
HC-SR04大概是最容易买到的超声波测距模块,十几块钱能买好几个,很多新手的第一个"非点灯"项目就是它:接上Arduino,往串口里打一个距离读数。机器人避障、倒车雷达、水箱液位检测这些玩法,追到根都是从这一步长出来的。
我入坑时间不长,之前一直觉得"测距"听起来很高级,把两篇英文教程(Random Nerd Tutorials 和 How To Mechatronics 上都有完整接法和示例代码)啃完才发现,这事的核心就是一句话:量出声波跑一趟用了多久,再除以二。下面把引脚、接线、代码逐段拆开讲,全程用最普通的UNO和杜邦线就能复现。
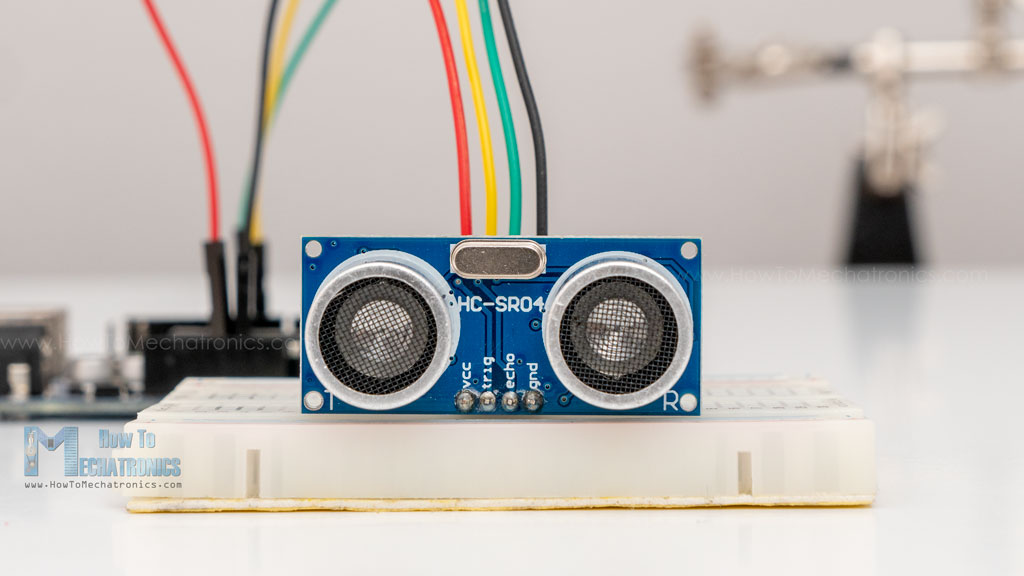
先认识这块传感器:四个脚各管什么
HC-SR04正面是两只银色圆筒,一只是发射头(T),一只是接收头(R),中间夹着一块小电路板。按数据手册的口径记这几个参数:供电5V,工作电流15mA,测距范围2cm到400cm,精度约3mm,有效角度15度以内,尺寸45×20×15mm。不同批次参数可能略有出入,以手上模块的数据手册为准。
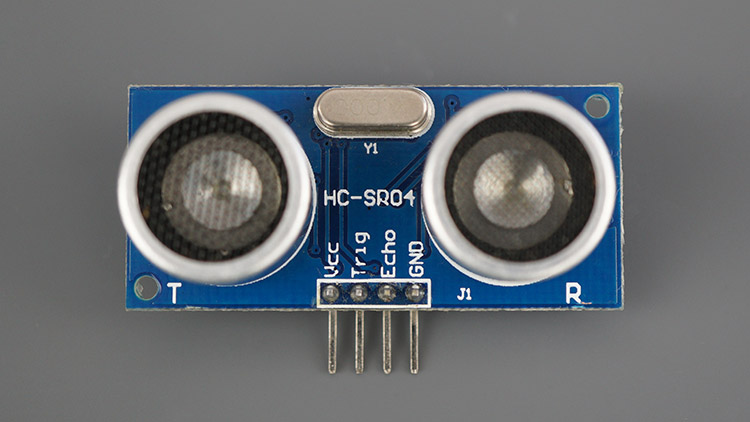
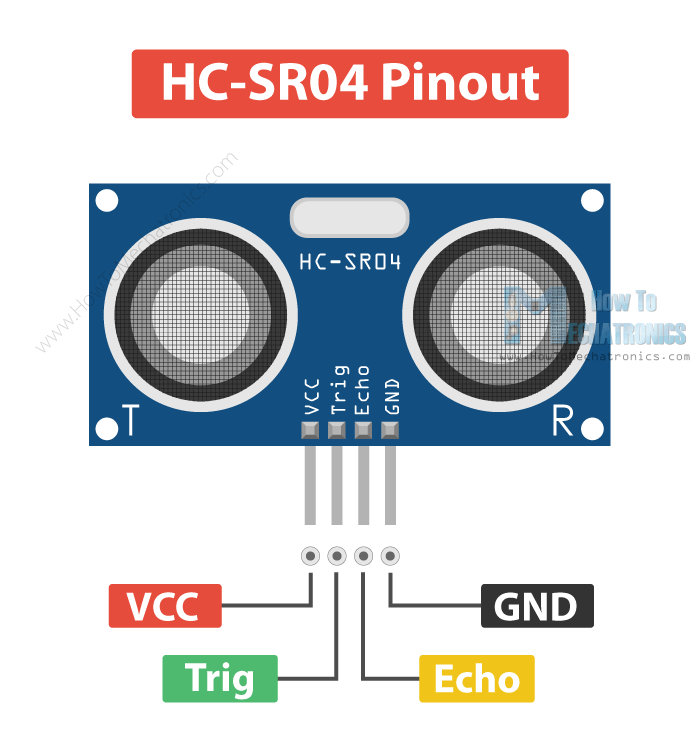
背面引出四个针脚:VCC、Trig、Echo、GND。VCC接5V供电,GND接地,这两个不用多解释。真正干活的是中间两个:Trig是触发脚,给它一个10微秒的高电平,它就"喊"一声;Echo是回波脚,发出声波后它保持高电平,回声到达才拉低,高电平持续多久,就是声波往返用了多久。
回声测距的原理:时间除以二就是距离
工作过程按顺序是:Trig收到10微秒触发脉冲后,模块向外发出8个40kHz的超声波脉冲;声波碰到物体反射回来,Echo脚从触发结束就开始拉高,直到回声到达才拉低。所以Echo高电平的时长,正好是声音"过去一趟加回来一趟"的总时间。
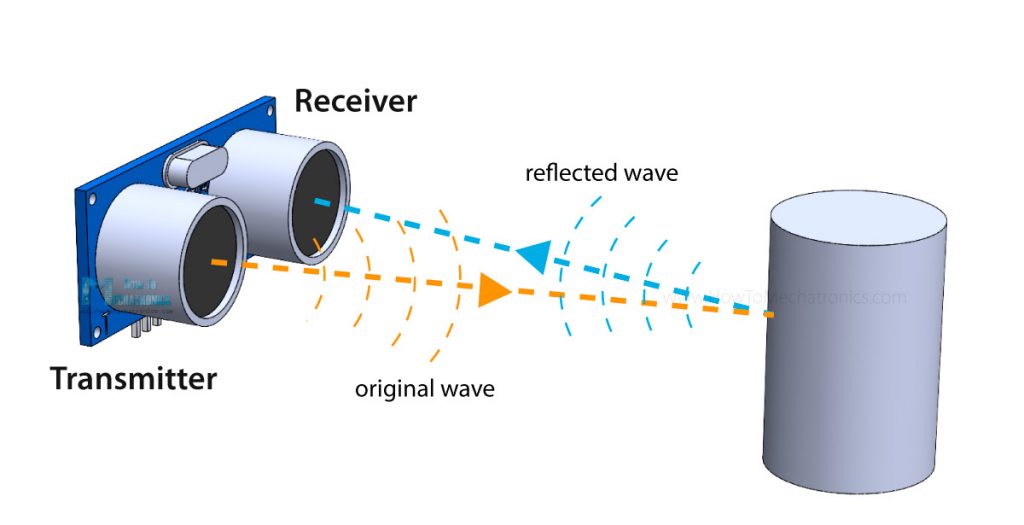
声速在20℃的空气里约343米每秒,换算过来是0.0343厘米每微秒。距离公式就是:距离 =(声速 × 时间)÷ 2,除以2是因为声波走了一个来回。代码里常见的写法 cm = (duration/2) / 29.1,那个29.1就是"每1厘米需要29.1微秒"的倒数;也有人写成 duration * 0.034 / 2,两种完全等价。
还有个冷知识值得提前知道:如果前面没有东西反射,Echo脚会在38毫秒后自己超时拉低。所以量程外的读数会显得很怪,这不是模块坏了,是设计行为,写程序时要心里有数。
接线:四根杜邦线,Trig和Echo别接反
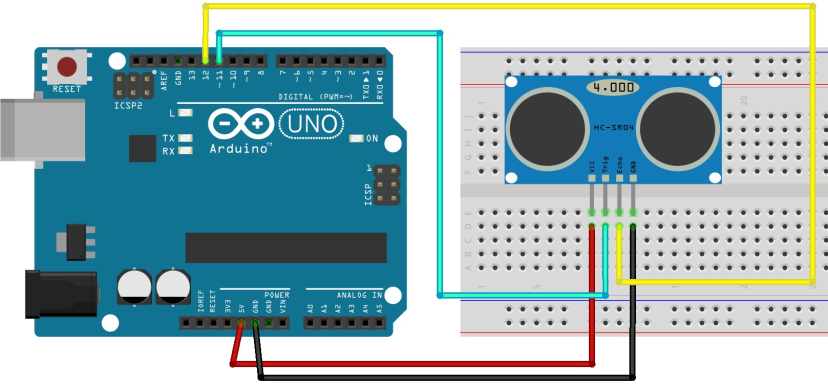
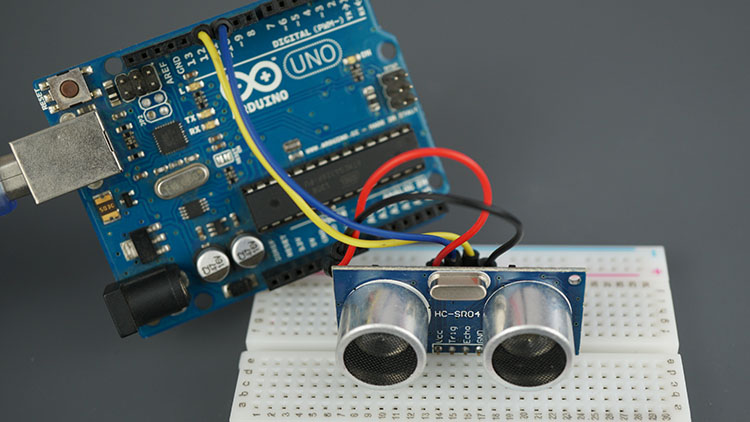
需要的东西很少:一块Arduino UNO、一个HC-SR04、一块面包板、几根杜邦线。接线对照如下:
| HC-SR04 引脚 | Arduino 引脚 |
|---|---|
| VCC | 5V |
| Trig | 数字 11 脚 |
| Echo | 数字 12 脚 |
| GND | GND |
两个最容易犯的错:一是把Trig和Echo接反,表现是串口永远输出0或者程序卡死在pulseIn()那里;二是图省事把VCC接到3.3V,模块标称5V供电,3.3V下经常读不出数。接完先别急着上电,对着接线图再核一遍。
代码怎么跑:先贴原版,再上NewPing库
第一段是Random Nerd Tutorials的示例,逻辑最直白,适合第一次跑。Trig接11脚、Echo接12脚,整个程序只做三件事:发触发脉冲、用pulseIn()读Echo高电平的时长、换算成厘米和英寸打到串口。代码原样贴进Arduino IDE就能编译:
/*
 * created by Rui Santos, https://randomnerdtutorials.com
 *
 * Complete Guide for Ultrasonic Sensor HC-SR04
 *
    Ultrasonic sensor Pins:
        VCC: +5VDC
        Trig : Trigger (INPUT) - Pin11
        Echo: Echo (OUTPUT) - Pin 12
        GND: GND
 */

int trigPin = 11;    // Trigger
int echoPin = 12;    // Echo
long duration, cm, inches;

void setup() {
  //Serial Port begin
  Serial.begin (9600);
  //Define inputs and outputs
  pinMode(trigPin, OUTPUT);
  pinMode(echoPin, INPUT);
}

void loop() {
  // The sensor is triggered by a HIGH pulse of 10 or more microseconds.
  // Give a short LOW pulse beforehand to ensure a clean HIGH pulse:
  digitalWrite(trigPin, LOW);
  delayMicroseconds(5);
  digitalWrite(trigPin, HIGH);
  delayMicroseconds(10);
  digitalWrite(trigPin, LOW);

  // Read the signal from the sensor: a HIGH pulse whose
  // duration is the time (in microseconds) from the sending
  // of the ping to the reception of its echo off of an object.
  pinMode(echoPin, INPUT);
  duration = pulseIn(echoPin, HIGH);

  // Convert the time into a distance
  cm = (duration/2) / 29.1;     // Divide by 29.1 or multiply by 0.0343
  inches = (duration/2) / 74;   // Divide by 74 or multiply by 0.0135

  Serial.print(inches);
  Serial.print("in, ");
  Serial.print(cm);
  Serial.print("cm");
  Serial.println();

  delay(250);
}
逐段看:setup()里把trigPin设为OUTPUT、echoPin设为INPUT,串口波特率9600。loop()里先给Trig一个"先低5微秒、再高10微秒、再拉低"的干净脉冲,然后pulseIn(echoPin, HIGH)等Echo拉高并计时,返回值就是往返时间,单位微秒。cm = (duration/2) / 29.1 就是把上面的公式落了地。最后的delay(250)是限一下刷新频率,别让两次测量互相干扰。
如果嫌这套写法啰嗦,可以装NewPing库(IDE的库管理器里直接搜NewPing),几行就完事。说明一句:下面代码里头文件写成引号形式 #include "NewPing.h",和尖括号写法在编译上是等价的,两种都会走库搜索路径:
#include "NewPing.h"

#define TRIGGER_PIN 11
#define ECHO_PIN 12
#define MAX_DISTANCE 200

// NewPing setup of pins and maximum distance
NewPing sonar(TRIGGER_PIN, ECHO_PIN, MAX_DISTANCE);

void setup() {
   Serial.begin(9600);
}

void loop() {
   delay(50);
   unsigned int distance = sonar.ping_cm();
   Serial.print(distance);
   Serial.println("cm");
}
NewPing的好处不只是短:ping_cm()在超出量程时返回0,方便程序判断;ping_median(5)会连测五次取中值,能滤掉偶尔一次的飞读数,做避障逻辑时这个函数非常实用。
结果怎么看,新手最容易踩的坑
上传代码后打开串口监视器,波特率选9600(原版示例是9600;网上有些教程写115200,那是别的示例,波特率对不上串口就全是乱码)。拿一本书或一块纸板当障碍物,从20厘米开外慢慢挪近,读数应该跟着变;贴到2厘米以内读数就不可信了,这是量程下限。
最后回应几个新手常问的问题。测量值偶尔跳变?超声波对软布、斜面这类吸声或漫反射表面不友好,换平整硬物再试。想更准?声速随温度变化明显,20℃是343m/s,零下20℃只剩约315m/s,冬夏温差大的环境可以按温度补偿声速。能不能接到ESP32这类3.3V芯片上?模块是5V逻辑,Echo输出5V电平,直连有风险,中间要加分压。
总的来说,HC-SR04属于"当天就能跑通"的传感器,十来块钱换来一个能用的距离感知,给小车加避障、给桌面机械臂加防撞都够用。把pulseIn这套"发脉冲、量回波、除以二"的逻辑吃透,后面换任何超声波模块,套路都是一样的。










十几块钱的传感器能玩出避障、倒车雷达这么多花样,新手第一课选它真没毛病。
去年给小车加避障用的就是它,被Echo超时坑过一回:前面没东西的时候pulseIn会一直傻等,程序卡在那儿不动,后来才搞明白没人反射时Echo自己38毫秒就拉低了,是模块的设计行为不是坏了。另外接ESP32的兄弟记得给Echo分压,两个电阻分一下再进引脚,别直接怼5V上去。
Trig和Echo接反这个坑我踩过,串口永远是0,查了一晚上代码,最后发现就是两根杜邦线换个位置的事,看完这篇直拍大腿。
波特率那个提醒太真实了,串口一开全是乱码,九成就是这个问题。