
玩舵机的人最后都绕不开步进电机。云台要定点、转盘要分度、相机滑轨要匀速推,这些活舵机干不了,轮子电机又没精度,正好是步进电机的地盘。而 28BYJ-48 加 ULN2003 驱动板,大概是全世界玩的人最多的一套入门组合,电机加驱动板合计不到五美元,几十年来产量以千万计。这篇把它一次讲清:参数怎么看、线怎么接、Stepper 和 AccelStepper 两套库的代码怎么写。
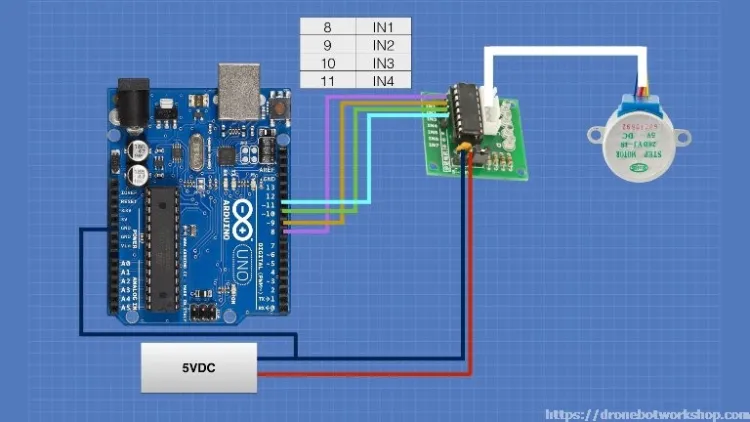
先认识28BYJ-48:自带减速箱的5线单极步进电机
28BYJ-48 是一只 5 线单极步进电机,线圈供电 5V。它最有意思的地方是内置了一组行星齿轮减速:电机本体内部转一圈走 32 步,经过减速比约 64 的齿轮组再输出,所以输出轴转一圈要走 2048 步。这组数字后面写代码要反复用到,先记住 32×64=2048。
要注意的是,这只电机的减速比不是每批都一样。有的批次齿轮组是 63.5 或者别的数值,官方资料里也标过约 63.683:1 的实际值,所以拿到手如果发现转一圈的步数对不上 2048,先别怀疑代码,大概率是你这只电机的减速比不同。这也是为什么下面代码里减速比做成常量、随时可改。
它的强项是低速大扭矩和精确定位:内部步距角虽不小,靠减速箱分摊之后,输出轴每步只动约 0.088 度,定位够细;而且步进电机低速不会失速停转,扭矩在同类小电机里也算能打。弱点也直说——因为它"不知道"自己当前在哪个角度,不像舵机有反馈,外部强行拧了轴它也不会自己纠正,需要定位基准的场合要先做回零。
ULN2003驱动板与接线:外接供电,别薅Arduino的5V
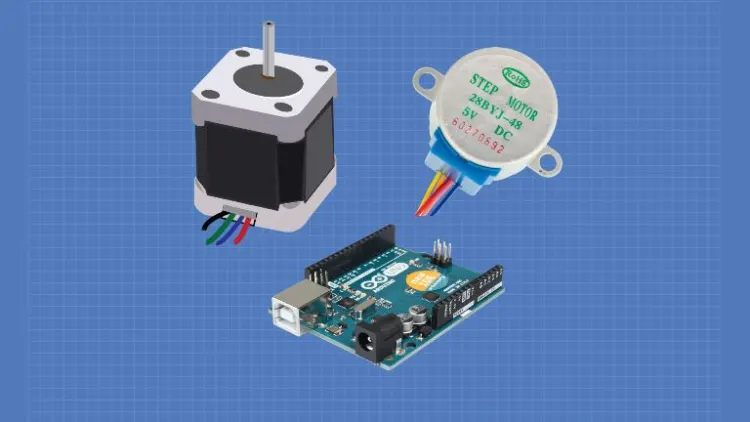
这套电机最常见的搭配是一块指甲盖大的 ULN2003 驱动板。ULN2003 是一颗达林顿晶体管阵列芯片,板子把四路输入引成 In1 到 In4 四个脚,每个输入旁边带一颗指示灯,步进时四颗灯轮流亮,调试时非常好用。电机引出的白色插头和板上插座是配对的,插上就行,不用剪线。
接线只有五根逻辑线加电源:Arduino 的 D8、D9、D10、D11 依次接驱动板的 In1、In2、In3、In4,电机插头插上驱动板,再给驱动板接一路外部 5V 电源,别忘了共地。上面那张接线图就是完整接法。
这里必须划重点:无论多顺手,都不要拿 Arduino 板载的 5V 给步进电机供电。28BYJ-48 电流是不大,但它工作时会把电气噪声灌回电源轨,轻则干扰采样,重则损坏 Arduino 板子。步进电机永远用独立电源,这是底线。
用自带的Stepper库让它转起来
Arduino IDE 自带的 Stepper 库就能驱动这只电机,脉冲时序它全包了,你只要把参数和引脚告诉它。下面这段例程,让电机先慢走 4 步方便观察驱动板上的灯,再正转半圈,再快速反转半圈。
/*
  Stepper Motor Demonstration 1
  Stepper-Demo1.ino
  Demonstrates 28BYJ-48 Unipolar Stepper with ULN2003 Driver
  Uses Arduino Stepper Library

  DroneBot Workshop 2018
  https://dronebotworkshop.com
*/

//Include the Arduino Stepper Library
#include "Stepper.h"

// Define Constants

// Number of steps per internal motor revolution
const float STEPS_PER_REV = 32;

//  Amount of Gear Reduction
const float GEAR_RED = 64;

// Number of steps per geared output rotation
const float STEPS_PER_OUT_REV = STEPS_PER_REV * GEAR_RED;

// Define Variables

// Number of Steps Required
int StepsRequired;

// Create Instance of Stepper Class
// Specify Pins used for motor coils
// The pins used are 8,9,10,11
// Connected to ULN2003 Motor Driver In1, In2, In3, In4
// Pins entered in sequence 1-3-2-4 for proper step sequencing

Stepper steppermotor(STEPS_PER_REV, 8, 10, 9, 11);

void setup()
{
// Nothing  (Stepper Library sets pins as outputs)
}

void loop()
{
  // Slow - 4-step CW sequence to observe lights on driver board
  steppermotor.setSpeed(1);
  StepsRequired  =  4;
  steppermotor.step(StepsRequired);
  delay(2000);

   // Rotate CW 1/2 turn slowly
  StepsRequired  =  STEPS_PER_OUT_REV / 2;
  steppermotor.setSpeed(100);
  steppermotor.step(StepsRequired);
  delay(1000);

  // Rotate CCW 1/2 turn quickly
  StepsRequired  =  - STEPS_PER_OUT_REV / 2;
  steppermotor.setSpeed(700);
  steppermotor.step(StepsRequired);
  delay(2000);

}
平台会把代码里尖括号形式的头文件剥掉,所以上面统一写成了 #include "Stepper.h",这种引号写法和尖括号写法在 Arduino 工具链下编译等价,库搜索路径同样有效,直接编译没有任何问题。
代码里三个常量是关键:STEPS_PER_REV 是电机本体每转步数 32,GEAR_RED 是减速比 64,两者相乘得到输出轴每转 2048 步。故意用 float 而不是 int,就是因为前面说的减速比可能是 63.5 这类小数——你的电机要是标称整数比,换成 int 也没问题。
最容易踩的坑在构造函数这一行:Stepper 类的四个引脚要按 1-3-2-4 的通电时序填,所以是 8、10、9、11 而不是顺着写的 8、9、10、11。28BYJ-48 的相序就是 1-3-2-4,填错了电机只会抖不会转,这是新手翻车第一名。setup 里什么都不用写,Stepper 类自己会把四个引脚配成输出。
loop 里三段演示各有用处:第一段慢速走 4 步,是给你盯着驱动板指示灯看通电顺序的;第二段 100 的速度正转半圈;第三段速度拉到 700 反转回来。setSpeed 的上限因电机而异,超了只会听见哒哒的失步声,自己慢慢试出你这台的天花板。
上AccelStepper:两路电机带加减速一起跑
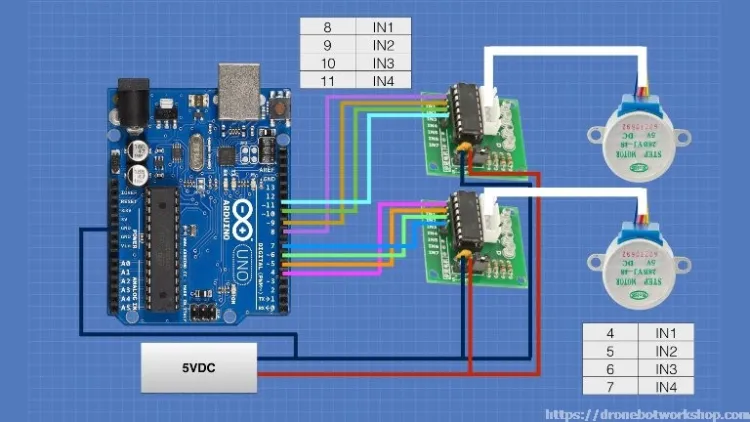
Stepper 库的短板是阻塞式,step() 执行期间程序干等。要做加减速、或者同时驱动两只电机,就得换社区里用得最多的 AccelStepper 库(作者 Mike McCauley),它不在 IDE 自带清单里,要先在库管理器里搜 AccelStepper 装好。第二只电机加驱动板,接到 D4、D5、D6、D7,供电照旧走外部 5V。
/*
  Stepper Motor Demonstration 2
  Stepper-Demo2.ino
  Demonstrates Two 28BYJ-48 Unipolar Steppers with ULN2003 Driver
  Uses Accelstepper Library

  DroneBot Workshop 2018
  https://dronebotworkshop.com
*/

// Include the AccelStepper Library
#include "AccelStepper.h"

// Define Constants

// Define step constants
#define FULLSTEP 4
#define HALFSTEP 8

// Define Motor Pins (2 Motors used)

#define motorPin1  8     // Blue   - 28BYJ48 pin 1
#define motorPin2  9     // Pink   - 28BYJ48 pin 2
#define motorPin3  10    // Yellow - 28BYJ48 pin 3
#define motorPin4  11    // Orange - 28BYJ48 pin 4


#define motorPin5  4     // Blue   - 28BYJ48 pin 1
#define motorPin6  5     // Pink   - 28BYJ48 pin 2
#define motorPin7  6     // Yellow - 28BYJ48 pin 3
#define motorPin8  7     // Orange - 28BYJ48 pin 4

// Define two motor objects
// The sequence 1-3-2-4 is required for proper sequencing of 28BYJ48
AccelStepper stepper1(HALFSTEP, motorPin1, motorPin3, motorPin2, motorPin4);
AccelStepper stepper2(FULLSTEP, motorPin5, motorPin7, motorPin6, motorPin8);

void setup()
{
  // 1 revolution Motor 1 CW
  stepper1.setMaxSpeed(1000.0);
  stepper1.setAcceleration(50.0);
  stepper1.setSpeed(200);
  stepper1.moveTo(2048);

  // 1 revolution Motor 2 CCW
  stepper2.setMaxSpeed(1000.0);
  stepper2.setAcceleration(50.0);
  stepper2.setSpeed(200);
  stepper2.moveTo(-2048);

}


void loop()
{
  //Change direction at the limits
  if (stepper1.distanceToGo() == 0)
    stepper1.moveTo(-stepper1.currentPosition());
    if (stepper2.distanceToGo() == 0)
    stepper2.moveTo(-stepper2.currentPosition());

  stepper1.run();
  stepper2.run();

}
这段例程让两只电机一个正转一圈、一个反转一圈,然后无限往返。开头两个宏定义了步进模式:FULLSTEP 对应整步(宏值 4),HALFSTEP 对应半步(宏值 8),例程里电机一用半步、电机二用整步,正好能对比两种模式的差别。构造 AccelStepper 对象时,四个引脚同样按 1-3-2-4 时序交叉填入。
setup 里 maxSpeed、加速度、初始速度之后,moveTo(2048) 就是一整圈——2048 这个数正是前面 32×64 算出来的每转步数,两个库在这里完全对得上。电机二的负数步数表示初始化时往反方向走。
loop 的套路值得记下来:用 distanceToGo() 查剩余路程,走到 0 就把目标改成当前位置的相反数,电机就在两个端点之间不停往返;真正的运转靠 run() 驱动,它是非阻塞的,主循环里还可以顺手干别的活。跑起来后盯着两块驱动板的灯看,半步和整步的点亮节奏明显不一样,加减速的呼吸感也一目了然。
写在最后
这套组合的性价比几乎无可替代:电机加驱动板不到五美元,接线五根,自带库十分钟出效果,适合当步进电机的第一课。把例程里的 2048、速度、目标位置改成参数,云台转盘、分度头、相机滑轨的雏形就有了。等你嫌它转速上不去、要推更大负载的时候,再进阶到双极步进加 A4988 那条路线——不过那就是另一篇的事了。










相序 1-3-2-4 那个坑我也踩过,引脚顺着接结果电机光抖不转,查了一晚上。
外部供电那条划重点同意,之前图省事接板子上,结果舵机一摆 uno 直接复位,血泪教训。
AccelStepper 确实好用,run() 非阻塞之后主循环还能刷屏,比 step() 舒服多了。
这电机我抽屉里还躺着一堆,当年给云台做分度盘就用它。文章里那个 32×64=2048 讲得很清楚,很多人只知道套代码不知道这数怎么来的。提醒一句,减速比确实是 63.683 上下,按 64 写代码一般没问题,但要做精确定位就得自己标定,博主没把话说死这点挺严谨。