
玩过游戏手柄的,对那根拇指摇杆都不陌生。其实网上几块钱就能买到同款设计的模块,最常见的型号就是KY-023,两颗电位器加一个按压开关,插上Arduino就能读。不少小车、云台、机械臂的遥控方案,入门第一步就是把它接起来。
这东西看着复杂,原理其实不深。真正的新手坑就两处:一是读数怎么换成方向,二是那个按压开关忘了配上拉就会乱跳。这篇照着两份国外教程的口径,把这几步一次说透。
KY-023是个什么模块
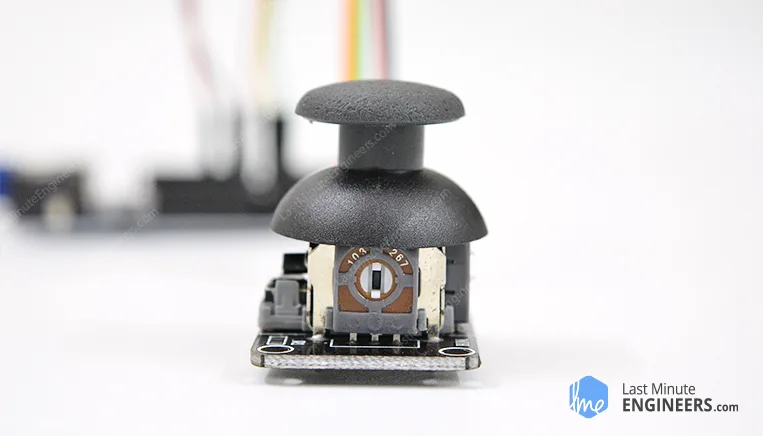
KY-023是双轴摇杆模块,核心就是两颗10kΩ电位器,分别测X轴和Y轴的位置,另外内置一个按压开关,摇杆帽直接往下按就触发,相当于第三个"Z轴"。整套设计照着PS2游戏手柄上的摇杆来的,Arduino入门套件里基本都有它,兼容Arduino、ESP32、树莓派这类常见平台。
它是弹簧自回中的结构,手一松,摇杆自己弹回中心位置。摇杆帽是个杯形的凹槽,拇指放上去正合适,推起来不打滑。
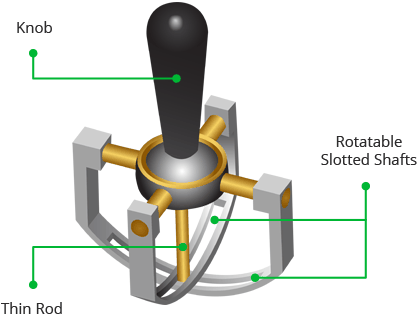
拆开看,模块中央那套能四面晃的机械件叫万向节(gimbal)。摇杆帽带动一根细杆,插在两根带槽的转轴之间:一根管左右,对应X轴;一根管前后,对应Y轴。往斜方向推的时候,两根轴同时转,各自转多少正好把斜向动作拆成横竖两个分量,互不干扰。
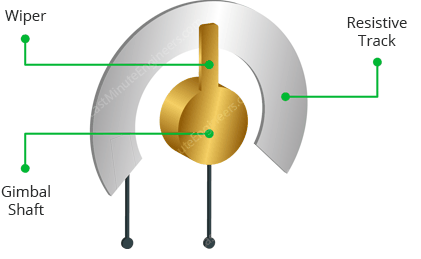
每根转轴的末端都连着各自的电位器。摇杆一动,转轴带动电位器里的触臂在电阻轨道上滑动,滑到头就是一个极端位置,往回滑是另一个极端,电阻跟着位置变,电压也就跟着位置变。模块把这两个电压引出来,单片机的ADC一读,位置就有了。
按压开关是模块侧面那个黑色的小方盒。往下按摇杆帽时,帽子里伸出一根小压杆去压这个开关。压杆的巧妙之处在于,不管摇杆停在哪个方向,往下按都能压到它,所以可以一边推一边按,当确认键用。
引脚定义与接线
模块一共引出5个脚,含义如下表。
| 引脚 | 作用 |
|---|---|
| GND | 地线 |
| VCC | 供电,5V或3.3V,看项目需要 |
| VRx | X轴模拟输出,推到最左接近0V,最右接近VCC,中位约VCC的一半 |
| VRy | Y轴模拟输出,推到最上接近0V,最下接近VCC,中位约VCC的一半 |
| SW | 按压开关输出,按下导通到地 |
特别要标一个坎:SW这个脚默认是浮空的,自己不会给出稳定的高或低,必须接上拉电阻才读得准。可以直接用Arduino的内部上拉,在代码里开,不用额外焊电阻。上拉之后,平时读高电平,按下读低电平。
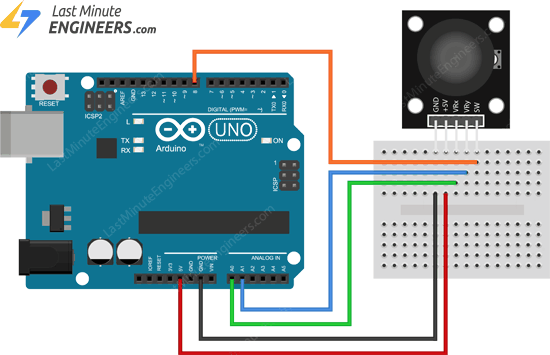
接线一共5根线:VRx接A0,VRy接A1,SW接数字口D8,VCC接5V,GND接GND。
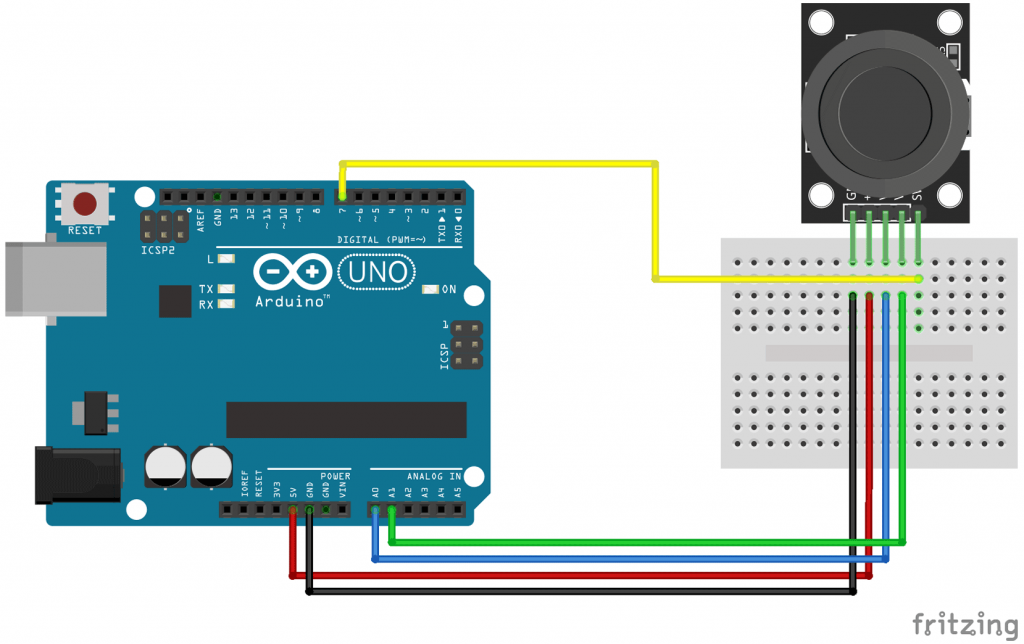
双轴读数:第一个读数程序
先不搞花活,把两轴读数和开关状态打到串口监视器看看。下面这段程序来自Last Minute Engineers的摇杆教程,原文示例一字不动搬过来。
// Arduino pin numbers
const int SW_pin = 8; // digital pin connected to switch output
const int X_pin = 0; // analog pin connected to X output
const int Y_pin = 1; // analog pin connected to Y output

void setup() {
  pinMode(SW_pin, INPUT);
  digitalWrite(SW_pin, HIGH);
  Serial.begin(9600);
}

void loop() {
  Serial.print("Switch:  ");
  Serial.print(digitalRead(SW_pin));
  Serial.print(" | ");
  Serial.print("X-axis: ");
  Serial.print(analogRead(X_pin));
  Serial.print(" | ");
  Serial.print("Y-axis: ");
  Serial.print(analogRead(Y_pin));
  Serial.println(" | ");
  delay(200);
}
代码里有个新手容易犯迷糊的地方:const int X_pin = 0 写的是0,不是A0的字面写法。0这个编号指的就是模拟口A0,1就是A1,analogRead认的是这个编号。setup()里把SW脚设成输入,再用digitalWrite打开内部上拉;loop()里循环读三个值,每隔200毫秒打印一次,数字刷新太快反而看不清。
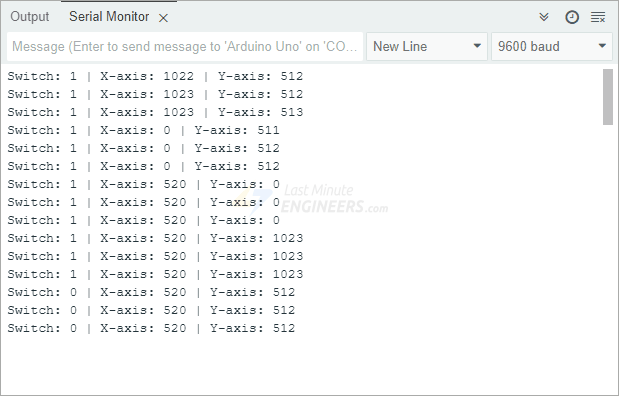
传上去之后打开串口监视器,波特率9600。摇杆居中时,X和Y都停在512附近;往各个方向推,数字会跟着变,按下摇杆帽,Switch那一位会从1变成0。
从读数到方向:怎么判断摇杆朝哪
Arduino的ADC是10位,读数范围0到1023。X轴推到最左,读数接近0;居中约512;推到最右接近1023。Y轴同一条规律:最上接近0,居中约512,最下接近1023。
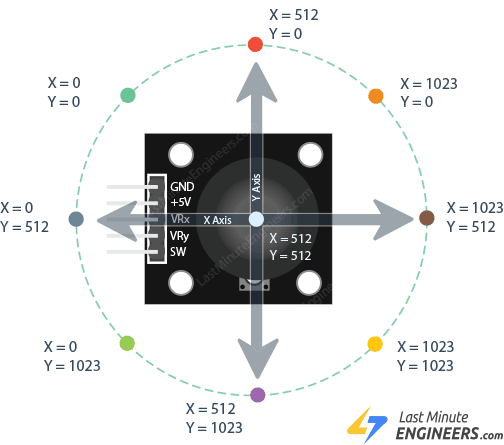
斜着推的时候,X和Y同时变,两个值一起读才能定位。教程里给了两个直观例子:X=512、Y=1023,说明摇杆正被推到正下方;X=0、Y=0,就是推到了左上角。反过来记也行:横看X,竖看Y,512是中,0和1023是两头。
自己写方向判断时,思路就是给中位留一个余量带:读数围绕512浮动的一小圈算"居中",超出这个带才认定偏向某个方向。别拿等号判512,每颗电位器都有点个体差异,居中读数未必正正好好落在512上,留了余量判断才稳。
推到斜角和推到正方向的组合也值得留意:八个方位对应的是X和Y两套读数的八种组合,比如X读数贴近0而Y还在512附近,摇杆就是纯往左;两个数都偏离中位,才是斜向。照着上面那张方向读数图把八种组合过一遍,方向判断的分支就齐了。
另外,要是换成ESP32这类12位ADC的板子,中位大约在2048附近,范围变成0到4095,判断阈值得跟着改,这点模块资料页里有写。跨平台搬代码,读数范围先对一遍,再谈方向。
新手最容易卡的几个坎
- SW脚不配上拉,读数忽高忽低没个准。代码里digitalWrite(SW_pin, HIGH)那句就是在开内部上拉,删不得。
- 判断方向别写死等于512。居中读数只是"约512",每颗模块都有偏差,留余量带才靠谱。
- 换板子要换阈值。Arduino是10位、0到1023;ESP32是12位、0到4095,中位约2048。跨平台搬代码,读数范围先对一遍。
- 代码里的X_pin = 0写的是模拟口编号0,不是随手写的占位数字,对应的就是A0,改成别的脚记得两边一起改。
- VRx和VRy的"上下左右"对应关系跟接线方向有关,第一次上手先把串口读数和实际推动方向对一遍,确认哪根轴是哪根,再往下写逻辑。
几块钱的KY-023,原理是两个电位器加一个开关,难点全在"读数怎么用"上。把中位、极值、余量带这三个概念理顺,它就能变成小车遥控、云台平移、菜单导航的顺手输入件。配件便宜,坑也不深,适合当ADC和数字输入的第一课。










X横Y竖、512是中、0和1023是两头,这个口诀比一堆公式好记。
问下想把摇杆接ESP32做遥控的话,直接3.3V供电可以吗?是不是阈值全要按0到4095重算一遍?
几块钱的模块拿来当ADC第一课确实合适,中位、极值、余量带这三个概念理顺了,后面接舵机控制小车都是同一套思路。
SW那个上拉真是新手第一坑。当年没开内部上拉,串口里Switch一会儿1一会儿0,线查了一晚上,最后就差一句digitalWrite(SW_pin, HIGH)。
方向判断那段的关键其实就是余量带。10位ADC理想中位是512,但每颗10kΩ电位器都有个体偏差,实际居中读数可能在500上下浮动,直接判等号肯定会抖。我们项目里的做法是把中位两侧各留几十个读数当死区,超出才认方向,ESP32那边就换算到2048附近,思路一样,就是范围从0到4095。