
想做能扭头、能摆臂、能开门的小机构,舵机是最直接的执行件,SG90则是入门的“国民舵机”——便宜、够轻、Power小,几乎所有机器人套件都带它。这篇把SG90三根线怎么接、怎么用Arduino精确控制角度讲清楚。
SG90三根线都是什么
SG90是三根线的微型伺服电机:棕色是GND接地,红色是电源接5V,橙黄色是信号线接Arduino的数字脚(比如D9)。它的控制原理是PWM——改变脉宽就能改变角度,标准是1ms脉冲对应0度、1.5ms对应90度(中位)、2ms对应180度,中间按比例。
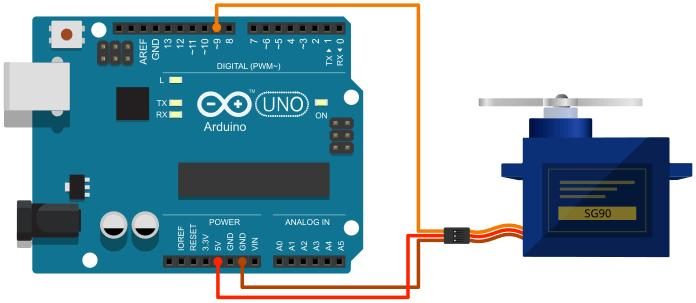
图上是非常典型的一个接法:棕-地、红-5V、橙-D9,接一个舵机用Arduino板载5V供电就够了。但注意,轻载一两个舵机没事,舵机一多或带负载大,一个大电流涌起来,板载5V会扛不住,得外接电源。
控制SG90角度的代码
库用自带的Servo库,代码极简单:先servo.attach(9)把舵机绑到D9脚上,然后servo.write(0/90/180)写目标角度,它自己会转过去。要多快转就用循环慢慢递增角度加小延时,就能做出平滑摆动的效果。write就是对1ms到2ms脉宽做了封装,不用自己手算。
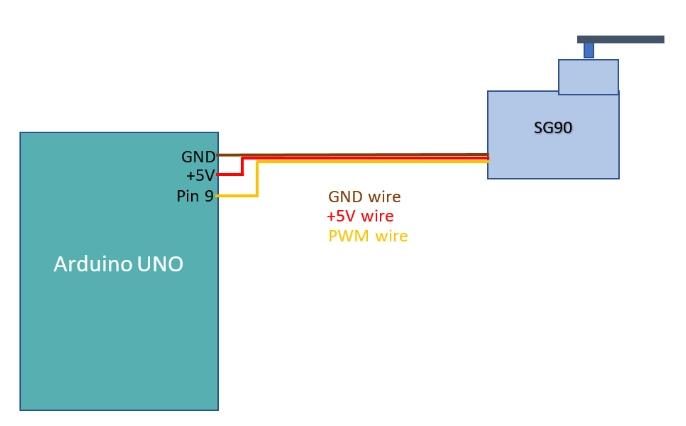
这张图的思路是把“角度对应脉宽”这个底层关系标出来,理解它你就懂了为什么write能直接写角度。SG90是塑料齿轮的廉价舵机,扭矩不大,做轻载角度控制完全够;重量重、受力大的关节建议换金属齿的SG90或MG996R级别的舵机,才顶得住反复受力。
三个常见坑
一是供电,多个舵机务必单独供5V且共地,别让Arduino板载顶着扛。二是别把信号线接成电源线,搞错顺序直接烧。三是转动范围,标准SG90约180度,别拿它当连续旋转电机用,要做连续旋转得买特定型号。接对三根线、写好write,一个能动的关节就有了。






write直接写角度很方便,0到180慢慢走输出就平滑了
塑料齿轮舵机别上重负载,受力大的关节记得换金属齿
三根线棕红橙别接反,红是电源接5V,搞错顺序真会烧
舵机一多别靠板载5V硬扛,外接5V并共地才稳