
一一、项目背景与问题分析
1.1 教材实验的原点:一段"看得见"的力
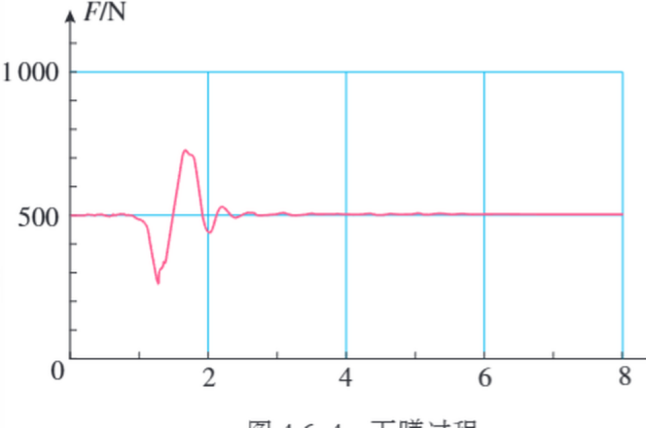
人教版《普通高中教科书·物理》必修第一册第四章"运动和力的关系"第 6 节《超重与失重》,用力传感器记录人在下蹲过程中对平台的作用力,把抽象的"视重"变成了一条数据曲线。教材配图为力传感器示数随时间变化的图线,原文写道:"很明显的图线直观地描绘了人在下蹲过程中力传感器的示数先变小,后变大,再变小,最后保持某一数值不变的全过程。"
这条"先谷后峰"的曲线是理解超重与失重的关键载体。它想说的事情很朴素:重力始终没变,变的是平台对人的支持力。教材其实已经备好了最硬的证据,问题只剩一个:这组证据能不能到每个学生手边。
1.2 现实困境:设备缺口造成的"看实验"教学
设计虽好,落到相当数量的普通高中,这节课就只剩教师演示。难处有四。
一是贵。中学力传感器配一套数据采集系统通常数千元,经费紧的学校买一套就是一笔大支出,多数只配得起一两套。
二是少。40 人的班对一两套设备,学生没法同时采数据,更谈不上横向比较。可超重与失重的判断偏偏依赖对过程的观察:每个学生的运动节奏不同,只凭一条曲线,撑不起归纳。
三是藏。这节课的判据是加速度方向,而加速度看不见。学生最普遍的迷思概念就是把运动方向当成加速度方向,认定"只要向下运动就是失重",一次演示很难扭转。
四是娇。传感器有零点漂移,要定期标定,坏了维修周期长;怕摔、怕潮、怕久置,用久了可用性往下掉。
1.3 破局思路:触手可及的硬件,加一个 AI
针对这四重难处,方案设了三条互相支撑的思路。
降维替代:用百元级开源开发板自带的三轴加速度计,换掉千元级力传感器。加速度计不直接测力,但按牛顿第二定律能换算出视重,物理原理不变,成本和体积降了一个数量级。
以多补少:8 块板同时采(可以根据需求增加),换一套设备的单机演示。精度可以低一点,用数据规模和组间对比补。8 组各有各的曲线,全班横向归因,这是传统方案给不了的。
AI 补位:补两道门槛。开发环节,教师用自然语言说清需求,AI 编程助手生成掌控板固件和电脑端程序,门槛从"会编程"降到"说得清";课堂环节,AI 先做曲线的初步判读,教师省下重复判断,把时间用来追问。AI 不替人做物理推理,只替人干重复活。
二、人工智能与实验技术融合点
2.1 融合架构总览
整套方案左边一列是"开发层",右边是"感知—网络—应用"三层。课堂运行全程部署在教室局域网内,不碰外网。
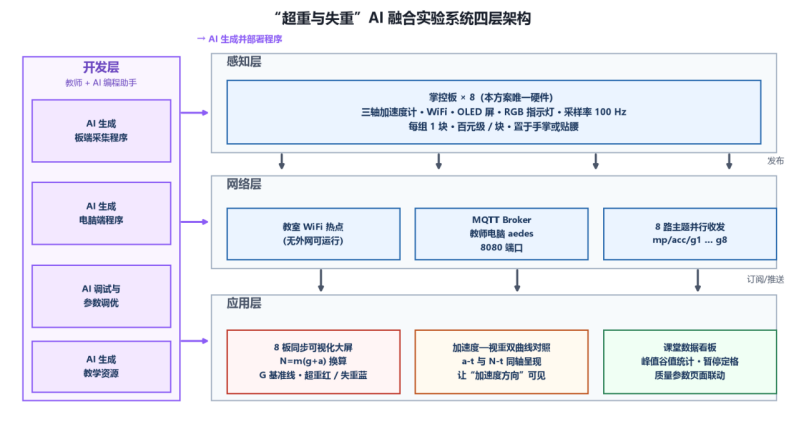
感知层只有 8 块掌控板,是方案唯一的硬件;网络层是教室 WiFi 热点加教师电脑上的 MQTT Broker;应用层是教师电脑上的可视化网页,管三件事:8 板同步大屏、加速度与视重双曲线对照、课堂数据看板。开发层不进课堂,指教师借 AI 编程助手编写、调试板端固件与电脑端程序这一环。
架构上有三处取舍:硬件只一种,8 块掌控板既是采集器也是唯一采购项,省掉多型号设备的管理维护;全部走局域网,教室没外网也照常跑;浏览器即前端,教师电脑开一个网页就是大屏,不用装任何客户端。
2.2 融合点一:AI 辅助编程,从教学需求到可用代码
这是 AI 在本方案里最主要、也最容易被忽略的用法。以往搭这样一套系统,教师得会 MicroPython、懂 MQTT、写得了网页;现在这些交给 AI。说一句"要 8 块掌控板按 100 Hz 上报加速度,A 键联网、B 键开始测量,RGB 灯指示状态",固件就有了;再说一句"要一个网页,订阅 8 路主题,画 8 条曲线,按 N = m(g + a) 换算视重,标出超重区与失重区",服务端和前端也都有了。
开发是个循环:描述、生成、运行、反馈、修正。实测下来,从第一次生成到 8 路数据稳定联通,改了几轮,前后一两个小时。这中间要的不是编程技能,是把需求说清楚的能力。这个环节还有一层育人价值:AI 把技术门槛从知识壁垒变成了表达能力。教师不必当程序员,也能搭出贴合自己课堂的系统;学生在拓展任务里照做一遍,完整体验"描述需求、生成代码、验证修正"的工程过程。自己写的一句话变成真能跑的程序,工程教育才算落了地。
2.3 融合点二:加速度与视重双曲线对照,让隐性过程显性化
学生最常犯的迷糊,是把运动方向当加速度方向。破解它不用添任何东西:掌控板的三轴加速度计本来就在测加速度,把原始曲线和按 N = m(g + a) 换算出的视重曲线画在同一根时间轴上。学生一眼能看出,视重变小的区间对应加速度向下,变大的区间对应加速度向上;两条曲线严格对应,判据不必再靠运动方向去推。不添硬件、不掏手机,用同一块板自己的数据把隐性过程摊开,这是整套方案里花钱最少、也最见效的一环。
三、方案实施过程
3.1实验设计中的对照素材
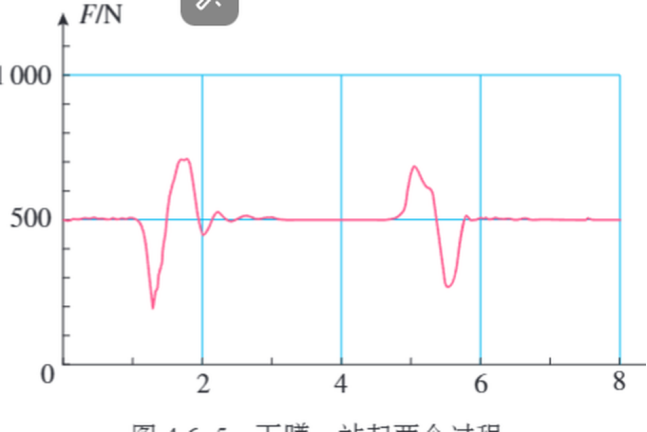
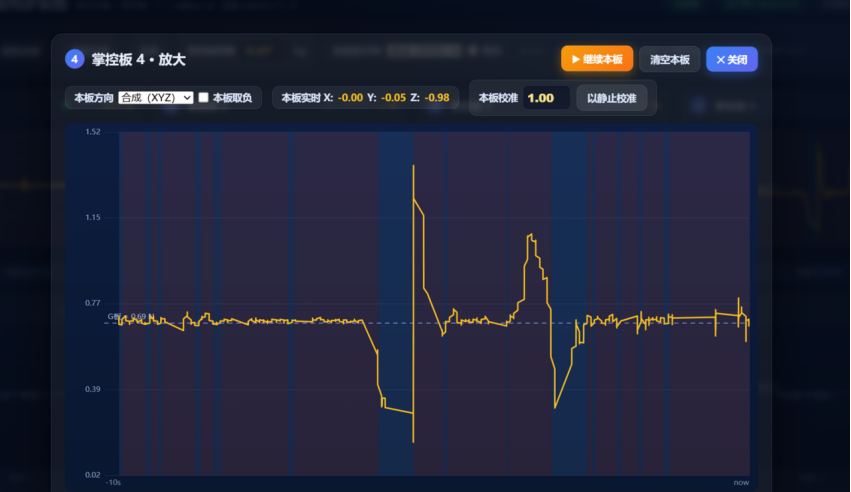
讲评环节保留了教材原有的力传感器图线作对照。教材图画了下蹲、站起两个完整过程,正好和本方案采到的曲线凑成两套数据的对话:一套出自传统传感器,一套出自低成本板卡。学生直接比对两条曲线的形状,形状对上了,对低成本方案的信心也就有了。
3.2硬件方案:低成本器材清单
| 用途 | 器材 | 关键参数 | 数量 | 参考量级 | 说明 |
| 数据采集主控 | mPython 掌控板(ESP32) | 内置三轴加速度计、WiFi、OLED 屏、RGB 指示灯;采样率 100 Hz | 8 块 | 百元级/块 | 每组 1 块,替代力传感器 |
| 服务端 | 教师电脑 | 运行 MQTT Broker 与可视化网页 | 1 台 | 学校已有 | 无需新增 |
| 网络 | 教室 WiFi 热点 | 局域网广播即可 | 1 个 | 0 元 | 学生手机热点亦可 |
| AI 编程助手 | WorkBuddy 智能体 | 自然语言生成 MicroPython 固件、服务端程序与网页大屏代码 | 1 个 | 免费 | 仅用于设计与开发环节,不进入课堂运行 |
总投入:8 块掌控板千元级,支持 8 组同时实验,设备能反复用、能挪到其他主题;传统方案一套数千元,多数学校只配一两套,仅供演示。按"多少学生真动了手"算,两种方案的成本效益差得很远。

3.3软件方案
开发方式:AI 生成,教师负责描述和验证
板端固件、服务端程序、网页大屏全由 AI 生成,教师的活是把需求写清楚、在真机上验证、把问题丢回给 AI 改。以下是三件产物。
板端:MicroPython 采集脚本,100 Hz 把三轴加速度经 MQTT 发到对应主题(mp/acc/g1 至 mp/acc/g8)。交互只有两个键:A 键联网,B 键开始和停止测量。RGB 灯看色知状态,红为未连接、蓝为已连接待命、绿为测量中,学生不用盯屏幕。上电不自动连网,免得 8 块板一起启动堵了网络。
电脑端:教师电脑跑 MQTT Broker,用开源 aedes,8080 端口同时伺服 HTTP、WebSocket 与 MQTT,一个进程包下全部后端;浏览器端用本地化的 mqtt.js 订阅数据,不碰任何在线服务。
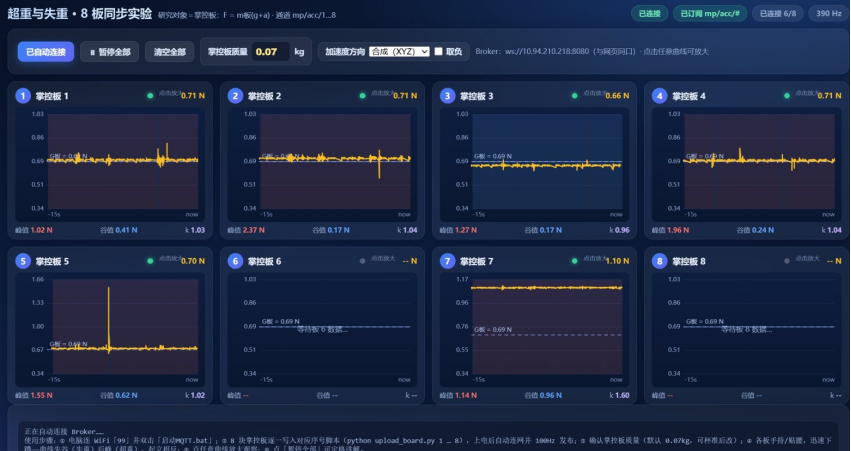
可视化网页:主界面 4×2 排开 8 块板的受力曲线,一板一条;页顶集中显示连接状态(已连接板数)、总采样率和 Broker 地址。"自动连接"一次订齐 8 路主题,"暂停全部""清空全部"供讲评定格与复位。8 板全部就绪的运行界面:
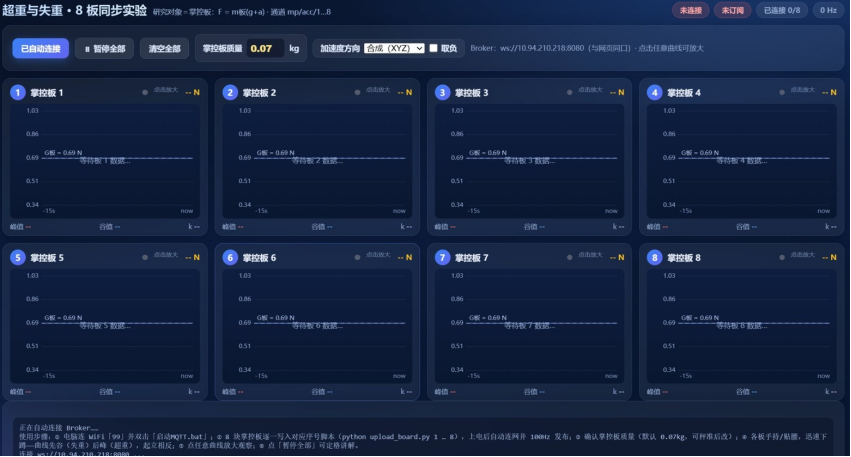
曲线图上画一条重力基准线 G板 = m板·g(虚线),高过基准的区间填红底,标为超重区(F > G板);低过的填蓝底,标为失重区(F < G板)。每条曲线下方自动统计峰值、谷值和视重系数 k,讲评时直接引用(界面里的 F(t) 即本文推导的支持力 N)。
点任一曲线可放大单看这块板,配四项控制:加速度方向合成(可切成只看 Z 轴,专盯竖直分量)、本板取负(应付个别板装反)、本板校准系数、以静止校准。哪块板因装配差导致基线偏了,教师当场按一下"以静止校准"即可,不用返修。
四、预期教学效果
4.1 学生层面
从看实验到做实验。8 组并行采集,每组学生手里都有自己的原始数据,实验课的目标从"听懂结论"变成"拿到证据"。迷思概念有了可视化解法。加速度曲线与视重曲线同轴对照,"加速度方向"这个抽象判据变成了看得见的图形关系:失重只发生在加速度向下的那一小段,不是整个"往下动"的过程。让学生一边口述自己的下蹲节奏(先加速下去、再减速停住),一边指认曲线区间,运动过程和图形一一对上,比干讲强得多。每组都能得到即时反馈。教师从重复判断里脱身,时间去追深度问题、讲共性迷思。数据意识也培养起来了。一节课几万条数据,学生在多组对比里学着处理个体差异、提炼共性规律。

4.2 教师与学校层面
成本下一个台阶。从数万元量级的传感器系统到千元级的板子,设备能多年复用、能换主题再用。移植性好。同一套掌控板和网页可挪到加速度测量、自由落体、振动、碰撞、斜面运动等知识点,一次投入,长期受益。技术门槛低了。板端、服务端、前端都能由 AI 生成,不懂 MicroPython 和网页开发,也能搭系统、改系统;这套"用描述代替编码"的做法,本身就能当信息技术课的教学素材。跨学科也有着落。方案自带 MQTT 协议、局域网架构和 AI 辅助编程,跟信息技术学科接得上,可作跨学科项目的技术底座。
薄弱学校也接得住。全流程局域网运行、免客户端、无外网可用;设备不够时从 8 块减到 2 块也能开课,只需减少数据主题数量,代码和流程原样不动,实验不断档。
4.3 风险与应对
| 风险点 | 应对措施 |
| 教室 WiFi 不稳定导致数据丢失 | 手机热点兜底;单板可切换为 USB 直连串口模式 |
| 多板并发导致数据延迟或丢包 | 采样率控制在 100 Hz 以内;错峰启动(A 键手动联网);Broker 单进程承载 8 路主题 |
| 掌控板损坏或丢失 | 启用备用板替换;先用已采集的数据快照继续讲评,课后补齐数据 |
| 学生只看曲线形状、不理解物理内涵 | 任务单设置分析题;AI 判读后教师追问"为什么" |
| AI 判读出现错误结论 | AI 仅作初筛,教师必须复核;把"检验 AI 的结论"设计为教学环节 |
| AI 生成的代码存在缺陷或与设备不匹配 | 课前联调逐板验证;把报错信息回传给 AI 修复;保留上一版本代码以便回退 |
| 学生运动幅度不足导致曲线特征不明显 | 课前示范规范动作;页面峰值统计帮助定位无效数据 |










8组并行采集加上局域网部署,普通学校也铺得起了,薄弱学校减到2块板还能开课,可移植性确实好。
AI生成固件和服务端、教师只负责描述需求和验证,这种开发方式本身就值得写进信息技术课的案例。
用百元级掌控板的三轴加速度计换掉力传感器,这个降维替代思路真不错,按牛顿第二定律换算视重原理上完全站得住。
加速度曲线和视重曲线同轴对照这个设计很妙,学生把运动方向当加速度方向的迷思一下子就能看穿。