
巡线小车是最适合周末折腾的入门项目之一,而整套方案里最关键的零件,往往就是那颗不到一块钱的小黑豆——TCRT5000。它是 Vishay 出的红外反射式光电传感器,一颗里面同时塞下了红外发射管和光电三极管,黑线白底一照一个准。这篇把它的原理、模块选型、接线、阈值调节和巡线小车最常见的双传感器差速逻辑一次讲清,数据和引脚都对照官方数据手册核过。
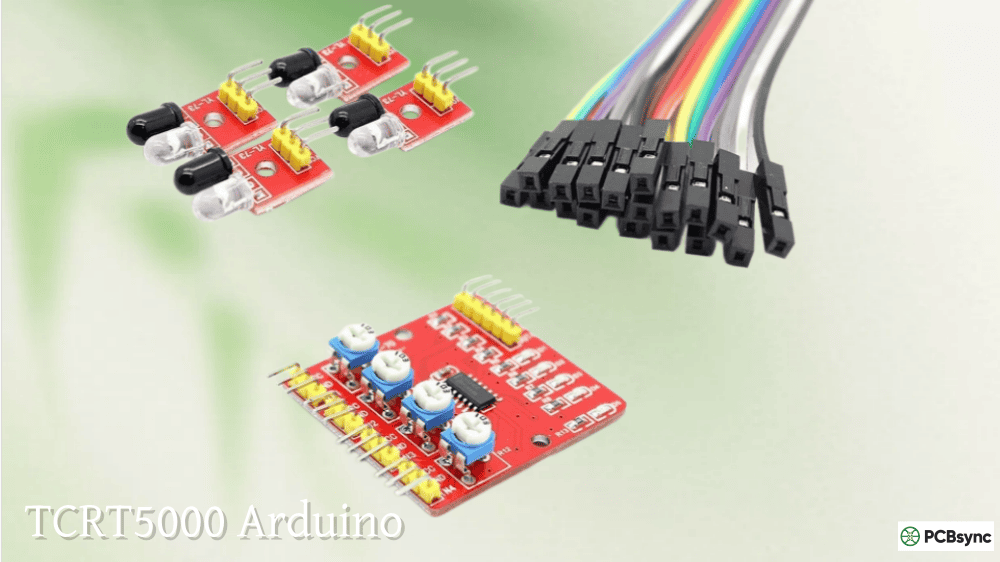
先搞懂原理:一发一收,靠反射判黑白的
TCRT5000 的塑料壳里对着同一个方向装了两个元件:一颗发 950nm 红外光的 LED,和一颗接收红外光的光电三极管。LED 通电后持续往外打光,如果前方 0.2mm 到 15mm 范围内有物体或地面,一部分红外光会被反射回来照到光电三极管上。
光电三极管的导通程度跟收到的红外光强成正比:白底反光强,导通好,输出电压被拉低;黑线吸光,反光弱,导通差,输出电压升高。单片机读这个电压变化,就知道脚下压的是黑线还是白底。
有个细节值得留意:光电三极管那面有一层黑色涂层,不是装饰,是滤除可见光干扰的日光过滤层。不过它只能挡可见光,阳光和白炽灯里的红外成分照样能影响读数,这点后面讲坑的时候还会提到。
关键参数:最甜的点在 2.5mm
把数据手册里的核心指标整理成表,选型和装机时对照用:
| 参数 | 数值 |
|---|---|
| 典型工作电压 | 5V |
| 红外 LED 正向电压 | 1.2V 至 1.6V |
| 红外 LED 最大正向电流 | 60mA |
| 红外波长 | 950nm |
| 集射极最大电压 | 70V |
| 集电极最大电流 | 100mA |
| 最佳感测距离 | 2.5mm |
| 有效范围 | 0.2mm 至 15mm |
| 工作温度 | -25°C 至 +85°C |
| 封装尺寸 | 10.2 x 5.8 x 7mm |
2.5mm 这个"最甜点"要重点记住:信噪比在这里最高。装得太近,发射光锥和接收光锥错开,重叠不好;装远了信号强度掉得飞快。循迹小车装传感器时,离地间隙调到 2 到 3 毫米之间最稳。
裸传感器还是模块:多数情况直接买模块
裸的 TCRT5000 有四个引脚:1 脚 LED 阳极、2 脚 LED 阴极、3 脚光电三极管集电极、4 脚发射极。自己搭外围电路的话,LED 侧串一颗 220Ω 到 330Ω 电阻接 5V 限流到 15 到 20mA,三极管侧集电极经 10kΩ 上拉电阻接 5V、发射极接地,从集电极取信号。上拉电阻加大到 47kΩ 左右灵敏度更高但响应变慢,减小则相反。
不过对大多数人来说,直接买成品模块省事得多——电阻和 LM393 比较器都给你焊好了,还带一颗蓝色阈值电位器。模块分两种:
3 脚数字版:VCC(3.3V 至 5V)、GND、OUT,只输出高低电平,比较器阈值由板上电位器决定。
4 脚模拟+数字版:VCC、GND、DO、AO。AO 给你一个随反射光强连续变化的 0-5V 电压,DO 给你按阈值翻转的高低电平。做巡线推荐 4 脚版,调参时看模拟值心里有底。
接线:几分钟的事
以 4 脚模块接 Arduino Uno 为例,直接照表插线:
| 模块引脚 | Arduino Uno | Nano / Mega |
|---|---|---|
| VCC | 5V | 5V |
| GND | GND | GND |
| DO | D2 | D2 |
| AO | A0 | A0 |
D2 和 A0 只是习惯写法,随便哪个数字脚和模拟输入都能用。接完先别急着上车,用串口监视器把传感器的"脾气"摸清楚再说。
第一段代码:把模拟值和数字值同时读出来
下面这段示例程序同时读 AO 和 DO,结果打到串口监视器。代码逐行照搬自参考教程,只把排版缩进整理了一下:
const int digitalPin = 2;
const int analogPin = A0;

void setup() {
  Serial.begin(9600);
  pinMode(digitalPin, INPUT);
}

void loop() {
  int analogValue = analogRead(analogPin);
  int digitalValue = digitalRead(digitalPin);
  Serial.print("Analog: ");
  Serial.print(analogValue);
  Serial.print("  Digital: ");
  Serial.println(digitalValue);
  delay(100);
}
烧录后拿一张白纸在传感器下方前后移动:纸越近反射越强,模拟值越低;把纸换成黑色区域,数字输出会从高翻到低,这个翻转点就是电位器当前设定的阈值。观察一会儿,你对"黑白差多少"就有概念了。
调阈值:拧那颗蓝色电位器
模块上那颗蓝色 10kΩ 电位器就是 LM393 比较器的参考电压基准。调节方法很简单:把传感器架在你想检测的黑色胶带上,慢慢拧电位器,盯着 DO 所接的 LED(多数模块有一颗指示灯),在翻转临界点附近再微调半圈,让黑面和白面各留出足够的余量。
比较稳的做法是先在串口读出黑面和白面的模拟值,比如白面 150、黑面 850,把阈值设在中间偏黑一侧。这样纸面反光轻微变化不会误触发,黑线边缘也能干脆地切过去。
上小车:双传感器差速怎么写逻辑
单个传感器只能告诉你"在线上还是不在线上",不知道偏了往哪边修。所以正经巡线小车都在车头并排装两颗 TCRT5000 模块,跨在黑线两侧,用差速转向:
- 左右两颗都在白底:车身压线正中,两轮同速直行。
- 左传感器压到黑线:车头偏右了,左轮减速或停转、右轮全速,车身向左回正。
- 右传感器压到黑线:车头偏左了,右轮减速、左轮全速,向右回正。
- 两颗同时压黑:多半是直角弯或十字路口,可以原地转、减速慢行,按你的赛道规则定。
驱动一般用 L298N 或 TB6612 驱动板:两颗传感器读数决定每个电机的方向和 PWM 占空比。差速比例别一步到位,先给修正轮打七折速度跑通,再逐步加大比例,弯道急的赛道可以把修正改成"减速轮直接反转",转弯更快但容易抖。
更高一级的玩法是把两路 AO 都接进模拟口,按两路读数的差值算一个连续转向量,而不是非黑即白地切。这样线车过弯是平滑的弧线,速度也能整体拉上去。
常见坑:环境光、距离和黑线本身
坑一,环境光。前面说了日光过滤层挡不住红外,阳光直射和白炽灯下面,读数会整体漂移,阈值设好的车换个场地就乱。对策是尽量在散射光环境下调试,赛道避免正对窗户;讲究一点可以给 LED 改成脉冲供电、做差分采样,成本是代码复杂一点。
坑二,距离装错。2.5mm 是最佳工作点,很多人把传感器装到 1cm 以上,信号弱到黑白都分不清。支架用热熔胶固定后先量间隙,跑一段时间松了也要复查。
坑三,黑线材质。哑光电工胶带是标准答案;亮面黑胶带或深蓝色线会反射红外,读数和白底拉不开差距。同理,白色赛道用哑光材料,别用光面覆膜板。
坑四,多个传感器串扰。两颗模块装得太近、又都朝斜前方,A 的反射光可能进 B 的接收管。保持几厘米间距、让每颗尽量垂直朝下,一般就没问题。
收个尾
TCRT5000 这套东西的乐趣在于:一颗几毛钱的传感器,配合模块上的电位器和几十行代码,就能让小车沿着一条黑线稳稳跑起来。周末下午从接线、调阈值到看着车第一次完整跑完全程,两三个小时足够。等双传感器版跑顺了,再加传感器做路口识别、加编码器做速度闭环,玩法自然就长出来了。










阈值设在黑白模拟值中间偏黑一侧这个说法学到了,之前都是拧到灯亮就完事,换个场地就翻车。
这篇把 2.5mm 最佳距离讲明白了,这个点太容易被忽略。我第一辆车就是把传感器架了差不多一厘米高,黑白怎么都分不清,后来趴地上量了半天才发现是高度问题。补充一个小经验:热熔胶固定用久了会松,每次赛前最好按一下再量一次间隙。
双传感器那段的差速策略很实用,先七折速度跑通再加比例,比上来就猛调稳多了。
黑线用亮面胶带反光的坑我也踩过,换哑光电工胶带立竿见影。