
玩遥控链路这件事,做小车、做四足的都绕不开。HowToMechatronics 那篇 nRF24L01 教程是从模块参数到代码讲得最完整的一篇,我把里面的参数、接线、四个代码块逐一核对过,按自己的路数理成这份实操笔记。
NRF24L01 是 Arduino 圈子里最常用的 2.4G 无线收发模块,走 2.4GHz ISM 频段。速率三档可选:250kbps、1Mbps、2Mbps,空旷环境配低速率,官方口径最远能到 100 米。原教程作者 Dejan Nedelkovski 拿它做过 RC 遥控器、气象站、六足机器人一票项目,成熟度不用担心。
先认识模块:1.9V 到 3.6V,12.3mA,125 个通道
先把规格摆出来,这份参数直接照模块规格页和原教程口径:
- 频率范围:2.4 到 2.5GHz ISM 频段
- 数据速率:250Kbps、1Mbps、2Mbps 三档
- 最大输出功率:0dBm
- 工作电压:1.9 到 3.6V
- 最大工作电流:12.3mA
- 待机电流:22µA
- 逻辑输入:5V 容忍
- 通信距离:100m(空旷环境)
对参数党来说这模块有两条特别顺眼:发射电流 12mA 左右,比一颗 LED 还低,电池供电项目很友好;工作电压 1.9 到 3.6V 要 3.3V 供电,但逻辑脚 5V 容忍,直插 Arduino 不用电平转换,省一堆麻烦。

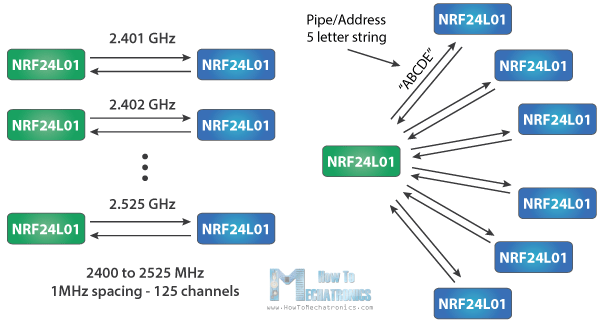
工作原理一句话:125 个独立通道,同一地点可以塞下 125 个互不干扰的调制解调器;每个通道最多 6 个地址,一个模块能同时跟 6 个单元通信。选信道加选地址,就是这套模块组网的全部逻辑。
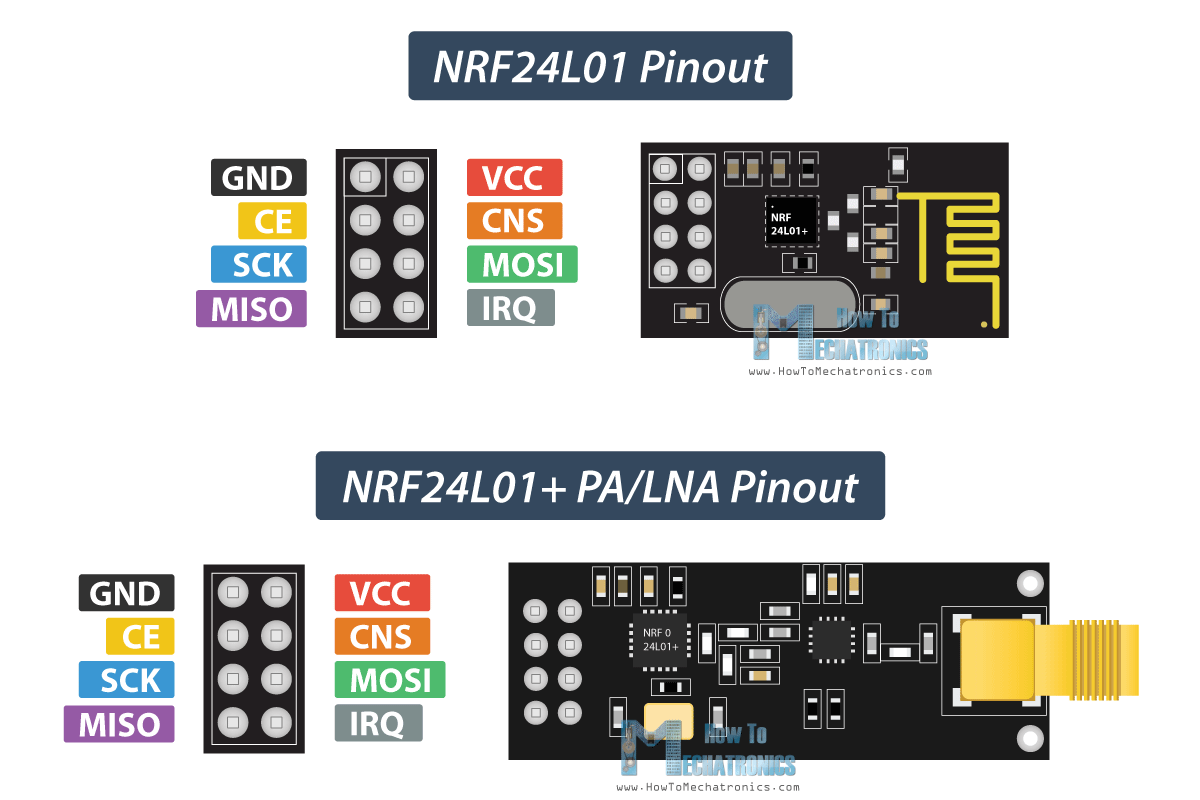
市面上常见三个变体:板载天线版最流行,体积小,距离约 100 米;SMA 外接天线版能加棒状天线,距离再远一截;第三种在棒状天线之外还多一颗 RFX2401C 芯片,带 PA 功率放大和 LNA 低噪放大,官方口径空旷能冲到 1000 米。三种引脚排列一致,接线方式完全一样。
接线:SPI 三根线加 CE、CSN,VCC 必须取 3.3V
模块一共 8 个脚。GND 和 VCC 负责供电;SCK、MISO、MOSI 三根是 SPI 通信;CE 和 CSN 接任意数字脚,用来切待命/工作模式、发数据/发命令;最后一个中断脚可以悬空不接。
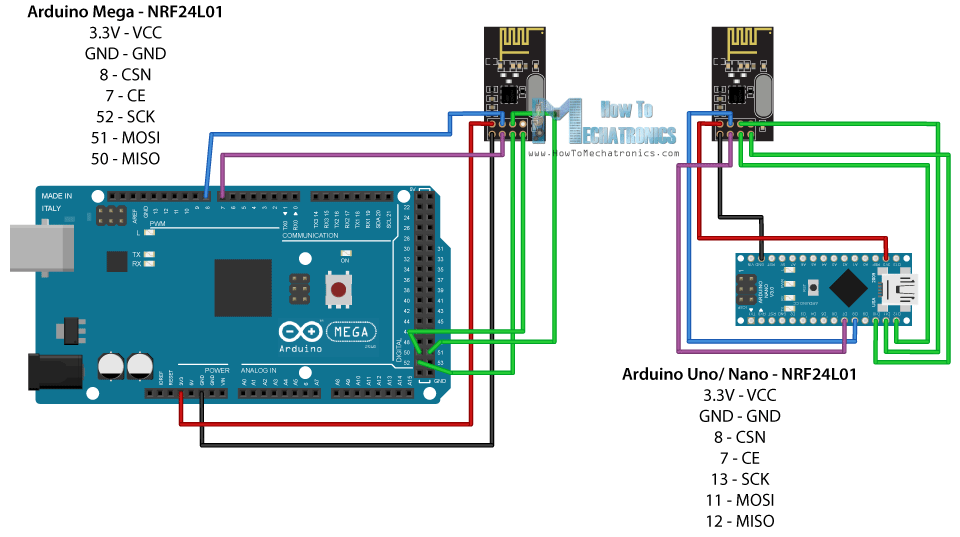
SPI 引脚因板而异,接错板子必扑街:Uno 和 Nano 是 SCK 13、MISO 12、MOSI 11、SS 10;Mega 换成 SCK 52、MISO 50、MOSI 51、SS 53。CE 和 CSN 原教程接的 7、8 脚,代码里也是按这个写的,照抄就行。
下面是原教程给出的两块 Arduino 加 NRF24L01 的接线原理图,双端接法相同:
重点强调一条红线:VCC 必须接 3.3V,接到 5V 会直接烧模块。5V 容忍指的是信号脚,不是供电脚,这两件事别搞混。
第一个例子:两端互发 Hello World
先在 Arduino IDE 库管理器里搜 rf24,装 TMRh20 和 Avamander 维护的 RF24 库,这是社区目前的主力维护版本。装完就能跑下面的收发两端代码。
发送端,每秒向地址 00001 发一个字符串:
/*
* Arduino Wireless Communication Tutorial
*     Example 1 - Transmitter Code
*
* by Dejan Nedelkovski, www.HowToMechatronics.com
*
* Library: TMRh20/RF24, https://github.com/tmrh20/RF24/
*/

#include "SPI.h"
#include "nRF24L01.h"
#include "RF24.h"

RF24 radio(7, 8); // CE, CSN

const byte address[6] = "00001";

void setup() {
  radio.begin();
  radio.openWritingPipe(address);
  radio.setPALevel(RF24_PA_MIN);
  radio.stopListening();
}

void loop() {
  const char text[] = "Hello World";
  radio.write(&text, sizeof(text));
  delay(1000);
}
接收端,把收到的内容打上串口监视器:
/*
* Arduino Wireless Communication Tutorial
*       Example 1 - Receiver Code
*
* by Dejan Nedelkovski, www.HowToMechatronics.com
*
* Library: TMRh20/RF24, https://github.com/tmrh20/RF24/
*/

#include "SPI.h"
#include "nRF24L01.h"
#include "RF24.h"

RF24 radio(7, 8); // CE, CSN

const byte address[6] = "00001";

void setup() {
  Serial.begin(9600);
  radio.begin();
  radio.openReadingPipe(0, address);
  radio.setPALevel(RF24_PA_MIN);
  radio.startListening();
}

void loop() {
  if (radio.available()) {
    char text[32] = "";
    radio.read(&text, sizeof(text));
    Serial.println(text);
  }
}
代码骨架很规整。RF24 radio(7, 8) 创建对象,两个参数是 CE 和 CSN 引脚号。const byte address[6] = "00001" 是通信地址,也就是所谓管道,5 个字符可以随便改,双端保持一致就能对上话。
发送端用 radio.openWritingPipe() 打开写管道,再用 radio.stopListening() 进入发送模式;接收端用 radio.openReadingPipe() 打开同一个地址的读管道,radio.startListening() 进入接收模式。这两个函数就是定角色用的,一个模块同一时刻只能占一头。
radio.write() 一次最多发 32 字节,这是模块缓冲区的硬上限。接收端循环里 radio.available() 判断有没有数据,有就 radio.read() 读进 32 字节缓存再打串口。两端烧完,接收端串口每秒蹦一条 Hello World,链路就算通了。
双向通信:一路控舵机,一路回传按键
第二个例子是双向链路:第一块 Arduino 读 A0 的模拟量映射成 0 到 180 发过去,对面用它驱动舵机;第二块 Arduino 把按键状态回传,控制第一块上的 LED。电路如下:
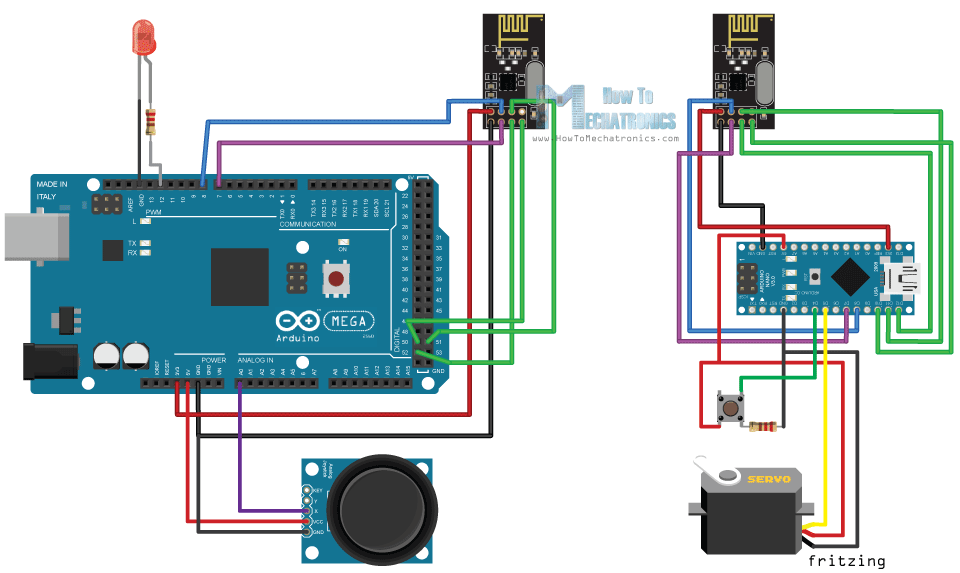
双向要用两个地址。原教程代码里 const byte addresses[][6] = {"00001", "00002"},注意交叉规则:A 的写地址必须是 B 的读地址,A 的读地址必须是 B 的写地址,两边对称着配。
发送端(带摇杆电位器和 LED 的那块):
/*
* Arduino Wireless Communication Tutorial
*     Example 2 - Transmitter Code
*
* by Dejan Nedelkovski, www.HowToMechatronics.com
*
* Library: TMRh20/RF24, https://github.com/tmrh20/RF24/
*/

#include "SPI.h"
#include "nRF24L01.h"
#include "RF24.h"

#define led 12

RF24 radio(7, 8); // CE, CSN
const byte addresses[][6] = {"00001", "00002"};
boolean buttonState = 0;

void setup() {
  pinMode(12, OUTPUT);
  radio.begin();
  radio.openWritingPipe(addresses[1]); // 00002
  radio.openReadingPipe(1, addresses[0]); // 00001
  radio.setPALevel(RF24_PA_MIN);
}

void loop() {
  delay(5);

  radio.stopListening();
  int potValue = analogRead(A0);
  int angleValue = map(potValue, 0, 1023, 0, 180);
  radio.write(&angleValue, sizeof(angleValue));

  delay(5);
  radio.startListening();
  while (!radio.available());
  radio.read(&buttonState, sizeof(buttonState));
  if (buttonState == HIGH) {
    digitalWrite(led, HIGH);
  }
  else {
    digitalWrite(led, LOW);
  }
}
接收端(带舵机和按键的那块):
/*
* Arduino Wireless Communication Tutorial
*     Example 2 - Receiver Code
*
* by Dejan Nedelkovski, www.HowToMechatronics.com
*
* Library: TMRh20/RF24, https://github.com/tmrh20/RF24/
*/

#include "SPI.h"
#include "nRF24L01.h"
#include "RF24.h"
#include "Servo.h"

#define button 4

RF24 radio(7, 8); // CE, CSN
const byte addresses[][6] = {"00001", "00002"};
Servo myServo;
boolean buttonState = 0;

void setup() {
  pinMode(button, INPUT);
  myServo.attach(5);
  radio.begin();
  radio.openWritingPipe(addresses[0]); // 00001
  radio.openReadingPipe(1, addresses[1]); // 00002
  radio.setPALevel(RF24_PA_MIN);
}

void loop() {
  delay(5);
  radio.startListening();
  if ( radio.available()) {
    while (radio.available()) {
      int angleV = 0;
      radio.read(&angleV, sizeof(angleV));
      myServo.write(angleV);
    }
    delay(5);
    radio.stopListening();
    buttonState = digitalRead(button);
    radio.write(&buttonState, sizeof(buttonState));
  }
}
流程读下来不复杂:发送端先 stopListening 切发送,把角度值 write 出去,delay(5) 再切回接收模式死等对面的按键状态;接收端只要发现数据就把舵机角度读干净,delay(5) 后切发送把按键值回传。两端各留 5 毫秒时间片,交替攻守,这就是没有握手协议情况下最朴素的半双工做法。
最常见的坑:供电噪声和 3.3V 带不动
原教程专门拿一节讲故障排查,第一杀手是电源噪声。射频电路对供电噪声特别敏感,通信老断、距离上不去,先怀疑电源。解法很便宜:在模块的 GND 和 3.3V 之间跨一个 10µF 到 100µF 的去耦电容,靠近模块引脚焊。
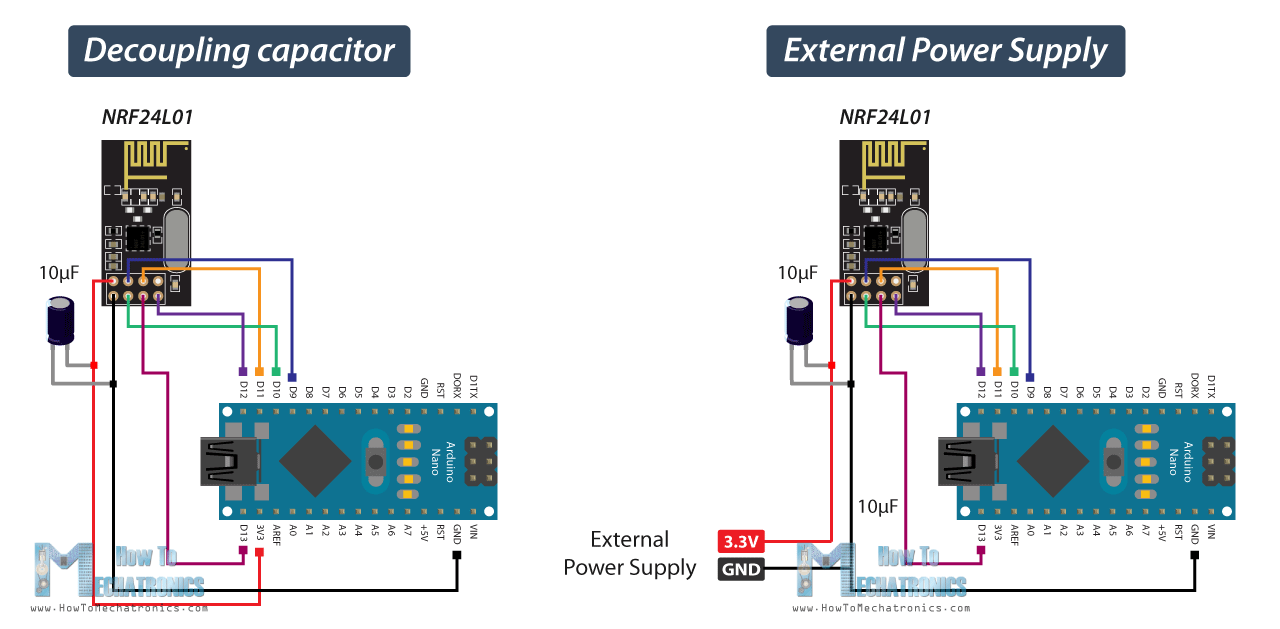
第二个坑是 Arduino 的 3.3V 引脚不一定带得动模块,功率放大版尤其吃电。原教程的建议是换外部独立 3.3V 供电,记得和 Arduino 共地。用 PA/LNA 版还想拉远距离的话,setPALevel() 调高档位时更得配稳压,教程原话是高功率档建议加旁路电容稳住电压。
再往上一级还有第三种玩法:把多个变量打包成一个 struct 一次发走,总大小别超 32 字节。原教程示例是三个 byte、一个 int、一个 float、一个四字符字符串,合计 15 字节,两端定义同一个 struct 就能整包收发,比拼字节省事得多。
收个尾:给遥控链路、小车底盘、传感器回传选无线方案,NRF24L01 便宜、参数透明、社区资料足,值得排在候选前列。上手顺序建议照原教程来,先跑通 Hello World,再上双向,最后玩 struct 打包,一层一层来,坏了也知道坏在哪层。










先Hello World再双向最后struct打包,这个上手顺序推荐给刚买模块的朋友,别一上来就照抄遥控器代码。
接这模块真的一分钱一分货都算不上,两块钱的东西能跑百米,我第一块就是VCC手贱插了5V,滋一下就没了,看到文章里那条红线深有同感。3.3V供电加去耦电容这套组合拳打完,基本就告别时连时断了。
12mA发射电流比一颗LED还低这个细节讲得好,之前拿纽扣电池带它都能发射,就是距离缩水。
那个地址交叉规则我第一次配双向的时候绕了半天,写地址要等于对方的读地址,文章里这句总结到位。