
给机器人装"眼睛",最省钱的路子就是这只长得像青蛙眼睛的HC-SR04。十几块钱一只,接上Arduino就能量出两厘米到四米之内有没有东西,避障、倒车报警、水箱液位全都能干。网上搜HC-SR04能搜出一堆互相抄的帖子,连引脚都有标错的。我把手头的资料和原厂应用笔记理了一遍,按"认识器件、懂原理、接线、读数、调精度"的顺序讲一遍,顺便把新手最容易栽的几个坑单独标出来。
这只"青蛙眼"是什么来头
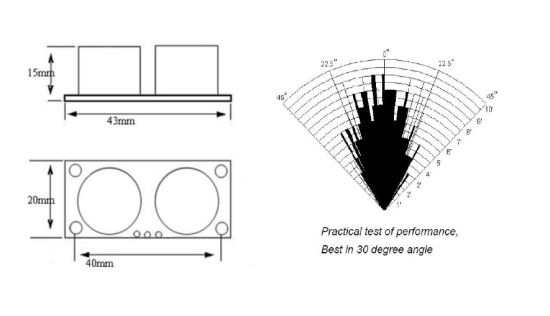
HC-SR04是一颗超声波测距模块,工作电压5伏,测距范围2到400厘米,差不多1英寸到13英尺,个头只有43毫米宽、20毫米高,探头中心距40毫米,塞在小车前脸毫无压力。它是低电流器件,电池供电的小车也带得动。
正面两个圆筒,一个是超声波发射器,一个是接收器,工作频率40千赫兹,人耳听不见。背板上一共四个针脚:VCC接5伏电源;Trig是触发脚,给它信号它就开始"喊话";Echo是回声脚,收到反射波后输出一个高电平脉冲;GND接地。
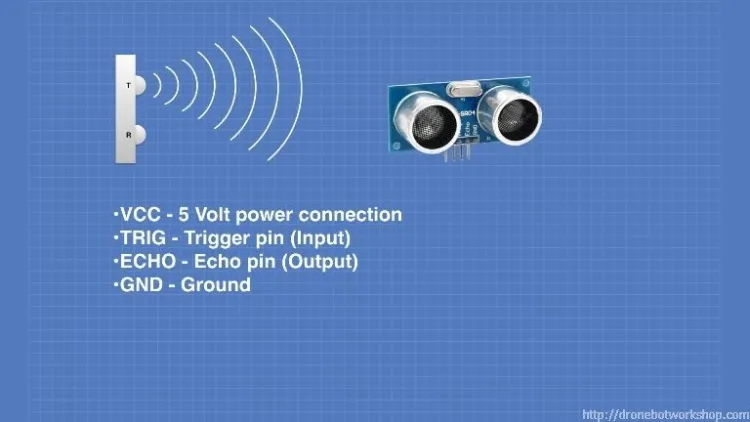
想跟树莓派一起玩要注意:它的逻辑电平是5伏,直接怼到Pi的3.3伏GPIO口上会出事,中间得串电阻分压,这点很多人第一块就栽在这里。
测距原理:一次"喊话"和一声"回声"
原理就是你小学就懂的那件事:对着山谷喊一嗓子,数一数回声过了多久回来,就知道山有多远。整个过程分四步走。
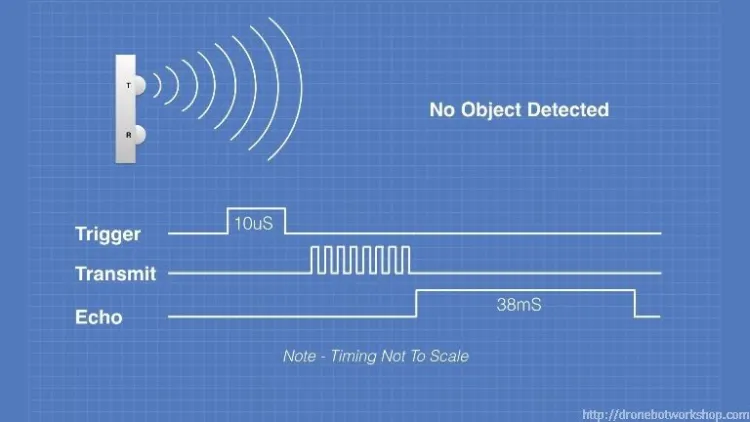
第一步,给Trig脚一个至少10微秒的5伏高电平脉冲。第二步,模块朝前方连发8个40千赫兹的超声波脉冲——发8个而不是1个,是为了让接收端能把这个固定节奏从环境噪声里认出来。第三步,发射的同时Echo脚拉高开始计时;如果声音没弹回来,Echo会在38毫秒后超时拉低,这个时长就代表探测范围内没有东西。
第四步,如果声音弹回来了,Echo在收到信号的瞬间拉低。Echo高电平的宽度落在150微秒到25毫秒之间,正比于声音往返花掉的时间。
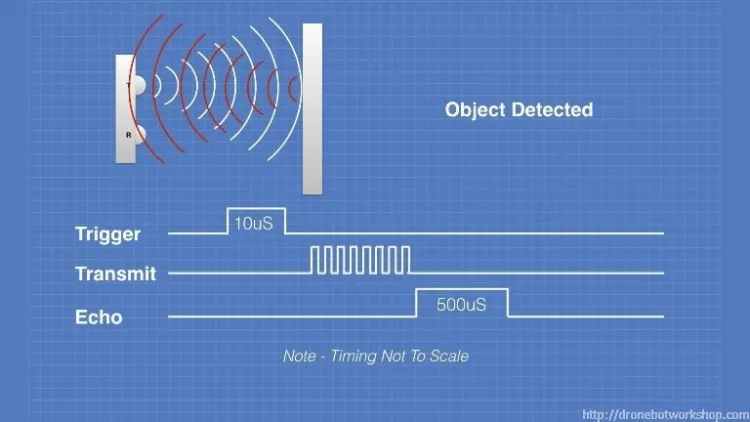
算距离时记住"除以二":脉冲宽度是声音跑一个来回的时间,路程要砍半。声速按海平面20摄氏度取343米每秒,换算成13500英寸每秒,所以每微秒对应0.0343厘米,公式就是 distance = (duration / 2) * 0.0343,结果直接是厘米数。想显示英寸也可以不动代码,最后拿2.54厘米一英寸换一下,两种单位一起显示,我个人更喜欢这种写法。
这里顺带说一个性能细节:pulseIn是死等式的,回声没回来它就一直卡在那儿等。范围里没东西时每圈循环要白等38毫秒,主循环里还挂着别的事情做的话,这个阻塞要算进预算里。后面会看到NewPing对此有更好的处理方式。
还有个角度的讲究:模块正对目标时最准,实际扇形能扫到45度,但原厂文档建议把有效窗口压到30度以内、两侧各15度,读数才可靠。这也是为什么探头装车头时别让保险杠把声路挡了。
接线与pulseIn读数
接线是最简单的部分:随便找两个空着的数字口就行,示例用Arduino Uno,Trig接10号,Echo接13号,VCC接5V,GND接GND。引脚完全自由,换别的口只要改代码里的定义。
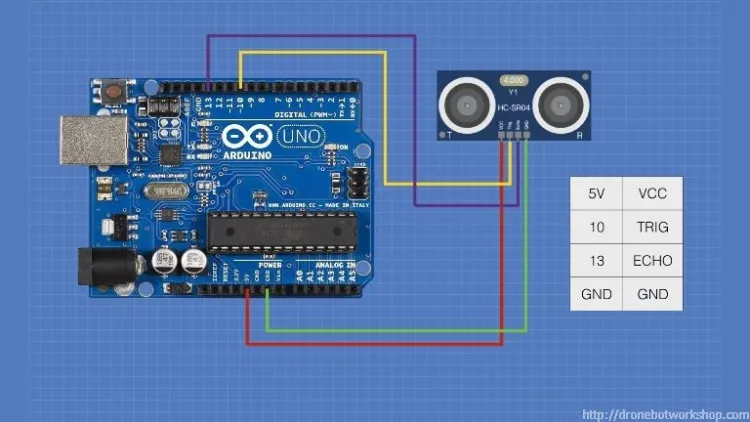
有个细节要刻在脑子里:应用笔记特别强调必须先接GND再接VCC。在面包板上"热插拔"做实验时,先把地线接稳,不然模块可能根本不工作。动手之前先照着接线图逐根核对一遍,四根线数来数去就那几根,接错一根后面全是白忙。
第一个程序不依赖任何库,纯手工"喊话加掐表"。写程序前我搭了个小测试台:模块用魔术贴固定在板子一头,旁边摆一根一米长的直尺当标尺,这样两厘米到一百厘米范围里每个读数都有据可查:
/*
  HC-SR04 Basic Demonstration
  HC-SR04-Basic-Demo.ino
  Demonstrates functions of HC-SR04 Ultrasonic Range Finder
  Displays results on Serial Monitor

  DroneBot Workshop 2017
  http://dronebotworkshop.com
*/

// This uses Serial Monitor to display Range Finder distance readings

// Hook up HC-SR04 with Trig to Arduino Pin 10, Echo to Arduino pin 13

#define trigPin 10
#define echoPin 13

float duration, distance;

void setup() {
  Serial.begin (9600);
  pinMode(trigPin, OUTPUT);
  pinMode(echoPin, INPUT);
}

void loop() {

  // Write a pulse to the HC-SR04 Trigger Pin

  digitalWrite(trigPin, LOW);
  delayMicroseconds(2);
  digitalWrite(trigPin, HIGH);
  delayMicroseconds(10);
  digitalWrite(trigPin, LOW);

  // Measure the response from the HC-SR04 Echo Pin

  duration = pulseIn(echoPin, HIGH);

  // Determine distance from duration
  // Use 343 metres per second as speed of sound

  distance = (duration / 2) * 0.0343;

  // Send results to Serial Monitor

  Serial.print("Distance = ");
  if (distance >= 400 || distance <= 2) {
     Serial.println("Out of range");
  }
  else {
    Serial.print(distance);
    Serial.println(" cm");
    delay(500);
  }
  delay(500);
}
代码和前面讲的原理一一对应:delayMicroseconds(10)造出10微秒触发脉冲,pulseIn(echoPin, HIGH)等Echo拉高、再等它拉低,量出来的就是脉宽;除以2再乘0.0343得到厘米数,超出2到400的范围直接报Out of range。烧进去后打开串口监视器,波特率选9600,拿本书在探头前面推来推去,读数跟着变就成了。
上NewPing库,顺手做温度补偿
手写pulseIn能用,但想再准一点就轮到库出场。Arduino的生态里库是必修课,几百个库覆盖了各种外设,学会装库和用库,后面玩什么模块都省力。测距这块最常用的是NewPing,作者Tim Eckel,它顶替了早年面向Parallax Ping传感器的老Ping库,内部做了不少抗干扰处理,精度比裸写高一截,最多能同时管15个传感器,还能直接输出厘米、英寸或原始脉宽。装库走Arduino IDE的库管理器,搜NewPing点安装就行。同样的功能用库重写一遍:
/*
  HC-SR04 NewPing Library Demonstration
  HC-SR04-NewPing.ino
  Demonstrates functions of NewPing Library for HC-SR04 Ultrasonic Range Finder
  Displays results on Serial Monitor

  DroneBot Workshop 2017
  http://dronebotworkshop.com
*/

// This uses Serial Monitor to display Range Finder distance readings

// Include NewPing Library
#include "NewPing.h"

// Hook up HC-SR04 with Trig to Arduino Pin 10, Echo to Arduino pin 13
// Maximum Distance is 400 cm

#define TRIGGER_PIN  10
#define ECHO_PIN     13
#define MAX_DISTANCE 400

NewPing sonar(TRIGGER_PIN, ECHO_PIN, MAX_DISTANCE);

float distance;

void setup() {
  Serial.begin (9600);
}

void loop() {

  distance = sonar.ping_cm();

  // Send results to Serial Monitor
  Serial.print("Distance = ");
  if (distance >= 400 || distance <= 2) {
    Serial.println("Out of range");
  }
  else {
    Serial.print(distance);
    Serial.println(" cm");
    delay(500);
  }
  delay(500);
}
ping_cm()返回整数厘米,分辨率就到1厘米;想要小数位可以改用ping()拿原始脉宽自己算,写法和第一个程序一样。
接下来是校准的正经话题:声速不是常数,它会随温度、气压、湿度变。室温下误差不大,但放到户外或者冬夏温差大的环境里,代码里那个0.0343就开始骗你了。补偿办法是加一颗DHT22温湿度传感器(更便宜的DHT11也能干,精度略差),数据脚接7号口,用Adafruit的DHT库加Unified Sensor库,库管理器里都能装到。
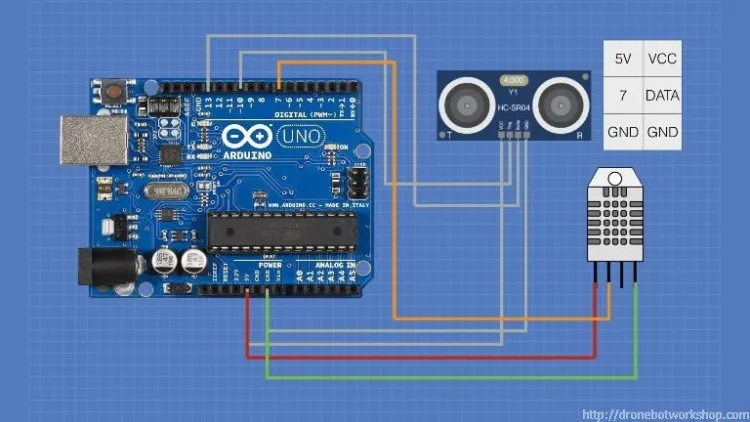
声速用经验公式实时算:331.4加0.606乘温度、再加0.0124乘湿度,单位米每秒,换算成厘米每毫秒除以10000。读数这边再配NewPing的ping_median(),默认采5次、丢掉无效值再取平均,毛刺会少很多。完整代码如下:
/*
  HC-SR04 with Temp and Humidity Demonstration
  HC-SR04-Temp-Humid-Demo.ino
  Demonstrates enhancements of HC-SR04 Ultrasonic Range Finder
  With DHT22 Temperature and Humidity Sensor
  Displays results on Serial Monitor

  DroneBot Workshop 2017
  http://dronebotworkshop.com
*/

// Include DHT Libraries from Adafruit
// Dependant upon Adafruit_Sensors Library
#include "DHT.h";

// Include NewPing Library
#include "NewPing.h"

// Define Constants

#define DHTPIN 7       // DHT-22 Output Pin connection
#define DHTTYPE DHT22   // DHT Type is DHT 22 (AM2302)
#define TRIGGER_PIN  10
#define ECHO_PIN     13
#define MAX_DISTANCE 400

NewPing sonar(TRIGGER_PIN, ECHO_PIN, MAX_DISTANCE);

// Define Variables

float hum;    // Stores humidity value in percent
float temp;   // Stores temperature value in Celcius
float duration; // Stores HC-SR04 pulse duration value
float distance; // Stores calculated distance in cm
float soundsp;  // Stores calculated speed of sound in M/S
float soundcm;  // Stores calculated speed of sound in cm/ms
int iterations = 5;

// Initialize DHT sensor for normal 16mhz Arduino

DHT dht(DHTPIN, DHTTYPE);

void setup() {
  Serial.begin (9600);
  dht.begin();
}

void loop()
{

  delay(2000);  // Delay so DHT-22 sensor can stabalize

    hum = dht.readHumidity();  // Get Humidity value
    temp= dht.readTemperature();  // Get Temperature value

    // Calculate the Speed of Sound in M/S
    soundsp = 331.4 + (0.606 * temp) + (0.0124 * hum);

    // Convert to cm/ms

    soundcm = soundsp / 10000;

  duration = sonar.ping_median(iterations);

  // Calculate the distance
  distance = (duration / 2) * soundcm;

  // Send results to Serial Monitor

    Serial.print("Sound: ");
    Serial.print(soundsp);
    Serial.print(" m/s, ");
    Serial.print("Humid: ");
    Serial.print(hum);
    Serial.print(" %, Temp: ");
    Serial.print(temp);
    Serial.print(" C, ");
    Serial.print("Distance: ");

    if (distance >= 400 || distance <= 2) {
    Serial.print("Out of range");
    }
    else {
    Serial.print(distance);
    Serial.print(" cm");
    delay(500);
    }

  Serial.println(" ");
}
原教程在工作台上实测过这套方案,读数精度确实又抬了一截。日常避障犯不上这么讲究,但你要拿它做卷尺式的测量工具,这一步值得花。
踩坑清单与写在最后
最后把几个高频坑列出来,新手照着自查。
- 读数一直Out of range,先查地线和供电,GND没接稳是头号嫌疑犯,其次才是接线顺序(先地后电)没做到。
- 换引脚必须同步改代码,Trig和Echo写反了模块一声不吭,这是新手最高频的"没反应"。
- 缺引脚可以用三线模式:Trig和Echo并接到同一个数字口,代码里切方向就行。玩ATtiny85这种引脚紧张的小芯片时特别好用。
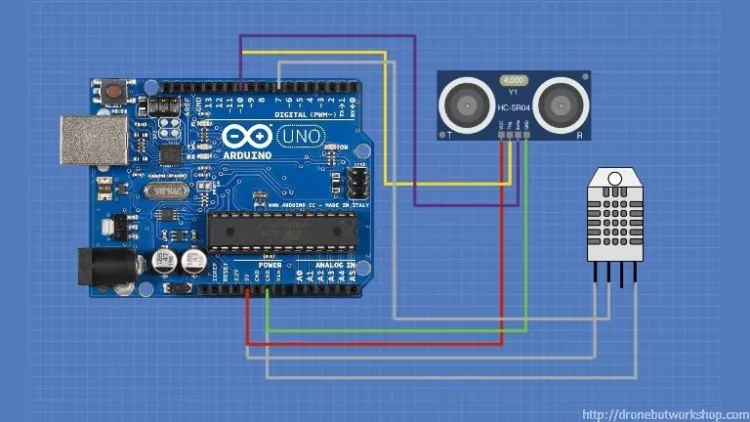
三线模式不是HC-SR04独有的偏方,市面上本来就有一类超声波传感器只引出一个信号脚、收发共用,碰到这类模块只能这么接。一个脚既当输出又当输入,听上去别扭,但因为发信号和收回声在时间上永远错开,实际不会打架。
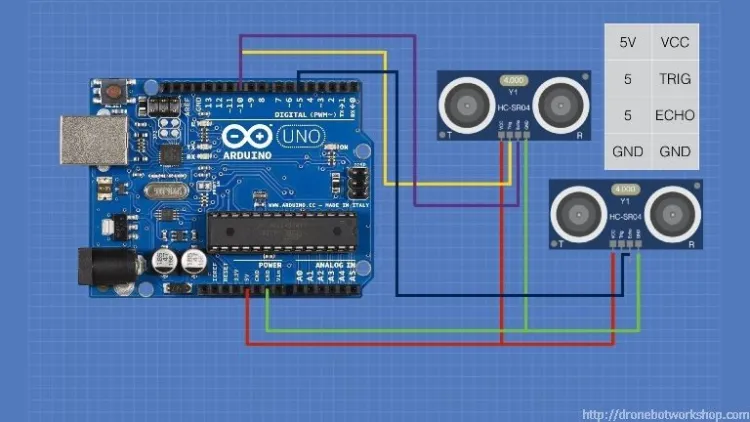
想给机器人四面八方都装探头也完全可行,比如前后各一只,装六个把立方体的每一面都盯住也行。多传感器要一个一个来:等第一只的回声读完再触发第二只,中间留点延时,否则这只的"喊话"会被那只听走,两边读数互相打架。
还有一条很多人想不到:猫、狗、仓鼠、兔子这些毛孩子能听见超声波。想象家里有个东西每秒钟冲你尖叫一声是什么感受。家里有宠物的,控制一下触发频率,或者改用红外、激光测距,顺便把毛孩子请出工作间。
总之HC-SR04就是那种"便宜、简单、够用"的典型传感器,第一个测距项目拿它练手非常合适。建议的路径是:先跑通最简版,再上NewPing,觉得不够准了再做温度补偿。一步一步来,你也能让小车看得见墙。










NewPing的ping_median真好用,我拿它做了个倒车雷达,毛刺少了一大截。
原来猫狗能听见超声波……难怪我家猫总盯着小车看,一脸烦躁。下回试试把触发间隔拉长点。
这篇把我上个月踩的坑全说中了。我当时Trig和Echo接反了,模块一点反应都没有,还以为是买到了坏货,差点退货。后来拿万用表逐脚量才发现是接线的事。新手真的建议先照着图一根一根核对,四根线错一根后面全是白忙。另外38毫秒超时那个细节很实用,我第一次跑程序循环巨慢,就是没东西反射时pulseIn在死等。
先地后电那条太对了,面包板上热插拔的都该刻在脑子里。