
想做双轮小车或者差速底盘,绕不开的一步就是让 Arduino 带动两个直流电机。板子上的 IO 口最多输出 40mA,直接接电机会把引脚烧了,所以中间必须垫一块驱动板。L298N 双 H 桥驱动模块大概是这类板子里出货量最大的,十几块钱、两路输出、每路标称 2A,TT 减速电机带起来毫无压力。这篇把它的原理、引脚、供电跳线、接线代码一次讲清楚。
方向靠 H 桥,调速靠 PWM
直流电机很简单,通电就转,调换电源极性就反转。H 桥就是用四个电子开关围成 H 形,电机横在中间,按不同组合开闭开关,就能不换线而改变流过电机的电流方向。L298N 芯片里封了两套 H 桥,正好管两个电机,也可以并联起来驱动一个双极步进电机——本文只聊直流电机。
调速则是 PWM 的活。它不是直接改电压,而是让电压高速通断,占空比越大,电机得到的平均电压越高、转得越快。Arduino 的 analogWrite() 输出 0 到 255,对应 0 到 100% 占空比。另外直流电机有个启动门槛,PWM 值太低时电压撑不起来,电机只会发出嗡嗡声不转,这是正常现象,不是板子坏了。
模块与引脚
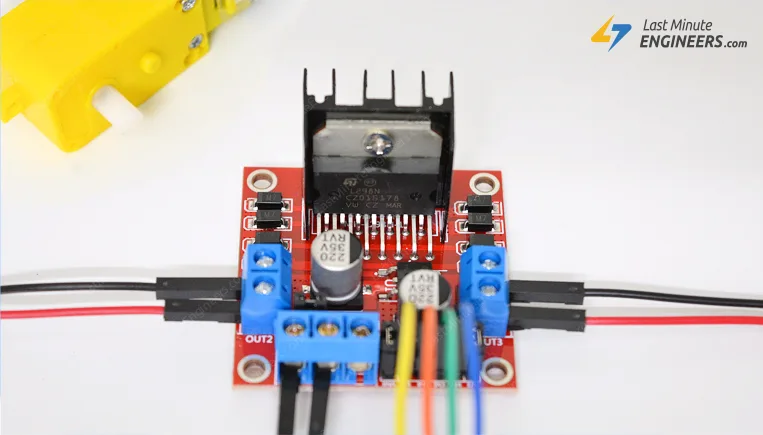
模块核心是那颗带散热片的黑色 L298N 芯片,双全桥结构,电机输出电压 5V 到 46V,每通道持续电流 2A,内置过热保护,芯片过热会暂时关断输出,降温后自动恢复。引脚分四组看:
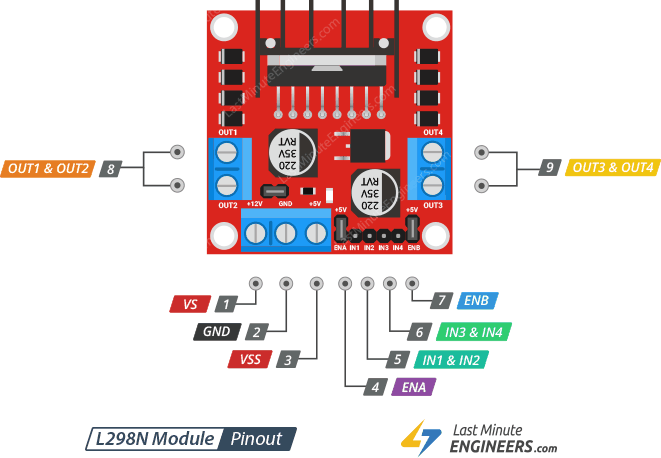
- 电源组:VS 是电机主电源输入(板上常丝印为 +12V,实际 5V 起可用),VSS 是芯片逻辑电源,需要稳定 5V,GND 共地。
- 输出组:OUT1、OUT2 接 A 电机,OUT3、OUT4 接 B 电机。
- 方向组:IN1/IN2 管 A 电机转向,IN3/IN4 管 B 电机。
- 调速组:ENA、ENB 分别是两路使能,拔掉跳线帽接上 PWM 就能调速。
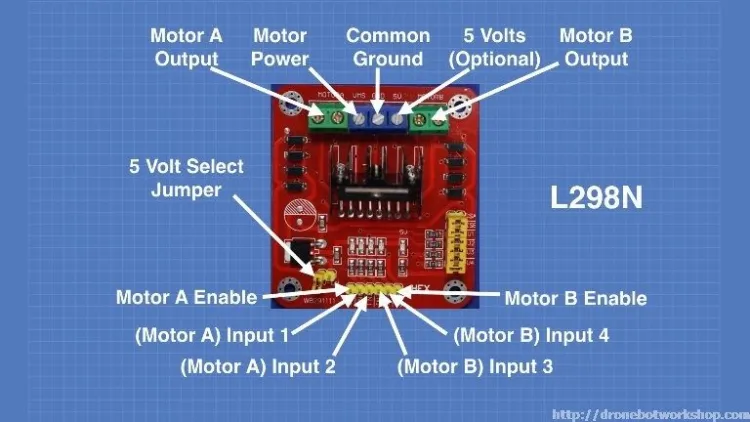
方向脚的真值表如下,注意 IN1 和 IN2 同时拉高并不是刹车,电机是断电滑行状态:
| IN1 | IN2 | 电机状态 |
|---|---|---|
| Low | Low | 停止(滑行) |
| High | Low | 正转 |
| Low | High | 反转 |
| High | High | 停止(滑行) |
供电、压降与那颗 5V 跳线
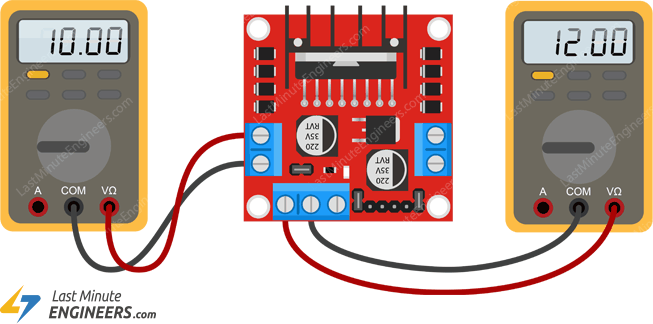
L298N 是 1990 年代的双极晶体管工艺,代价是 H 桥上有约 2V 的压降。想让标称 5V 的 TT 电机跑出全速,VS 得给到 7V 左右;用 12V 电池的话,电机实际只拿到 10V 上下,这也是很多人觉得「满 PWM 也跑不快」的原因。下面是压降的示意,输入 12V、输出约 10V:
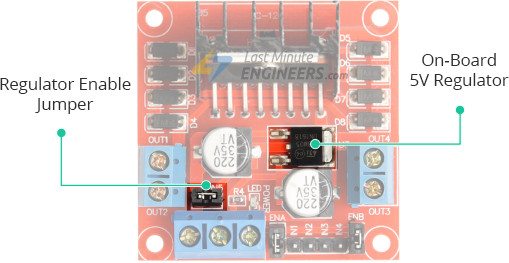
板载稳压器可以把 VS 降到 5V 给逻辑电路用,还能从 5V 引脚输出给 Arduino 供电。但稳压器耐受有限:VS 在 12V 以内时插着稳压器跳线没问题,VS 高于 12V 必须拔掉跳线,改从 VSS 外接 5V 供电,否则会烧稳压器。ENB 附近的调速跳线同理,插着跳线等于使能拉满速,要 PWM 调速就拔掉。
与 Arduino 的接线
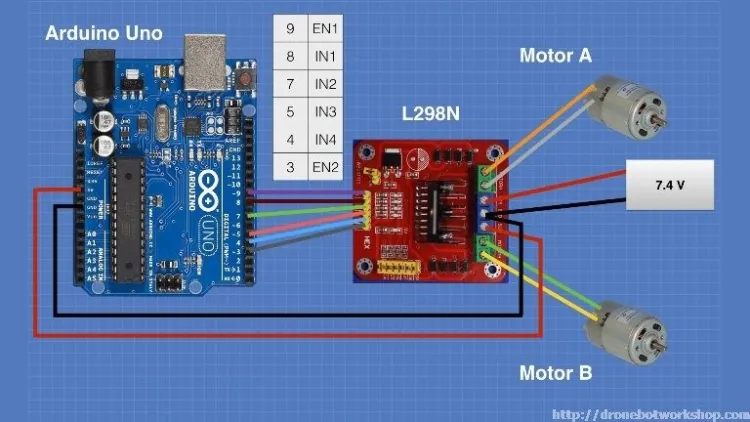
接线用六个数字口,其中两个必须是 PWM 口。Arduino Uno 的 PWM 引脚是 3、5、6、9、10、11,下面这组分配刚好用上:
| Arduino Uno | L298N 模块 |
|---|---|
| D9(PWM) | ENA |
| D8 | IN1 |
| D7 | IN2 |
| D5 | IN3 |
| D4 | IN4 |
| D3(PWM) | ENB |
VS 接 7V 到 12V 电池组,稳压器跳线保持插上,Arduino 的 5V 就不用另接;Uno 与模块务必共地,否则方向信号完全没有参考电平,电机会乱来。整体接线如下:
示例代码:方向与调速
下面这段示例先让两个电机正转两秒、反转两秒,再做一轮从 0 加速到 255 再减速归零的 PWM 扫描,把方向控制和调速分开演示,编译烧录即可直接用:
// Motor A connections
int enA = 9;
int in1 = 8;
int in2 = 7;
// Motor B connections
int enB = 3;
int in3 = 5;
int in4 = 4;

void setup() {
  // Set all the motor control pins to outputs
  pinMode(enA, OUTPUT);
  pinMode(enB, OUTPUT);
  pinMode(in1, OUTPUT);
  pinMode(in2, OUTPUT);
  pinMode(in3, OUTPUT);
  pinMode(in4, OUTPUT);

  // Turn off motors - Initial state
  digitalWrite(in1, LOW);
  digitalWrite(in2, LOW);
  digitalWrite(in3, LOW);
  digitalWrite(in4, LOW);
}

void loop() {
  directionControl();
  delay(1000);
  speedControl();
  delay(1000);
}

// This function lets you control spinning direction of motors
void directionControl() {
  // Set motors to maximum speed
  digitalWrite(enA, HIGH);
  digitalWrite(enB, HIGH);

  // Turn on motor A & B
  digitalWrite(in1, HIGH);
  digitalWrite(in2, LOW);
  digitalWrite(in3, HIGH);
  digitalWrite(in4, LOW);
  delay(2000);

  // Now change motor directions
  digitalWrite(in1, LOW);
  digitalWrite(in2, HIGH);
  digitalWrite(in3, LOW);
  digitalWrite(in4, HIGH);
  delay(2000);

  // Turn off motors
  digitalWrite(in1, LOW);
  digitalWrite(in2, LOW);
  digitalWrite(in3, LOW);
  digitalWrite(in4, LOW);
}

// This function lets you control speed of the motors
void speedControl() {
  // Turn on motors
  digitalWrite(in1, LOW);
  digitalWrite(in2, HIGH);
  digitalWrite(in3, LOW);
  digitalWrite(in4, HIGH);

  // Accelerate from zero to maximum speed
  for (int i = 0; i < 256; i++) {
    analogWrite(enA, i);
    analogWrite(enB, i);
    delay(20);
  }

  // Decelerate from maximum speed to zero
  for (int i = 255; i >= 0; --i) {
    analogWrite(enA, i);
    analogWrite(enB, i);
    delay(20);
  }

  // Now turn off motors
  digitalWrite(in1, LOW);
  digitalWrite(in2, LOW);
  digitalWrite(in3, LOW);
  digitalWrite(in4, LOW);
}
两个函数的逻辑都不复杂:directionControl() 把使能脚拉高定死全速,靠四个方向脚的两两组合切换转向;speedControl() 把方向固定,让 PWM 值从 0 爬到 255 再滑回来,每步延时 20 毫秒,大约五秒多走完一轮加减速。
几个容易踩的坑
- 电机不动先查共地:Arduino 和模块的 GND 必须连在一起,这是新手翻车第一名。
- 电源别贪便宜:L298N 压降 2V,5V 电机配 USB 5V 供电基本转不动,老老实实上 7.4V 锂电或 9V 电池组(9V 方块电池带不动,别用)。
- 低 PWM 值的嗡嗡声是启动电压不足,提高占空比下限即可,比如调速从 80 起步。
- VS 超过 12V 时记得拔稳压器跳线,这一步忘了烧的就是板载 78M05。
- 两个电机同码力不同速很正常,TT 电机的个体差异不小,差速底盘最好分别标定 PWM 上限。
写在最后
L298N 论效率确实老了,压降大、发热高,讲究的项目现在多改用 TB6612FNG 这类 MOS 驱动。但它便宜、耐造、到处都买得到,做第一辆小车依然是省心的选择。把方向真值表和 PWM 这两件事吃透,后面换任何驱动板都是换汤不换药。










TB6612FNG确实好用,不过L298N便宜耐操,练手还是它香
拔跳线那步差点烧板子,幸好当时电压只给了9V
请问ENB跳线拔了之后ENB接3脚,那PWM频率是固定的吗?
低PWM嗡嗡声那段深有体会,后来我把起步值提到90就顺了
之前用这板子做的循迹小车,第一次跑就是忘了共地,两个轮子各转各的,查了一晚上。看到文中把共地列成翻车第一名,太真实了。另外压降那段是关键,我那会拿 5V USB 直接供电,电机嗡嗡响就是不动,换 7.4V 锂电立马就顺了。新手如果能先看明白这 2V 压降的问题,能少走不少弯路。