
想让小车精确测障碍物距离、做一个能自动避障的机器人,测距传感器的选择很关键。老牌的超声波便宜但怕镜面、怕软布、方向发散;VL53L0X用激光飞行时间(ToF)原理,几毫米到2米范围内能稳定给出绝对距离,还不太受环境光影响。这篇文章把接线讲清楚。
ToF原理和引脚:为什么它比超声波稳
VL53L0X里有一颗940nm的垂直腔面发射激光器(VCSEL)和一个单光子雪崩二极管(SPAD)阵列。它发出的激光是不可见的红外光,靠测量激光往返的时间来算距离(所以叫Time-of-Flight),比如对着一堵墙测,走过激光的路程给你换算出毫米级距离。因为不是靠声波回传,它对物体表面颜色和反射率不敏感,远处黑布也能测。
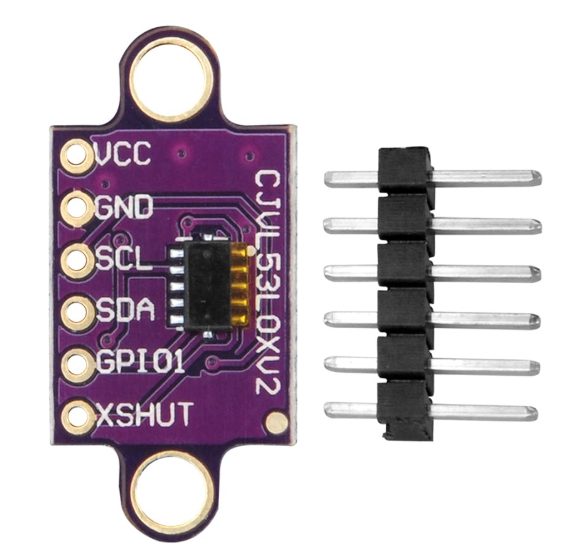
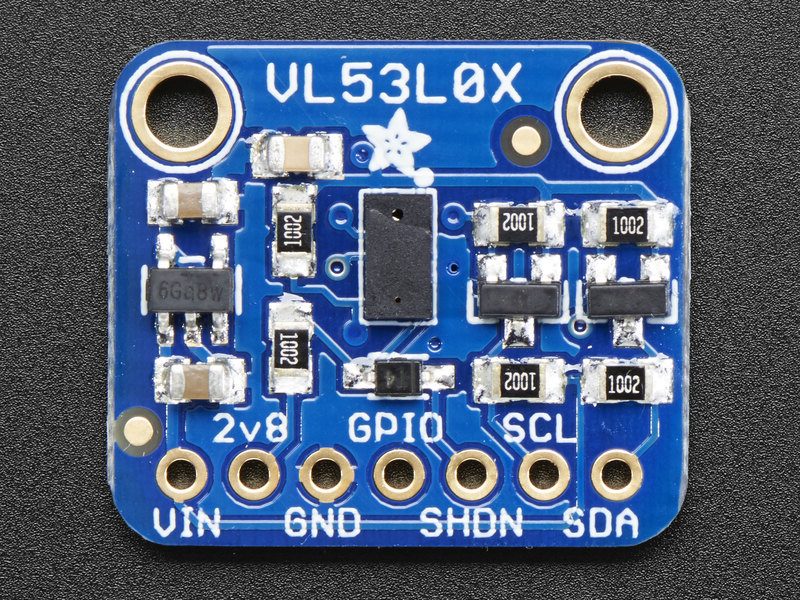
模块引出的引脚很精简:VIN(电源)、GND(地)、SCL(I2C时钟)、SDA(I2C数据),外加两个可选脚XSHUT(关断引脚,多传感器才用)和GPIO1(中断,可不用)。它默认I2C地址是0x29。
接线:四根I2C线,和显示类共用总线也行
VL53L0X用的是I2C通信,接线是硬件最简单的一类。接到Arduino Uno:VIN接5V(模块板载稳压器,也能吃3.3V)、GND接地、SDA接A4、SCL接A5。A4/A5正是Uno默认的硬件I2C口。
I2C的特点是多设备共用两根数据线,只要地址不冲突就能一起挂。比如再挂一个0x27的I2C OLED屏,把两边的SDA、SCL并到一起接A4/A5,就能一边测距一边把数字显示出来。板载已经有上拉电阻,不用额外加。
接线表:VIN→5V(或3.3V)、GND→GND、SDA→A4、SCL→A5、XSHUT和GPIO1默认不用接(内部上拉让它默认处于工作态)。
测距程序:Adafruit库几十行出距离
软件上用Adafruit_VL53L0X库(Arduino库管理器能装)最省心。程序流程:建一个Adafruit_VL53L0X对象,setup里例化并初始化(创建、并执行VL53L0X初始化),loop里调rangingTest()拿到一个measure对象,里面的RangeMilliMeter字段就是毫米单位的距离,打印出来或拿去触发动作就行。
测距有个近距限制,太靠近平常要留至少几毫米到一厘米的中距,直贴上去会读到无效值。响应时间默认约30毫秒级别,做避障、测距完全够。
避障和本地测距很好用,几个排查点
把它装在机器人前面朝前,就能做“距前方物体太近就转向”的避障逻辑;或者装在云台、门的上方做距离检测。相比超声波,它方向性好、不串扰,做多路避障更有优势。
排查常见问题:扫不到设备,先查SDA/SCL是不是接反、能不能在I2C扫描里看到0x29;读数恒为最大或无效,多半是目标太远、太近或者激光窗口被挡住弄脏;接多个同型号传感器时,因为地址默认都是0x29,必须用XSHUT脚一个一个上电并改地址。把这些理清,激光测距就能稳定出数。
VL53L0X是把“精确测距”这件事做得又小又准的一块板。四根I2C线、一个官方库,就能拿到毫米级距离,做避障、测距仪、甚至测一测水桶液位都很顺手。






接多个要错开0x29地址,用XSHUT挨个上电改
放小车前脸做避障挺顺,方向判别比超声清楚
四个I2C脚就能测距,比超声波省事
ToF不挑颜色这点强,黑布也能测,超声波就抓瞎
记得留点中距,贴太近会读无效值