
为什么六足机器人比四足更适合入门
很多人觉得四足机器狗是"入门级"的足式机器人,但其实六足机器人(Hexapod)在稳定性上对新手更友好。六足有"tripod gait"步态——任何时候都有3条腿同时着地,重心始终在支撑三角形内,不需要IMU反馈也能站得住。四足则需要动态平衡控制,走不好就倒。对于一个刚入门的创客来说,能先做出一个"走得动"的六足,比做出一个"站不住"的四足要来得有成就感。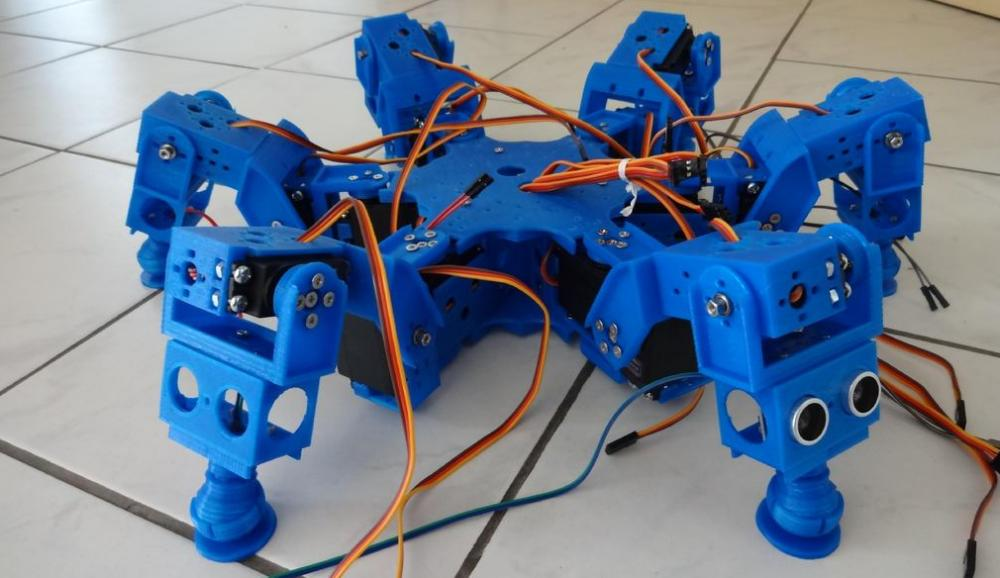
硬件方案:MG996R舵机 + Arduino Mega
这套方案用18个MG996R舵机(每条腿3个,髋关节+膝关节+踝关节),搭配Arduino Mega做主控。MG996R是金属齿轮舵机,扭矩13kg·cm,6V供电,单价8-12元,18个总成本约200元。Arduino Mega有54个数字IO引脚,PWM输出足够驱动18路舵机信号。电源用6V 10A开关电源(如果用电池组,6S镍氢或2S锂电都可以)。结构件全部3D打印,推荐用PLA材质,壁厚度2mm、填充率30%就够了。
3D打印结构文件获取
开源六足方案里比较成熟的有两个:一是GitHub上的"OpenHexapod"项目(Apache 2.0许可),提供完整的STL文件和Arduino代码;二是Thingiverse上搜索"hexapod MG996R",有大量社区贡献的变体。推荐选那种每条腿用3个舵机、髋关节用标准舵机座安装的方案,打印件分体少、组装方便。打印时间大约15-20小时(单台打印机),建议分批打印:先打6个大腿+6个小腿+1个体板,确认配合没问题再打剩余件。
舵机接线与校准
18个舵机的信号线分别接Arduino Mega的PWM引脚(D2-D13, D22-D37),注意不是所有引脚都支持PWM。VCC和GND统一接到6V电源总线上,不要从Arduino的5V取电(电流不够)。接线完成后先做舵机零位校准:给每个舵机写90度位置(中位),然后手动调整舵盘让腿处于标准位置,再固定舵盘螺丝。这步很关键,后续所有步态计算都基于零位准确。
Tripod步态算法实现
Tripod步态的核心逻辑是:把6条腿分成两组(1-3-5为一组,2-4-6为另一组),交替摆动。在摆动相,腿从当前位置抬起(Z轴上升15-20mm)、向前移动一步(X轴前进30mm)、落下;在支撑相,所有腿同步向后推,让身体向前移动。Arduino代码里用一个状态机实现:一个周期分4个阶段(抬腿A→推体→抬腿B→推体),每个阶段用delay控制时间。步频控制在2-3Hz比较稳,太快容易失步。
避障和遥控扩展
基础版跑通之后可以加扩展:在前方装两个HC-SR04超声波传感器做避障,用蓝牙模块HC-05接手机App做遥控,或者加PS2手柄接收器做体感操控。比较好玩的升级是用ESP32替换Arduino Mega做主控,加WiFi控制,在手机浏览器里用虚拟摇杆操作。开源项目里"HexaPod-ESP32"(GitHub上有)已经做好了ESP32 + 网页遥控的方案,可以直接参考。
3D打印六足机器人是机器人入门的经典项目,门槛不高但涉及的知识点很全:机械结构设计、舵机控制、步态算法、串口通信。从零开始做一台,大概需要2-3周时间和500元左右的成本,但你会对"机器人是怎么走起来的"有非常直观的理解。










500块成本做一台六足真的可以,我之前用金属件做了一台上千了
MG996R的齿轮打滑问题怎么解决?我用了一段时间有个舵机开始打滑了
18个舵机接线的时候最好做标记,不然调零位的时候会搞混
tripod步态确实比trot稳多了,我做的六足从来没用过IMU也能走