
背景:为什么在社团课上做“孪生”?
在创客社团的教学里,“数字孪生”这个概念常常停留在视频和 PPT 里——学生看到的往往是工业场景中昂贵的六轴机器人,很难亲手触摸到“虚拟模型与真实硬件同步运动”的完整闭环。这个项目最初的出发点很朴素:用一台学生自己用激光切割做出来的 2 自由度机械臂,把“孪生”从概念变成可触摸、可拖拽、可手掰的课堂演示。
选型上遇到了一个现实问题。DF 商城的 ST3215 串行总线舵机(7.4V 19.5kg 360°) 和 串行总线舵机驱动板(DRI0057) 都是非常合适的硬件:ST3215 自带 12 位磁编码器,能实时回读 0-4095 的绝对角度,天然适合做“位置反馈”;DRI0057 通过跳线帽切换 UART/USB 双模式,支持 9-12.6V 宽电压输入,单板可级联多达 253 个总线舵机。但当时这两款产品在商城页面上都没有可直接照搬的 Arduino + ESP32 使用文档,社区里也几乎找不到完整的“读角度 + 双向控制”的实例。于是这个项目也带上了第二层意义:把踩过的坑和跑通的代码整理成一份可复现的文档,填补这块空白。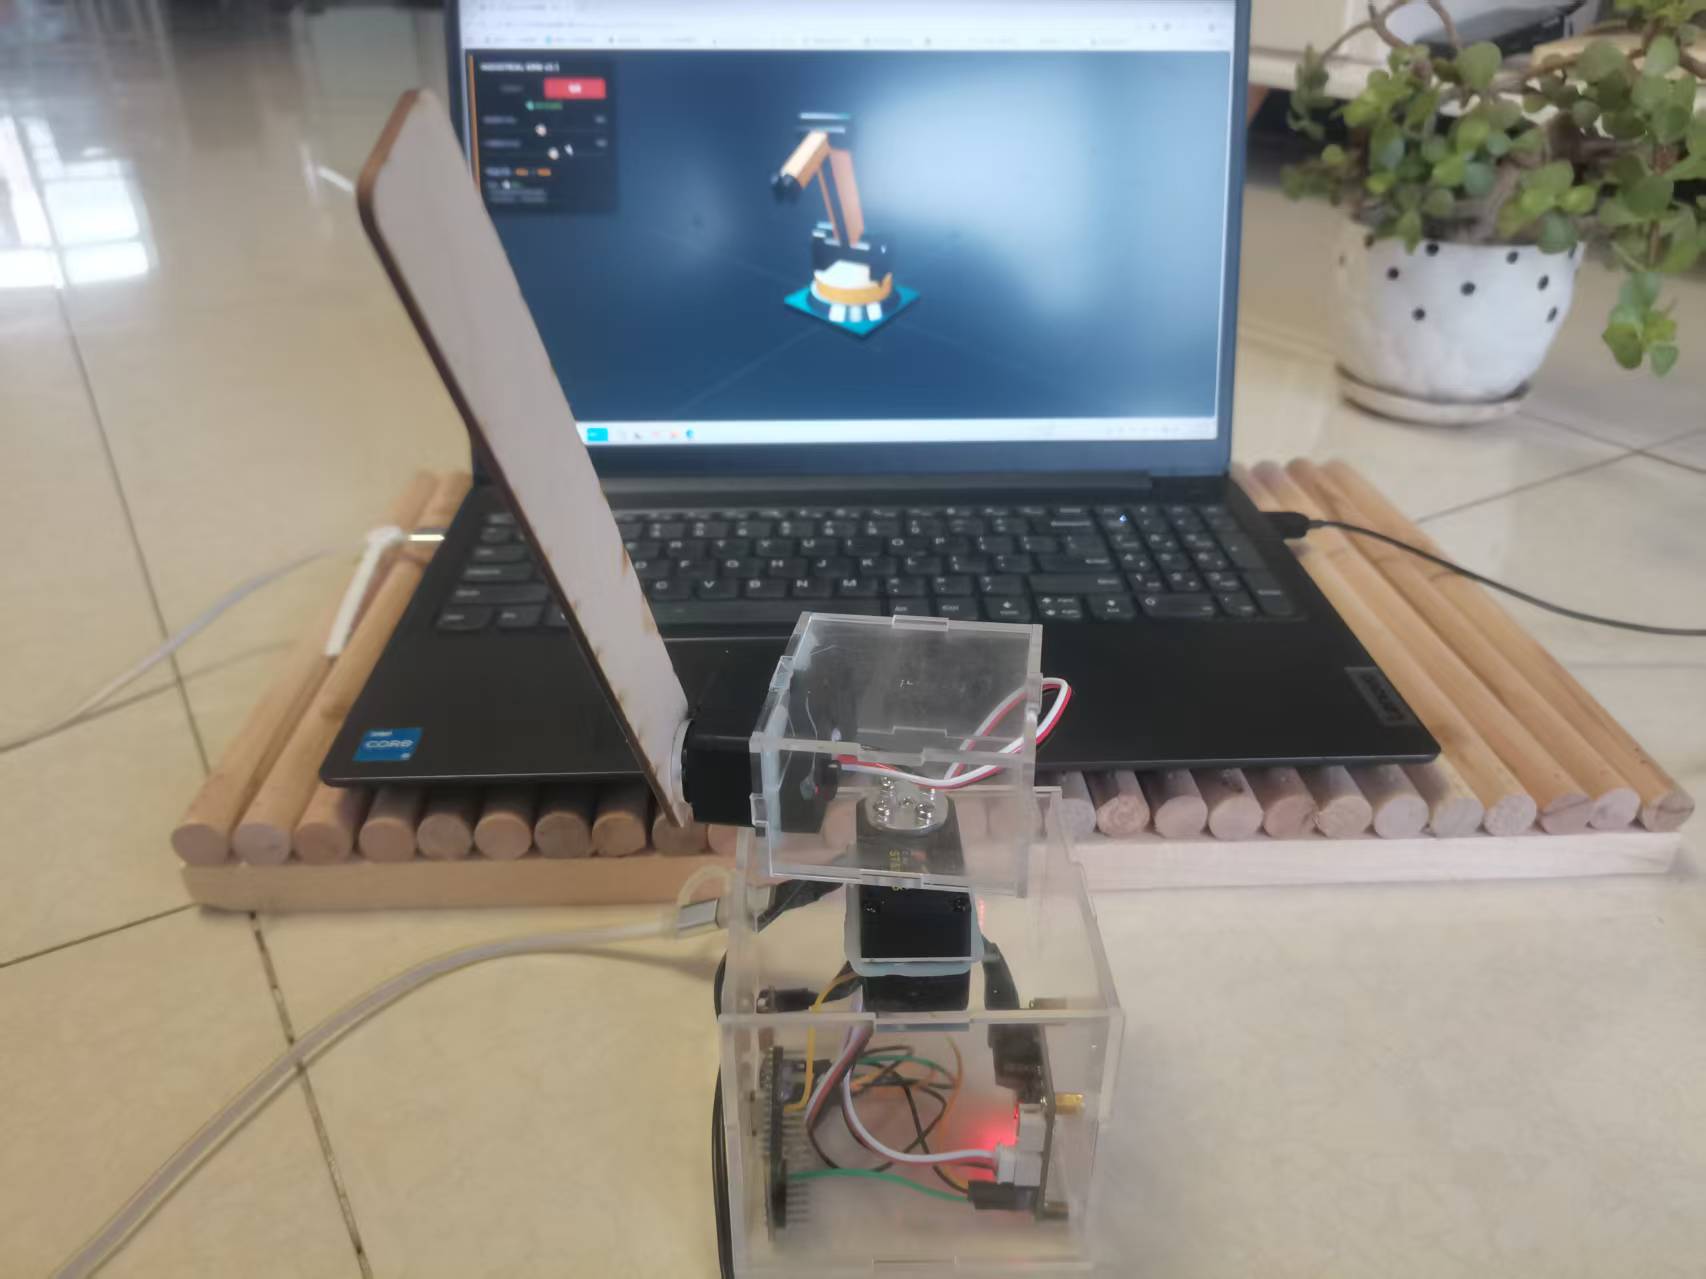
硬件清单
| 部件 | 型号/规格 | 数量 | 说明 |
|---|---|---|---|
| 主控 | FireBeetle 2 ESP32-C6 | 1 | 支持 WebSerial,双硬件串口 |
| 总线舵机 | ST3215(7.4V 19.5kg 360°) | 2 | ID 分别设为 1(底座 Yaw)和 2(俯仰 Pitch) |
| 驱动板 | DRI0057 串行总线舵机驱动板 | 1 | 跳线帽置于 A(UART 控制) |
| 电源 | 9V DC(5.5×2.1mm) | 1 | 独立为舵机供电,不要从主控取电 |
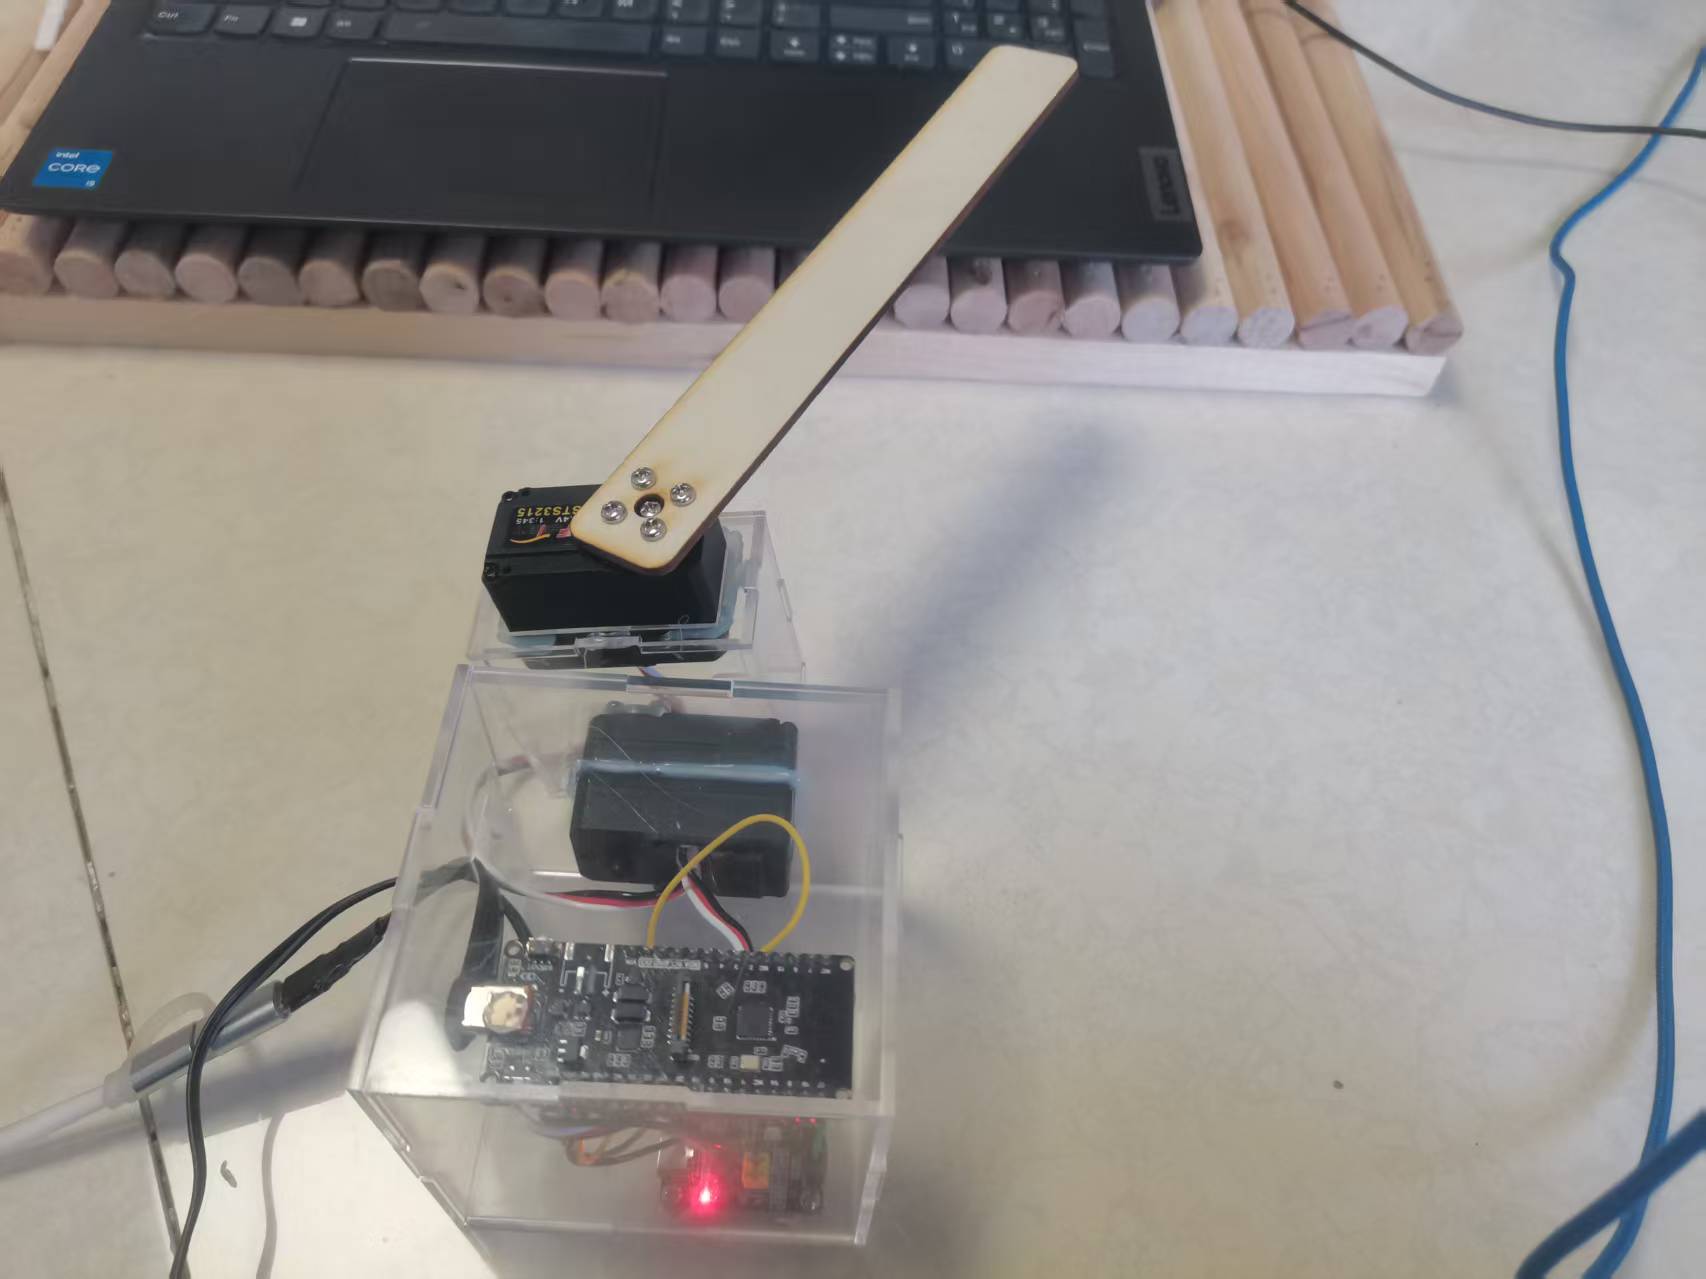
| 结构材料 | 3mm 椴木板 + 3mm 亚克力 | 若干 | 激光切割 |
| 紧固件 | M2.5 螺丝/铜柱 | 若干 | DRI0057 安装孔距 37×28mm,孔径 2.5mm |
结构:激光切割一台“够用”的 2 自由度臂
结构设计的出发点不是追求自由度数量,而是让两个关节的运动干净、可观测、不干涉。
底座负责水平偏航(Yaw),中间关节负责俯仰(Pitch)。椴木板用于承力连杆和底座法兰,亚克力用于需要观察内部走线的转台侧板和舵机安装夹板。设计时特意在俯仰关节两侧留出了舵机盘的让位槽,避免螺丝头在转动时刮蹭板面。
这个项目俯仰安全行程被限制在490~3180(对应约 43°~280°) ,上下都留出了板件和底座之间的余量,防止在示教或拖拽时发生碰撞。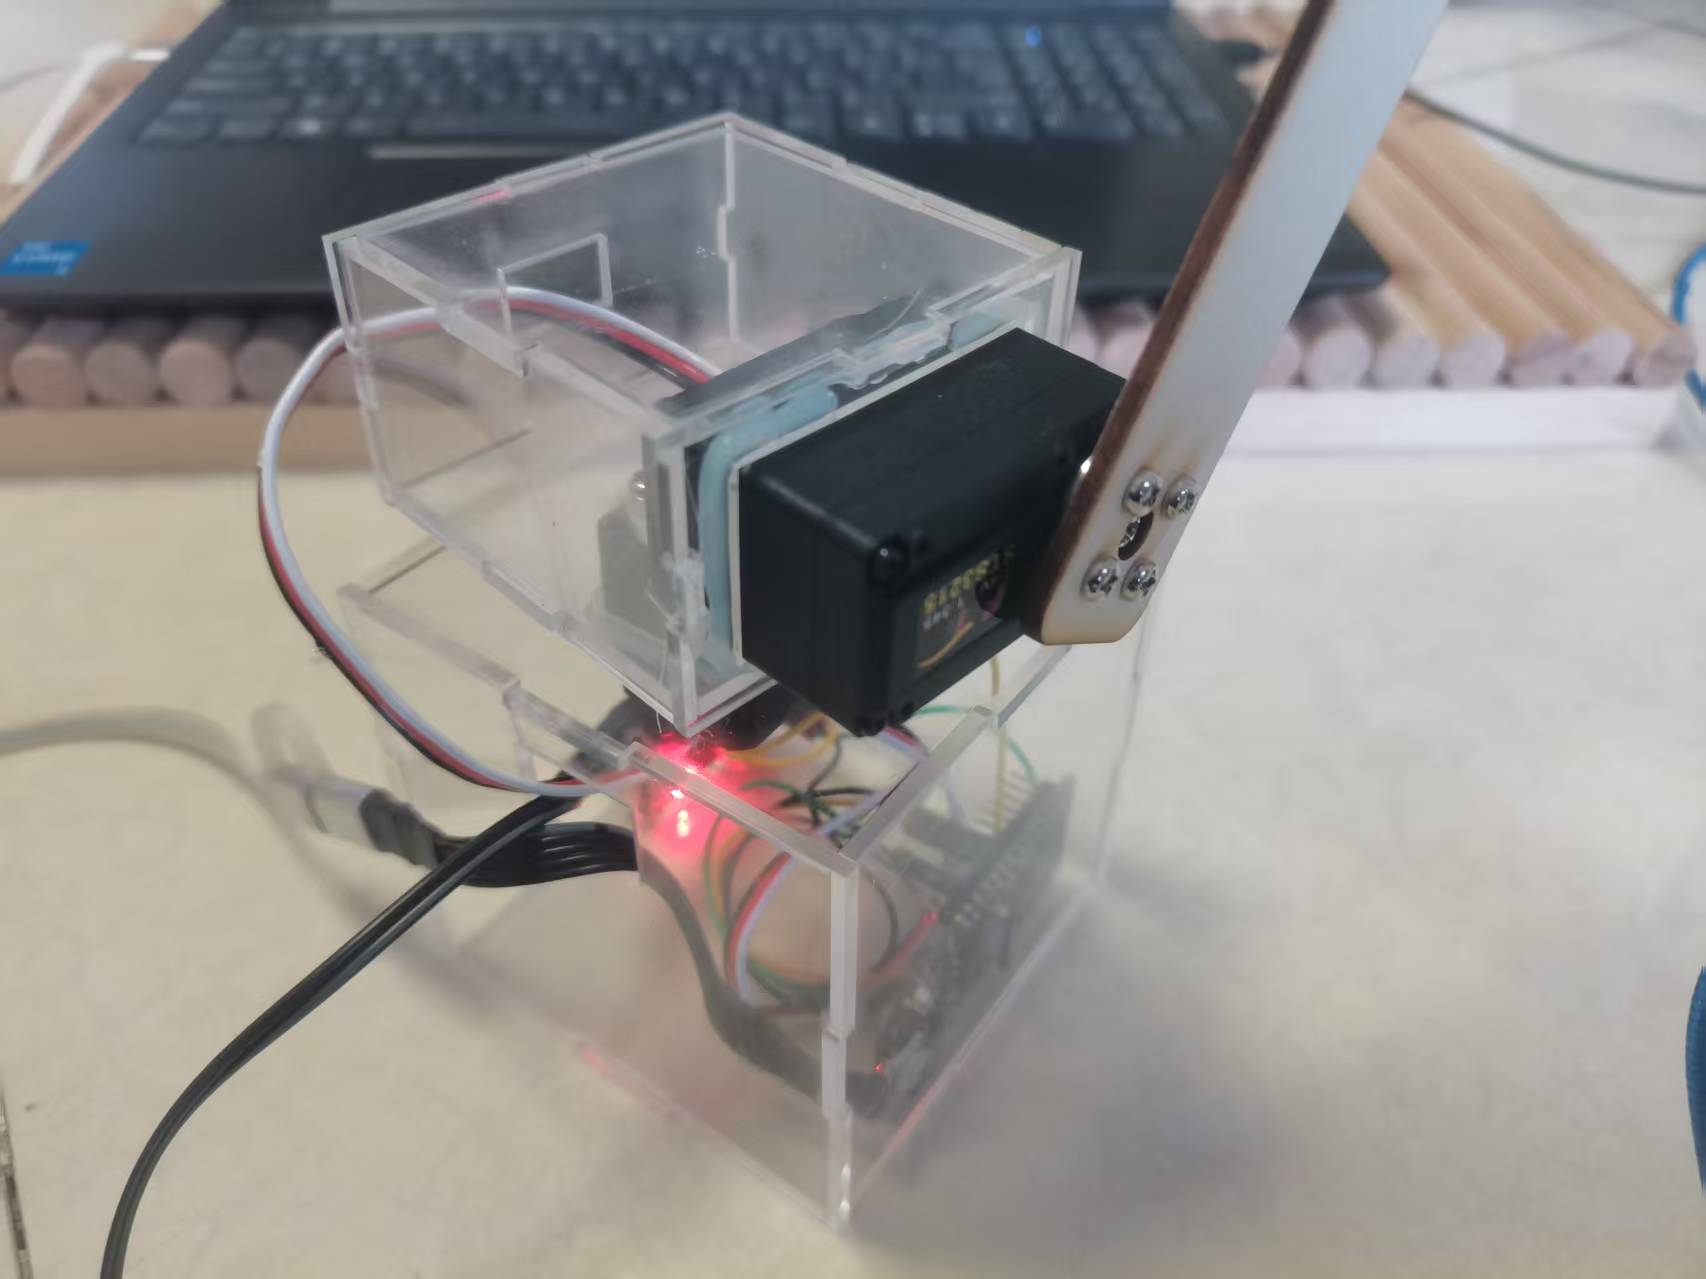
电子连接:那个让项目卡了一整晚的“串口直连”
这是整个项目中最值得写进文档的一条经验。
ESP32-C6 与 DRI0057(模式 A)之间,按常规思维应该 TX 接 RX、RX 接 TX。但这个板子的实际行为不是这样。在反复确认跳线帽、供电、波特率(1,000,000)和 GPIO 定义都正确之后,舵机依然纹丝不动。最后把 ESP32 的 TX 直接接到 DRI0057 的 TX,RX 直接接到 RX,通信瞬间打通。
DRI0057 内部对 UART 信号做了桥接处理,对主控侧呈现的并不是一个“标准交叉串口”的电气语义。这一点在产品的简短说明里没有展开,但对于任何想用 ESP32 / Arduino 通过 UART 控制这款板子的创客来说,它是必须优先尝试的接法。如果直连仍然不通,再回到交叉连接排查,顺序反过来会浪费大量时间。
Arduino 端的核心配置也随之明确:使用 Serial1(而不是用于 USB 调试的 Serial),在 begin() 中显式指定引脚,波特率与舵机一致:
Serial1.begin(1000000, SERIAL_8N1, S_RXD, S_TXD); st.pSerial = &Serial1;
ST3215 的“当前位置”寄存器地址是 56(0x38) ,读取 2 个字节即可拿到 04095 的绝对角度。DRI0057 的 912.6V 输入会直接为舵机供电,ESP32 只负责信号,两者共地即可。
Web 端:用 Three.js + WebSerial 做双向孪生
选择 WebSerial 而不是原生桌面程序,是出于教学场景的考虑:社团教室里学生用 Chrome 打开一个本地 HTML 就能操作,不需要安装任何软件。Three.js 负责 3D 渲染,WebSerial API 负责浏览器与 ESP32 之间的串口通信,两者结合实现“鼠标拖拽 → 舵机转动”和“手掰舵机 → 模型跟随”的双向闭环。类似的“Three.js + WebSerial + ESP32”双向数字孪生架构在社区中已有验证。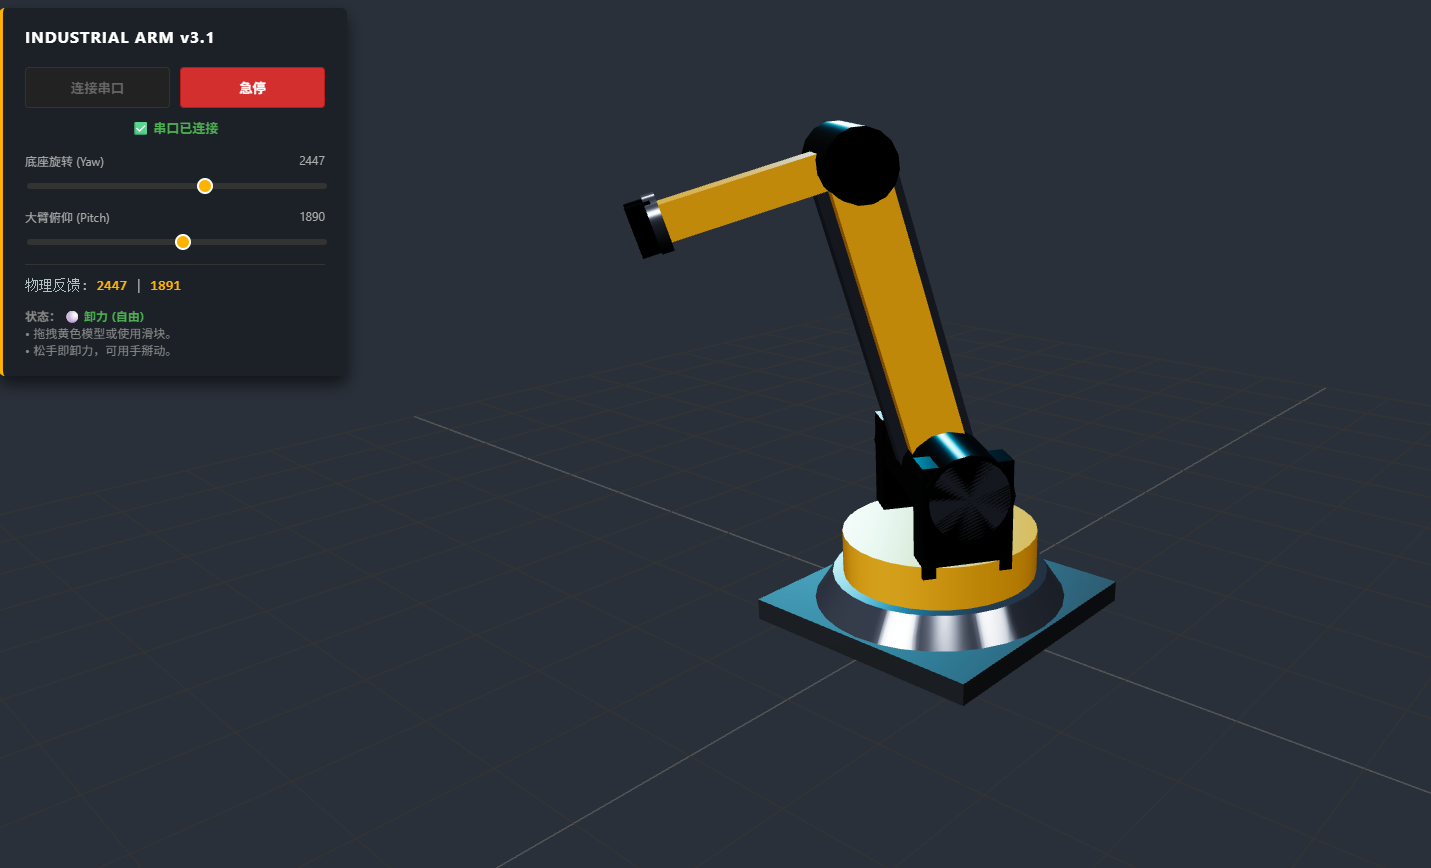
协议设计
Arduino 与网页之间用最简单的文本行协议通信:
- 下行:A2048\n、B2500\n 分别控制底座和俯仰的目标位置;E1 上锁(扭矩使能),E0 卸力。
- 上行:Arduino 每 50ms 发送 A<位置>,B<位置>\n,把两个舵机的实时角度回传给网页。
动态扭矩是这个项目的手感关键:鼠标按下拖拽时发 E1,舵机上锁跟随鼠标;松开鼠标发 E0,舵机卸力,学生可以像工业示教一样直接用手掰动机械臂,网页上的 3D 模型同步跟随。这样既保留了“网页控硬件”的演示效果,又让“手掰示教”成为可能。
两个视觉坑与数学修复
过零翻转。 舵机位置 4095 和 0 在物理空间是同一个角度,但数值上相差 4095。如果直接对数值做线性插值,模型会在 4095→0 时反向“倒转一整圈”。修复方法是在渲染循环中对弧度差值做环绕归一化:
let diff = targetRad - currentRad; diff = Math.atan2(Math.sin(diff), Math.cos(diff));
这行代码把任意差值强制映射到 ((-π, π]) 的最短路径,无论累计了多少圈都不会再出现反向跳变。
松手摆动。 卸力后舵机齿轮间隙和重力会让回传值在终点附近 ±1~3 跳动,网页如果无条件跟随,模型会像弹簧一样抖动。在接收端加一个死区:回传值与当前目标的差值小于 5 时忽略;渲染端再加一个角度死区(约 0.003 rad),模型停靠就干净了。
物理安全限位
俯仰关节的 490~3180 不仅在网页端用滑块 min/max 和拖拽 clamp 限制,Arduino 端在收到 B 指令后也会用 constrain() 做第二层拦截。即使有人绕过网页直接发 B4000,真实舵机也只会收到 3180。对于创客教学场景,物理端的硬限位是不可省略的最后一道防线。
教学用法:一节课能跑通的“孪生”闭环
在社团课上,这个项目可以拆成三个递进环节:
环节一:手掰示教。 舵机处于卸力状态,学生用手把机械臂摆到任意姿态,网页 3D 模型实时跟随。这一步最直观地展示“物理世界的角度正在被读取并映射到虚拟空间”。
环节二:鼠标反向控制。 学生用鼠标在网页上拖拽 3D 模型的底座或大臂,真实机械臂同步转动。这一步展示“虚拟指令如何回到物理世界”,同时引出扭矩使能和速度参数对运动平顺性的影响。
环节三:过零与限位的观察。 把底座位置从 4095 慢慢拖到 0,观察 3D 模型是否平滑跨过边界;再把俯仰拖到限位边缘,观察物理舵机是否在安全范围内停止。这两个小实验把“数学修复”和“工程限位”变成可看见的现象。
演示视频
总结
这个项目的技术门槛并不高,但它在两个层面上有实际价值。对社团教学,它用不到两百元的硬件和一块激光切割板,把“数字孪生”从抽象名词变成了学生可以用手掰、用鼠标拖的课堂演示。对 DF 商城的产品生态,它补上了 ST3215 + DRI0057 在 ESP32 Arduino 环境下从“串口直连”到“双向 Web 孪生”的完整链路——尤其是那条反直觉的 TX-TX / RX-RX 接法,如果早一点被写进文档,项目可以少卡一个晚上。
代码和激光切割图纸整理后会在社区继续更新。如果你也在用 ST3215 做多关节结构,欢迎从“串口直连”这一步开始复现,少走一段弯路。
Web端代码
<!DOCTYPE html> <html lang="zh"> <head> <meta charset="UTF-8"> <title>工业风 2-DOF 机械臂 - 水平方向修正版</title> <style> body { margin: 0; overflow: hidden; font-family: 'Segoe UI', Tahoma, Geneva, Verdana, sans-serif; background-color: #1a1e24; user-select: none; } #ui { position: absolute; top: 15px; left: 15px; z-index: 10; background: rgba(25, 30, 35, 0.85); color: #e0e0e0; padding: 18px 22px; border-radius: 6px; font-size: 14px; box-shadow: 0 8px 16px rgba(0,0,0,0.6); border-left: 4px solid #ffb300; width: 300px; backdrop-filter: blur(5px); } h2 { margin: 0 0 10px 0; font-size: 16px; color: #fff; letter-spacing: 1px; } .btn-row { display: flex; gap: 10px; } button { margin-top: 10px; padding: 10px; cursor: pointer; width: 100%; background: #333; color: #fff; border: 1px solid #555; border-radius: 4px; font-weight: bold; transition: 0.2s; } button:hover { background: #444; border-color: #ffb300; } button:disabled { background: #222; color: #666; border-color: #333; cursor: not-allowed; } .btn-stop { background: #d32f2f; border-color: #b71c1c; } .btn-stop:hover { background: #f44336; border-color: #ffb300; } #status { margin-top: 10px; color: #f44336; font-weight: bold; text-align: center; font-size: 13px;} .slider-group { margin-top: 15px; } .slider-group label { display: flex; justify-content: space-between; font-size: 12px; color: #aaa; margin-bottom: 5px; } input[type=range] { width: 100%; -webkit-appearance: none; background: transparent; height: 6px; border-radius: 3px; background: #333; outline: none; } input[type=range]::-webkit-slider-thumb { -webkit-appearance: none; height: 16px; width: 16px; border-radius: 50%; background: #ffb300; cursor: pointer; border: 2px solid #fff; } .data-row { margin-top: 15px; font-family: 'Consolas', monospace; color: #b0bec5; font-size: 14px; line-height: 1.6; border-top: 1px solid #333; padding-top: 10px;} .data-row span { color: #ffb300; font-weight: bold; } .hint { font-size: 12px; color: #888; margin-top: 10px;} .active-mode { color: #4CAF50; font-weight: bold; } </style> </head> <body> <div id="ui"> <h2>INDUSTRIAL ARM v3.1</h2> <div class="btn-row"> <button id="connectBtn">连接串口</button> <button id="stopBtn" class="btn-stop" disabled>急停</button> </div> <div id="status">未连接</div> <div class="slider-group"> <label><span>底座旋转 (Yaw)</span> <span id="yawSliderVal">2048</span></label> <input type="range" id="yawSlider" min="0" max="4095" value="2048"> </div> <div class="slider-group"> <label><span>大臂俯仰 (Pitch)</span> <span id="pitchSliderVal">2048</span></label> <input type="range" id="pitchSlider" min="490" max="3180" value="2048"> </div> <div class="data-row"> 物理反馈: <span id="valYaw">--</span> | <span id="valPitch">--</span> </div> <div class="hint"> <b>状态:</b> <span id="modeText" class="active-mode">⚪ 卸力</span><br> • 拖拽黄色模型或使用滑块。<br> • 松手即卸力,可用手掰动。 </div> </div> <script type="importmap"> { "imports": { "three": "https://unpkg.com/three@0.160.0/build/three.module.js", "three/addons/": "https://unpkg.com/three@0.160.0/examples/jsm/" } } </script> <script type="module"> import * as THREE from 'three'; import { OrbitControls } from 'three/addons/controls/OrbitControls.js'; import { RoomEnvironment } from 'three/addons/environments/RoomEnvironment.js'; // ================= 1. 场景初始化 ================= const scene = new THREE.Scene(); scene.background = new THREE.Color(0x2a303a); scene.fog = new THREE.Fog(0x2a303a, 8, 20); const camera = new THREE.PerspectiveCamera(45, innerWidth / innerHeight, 0.1, 100); camera.position.set(4, 3, 5); const renderer = new THREE.WebGLRenderer({ antialias: true }); renderer.setSize(innerWidth, innerHeight); renderer.shadowMap.enabled = true; renderer.shadowMap.type = THREE.PCFSoftShadowMap; renderer.toneMapping = THREE.ACESFilmicToneMapping; renderer.toneMappingExposure = 1.2; document.body.appendChild(renderer.domElement); const pmremGenerator = new THREE.PMREMGenerator(renderer); const envTexture = pmremGenerator.fromScene(new RoomEnvironment(), 0.04).texture; scene.environment = envTexture; const controls = new OrbitControls(camera, renderer.domElement); controls.target.set(0, 0.8, 0); controls.enableDamping = true; controls.update(); scene.add(new THREE.AmbientLight(0xffffff, 0.4)); const dirLight = new THREE.DirectionalLight(0xffffff, 1.8); dirLight.position.set(5, 8, 5); dirLight.castShadow = true; dirLight.shadow.mapSize.width = 2048; dirLight.shadow.mapSize.height = 2048; scene.add(dirLight); const rimLight = new THREE.DirectionalLight(0x00d2ff, 2.0); rimLight.position.set(-5, 2, -5); scene.add(rimLight); const gridHelper = new THREE.GridHelper(10, 20, 0x555555, 0x333333); gridHelper.position.y = -0.01; scene.add(gridHelper); // ================= 2. 材质与模型 ================= const matCastIron = new THREE.MeshStandardMaterial({ color: 0x3b3f44, roughness: 0.6, metalness: 0.8 }); const matIndustrialYellow = new THREE.MeshStandardMaterial({ color: 0xffb300, roughness: 0.3, metalness: 0.5 }); const matMotorBlack = new THREE.MeshStandardMaterial({ color: 0x24272b, roughness: 0.2, metalness: 0.9 }); const matSteel = new THREE.MeshStandardMaterial({ color: 0x9ba4b5, roughness: 0.15, metalness: 0.95 }); const robotRoot = new THREE.Group(); scene.add(robotRoot); const basePlate = new THREE.Mesh(new THREE.BoxGeometry(1.2, 0.1, 1.2), matCastIron); basePlate.position.y = 0.05; basePlate.receiveShadow = true; robotRoot.add(basePlate); const baseFlange = new THREE.Mesh(new THREE.CylinderGeometry(0.5, 0.6, 0.15, 32), matSteel); baseFlange.position.y = 0.15; baseFlange.castShadow = true; robotRoot.add(baseFlange); const jointYaw = new THREE.Group(); jointYaw.position.y = 0.225; robotRoot.add(jointYaw); const turretGroup = new THREE.Group(); turretGroup.name = "turret"; jointYaw.add(turretGroup); const turretBase = new THREE.Mesh(new THREE.CylinderGeometry(0.45, 0.45, 0.2, 32), matIndustrialYellow); turretBase.position.y = 0.1; turretBase.castShadow = true; turretGroup.add(turretBase); const bracketL = new THREE.Mesh(new THREE.BoxGeometry(0.15, 0.5, 0.4), matMotorBlack); bracketL.position.set(-0.35, 0.4, 0); bracketL.castShadow = true; turretGroup.add(bracketL); const bracketR = bracketL.clone(); bracketR.position.x = 0.35; turretGroup.add(bracketR); const motorYaw = new THREE.Mesh(new THREE.CylinderGeometry(0.2, 0.2, 0.9, 16), matMotorBlack); motorYaw.rotation.z = Math.PI / 2; motorYaw.position.y = 0.5; motorYaw.castShadow = true; turretGroup.add(motorYaw); const jointPitch = new THREE.Group(); jointPitch.position.y = 0.5; turretGroup.add(jointPitch); const armGroup = new THREE.Group(); armGroup.name = "arm"; jointPitch.add(armGroup); const pitchFlange = new THREE.Mesh(new THREE.CylinderGeometry(0.18, 0.18, 0.1, 24), matSteel); pitchFlange.rotation.z = Math.PI / 2; pitchFlange.position.x = -0.4; armGroup.add(pitchFlange); const pitchFlangeR = pitchFlange.clone(); pitchFlangeR.position.x = 0.4; armGroup.add(pitchFlangeR); const armLinkMain = new THREE.Mesh(new THREE.BoxGeometry(0.25, 1.4, 0.25), matIndustrialYellow); armLinkMain.position.y = 0.7; armLinkMain.castShadow = true; armGroup.add(armLinkMain); const armRib = new THREE.Mesh(new THREE.BoxGeometry(0.1, 1.3, 0.35), matSteel); armRib.position.y = 0.7; armRib.castShadow = true; armGroup.add(armRib); const jointElbow = new THREE.Group(); jointElbow.position.y = 1.4; armGroup.add(jointElbow); const motorElbow = new THREE.Mesh(new THREE.CylinderGeometry(0.15, 0.15, 0.5, 16), matMotorBlack); motorElbow.rotation.z = Math.PI / 2; motorElbow.castShadow = true; jointElbow.add(motorElbow); const forearm = new THREE.Mesh(new THREE.BoxGeometry(0.15, 0.15, 0.8), matIndustrialYellow); forearm.position.z = 0.4; forearm.castShadow = true; jointElbow.add(forearm); const endFlange = new THREE.Mesh(new THREE.CylinderGeometry(0.12, 0.12, 0.05, 16), matSteel); endFlange.rotation.x = Math.PI / 2; endFlange.position.z = 0.8; jointElbow.add(endFlange); const gripperL = new THREE.Mesh(new THREE.BoxGeometry(0.04, 0.2, 0.1), matMotorBlack); gripperL.position.set(-0.06, 0, 0.85); jointElbow.add(gripperL); const gripperR = gripperL.clone(); gripperR.position.x = 0.06; jointElbow.add(gripperR); const PITCH_OFFSET = Math.PI / 6; jointPitch.rotation.x = PITCH_OFFSET; // ================= 3. 通信与状态 ================= const PITCH_MIN = 490; const PITCH_MAX = 3180; let targetRawYaw = 2048; let targetRawPitch = 2048; function rawToRad(raw) { return ((raw - 2048) / 4096) * Math.PI * 2; } const connectBtn = document.getElementById('connectBtn'); const stopBtn = document.getElementById('stopBtn'); const statusDiv = document.getElementById('status'); const valYaw = document.getElementById('valYaw'); const valPitch = document.getElementById('valPitch'); const modeText = document.getElementById('modeText'); const yawSlider = document.getElementById('yawSlider'); const pitchSlider = document.getElementById('pitchSlider'); const yawSliderVal = document.getElementById('yawSliderVal'); const pitchSliderVal = document.getElementById('pitchSliderVal'); let port = null; let isInteracting = false; connectBtn.addEventListener('click', async () => { if (port) return; try { port = await navigator.serial.requestPort(); await port.open({ baudRate: 115200 }); statusDiv.textContent = '✅ 串口已连接'; statusDiv.style.color = '#4CAF50'; connectBtn.disabled = true; stopBtn.disabled = false; readLoop(); } catch (e) { statusDiv.textContent = '❌ 连接失败'; statusDiv.style.color = '#f44336'; } }); stopBtn.addEventListener('click', () => { sendCommand('E0'); isInteracting = false; modeText.innerHTML = '⚪ 已急停 (卸力)'; modeText.style.color = '#4CAF50'; }); async function readLoop() { const decoder = new TextDecoderStream(); port.readable.pipeTo(decoder.writable); const reader = decoder.readable.getReader(); let buffer = ''; while (true) { const { value, done } = await reader.read(); if (done) break; buffer += value; const lines = buffer.split('\n'); buffer = lines.pop(); for (const line of lines) { parseIncoming(line.trim()); } } } function parseIncoming(line) { const match = line.match(/A(\d+),B(\d+)/); if (match) { let rawA = parseInt(match[1]); let rawB = parseInt(match[2]); valYaw.textContent = rawA; valPitch.textContent = rawB; if (!isInteracting) { // 如果物理值变化微小,则忽略,防止终点抖动 if (Math.abs(rawA - targetRawYaw) > 3) { targetRawYaw = rawA; yawSlider.value = rawA; yawSliderVal.textContent = rawA; } if (Math.abs(rawB - targetRawPitch) > 3) { targetRawPitch = THREE.MathUtils.clamp(rawB, PITCH_MIN, PITCH_MAX); pitchSlider.value = targetRawPitch; pitchSliderVal.textContent = targetRawPitch; } } } } let lastSendTime = 0; async function sendCommand(msg) { if (!port || !port.writable) return; const now = Date.now(); if ((msg.startsWith('A') || msg.startsWith('B')) && now - lastSendTime < 30) return; lastSendTime = now; const writer = port.writable.getWriter(); await writer.write(new TextEncoder().encode(`${msg}\n`)); writer.releaseLock(); } function setMode(isPowered) { if (isPowered) { sendCommand('E1'); modeText.innerHTML = '🔴 动力接通 (锁定)'; modeText.style.color = '#f44336'; } else { sendCommand('E0'); modeText.innerHTML = '⚪ 卸力 (自由)'; modeText.style.color = '#4CAF50'; } } // 滑块交互 function onSliderChange() { if (!port) return; isInteracting = true; setMode(true); targetRawYaw = parseInt(yawSlider.value); targetRawPitch = THREE.MathUtils.clamp(parseInt(pitchSlider.value), PITCH_MIN, PITCH_MAX); yawSliderVal.textContent = targetRawYaw; pitchSliderVal.textContent = targetRawPitch; sendCommand(`A${targetRawYaw}`); sendCommand(`B${targetRawPitch}`); } yawSlider.addEventListener('input', onSliderChange); pitchSlider.addEventListener('input', onSliderChange); yawSlider.addEventListener('change', () => { isInteracting = false; setMode(false); }); pitchSlider.addEventListener('change', () => { isInteracting = false; setMode(false); }); // 鼠标拖拽模型 const raycaster = new THREE.Raycaster(); const mouse = new THREE.Vector2(); let activeName = ""; let previousMousePosition = { x: 0, y: 0 }; renderer.domElement.addEventListener('pointerdown', (event) => { mouse.x = (event.clientX / innerWidth) * 2 - 1; mouse.y = -(event.clientY / innerHeight) * 2 + 1; raycaster.setFromCamera(mouse, camera); const intersects = raycaster.intersectObjects([turretGroup, armGroup], true); if (intersects.length > 0) { let tempObj = intersects[0].object; let isArm = false; while (tempObj) { if (tempObj.name === 'arm') { isArm = true; break; } tempObj = tempObj.parent; } activeName = isArm ? "arm" : "turret"; } else { return; } isInteracting = true; controls.enabled = false; previousMousePosition = { x: event.clientX, y: event.clientY }; setMode(true); }); renderer.domElement.addEventListener('pointermove', (event) => { if (!isInteracting) return; const deltaX = event.clientX - previousMousePosition.x; const deltaY = event.clientY - previousMousePosition.y; previousMousePosition = { x: event.clientX, y: event.clientY }; if (activeName === "turret") { // 【核心修正】水平方向取反:减去 deltaX targetRawYaw = THREE.MathUtils.clamp(targetRawYaw - deltaX * 10, 0, 4095); sendCommand(`A${Math.round(targetRawYaw)}`); yawSlider.value = targetRawYaw; yawSliderVal.textContent = Math.round(targetRawYaw); } else if (activeName === "arm") { targetRawPitch = THREE.MathUtils.clamp(targetRawPitch - deltaY * 10, PITCH_MIN, PITCH_MAX); sendCommand(`B${Math.round(targetRawPitch)}`); pitchSlider.value = targetRawPitch; pitchSliderVal.textContent = Math.round(targetRawPitch); } }); window.addEventListener('pointerup', () => { if (isInteracting) setMode(false); isInteracting = false; activeName = ""; controls.enabled = true; }); // ================= 4. 渲染算法 ================= function animate() { requestAnimationFrame(animate); controls.update(); const lerpFactor = isInteracting ? 0.5 : 0.2; // 【核心修正】渲染时水平弧度取负 let targetRadYaw = -rawToRad(targetRawYaw); let targetRadPitch = rawToRad(targetRawPitch) + PITCH_OFFSET; let diffYaw = targetRadYaw - jointYaw.rotation.y; diffYaw = Math.atan2(Math.sin(diffYaw), Math.cos(diffYaw)); let diffPitch = targetRadPitch - jointPitch.rotation.x; diffPitch = Math.atan2(Math.sin(diffPitch), Math.cos(diffPitch)); if (Math.abs(diffYaw) > 0.003) { jointYaw.rotation.y += diffYaw * lerpFactor; } if (Math.abs(diffPitch) > 0.003) { jointPitch.rotation.x += diffPitch * lerpFactor; } renderer.render(scene, camera); } animate(); window.addEventListener('resize', () => { camera.aspect = innerWidth / innerHeight; camera.updateProjectionMatrix(); renderer.setSize(innerWidth, innerHeight); }); </script> </body> </html>Firebeetle 2 esp32 c6 硬件代码
#include <SCServo.h> SMS_STS st; #define S_RXD 4 #define S_TXD 5 #define SERVO_ID_1 1 #define SERVO_ID_2 2 const int PITCH_MIN = 490; const int PITCH_MAX = 3180; unsigned long lastSendTime = 0; const int sendInterval = 50; void setup() { Serial.begin(115200); Serial1.begin(1000000, SERIAL_8N1, S_RXD, S_TXD); st.pSerial = &Serial1; delay(1000); st.EnableTorque(SERVO_ID_1, 0); st.EnableTorque(SERVO_ID_2, 0); } void loop() { if (Serial.available()) { String line = Serial.readStringUntil('\n'); line.trim(); if (line == "E1") { st.EnableTorque(SERVO_ID_1, 1); st.EnableTorque(SERVO_ID_2, 1); } else if (line == "E0") { st.EnableTorque(SERVO_ID_1, 0); st.EnableTorque(SERVO_ID_2, 0); } else if (line.length() >= 2) { char prefix = line.charAt(0); int value = line.substring(1).toInt(); if (prefix == 'A') { value = constrain(value, 0, 4095); st.WritePosEx(SERVO_ID_1, value, 500, 20); } else if (prefix == 'B') { value = constrain(value, PITCH_MIN, PITCH_MAX); st.WritePosEx(SERVO_ID_2, value, 500, 20); } } } if (millis() - lastSendTime > sendInterval) { lastSendTime = millis(); int pos1 = st.ReadPos(SERVO_ID_1); int pos2 = st.ReadPos(SERVO_ID_2); if (pos1 >= 0 && pos2 >= 0) { Serial.print("A"); Serial.print(pos1); Serial.print(",B"); Serial.println(pos2); } } }









TX-TX、RX-RX 直连这个坑太真实了,之前接 USB 转串口模块也遇到过,常规交叉思维反而不通,感谢作者把这条写进文档。
用 WebSerial + Three.js 做双向孪生这个思路很适合社团课,浏览器打开就能用,学生不用装环境,比原生上位机友好多了。
请教一下,atan2 过零归一化那段,如果两个关节同时接近 ±180° 会不会还有抖动?死区 0.003 rad 是实测出来的最优值吗?
手掰示教那段的动态扭矩切换很巧妙,E0 卸力拖动、到位再 E1 上锁,成本不高但教学效果直观,收藏了准备照着搭一台。