
给机器人加一双「眼睛」这件事,超声波模块玩久了总觉得差点意思:HC-SR04 的探测锥又宽又散,套上纸筒做波导也只能凑合;红外三角测距则在小距离段线性很差,靠得越近越不准。VL53L0X 这颗 ToF(飞行时间)激光测距芯片解决的就是这个痛点——极窄的激光束直接量「光飞了多久」,几十毫米的距离也能给出干脆的读数。我最近把它接到 Arduino 上跑通了全流程,把原理、接线、装库、代码里值得交代的点一次理顺。
先给结论:这是一颗上手成本极低的 I2C 传感器,官方库一行 begin 就能出毫米级读数,STEMMA QT 版本甚至免焊接。但它的精度标签「3 到 12%」背后有不少使用条件,想把读数用好,得先弄明白它到底怎么测。
ToF 原理与量程:光往返一趟计时
VL53L0X 内部集成了一颗极小的不可见激光光源(VCSEL)和一个配套的接收阵列,工作方式是发射激光脉冲、计量光从物体表面反弹回来的时间差,再用飞行时间换算成距离。因为光源极窄,它的感知锥远比超声波集中,只对正前方那块表面负责,不存在超声波那种「声波扫到旁边东西」的串扰问题。
它和靠反射光强做测距的红外传感器也不是一路货:反射式红外量的是「弹回来的光有多少」,物体颜色、材质、环境光都会把读数带偏,还有近距段的双重成像问题——分不清目标是很远还是很近。ToF 直接量时间,这些问题天然不存在。
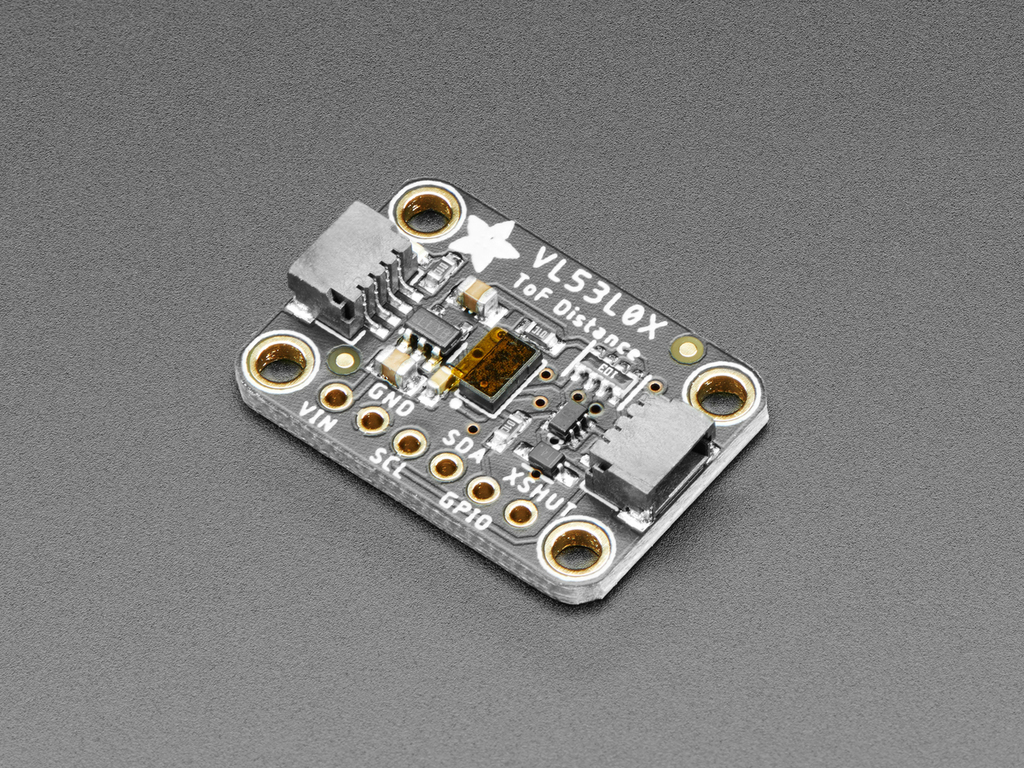
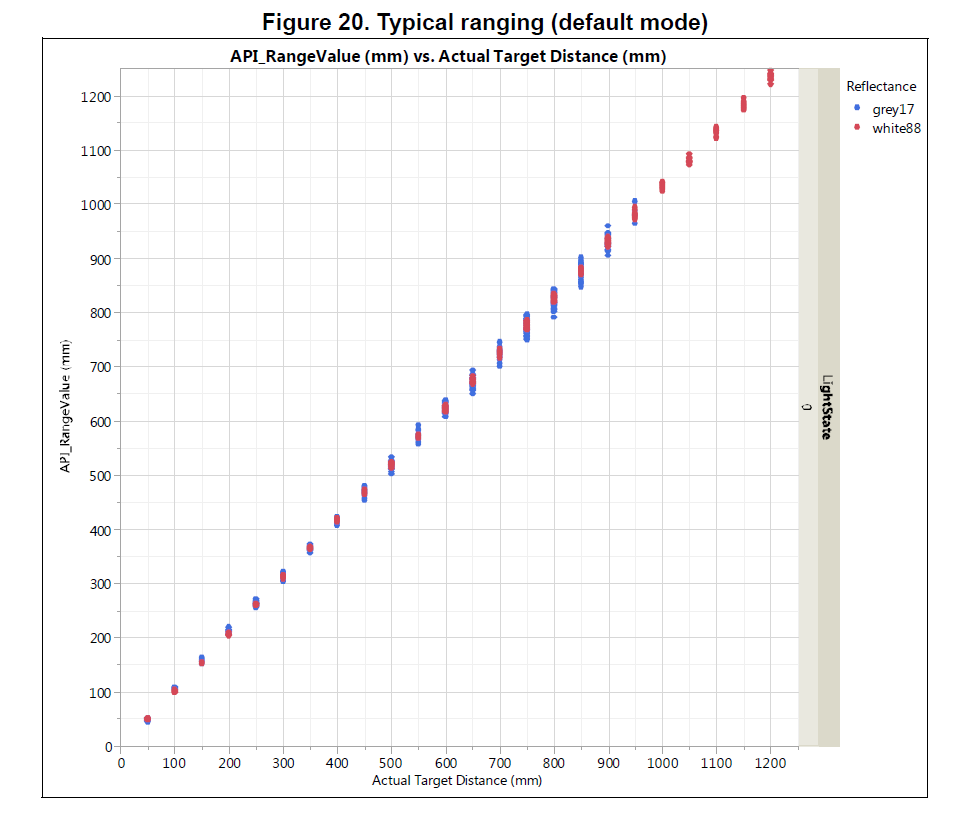
量程方面,Adafruit 官方指南给出的口径是:默认模式约 50mm 到 1.2 米;切到长距离模式,白色高反射表面上最远可到 1.5 到 2 米。精度标称 3% 到 12%,具体落在哪一档取决于环境光和目标表面——光照好、表面光亮读数就好,目标如果吸光(比如黑色绒布),读数会明显变差甚至丢失。这些参数都在官方指南页逐条写明,动笔前我逐项对过一遍。
还有一点常被忽略:芯片本身是 2.8V 供电和逻辑电平,Adafruit 这块扩展板在板载加了稳压器和电平转换,所以 3 到 5V 的主控都能直接挂,Arduino UNO 这类 5V 板子不用自己搭分压。
引脚与接线:六个脚,两线就能跑
板子引脚不多:Vin 接电源(给和主控逻辑电平一致的电压,5V 板就接 5V),GND 共地,SCL、SDA 接 I2C 总线,剩下 GPIO 和 SHDN 两个控制脚。GPIO 是数据就绪指示脚,连续测量模式下有用,官方库默认不使用它;SHDN 是关断脚,默认上拉为高,拉低整个芯片进关断状态。注意 GPIO 这一路没有电平转换,2.8V 的逻辑电平在部分 5V 主控上不一定读得稳(UNO 上实测可以,但不打包票),不接它完全不影响本篇的示例。
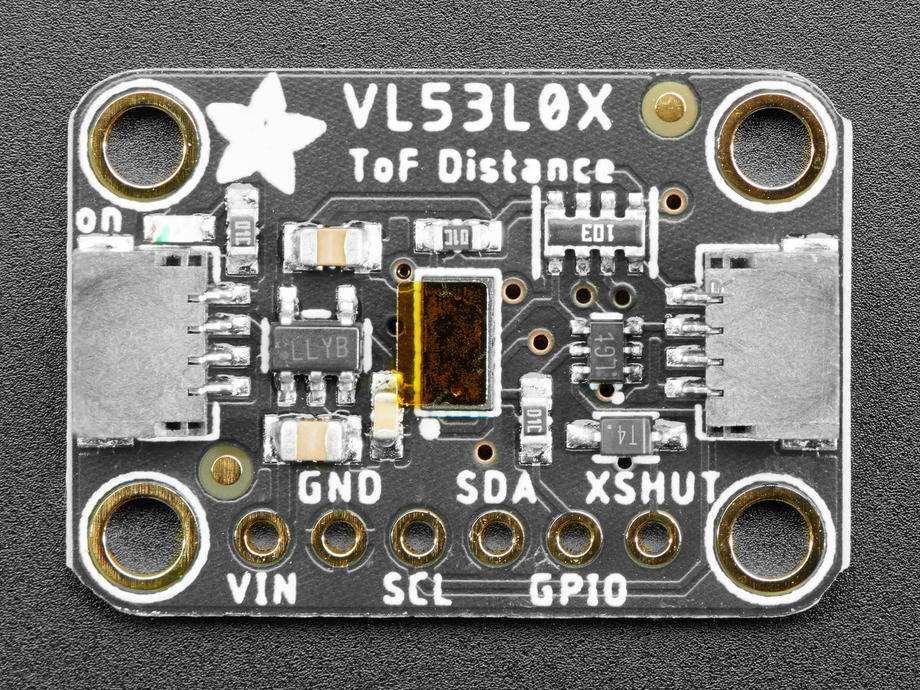
最省事的玩法是 STEMMA QT 版本:板载两个即插即用的 Qwiic 接口,一根线插上主控的 I2C 口就完事,全程免焊。普通排针版本则照四线接法焊好排针:Vin 到 5V、GND 到 GND、SCL 到 A5、SDA 到 A4(UNO 的硬件 I2C 位置)。传感器 I2C 地址默认是 0x29,可以和其他 I2C 设备共享总线,只要地址不撞。
动手前一个来自官方页的小提醒别忘了:撕掉传感器窗口上那层保护塑料膜,否则读数会被这层膜折腾得莫名其妙。
装库与示例代码:五分钟出第一组读数
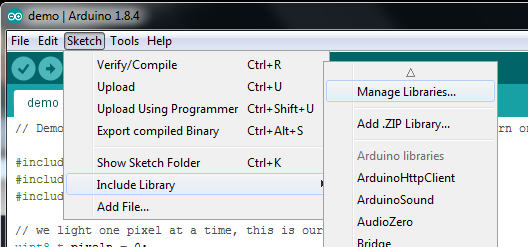
软件侧用 Adafruit 封装的 Adafruit_VL53L0X 库。在 Arduino IDE 里打开「管理库」菜单,搜索 Adafruit VL53L0X 点安装即可,依赖的 ST 官方 API 库会一并带上。
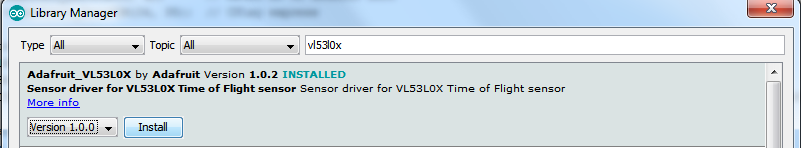
装好后从「文件 - 示例 - Adafruit_VL53L0X」里打开 vl53l0x 例程上传,代码逐行原样贴在下面(唯一改动是把头文件的尖括号写法换成引号写法,两种写法在库搜索路径上编译等价,前者会被站点编辑器剥掉):Wire 总线由库内部调用,本例程没有显式的 #include "Wire.h",实际接线走的是硬件 I2C。
#include "Adafruit_VL53L0X.h"

Adafruit_VL53L0X lox = Adafruit_VL53L0X();

void setup() {
  Serial.begin(115200);

  // wait until serial port opens for native USB devices
  while (! Serial) {
    delay(1);
  }

  Serial.println("Adafruit VL53L0X test");
  if (!lox.begin()) {
    Serial.println(F("Failed to boot VL53L0X"));
    while(1);
  }
  // power
  Serial.println(F("VL53L0X API Simple Ranging example\n\n"));
}


void loop() {
  VL53L0X_RangingMeasurementData_t measure;

  Serial.print("Reading a measurement... ");
  lox.rangingTest(&measure, false); // pass in 'true' to get debug data printout!

  if (measure.RangeStatus != 4) {  // phase failures have incorrect data
    Serial.print("Distance (mm): "); Serial.println(measure.RangeMilliMeter);
  } else {
    Serial.println(" out of range ");
  }

  delay(100);
}
烧录后打开串口终端,波特率 115200。用手在传感器前上下移动,Distance (mm) 后面的毫米数会跟着跳;手移出量程或光路没打到东西时,会打印 out of range。库把测量结果装在 measure 结构体里,RangeMilliMeter 字段就是距离值,RangeStatus 为 4 表示相位失败,这一组数据不可信,示例代码里的判断正是为它准备的。
多传感器共总线:地址 0x29 之后怎么办
想在一台机器人上装两三个测距点(前、左、右)很常见,但 I2C 总线上一山不容二虎——出厂地址都是 0x29,得手动错开。改地址有两种写法:初始化时 lox.begin(0x30) 直接指定新地址,或者跑起来之后随时 lox.setAddress(0x30)。
麻烦的一点官方也讲得很直白:改地址必须让其他传感器处于关断状态,也就是每颗的 SHDN(XSHUT)脚都要接到主控 GPIO 上。流程是:全部拉低 10ms 复位再拉高,保持第一颗的 XSHUT 为高、其余拉低,用 lox.begin(新地址) 初始化第一颗(随便挑一个不是 0x29 且小于 0x7F 的地址,0x30 到 0x3F 都安全),然后逐颗放出复位、逐颗分配地址。而且这套地址分配是易失的,每次上电都得重走一遍。
收尾:一颗适合塞进项目的测距芯片
总的来说,VL53L0X 是把「光学测距」做到普通玩家买得起的典型:窄光束、直接量时间、毫米级输出,避障、循线脱线检测、倒车提示这类场景都比超声波干净。代价是它对表面材质和环境光挑剔,深色吸光物体面前会露怯,长距离模式也依赖高反射表面。把 3% 到 12% 的精度标签当成「量程内大致靠谱、贴边和极端光照下要打折扣」来用,就不会失望。工程上值得多做一步的是对连续几帧读数做中值滤波,扔掉 RangeStatus 异常的样本,串口里那些偶发的突跳基本都能滤掉。










ToF量时间这个思路确实比红外测光强可靠,就是价格比HC-SR04贵了不少
3-12%的精度做避障够用,想拿它做精密位移就别指望了,中值滤波那步建议真做,裸读数毛刺不少
VL53L0X这颗真的是被低估的传感器,之前拿它给循线小车做防丢线检测,比超声波干净太多。补充一个踩坑点:黑色绒布上基本读不出来,官方说的吸光表面问题是真的,测深色物体记得贴一块白色标签纸当反射靶。
0x29这个地址确实偏,I2C扫描器扫到它容易以为是空设备,多个一起挂必须XSHUT轮流初始化,文中那个流程照抄就行
撕保护膜那条太真实了,我第一次跑读数全是乱的,查了一晚上接线,最后发现是膜没撕