玩过几个项目之后你会发现,普通舵机的线真的是越接越烦。买的舵机一多,控制板上的PWM引脚很快就见底,想加一个自由度就得多个引脚。后来有人给我安利了总线舵机,我就用LX-16A把一台机械臂的关节全串到了一根线上,这个思路值得单独拿出来讲一讲。
LX-16A属于串行总线舵机,它的关键点是把控制方式从“每个舵机各占一根PWM信号线”改成了“所有舵机共用一条半双工串口总线”。拿到的是一根三线的排线,分别是电源、地和串口数据,多个舵机像串珠子一样首尾相接,也就是常说的菊花链。这样控制板只需要一个串口,理论上就能挂好多只舵机,互不打架。
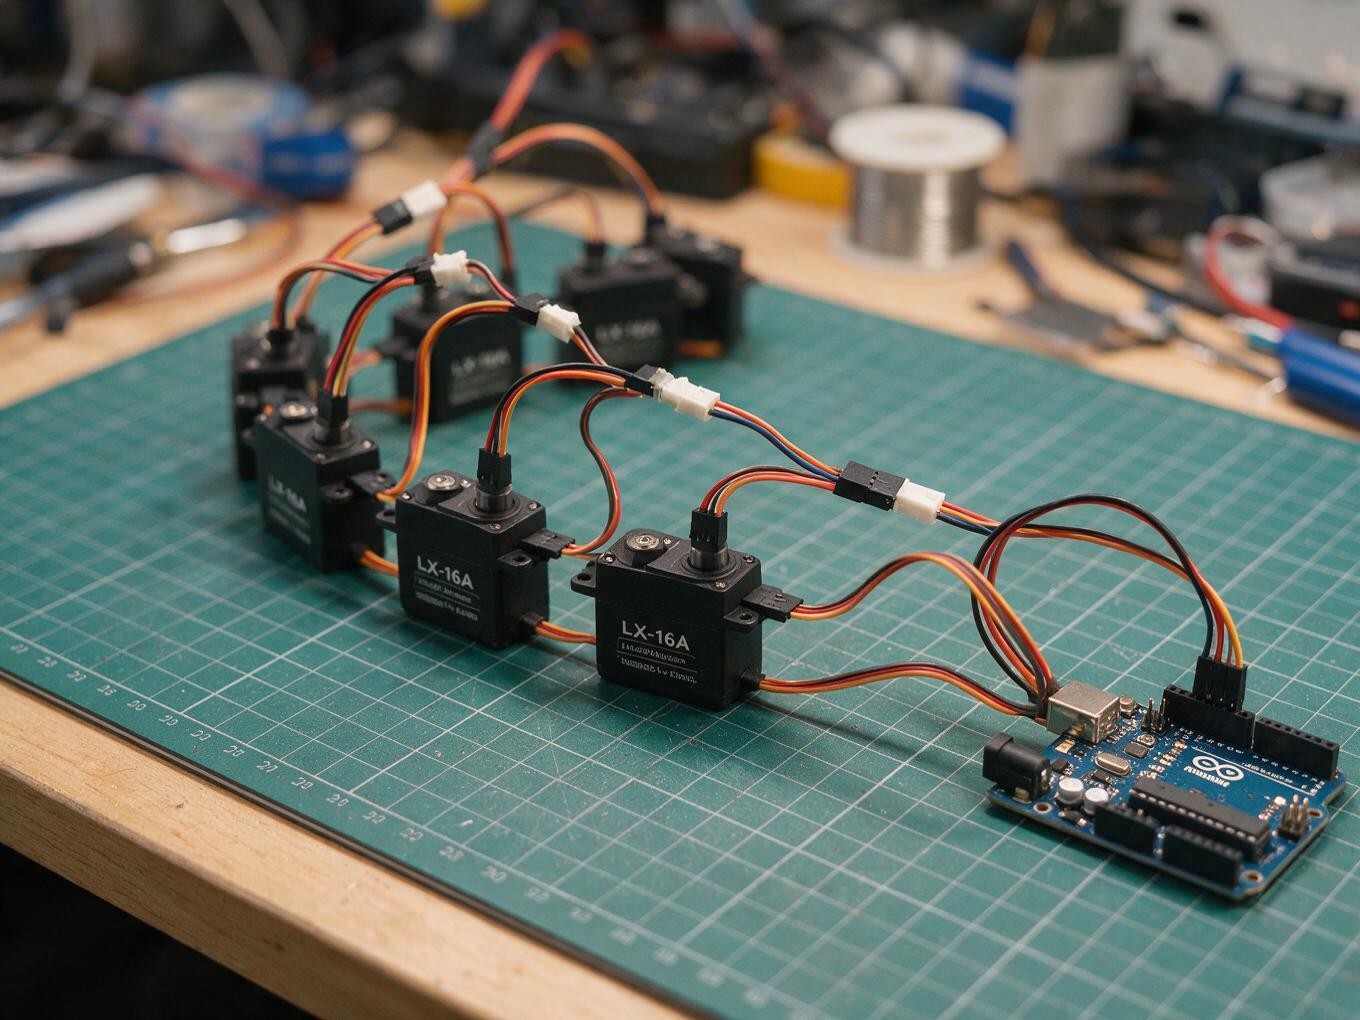
接线其实很简单,难在别接反
LX-16A的接线就三根:最粗的两根是VCC和GND,负责给舵机供电,从电源那里取电用;第三根是SIG串口数据线,接到主控的串口TX/RX上。因为它内部自带协议解析,所以主控端并不需要额外的舵机驱动板,直接就当一对普通串口来用。
有个容易忽略的点是供电。总线舵机看起来省事,但吃电流的功夫一点不差,带负载时瞬间电流可能到安培级。我用的是外接电源单独给舵机供电,只把地线和主控共地,避免舵机启动时把5V拉垮让控制板重启。这个坑,很多第一次玩的人会在电机一转就死机时遇到。
先给每只舵机编个ID,后面才好认
总线舵机和PWM舵机最大的使用差异,就是要先给每只舵机设置一个不重复的ID。整个系统靠ID区分“这条指令是发给谁的”,所以上电前得把每只舵机挨个改成不同的编号。我用的办法是拿调试板配合官方配置工具,通过串口把每只舵机的ID写进去,写完再串起来,这样后面控制的时候才不会被两支舵机同时响应给搞混。
驱动端怎么写,用起来像发邮件
运动控制这一层很直观:不直接给PWM宽度,而是往总线里发一段带目标角和速度的“协议包”。主控下发“第3号舵机转到90度”这样的指令,目标舵机的ID匹配上就会执行。我自己在Arduino里用Lobot总线舵机库,一条指令控制一只或一组关节,机械臂做动作编排的时候代码一下子清爽了很多。
避坑清单,抄走少走弯路
几个实测下来的经验:一是波特率要和舵机一致,LX-16A出厂常见配置是115200,主控串口也设成相同值才能通信;二是接线顺序别搞反,三根线颜色要认准,接反轻则无反应重则烧器件;三是在运行途中异响或卡顿,先断电检查有没有机械堵转和供电不足,别硬让它转,容易烧电机。
总线舵机适合关节数量多的机器人和机械臂,连线从一团乱麻变成一条细细的总线,维护起来也简单。想从PWM舵机升级到串行舵机的朋友,可以从一只LX-16A加一个串口转接开始起步,成本不高,思路一下就打开了。


菊花链接线确实省心,但供电那点真不能省,我第一次就翻车在这,舵机转着转着板子重启
想问下作者,串行舵机和普通PWM舵机能混着用吗?还是得全部统一?
终于有人把总线舵机讲明白了,之前一直搞不懂ID到底怎么设,这篇帮大忙了