
导读
前面小球碰撞的实战,我们看懂了 ChatCoding 增量迭代、O (N²) 算力天花板。本篇是同一条飞书 IM 远程通道、同一套exclusive=display独占屏幕机制下,纯几何视觉动画的完整演化实录。
从一句最简单的 “青色环形进度条” 起步,不烧录、不碰电脑 IDE,只用聊天一句话迭代:单列环→并排三色环→同心错位环→7 环彩虹同步→异步错速→间隔反向对流→阿基米德螺旋;最后在螺旋加粗提速的需求下,再次撞上ESP_FAIL硬件算力红线。
文末附带本次迭代的大模型用量账单,直观看见:这种小步增量式硬件 Agent 开发,Token 消耗到底是什么量级。
一、链路总览:不变的远程 HIL 底座
整套流程和小球案例复用同一套远程闭环,核心原语不变:
1. IM 下发自然语言需求
2. Agent 先查询板上异步任务、读取屏幕绘图 API 文档,确认图形能力
3. 在原有任务脚本上增量修改,而不是每次全部重写
4. lua_run_script_async独占屏幕热部署,自动关停旧绘图任务
5. lua_get_async_job拉取任务快照自检,确认任务正常拉起
6. 更新会话记忆标签,返回效果摘要,主动给出下一轮微调方向
7. 当单帧绘图计算量超出 Lua 沙箱调度上限 → 返回HTTP请求失败: ESP_FAIL
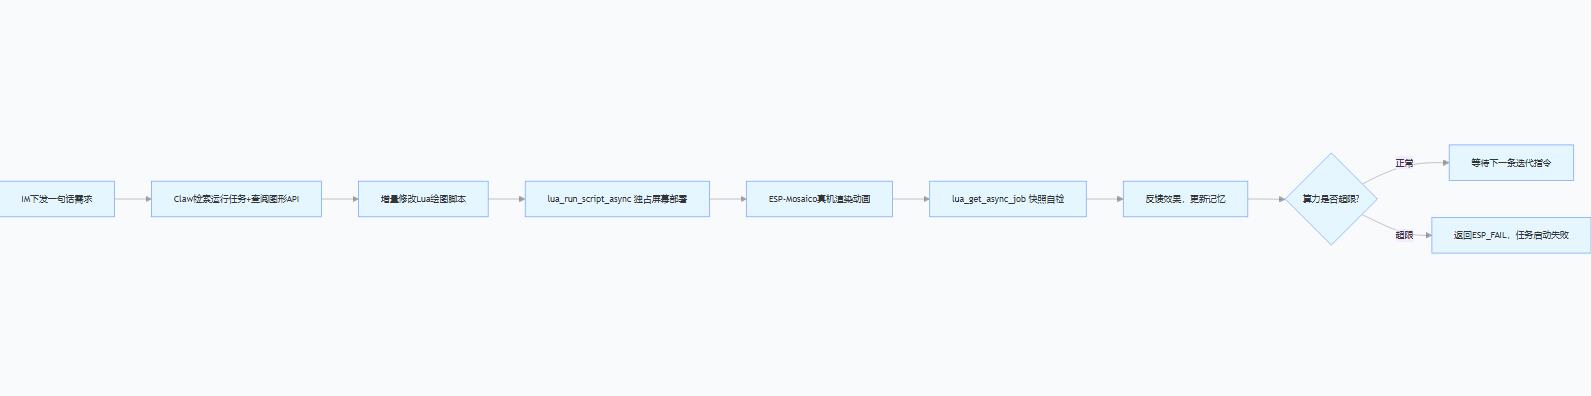
重点区别于小球物理仿真:小球是碰撞检测的 O (N²) 计算开销;这一组案例,开销来自大量圆弧 / 螺旋线段逐点绘制,属于光栅绘图开销,是嵌入式屏幕动画另一类典型算力陷阱。
试验记录
二、逐轮迭代全链路拆解(需求→Agent 思考→效果→底层逻辑)
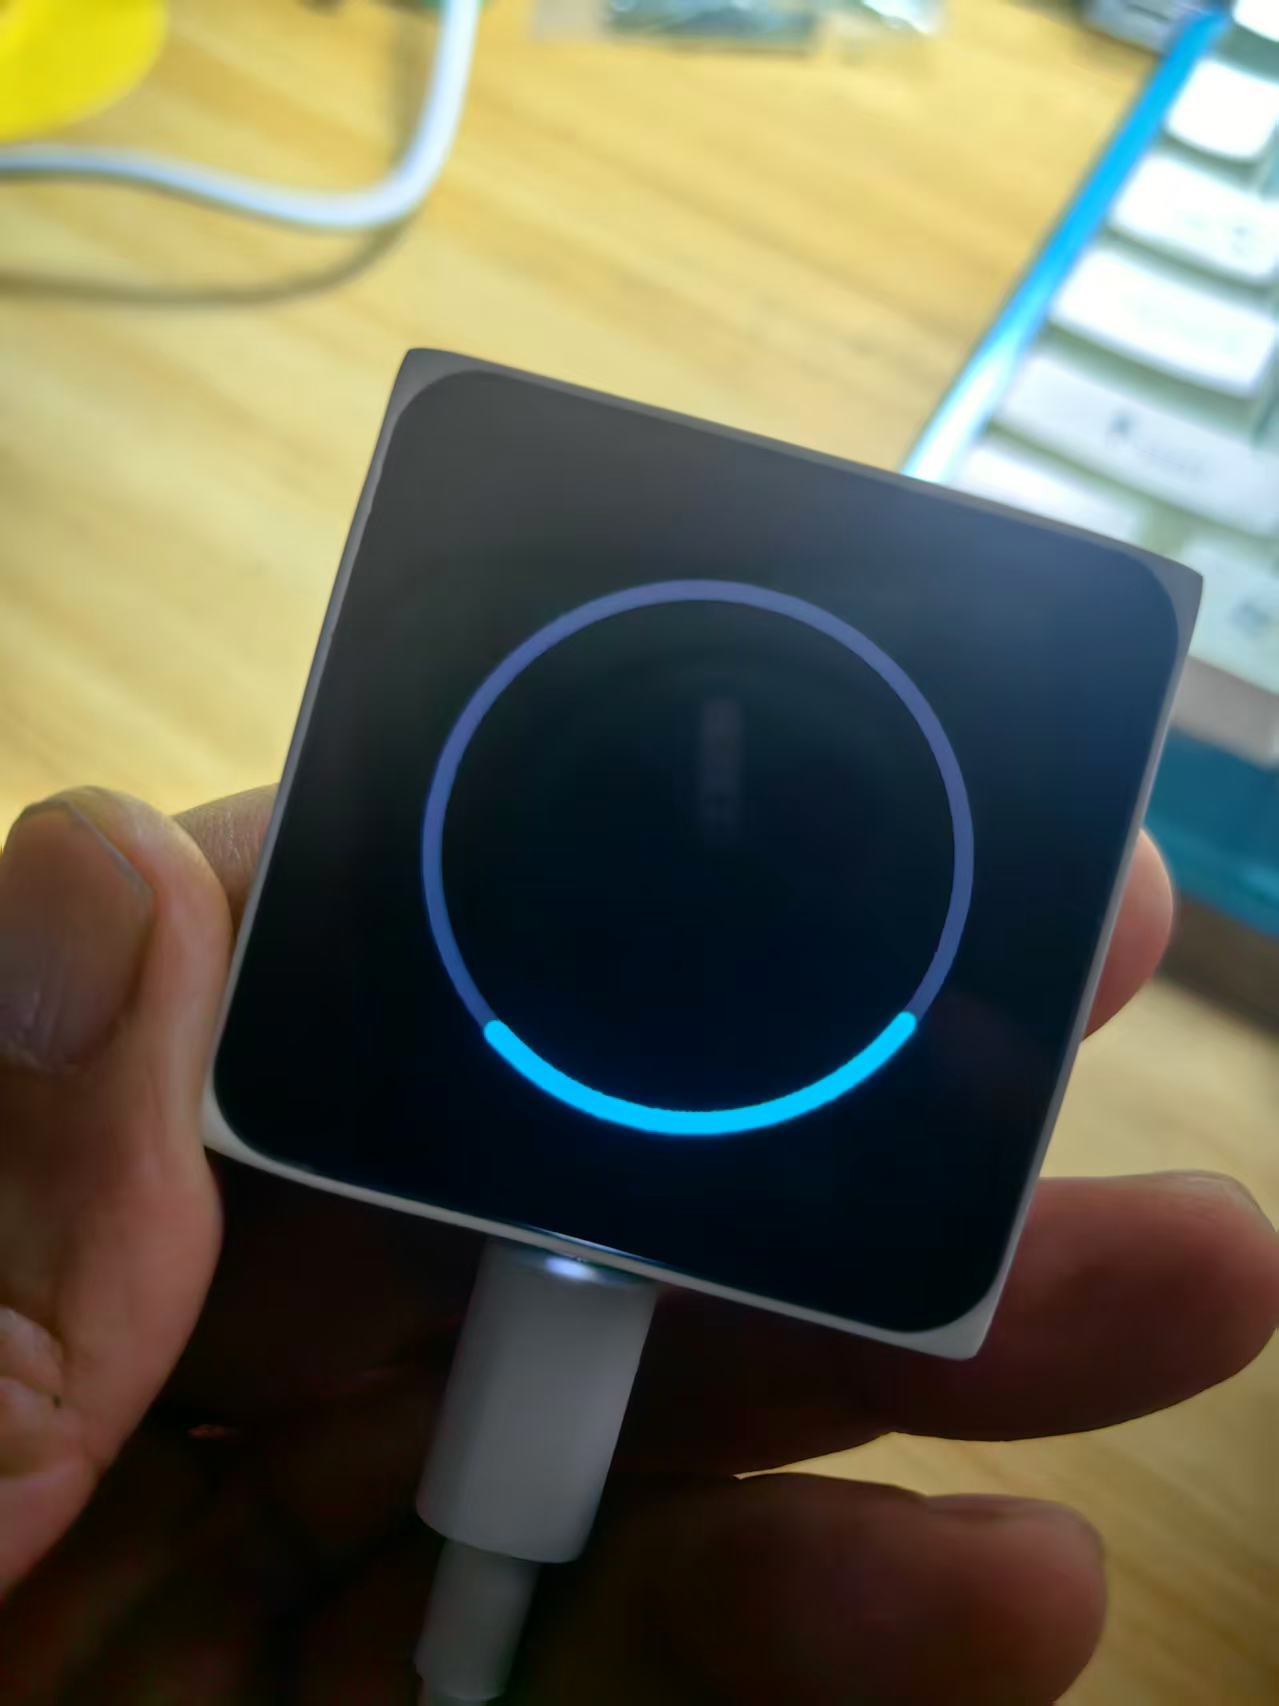
# 第 1 轮:起点|青色单环形进度条,顺时针匀速旋转
用户指令:
屏幕中间画一个环形进度条,顺时针匀速旋转,颜色青色,背景黑色。独占屏幕。
Agent 后台行为拆解:
1. 检索板上异步任务,确认屏幕空闲、无正在运行绘图任务
2. 主动查阅显示模块文档,识别原生图形 API:screen:arc(cx, cy, radius, start_deg, end_deg, color)
3. 识别 API 局限:原生 arc 仅 1 像素描边,所以自动增加轨道底环,做出 “环形进度条” 视觉,而不是单薄一根线
4. 设定参数:圆心居中、半径 180px、弧长约 100°、转速 200°/s、30 帧
5. 下发脚本,自检快照,新建任务progress
6. 返回摘要,同时主动给出可调参数清单:转速、弧长、环粗细、渐变
核心亮点:
Agent 不是直接硬写代码,先读硬件图形文档,知道板子原生绘图函数的能力短板,自动补齐轨道环,做出符合人类认知的 “进度条”,而不是只输出一根 1px 细弧。这是硬件 Agent 和普通代码生成器最大的差异。
试验记录
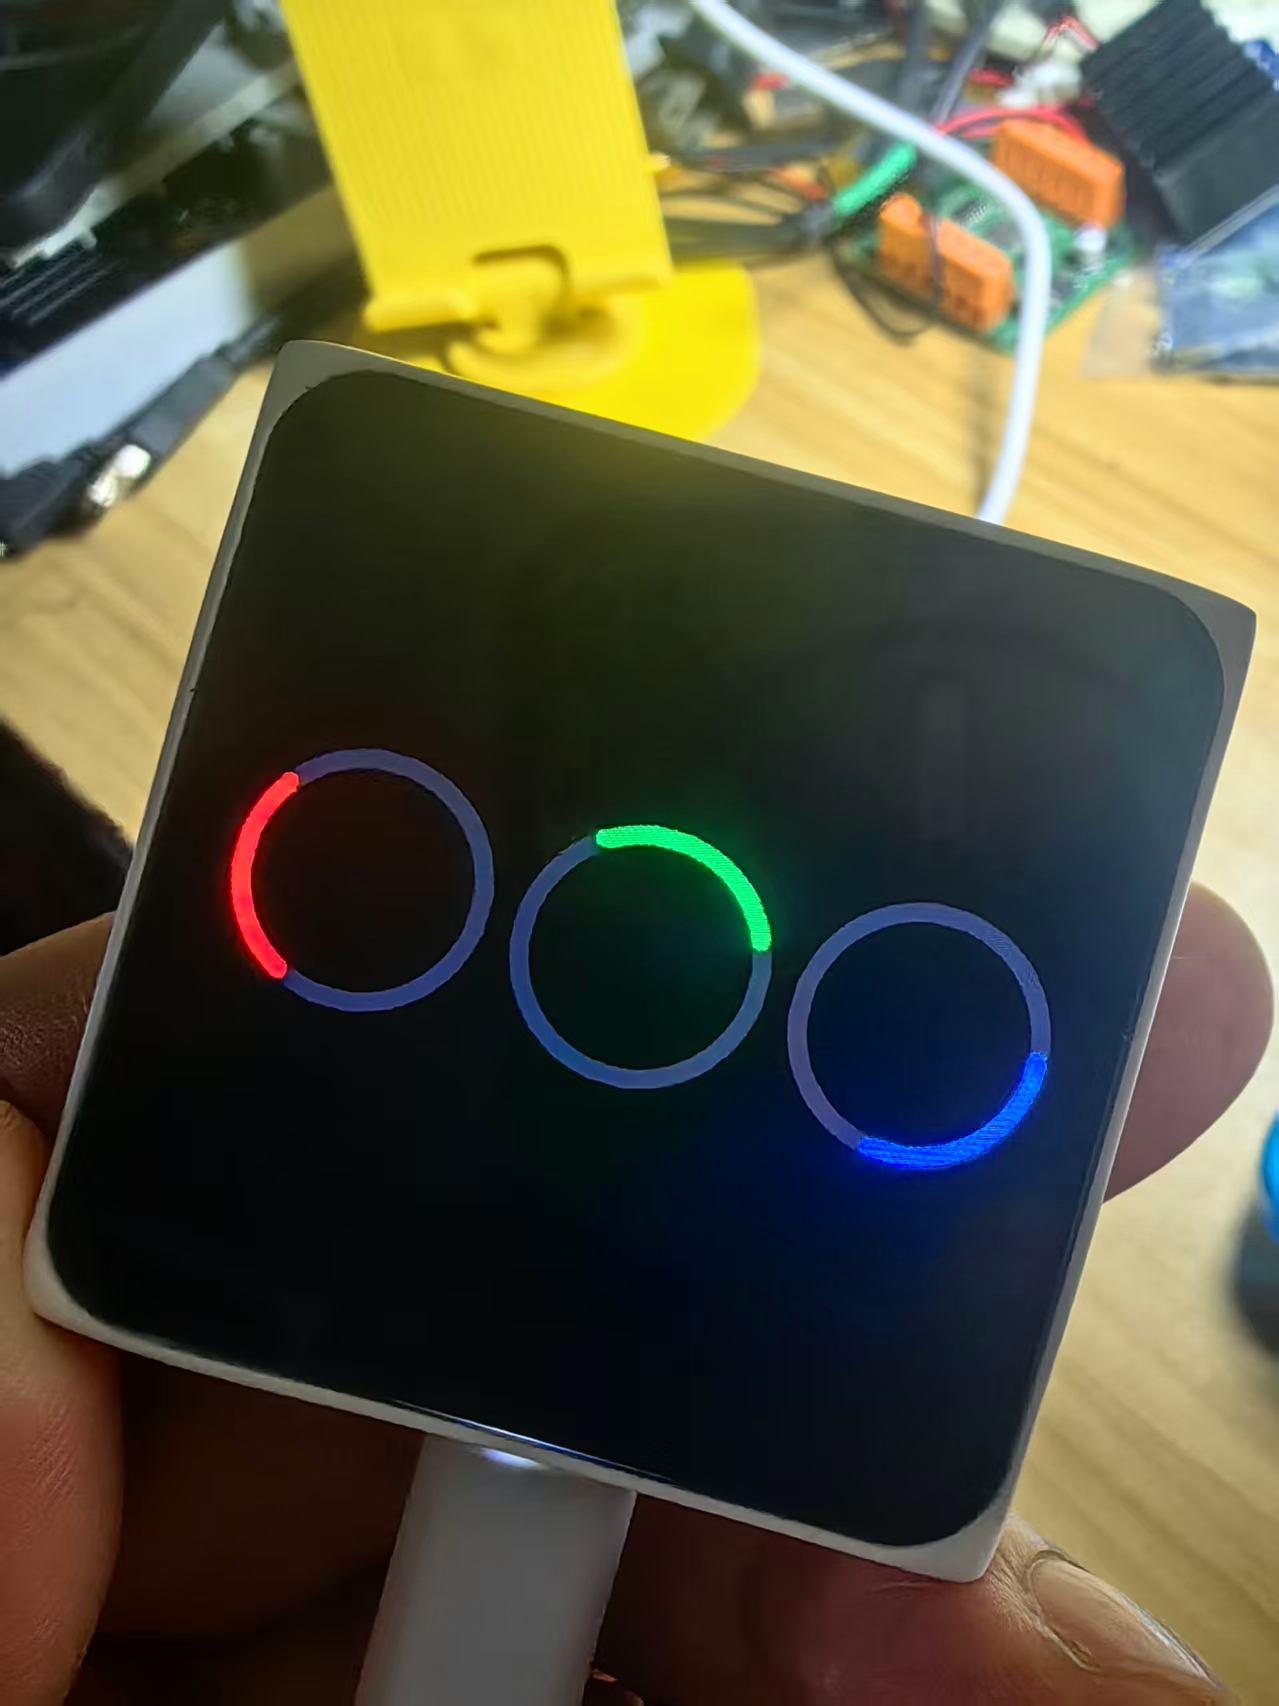
# 第 2 轮:升级|三条红绿蓝色并列排布
用户指令:
升级为三条红绿蓝色并列
Agent 思考与改动:
1. 识别增量需求:保留弧动画逻辑,不再居中单环,改为横向并排 3 个独立环形进度条
2. 空间分配:480 屏横向三等分,每个环半径 68px,红 / 绿 / 蓝三色独立轨道
3. 任务切换为progress3,同样 30 帧、200°/s,相位错开
4. 热部署、自检,反馈效果,提供竖排 / 同步相位等备选修改方向
逻辑要点:
Agent 理解 “并列”= 空间排布修改,物理动画逻辑完全复用,只修改坐标生成部分,最小改动实现需求,Token 开销很低。
试验记录
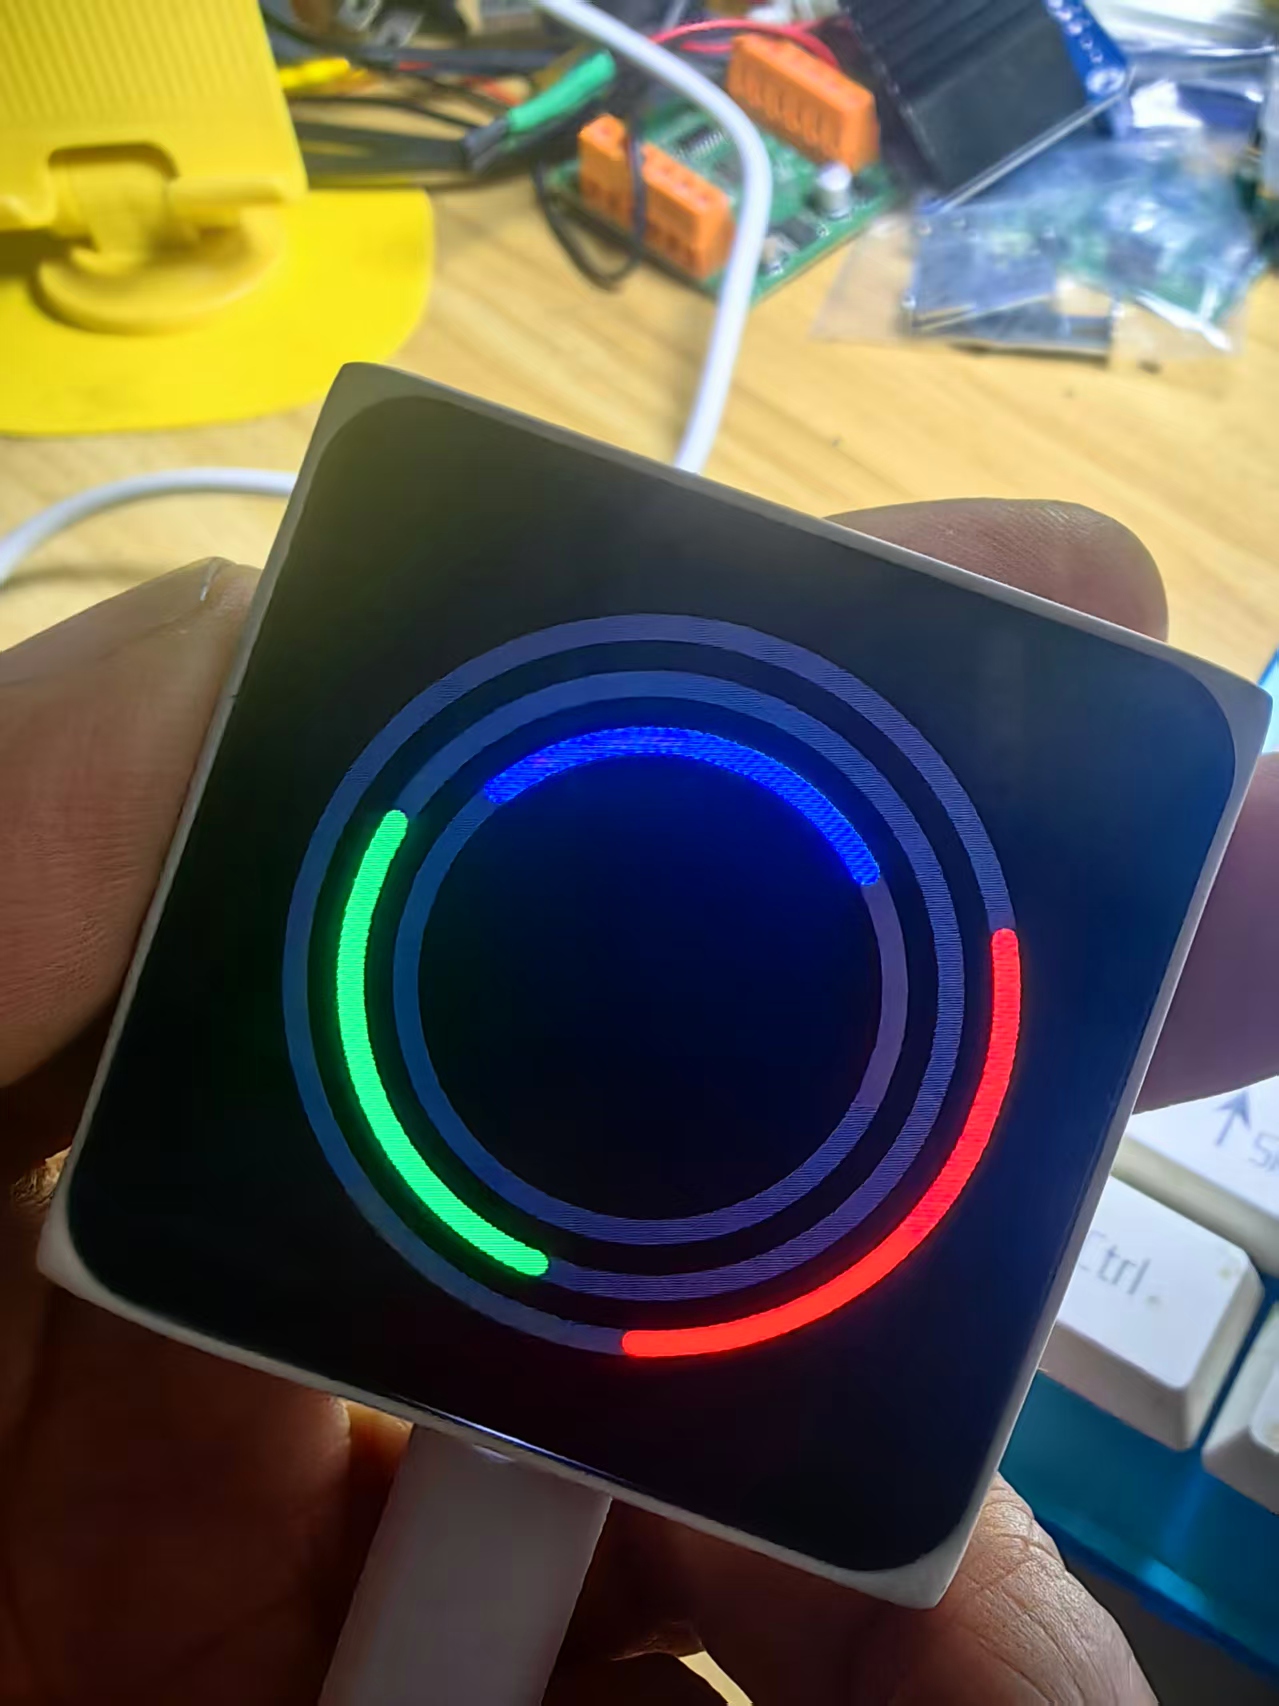
# 第 3 轮:重构布局|同居中、同步异相位、加大环半径
用户指令:
升级为同居中、同步异相位、加大环半径
Agent 思考与改动:
1. 识别关键字:concentric 同心环,放弃并排布局,三环共用屏幕中心点
2. 分层半径:外环 205px、中环 173px、内环 141px,预留环间距避免重叠
3. 转速不变,起始相位错开 0°/120°/240°,同步旋转但错开,形成流动层次感
4. 任务progress3c,保留轨道、圆弧圆角端点的细节
工程理解:
Agent 分得清「并列(不同圆心)」和「同心(同一个圆心,不同半径)」两个布局概念,自然语言到坐标系转换无歧义。
试验记录
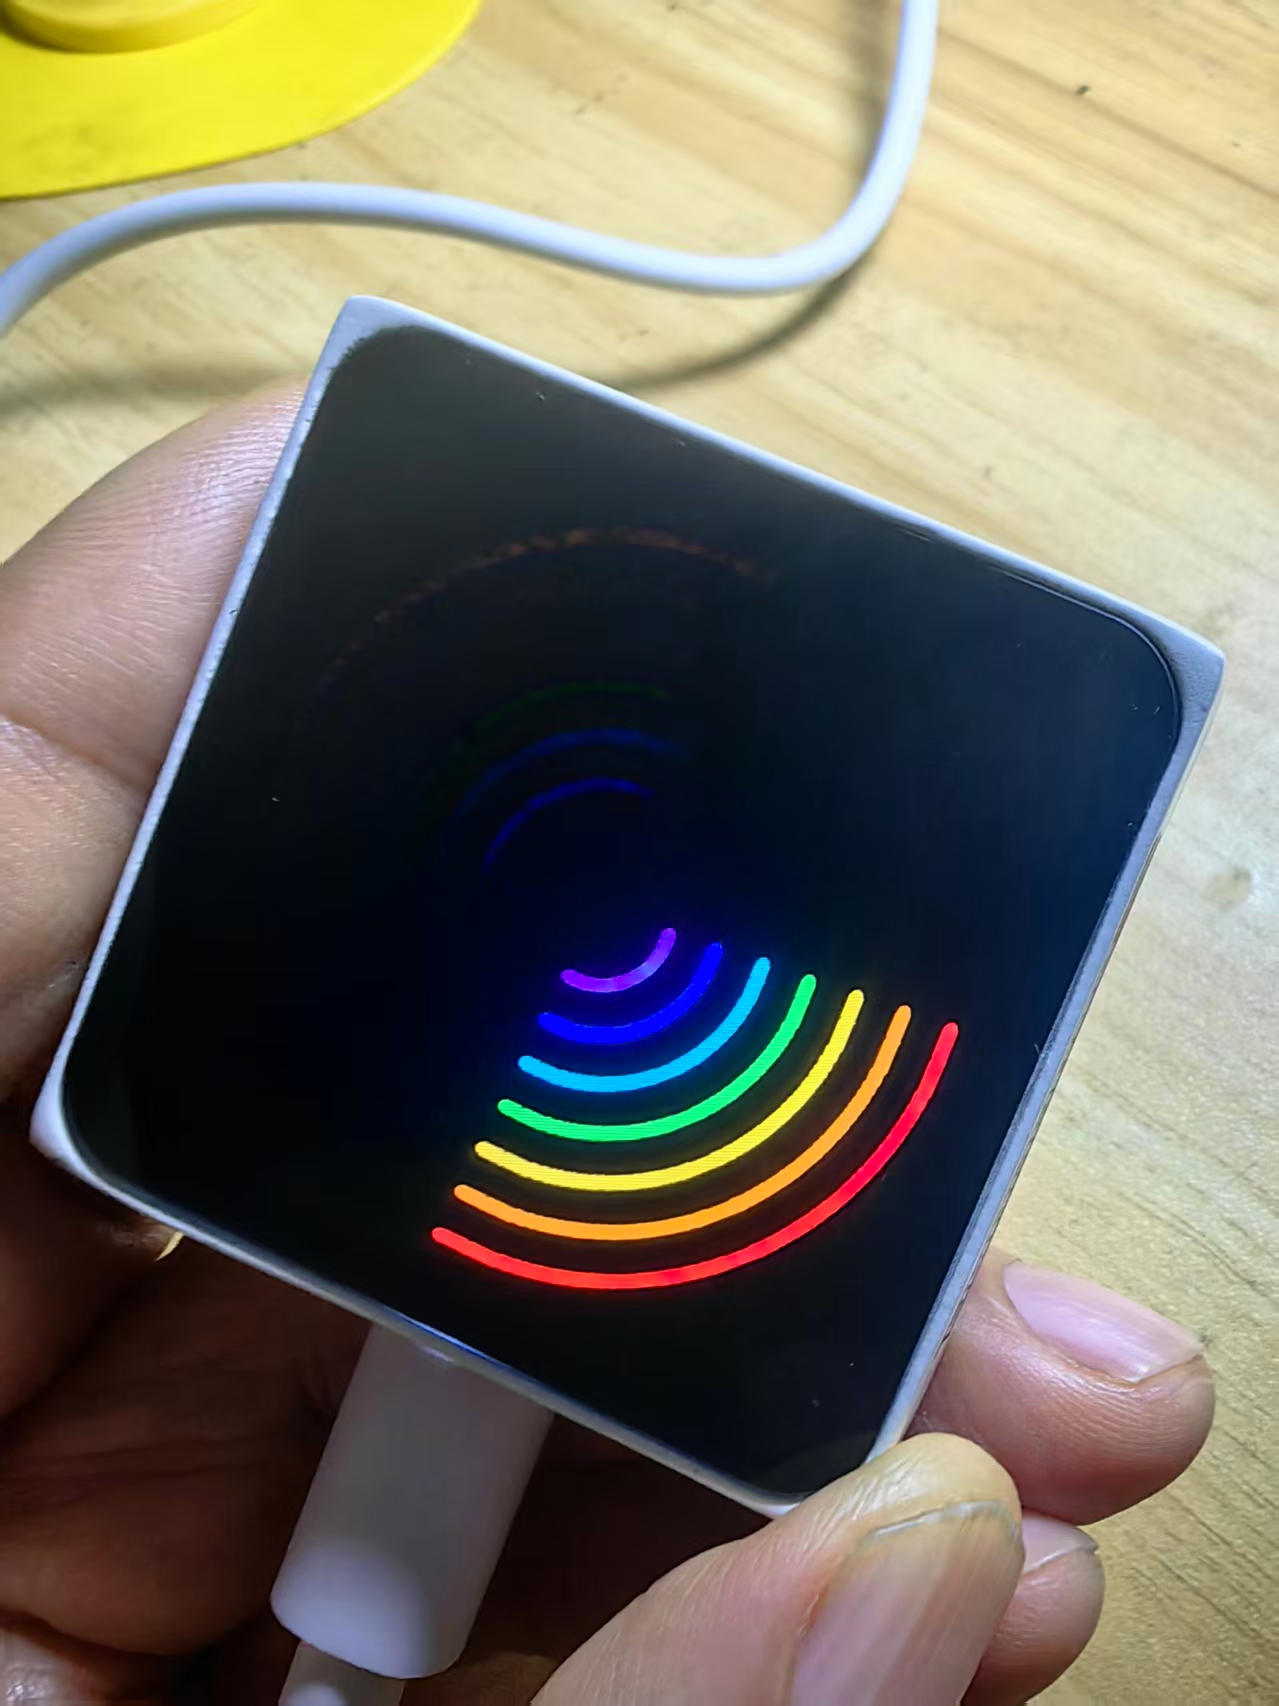
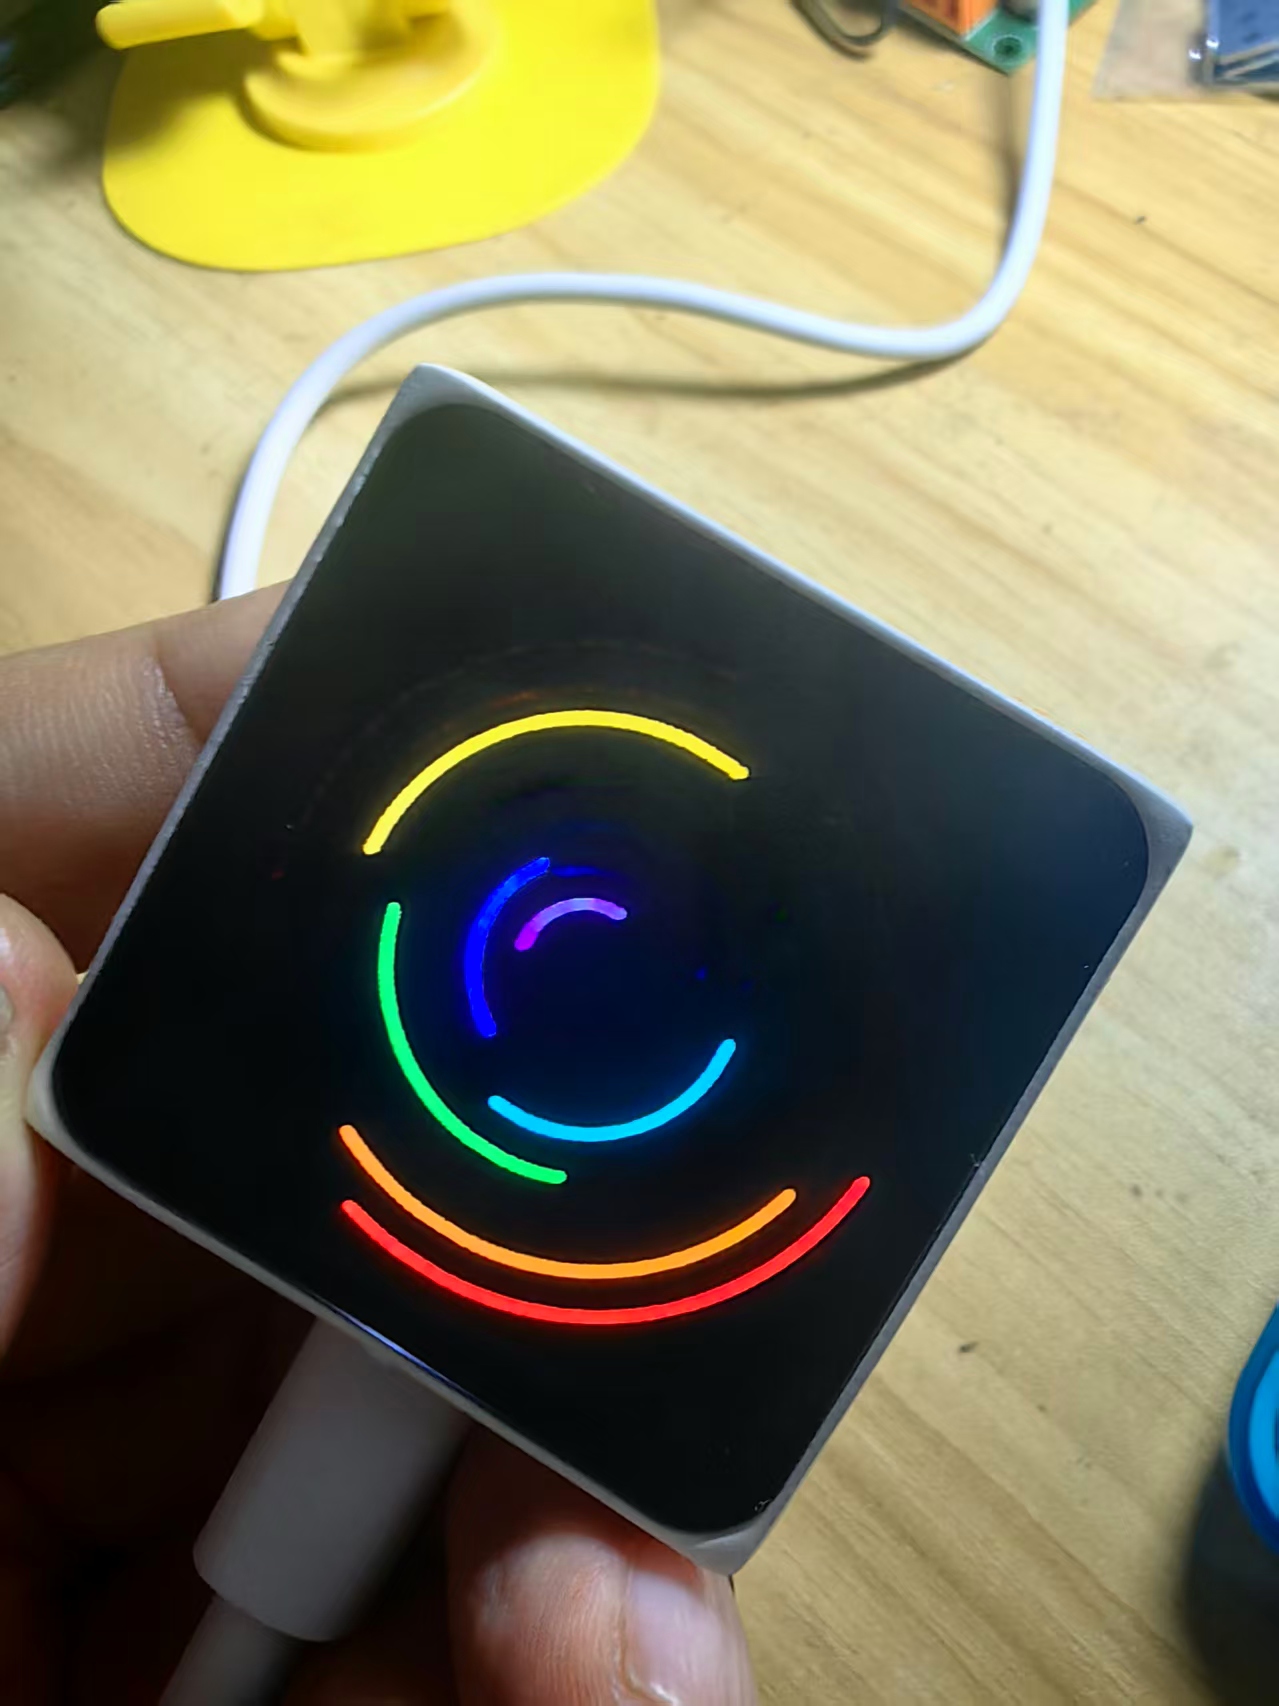
第 4 轮:扩容|7 条彩虹色同心环,变细、提速、同相位
用户指令:
增加转速,同相位,升级为 7 彩虹色七条,细一点
Agent 思考与改动:
1. 色彩映射:红橙黄绿青蓝紫彩虹色序
2. 参数调整:带宽从 14px 缩小至 8px,半径从 218px 向内递减到 44px
3. 转速提升到 400°/s,一圈仅 0.9 秒,7 环同相位对齐,像彩虹扇面一起扫过屏幕
4. 主动风险提示:7 环逐帧绘制计算量偏大,卡顿可以降环数、轻量化
边界预判:
Agent 已经预判渲染压力上涨,提前告知风险,这是硬件 Agent 的前置预警能力。
试验记录
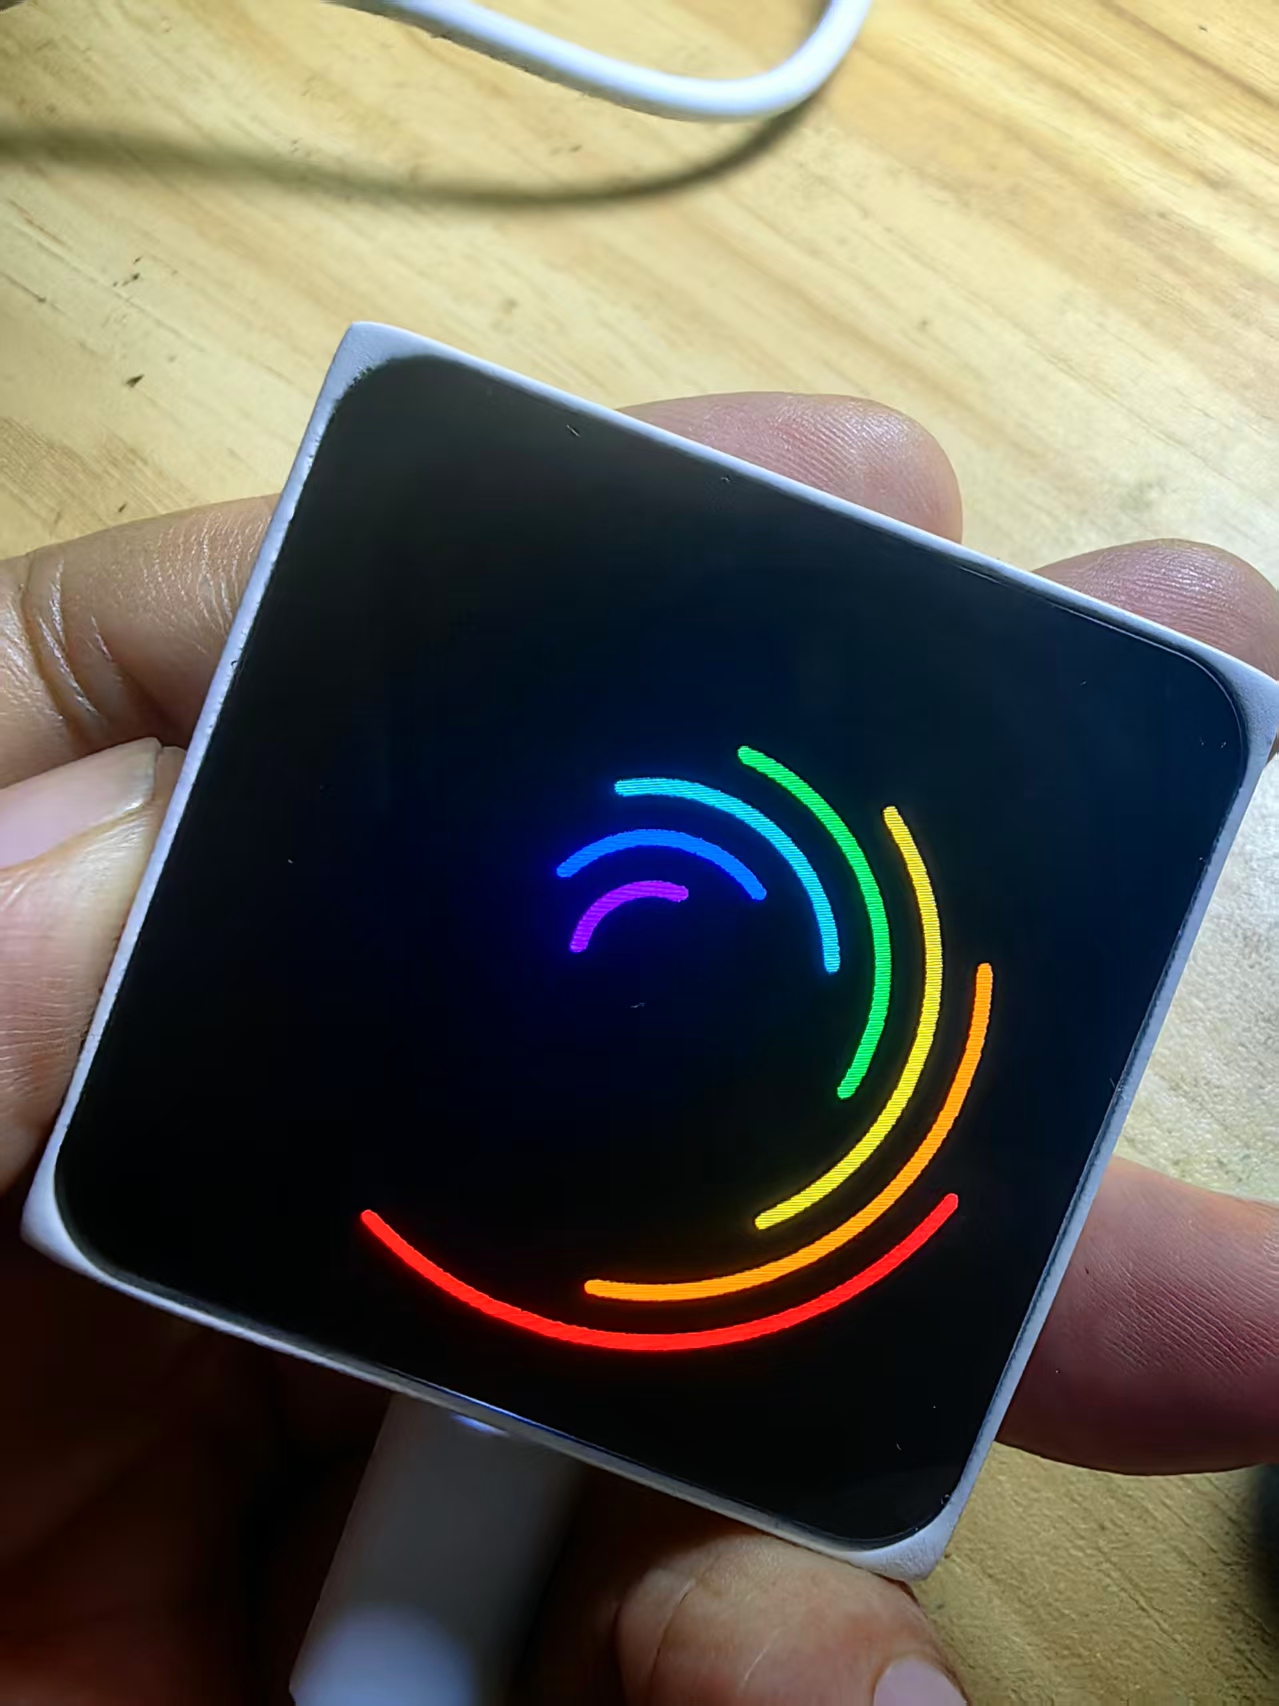
# 第 5 轮:动态升级|不同相、异步,每个环独立速度
用户指令:
不同相,异步
Agent 思考与改动:
1. 拆解需求:异步 = 起始相位不一样 + 每个环转速独立
2. 分配参数:7 环转速 350/390/430/470/510/550/590 °/s,起始相位 0°/53°/110°/167°/224°/281°/338°
3. 每个环独立计算角度,不再同步,多层彩虹各自流转,视觉更丰富
4. 任务progress7a,维持 30 帧
试验记录
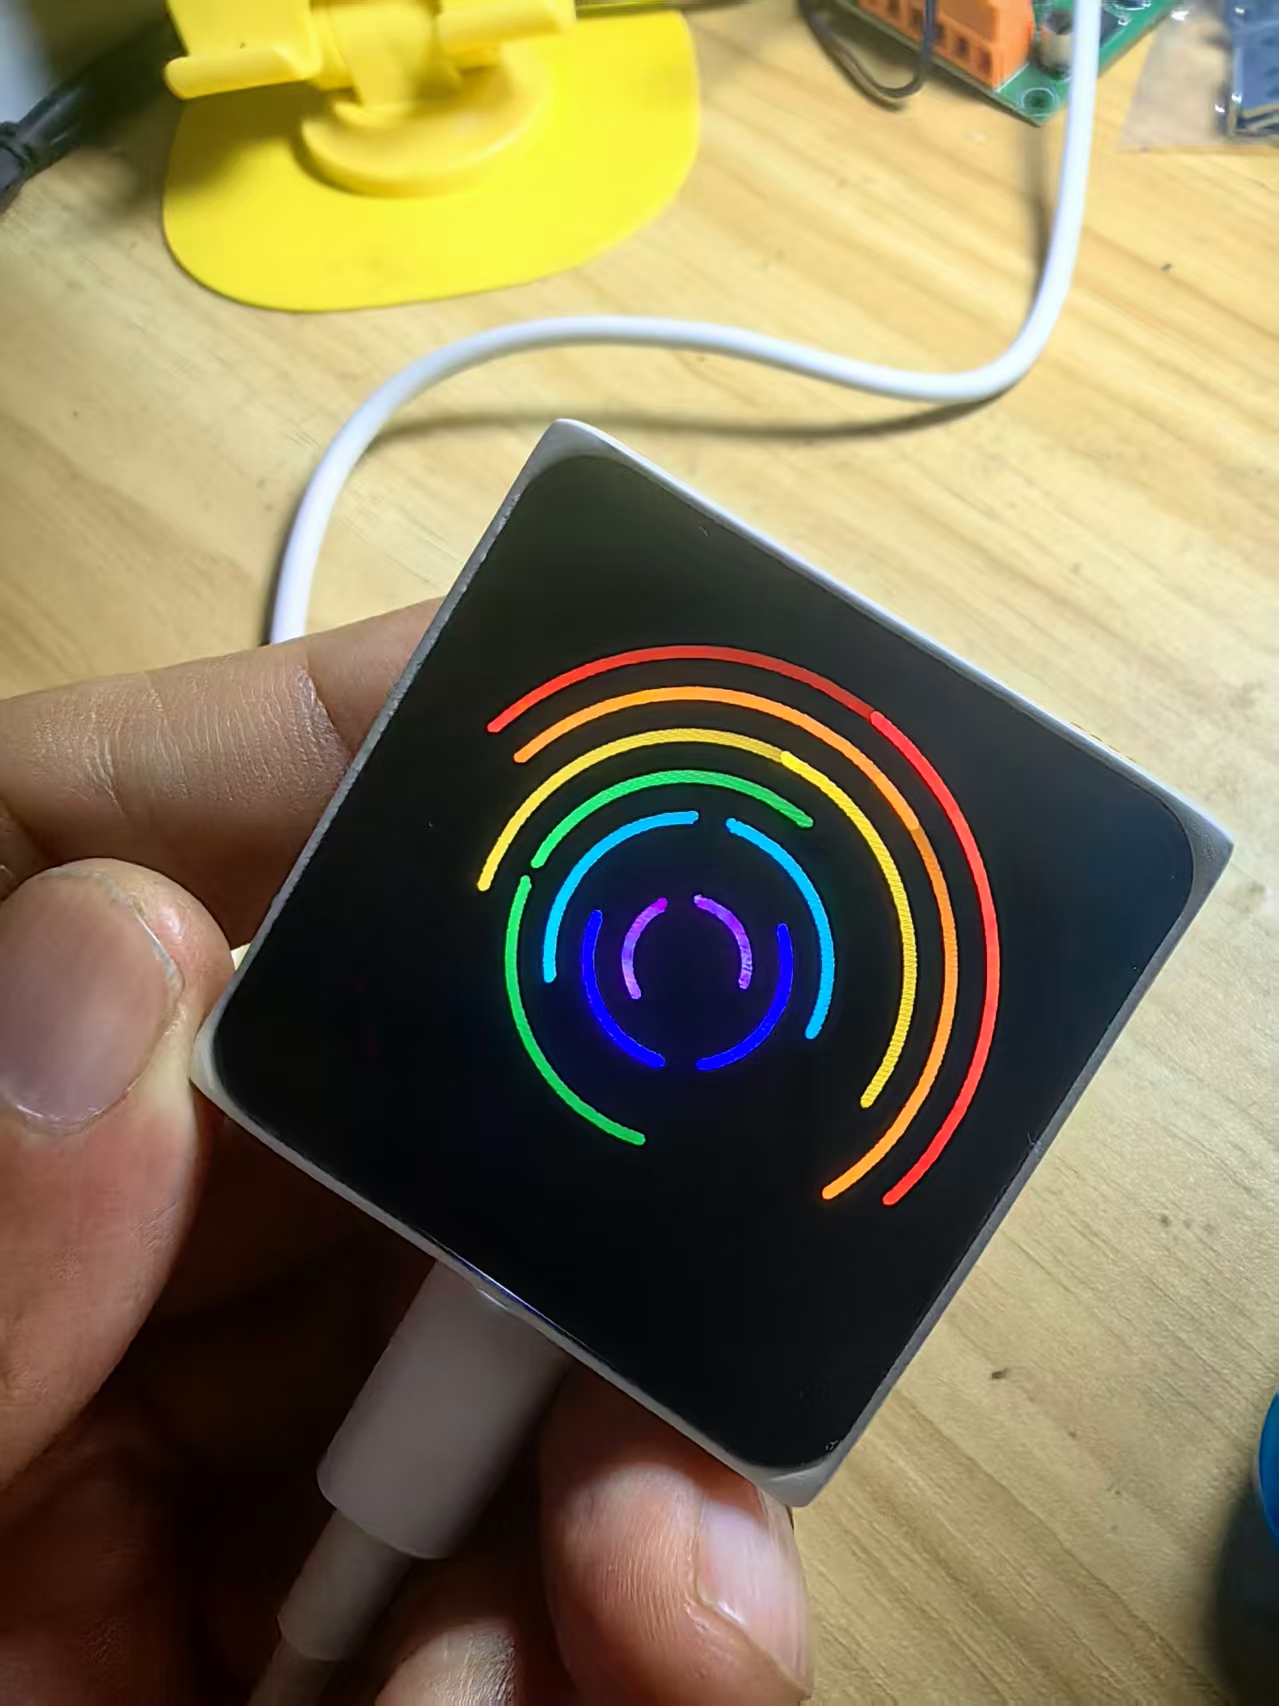
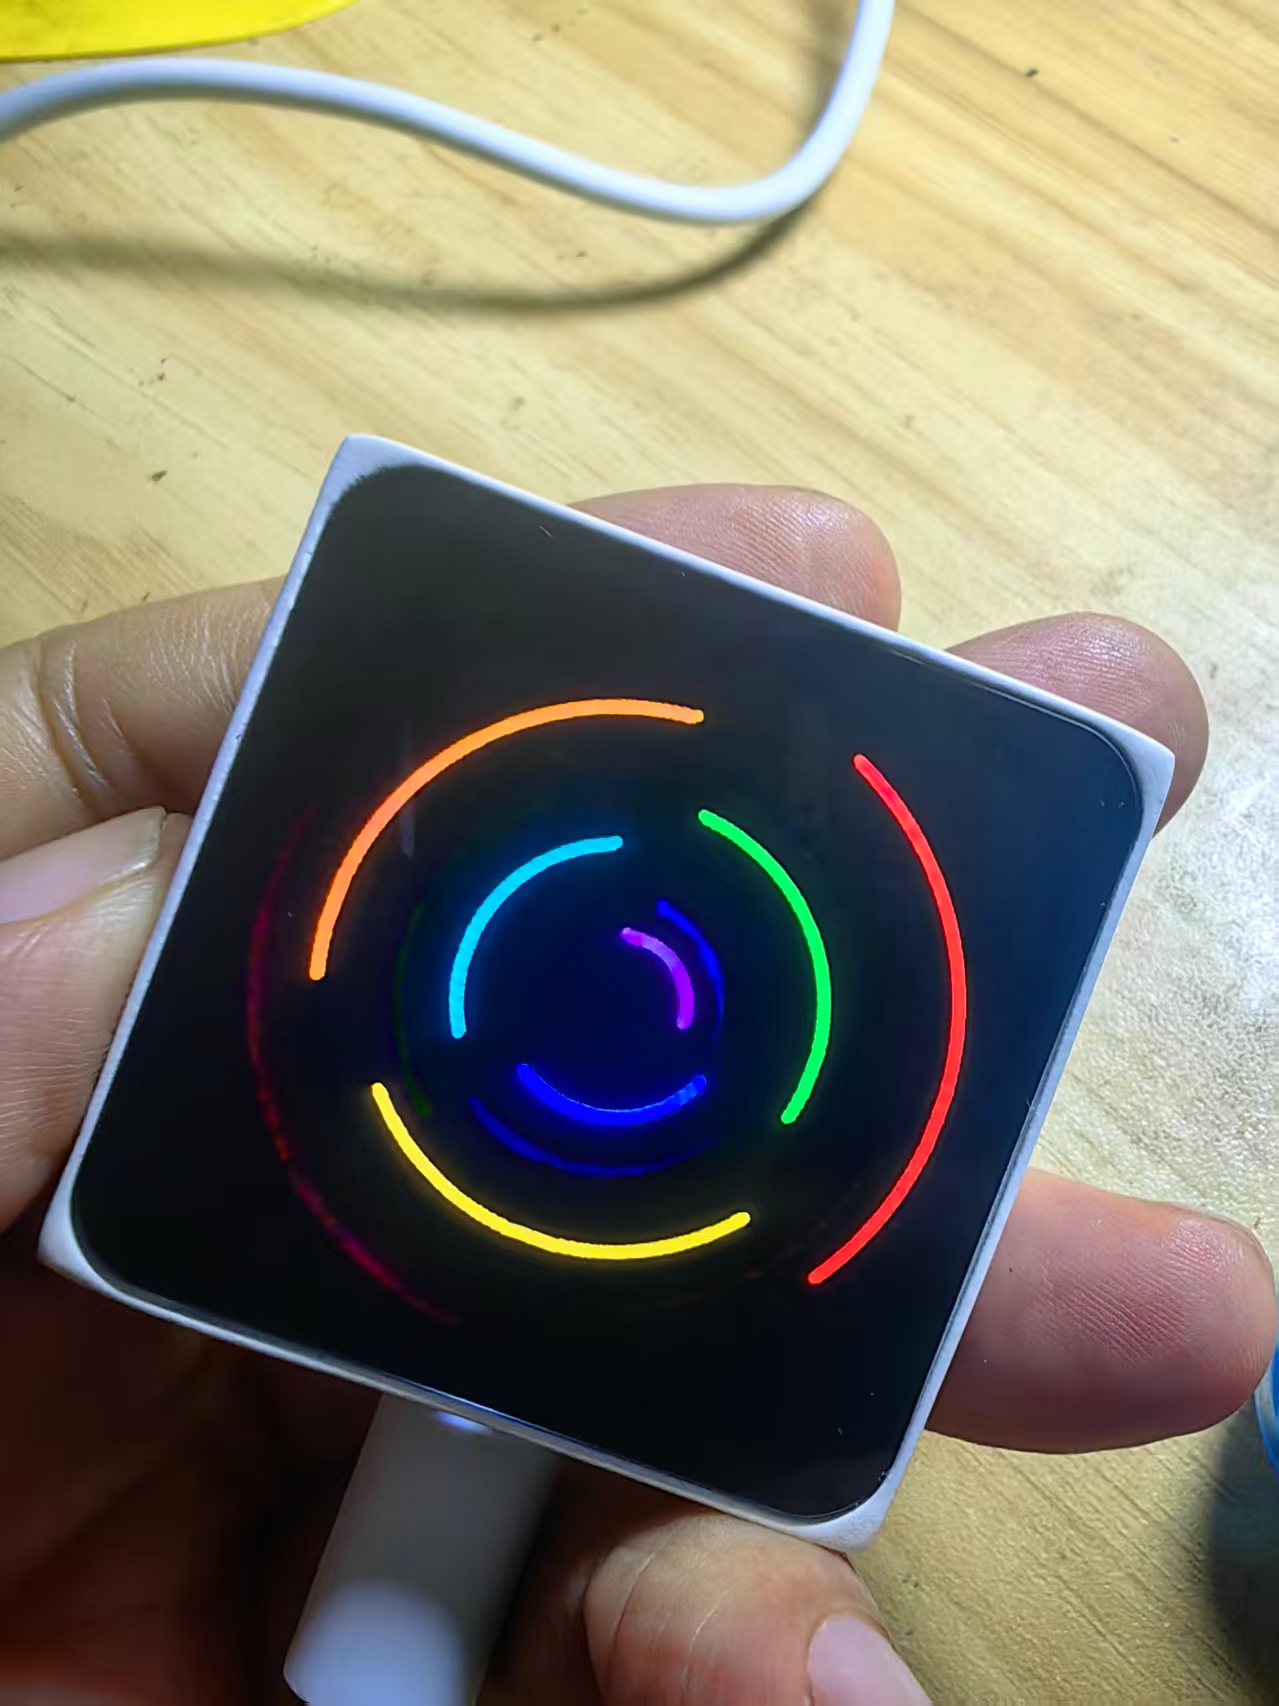
# 第 6 轮:视觉创意|间隔彩条反向旋转,对流效果
用户指令:
间隔彩条反向旋转
Agent 思考与改动:
1. 奇偶分组:1、3、5、7 号环顺时针;2、4、6 号环逆时针
2. 保留各自独立转速、错开相位,形成内外对流、交错对冲的视觉效果
3. 任务progress7b,黑底细环,流动层次感极强
4. 给出下一步微调方向:统一逆时针转速、增加弧长、中间叠加文字刻度
试验记录
第 7 轮:形态切换|青色单条,螺旋状向内旋转
用户指令:
调整为青色单条,螺旋状向内旋转
Agent 思考与改动:
1. 从环形圆弧,切换为阿基米德螺旋线数学模型,不再是固定半径圆弧
2. 约 5 圈螺旋,线条 1px,通过旋转方向制造向内流动的视觉错觉
3. 新建任务spiral,30 帧渲染;同时主动说明:向内 / 向外是视觉错觉,反转方向即可切换
阿基米德螺旋公式:\(r = a + b\cdot\theta\),每增加固定角度,半径均匀增加,非常适合流光特效
试验记录
# 第 8 轮:触达上限|方向翻转,线条加粗,速度加快 → ESP_FAIL
用户指令:
方向翻转,线条加粗,速度加快
Agent 内部推演:
1. 需求:反转螺旋旋转方向、增加线宽、提升角速度
2. 阿基米德螺旋是逐点计算大量坐标,连续绘制线段,加粗线条意味着每一圈螺旋需要更多的点填充,单帧绘图运算量暴涨
3. 下发部署请求之后,板子侧调度失败,返回:HTTP 请求失败: ESP_FAIL
试验记录
本次 ESP_FAIL 深度解读(和小球案例对比区分)
- 小球碰撞 ESP_FAIL:开销来自两两碰撞检测 O (N²) 逻辑运算
- 螺旋动画 ESP_FAIL:开销来自大量坐标三角函数计算 + 逐线段光栅渲染,属于图形渲染开销
二者表象一样,都是 ESP 底层返回 ESP_FAIL,但瓶颈根源完全不同。
Lua 沙箱在 ESP32-S31 上的算力是固定上限:不管是物理仿真循环,还是高密度几何绘图,只要单帧计算耗时超出帧调度阈值,任务直接拉起失败。
这也是 ChatCoding 的增量天花板:创意可以无限叠加,但 MCU 单帧算力有硬上限。
三、飞书 IM 通道,同一个bounce任务的增量迭代实录(电脑版实时截图)
四、配套账单解读:增量迭代的 Token 消耗(文末截图)
这是本次一整条视觉动画迭代链路的 API 用量,模型:DeepSeek-Flash
- 今日消费:0.22 元
- API 请求次数:40 次
- 总 Token:1,082,442
- 累计账户余额:10.22 元,累计消费 9.77 元
怎么理解这个数据:
1. 40 轮对话,从简单环一直迭代到螺旋、撞上限,百万级 Token,花费仅 0.22 元,增量模式比每次全量重写代码省非常多
2. 为什么 Token 并不低:每一轮 Agent 都要携带整套项目上下文、绘图参数、历史记忆,理解当前动画状态,再做局部修改;上下文越长,单次请求 Token 越高
3. Flash 模型优势:低成本、响应快,非常适合这种高频、小步迭代的硬件 HIL 调试场景,适合创客持续玩
对比:如果每一次都让 AI 从头完整生成全部代码,Token 消耗会远高于这个数值。增量迭代,是低成本玩 ChatCoding 的核心思路。
五、这套案例沉淀出来的工程认知
1. 硬件 Agent 会区分 “API 能力” 和人类语义
它会先查板子原生绘图函数,知道 arc 只能画细线,自动补充轨道、圆角,而不是机械直译需求。普通代码生成器很容易忽略底层硬件 API 限制。
2. 两种典型算力瓶颈,两类 ESP_FAIL
- 物理仿真类:碰撞检测、距离判断,复杂度随物体数量平方上涨
- 几何渲染类:螺旋、大量圆弧、多段线条,三角函数、逐点光栅绘制吃掉算力
3. 自然语言的空间语义,Agent 可以稳定解析
并列、同心、居中、同相位、异步、反向对流,这些偏视觉美术的词汇,都可以稳定翻译成坐标系、角度、转速参数。非常适合做 UI、灯光、屏幕特效快速创意验证。
4. 创意迭代的节奏建议
优先从小效果起步,逐步叠加:数量→布局→相位→转速→方向→线条粗细;不要一次性把所有参数全部改满,更容易定位到算力崩溃的临界点。
5. 记忆机制是低成本迭代的核心
每一轮Memory update记录[显示;彩条]这类标签,记住整套动画上下文,用户只需要一句话改局部,不需要重复描述全部需求。
六、适用场景与边界
适合:
- 展会、演示的屏幕流光特效、动态进度 UI、开机动画
- 数学图形可视化:阿基米德螺旋、渐开线、极坐标图形教学
- 快速验证创意美术效果,不用写复杂绘图代码
- 远程调试、IM 下发指令,适合现场演示、直播演示
不适合:
- 超高精度、超多圈数、粗线条螺旋,极易触发渲染算力超限
- 高帧率、多层粒子叠加的复杂特效,这类场景建议移步 VibeCoding,在 ESP-IDF C 层做硬件加速绘图
结尾
从小球物理碰撞,到今天这套环形→彩虹同心环→螺旋流光,我们两次在完全不同的计算场景下,触碰到同一个结果:ESP_FAIL。
这也反复印证了同一个核心结论:ChatCoding 是创意放大器,它可以让你用自然语言快速试错,但是它不能突破 MCU 单帧算力、内存的物理天花板。
远程 HIL 的魅力,就在于你可以在聊天窗口里,像搭积木一样不停演化视觉效果,亲眼看见创意从简单线条,一步步变成流动的彩虹螺旋,直到摸到硬件的边界。










下期能不能试试波浪扩散的效果
ESP_FAIL排查那段值得细读
同心环换色的参数表整理得清楚
环形到螺旋的演进过程看得舒服,每轮截图都留了