
想让机械臂精确定位、给3D打印机带个挤出机、或者做个能转准角度的云台,步进电机是对的选择。A4988是驱动NEMA17这类步进电机最常见也最便宜的单板方案:它把Arduino的脉冲指令放大成能驱动电机线圈的电流。这篇文章把接线和细分讲清楚。
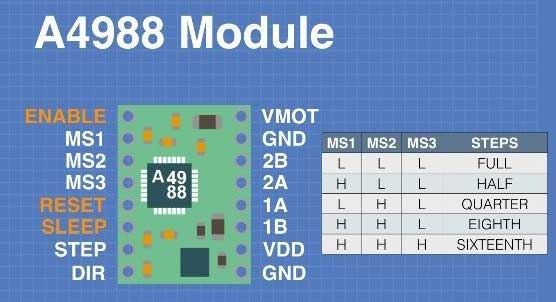
A4988两边的引脚阵营先看清
A4988是那种带散热片的小板,两排焊点分“逻辑侧”和“电机侧”两大块。逻辑侧朝着Arduino,引脚有VDD、GND、STEP、DIR、还有细分选择位MS1/MS2/MS3、EN和RST;电机侧有VMOT(电机电源正)、GND,还有1A/1B/2A/2B四个接电机线圈的脚。
分不清这些脚,就只能靠丝印一个一个对,接错很容易烧。所以第一步一定是照着板子丝印认脚,别靠猜。
供电分工:逻辑5V + 电机电源分开
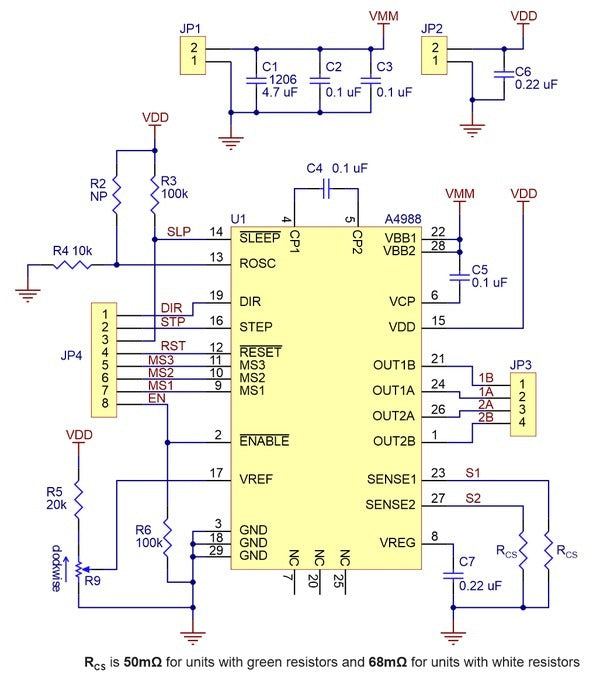
A4988要两路电源:VDD接逻辑供电,通常5V(接Arduino的5V),给芯片里逻辑电路用;VMOT接电机供电,通常是8到35V(常见用12V),给电机绕组提供真正能驱动它的电流。两路的GND要共地。分开供是铁律,只接一路电机才能转、逻辑才能控。
电机电源上强烈建议并联一个47uF到100uF的电解电容,放在VMOT和GND之间。步进电机切换相电流时会产生很大的反电动势毛刺,这个电容能把尖峰吃下去,不然容易引起芯片误动作甚至重启。这步很多教程忽略,但它很关键。
接线和细分拨码:决定转速和精度
STEP脚接Arduino的数字脚(控制走一步就发一个脉冲),DIR脚接数字脚(控制方向),EN脚接低电平会关闭输出,平时可悬空或接GND使能。电机侧四根线(1A/1B/2A/2B)按电机的线圈颜色对应接上,四根分两组,顺序不对电机只会抖不动。
细分(微步)通过MS1/MS2/MS3三个跳线位的组合来设,比如全步、1/2、1/4、1/8、1/16细分。细分越高,每个“逻辑步”对应转动的角度越小,运行也更平滑安静,代价是同样转一圈需要发更多脉冲。做打印、雕刻这类要平滑要精度的场景,通常上高细分。
控制转向的角度:发多少个脉冲就转多少
用AccelStepper库控A4988很顺:创建一个步进对象,指定STEP和DIR脚,然后控制目标位置和速度。电机每收到一个STEP脉冲就走一个(细分的)步,所以“转多少角度”本质上就是“发多少个脉冲”——知道电机每圈步数和整步步距角(常见1.8度/步),就能换算倍数是转几圈几角度。
从这出发就能做精确定位:给一个目标圈数让它走过去,做机械臂关节、云台角度控制、或者3D打印机的XYZ轴,本质都是这套“脉冲计数定位”的思路。
发热、电流和三个高频坑
A4988工作时会发热,这是正常的,别紧张;但太烫要检查电流是不是设高了、散热片有没有贴牢。可以通过板上电位器(Vref)调节输出电流,让电机在“有力但不烧”的范围内。烧驱动板是新手高频事故,几乎都和“电源没分好”“电流设太高”“VMOT极性接反”有关。
坑还有:STEP和DIR接的是数字脚,别接到(只能在模拟输入的)口上;电机不动先查是不是EN被拉高了(禁用);电机抖不动通常是四根电机线顺序或两组线圈接错,换一下排列就好。VDD和VMOT的GND一定要共地。
A4988是把“脉冲”变成“精准转动”最流行的板子。逻辑和电机两路电源分开、一个电解电容、一组细分跳线,配合AccelStepper发脉冲,机械臂和定位装置的核心控制就立起来了。
细分拨码MS1/2/3组合列清楚,照着拨就对
四根电机线顺序对不上就只抖不动,先排查这个
VMOT和VDD两路电源分开这个,新手最容易混
VMOT上那个电解电容别省,反电动势毛刺真的会捣乱