
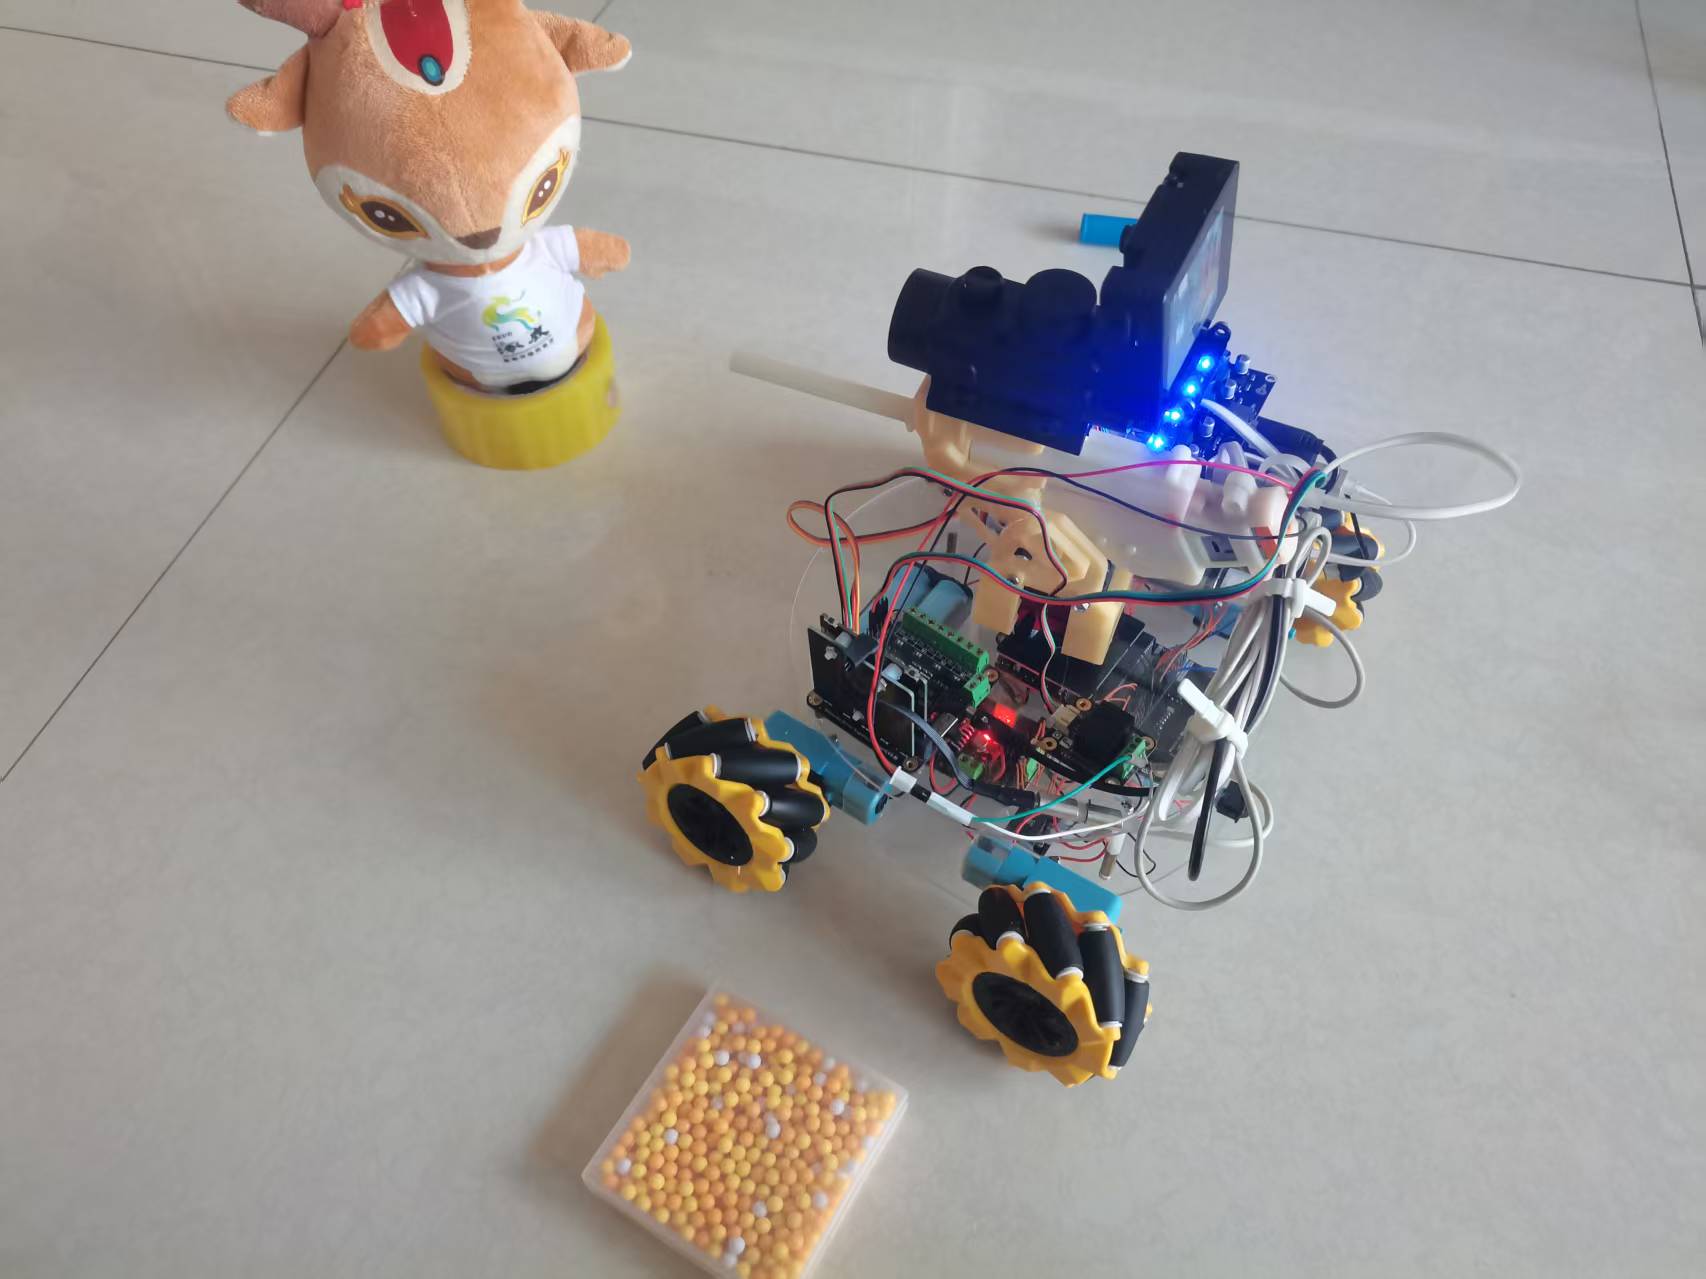
一、项目简介
说一句话就能指挥的自动打靶系统:小智AI(语音/文本)→MCP WebSocket→掌控板(ESP32)→二哈2视觉→水平舵机对准→电磁继电器扣扳机。目标出现时自动搜索锁定在屏幕中心连发3次。语音能指挥炮塔"转到90度""向左10度""射击"。
二、硬件清单
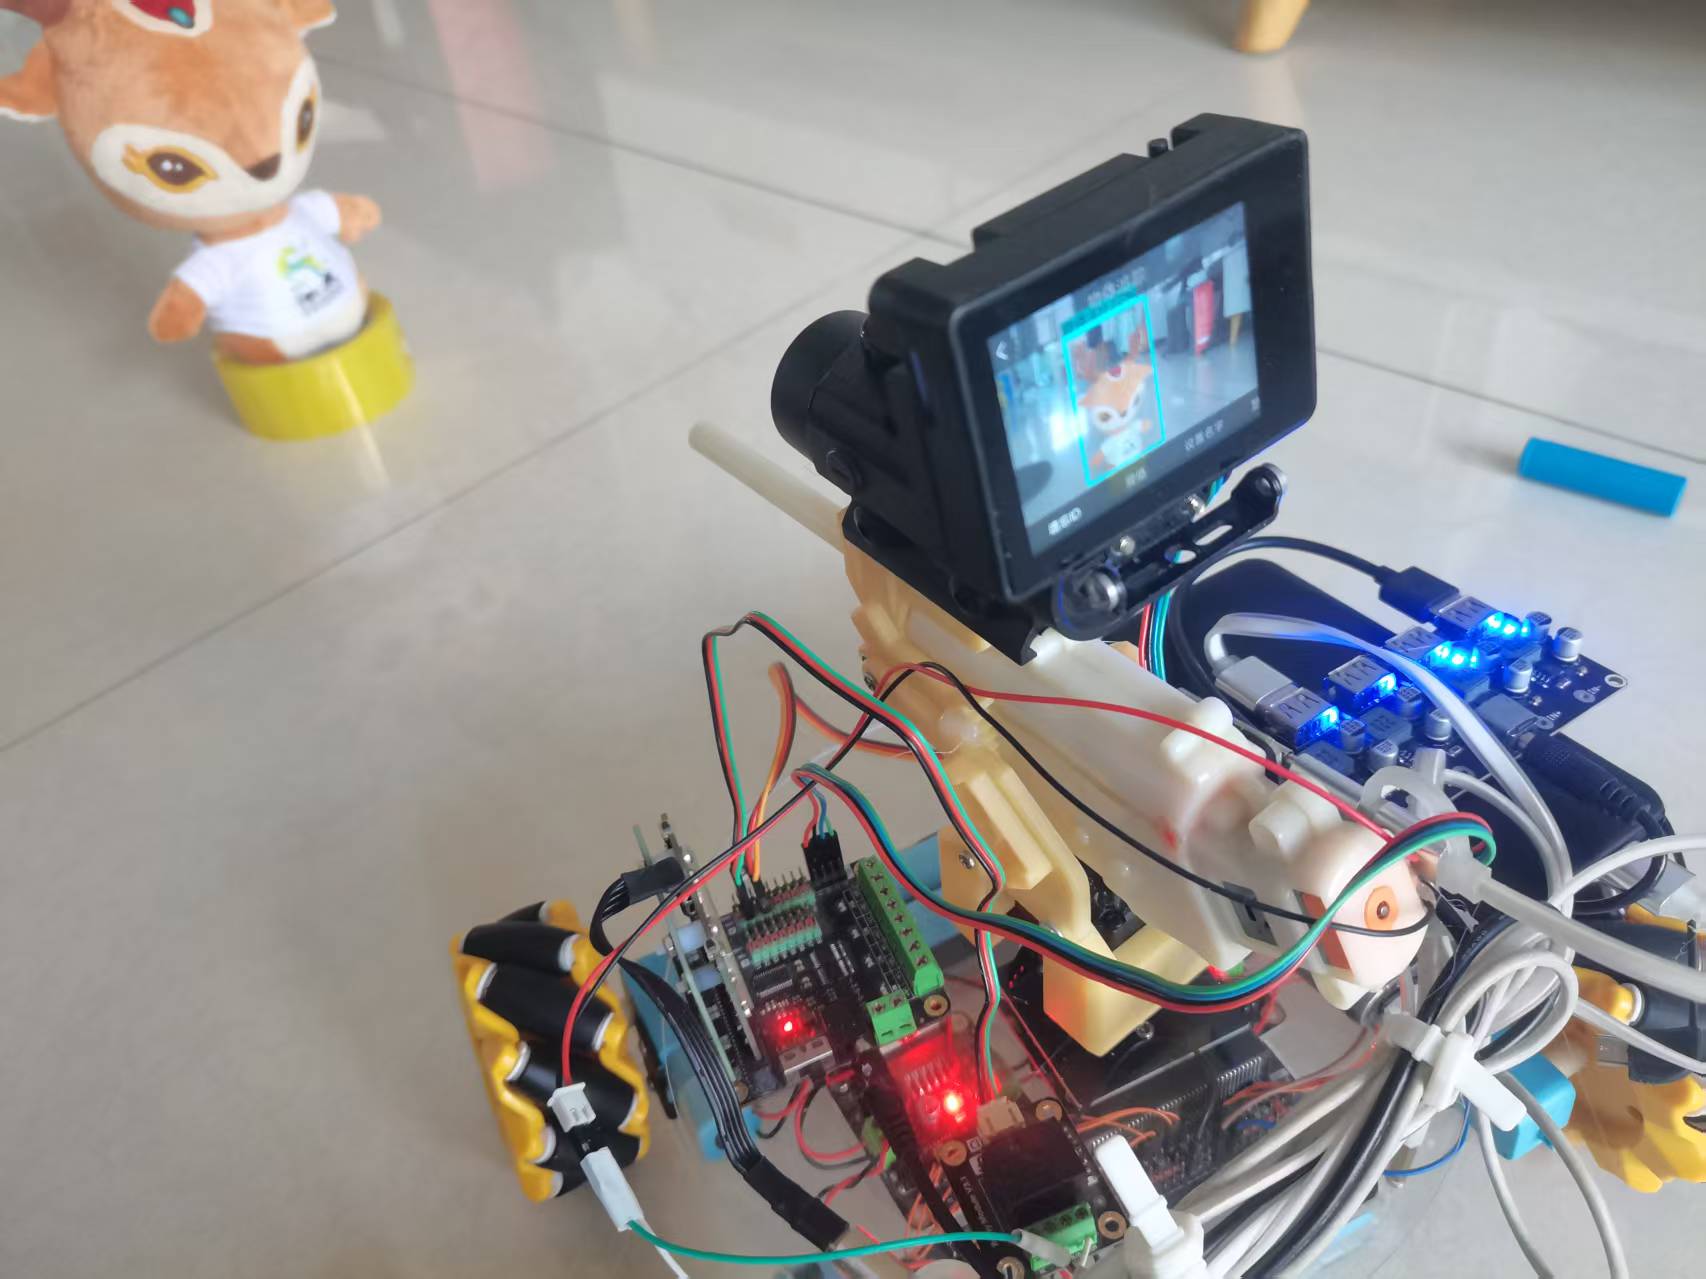
主控掌控板(ESP32-WROOM Arduino IDE编程)、二哈2 HUSKYLENS2(SEN0638 I2C)、180°舵机×1(倒立安装行程10~110°中位50°)、电磁继电器模块(P1/IO32控制)。接线:二哈2 I2C(SDA=IO23 SCL=IO22);舵机信号P8/IO26;继电器P1/IO32。
三、视觉与坐标
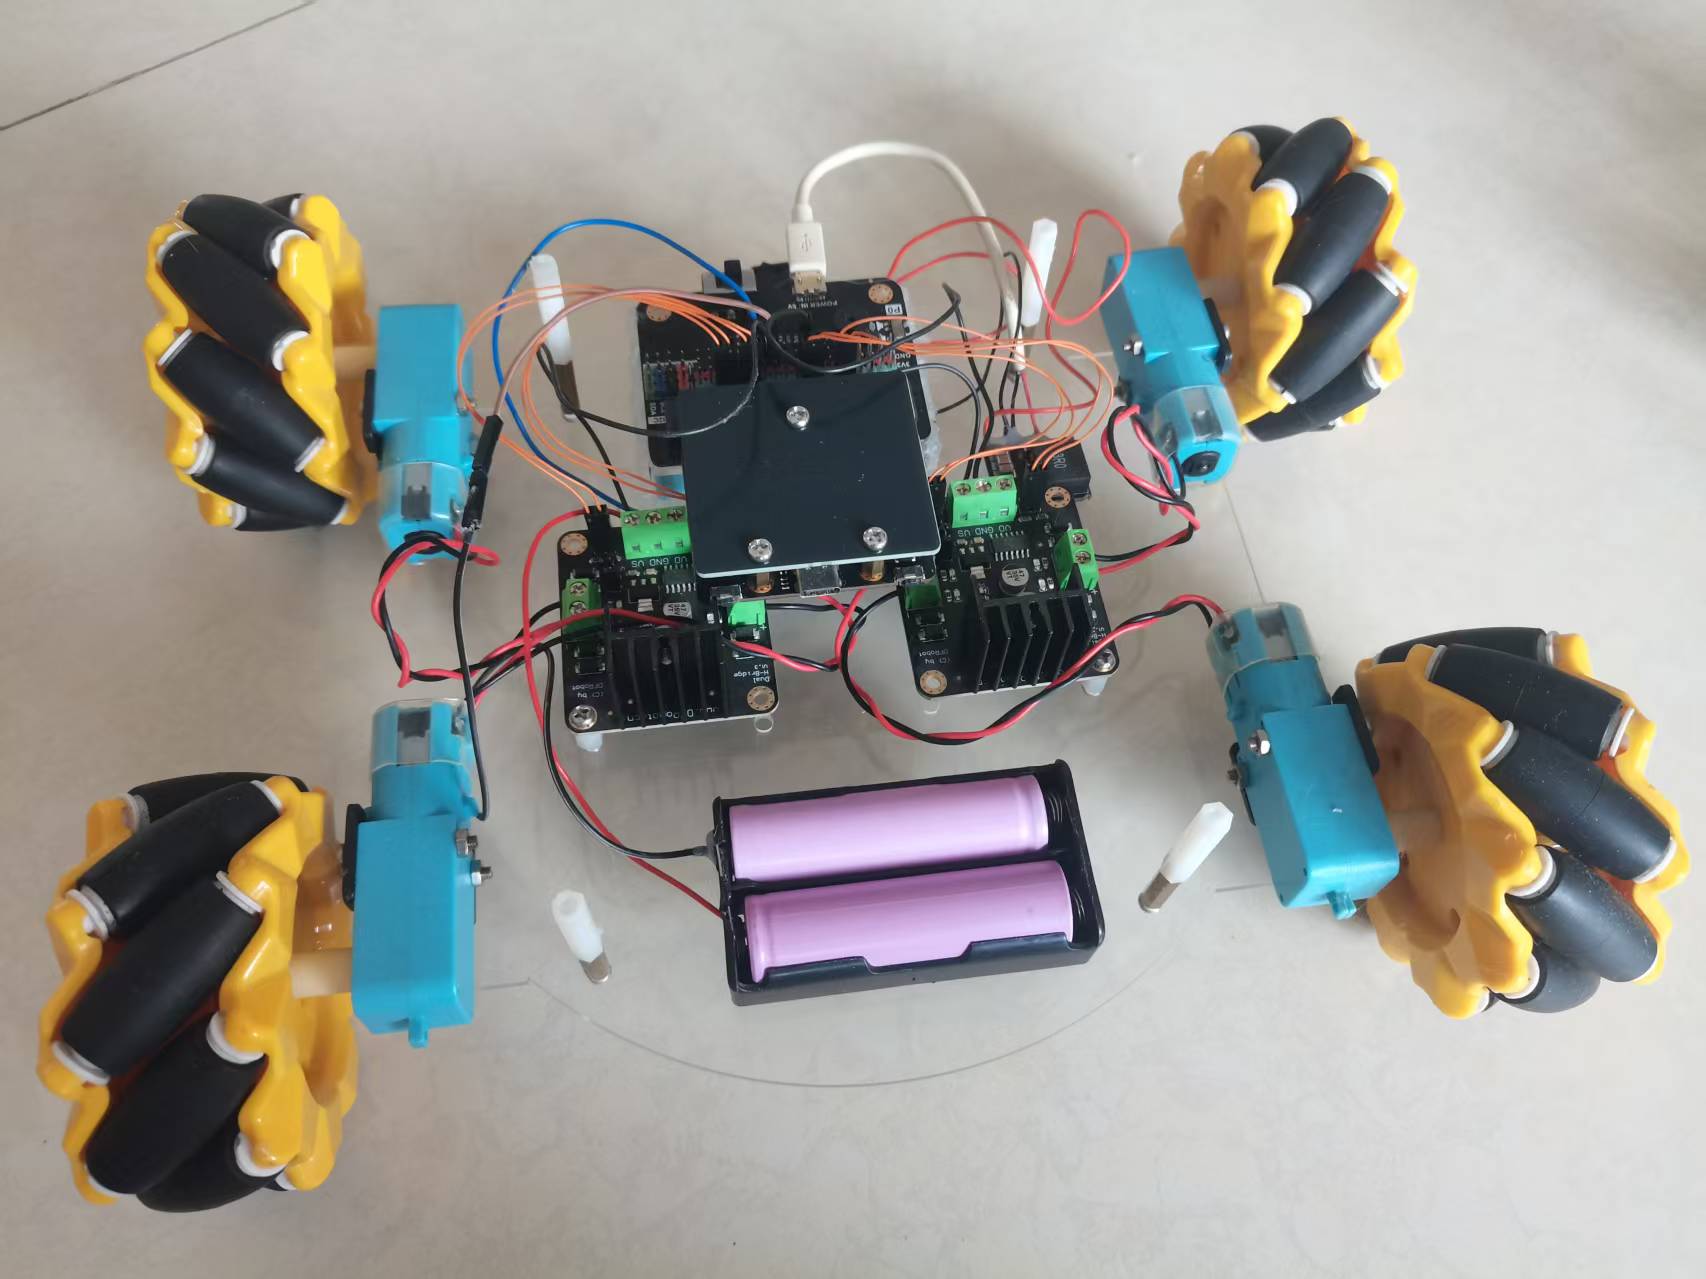
二哈2屏幕是640×480,水平中心是320不是160。误差du=u-320,目标在左du小于0在右du大于0。
四、斜率自标定
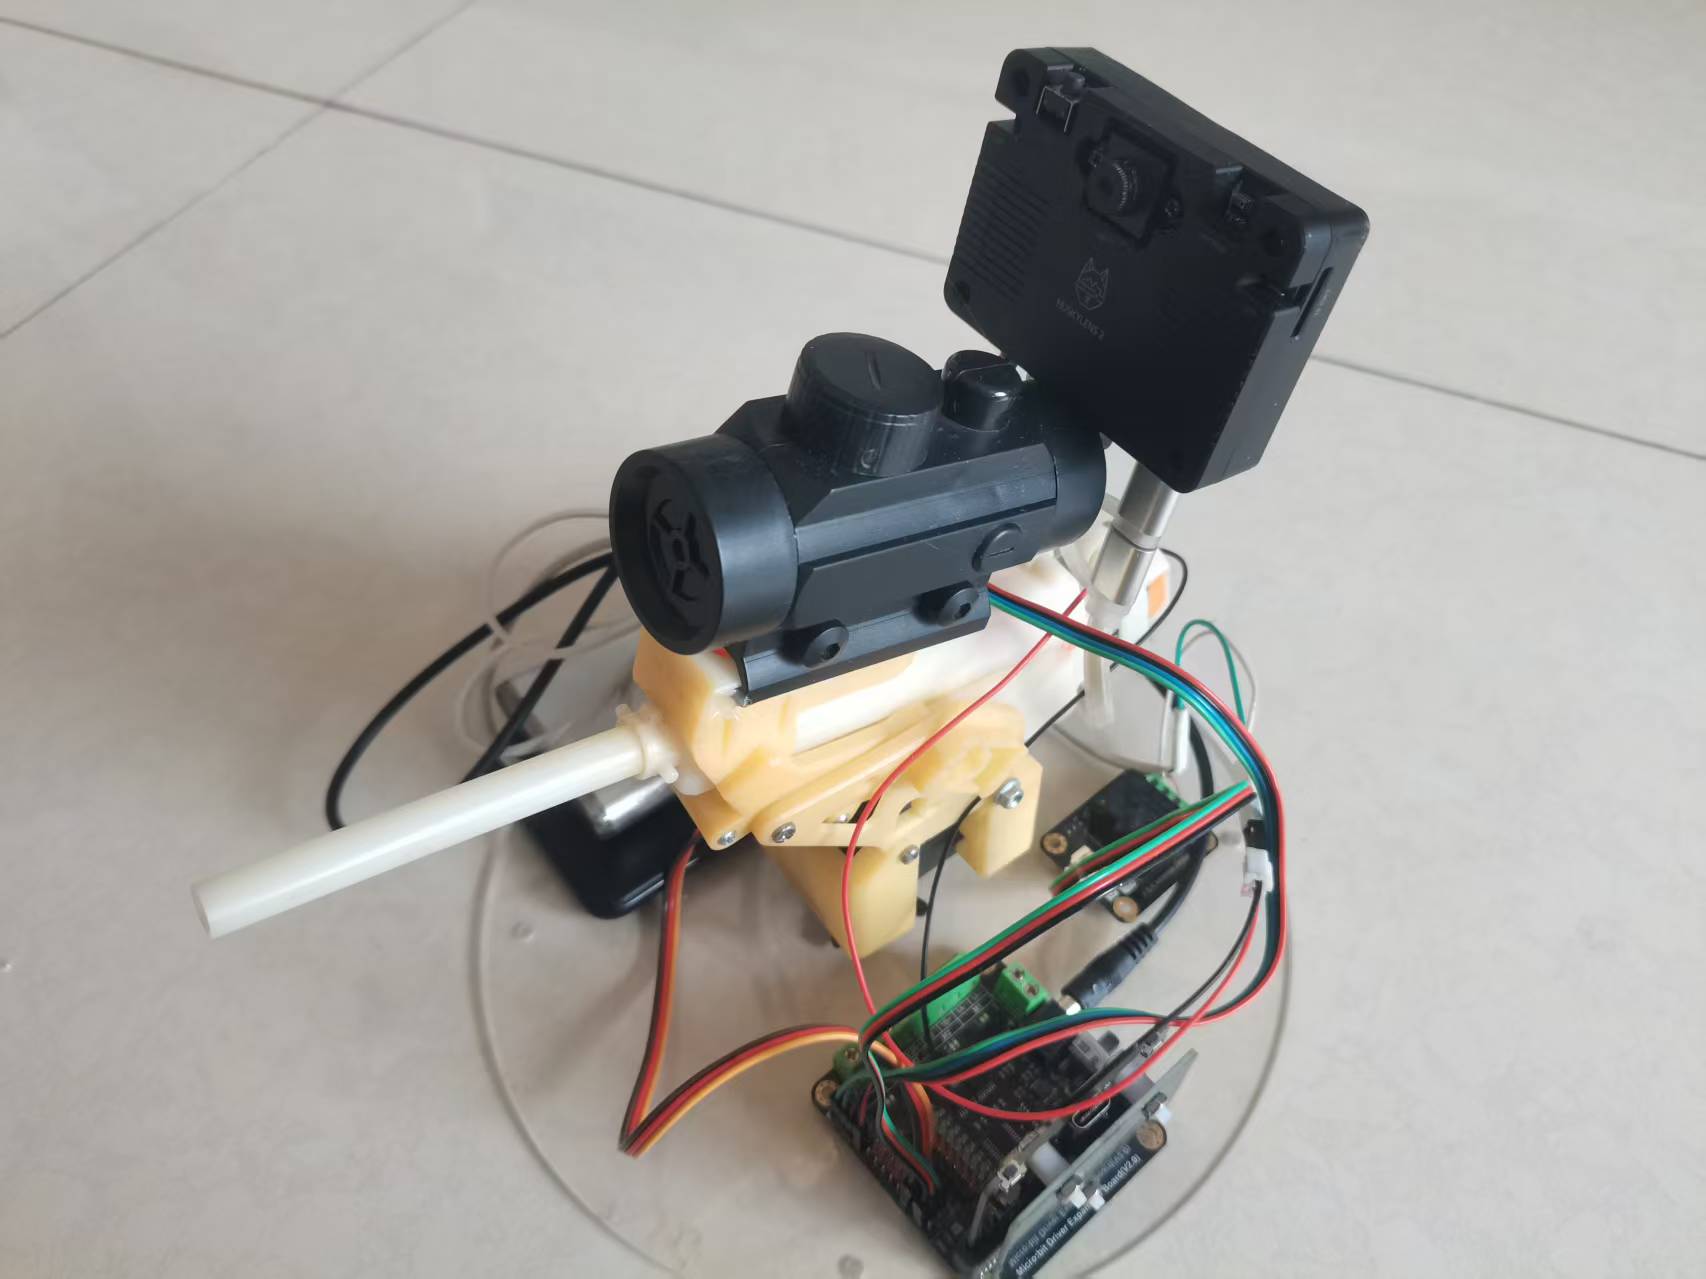
舵机倒立装=角度增大对应转向相反(镜像)。不猜方向符号,首次检测时实测映射:朝中心方向探3°→等400ms滤波稳定→slope=Δu/Δdeg(px/°)。之后瞄准直接用位置伺服:目标角=舵机角-du/slope,每周期限幅1°。
五、锁定连发状态机
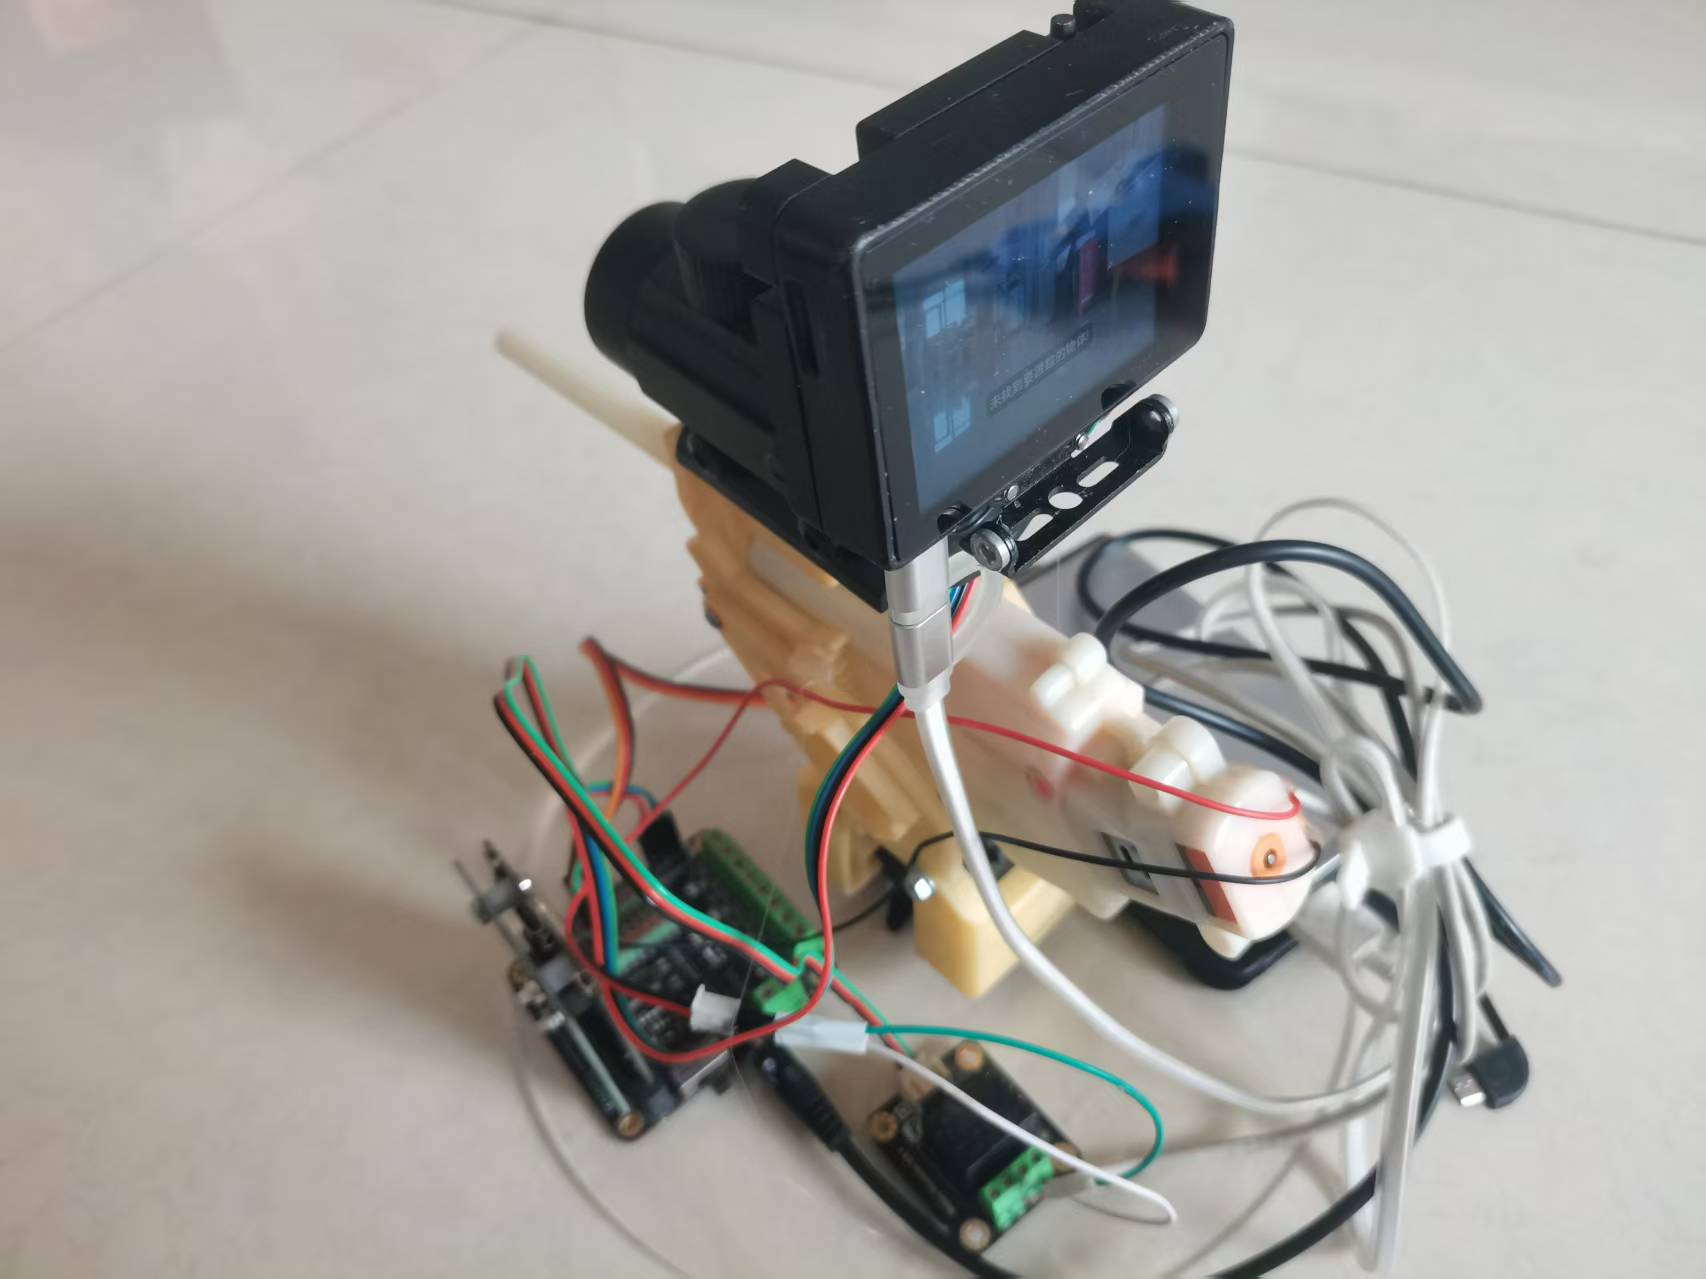
搜索扫描→检测到目标→斜率标定→位置伺服补瞄→du≤50进入锁定→稳定10帧→开火(N/3)。开火后解锁+重新标定每发重新瞄准。50小于du≤70滞回带保持锁定不累计不抖动。3发完成保持不追不射。du>100或丢失→重新锁定新会话可再3发。
六、MCP语音工具
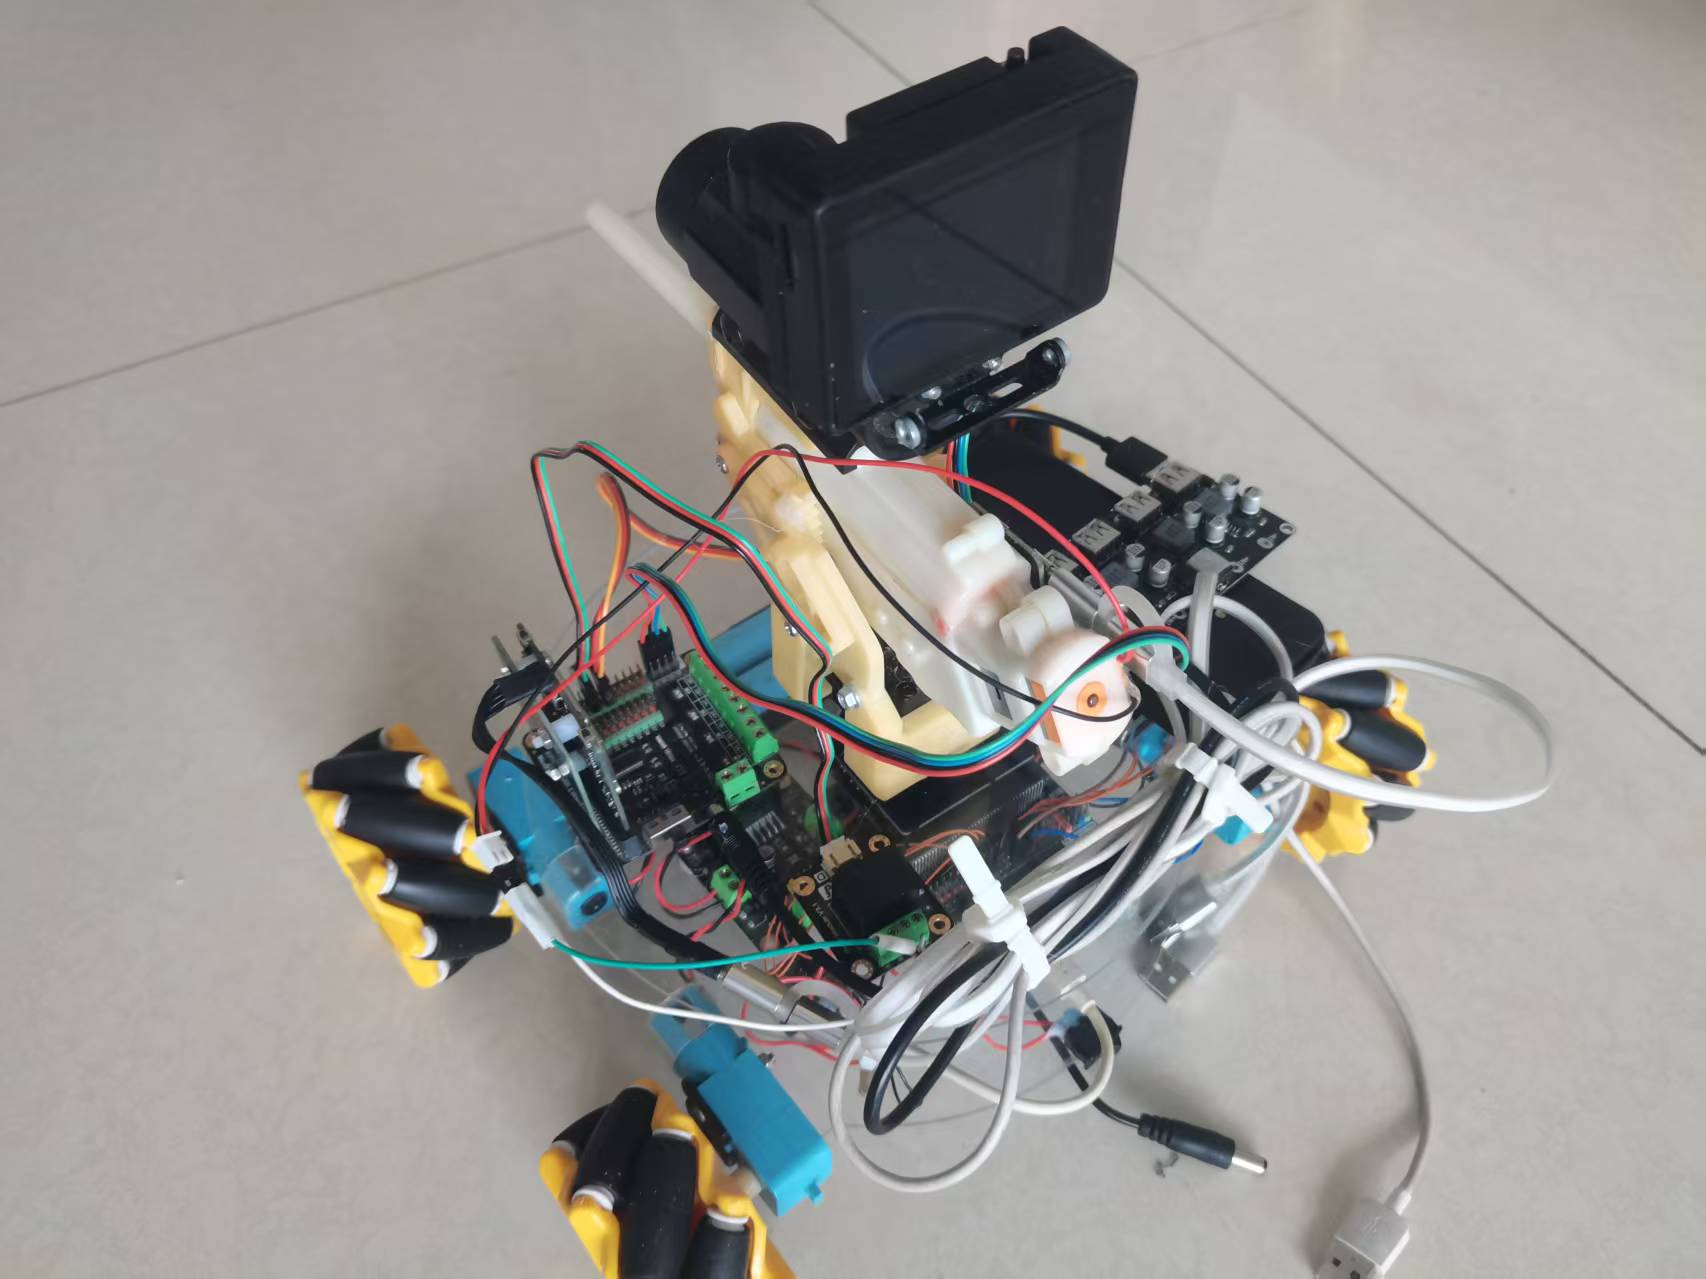
search_shoot(开始/停止搜索打靶)、fire(继电器吸合250ms扣扳机)、servo_abs(转到指定绝对角度)、servo_rel(相对转动)、status(查询状态)。安全:软件限位10~110°;开火前确认目标居中且稳定。ID锁定单一目标防止追踪框在多目标间跳。










掌控板+二哈2的组合确实经典,I2C接线简单稳定
MCP工具注册那段代码很有参考价值,search_shoot和fire分离设计清晰
斜率自标定这个设计很巧妙,不猜方向符号首次检测实测映射
滞回死区50~70px防边界抖动,3发上限后保持不追不射,状态机设计严谨