
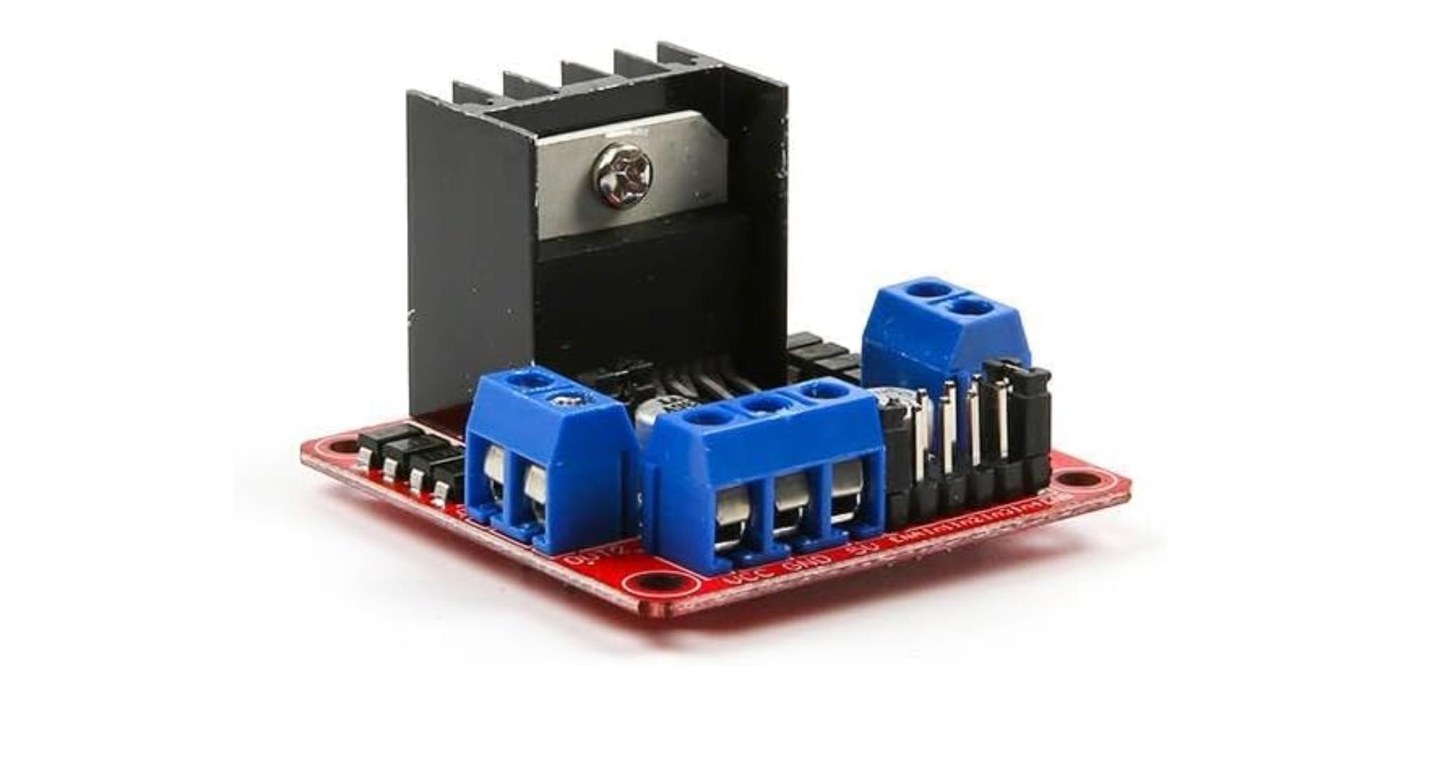
先看接线。四线步进电机有 A、B 两组线圈,每组两根线。对照 L298N 的输出口:第一组线圈 A 接 OUT1 和 OUT2,第二组线圈 B 接 OUT3 和 OUT4。这不难,难的是怎么分辨哪两根线是同一组线圈。这里有个不用万用表的土办法:断开电机,用手转动输出轴感受阻力;然后随手拿任意两根线碰在一起短接,再转轴——如果感觉明显变紧、很难转,就说明你找到了同一组的两个线头,把它们接到同一组输出口就行。反复试几次,四根线就能干净分好。
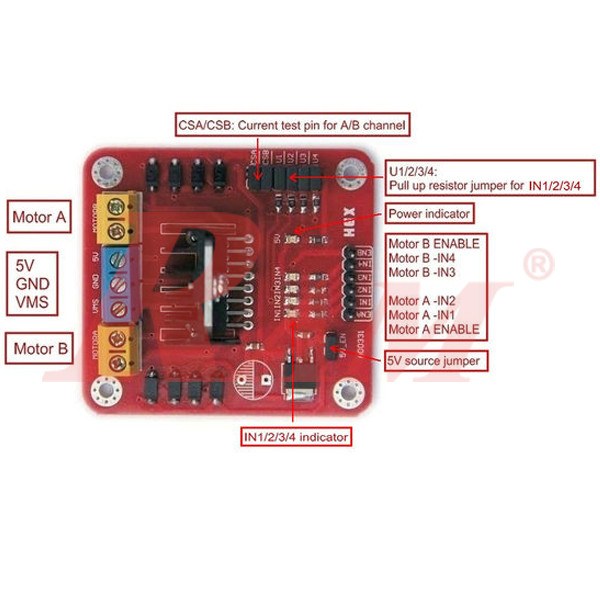
电源这边注意两条。一个是把 L298N 的 5V 使能跳线帽先拆下来,再从外部单独给逻辑部分供电,省得和电机电源抢电。另一个是 12 伏供电时,如果电机电压高于 12 伏,就一定要拔掉板子上那只 +12V 的跳线帽,避免把逻辑稳压烧掉。ENA 和 ENB 两个使能口,如果你不做 PWM 调速,就把它们各接一个高电平(比如接到 5 伏),让两个桥一直处于使能状态。
作上说,用 Arduino 的 Stepper 库最简单:Stepper 电机(步数, 引脚1, 引脚2, 引脚3, 引脚4),把四个数据脚填上你连的 IN1 到 IN4 就行。想做加减速、精确到圈数,就上 AccelStepper 库,把接口类型设成 MotorInterfaceType 4(对应四线两相全步进,200 步每圈),再指定四个引脚,就能 smooth 地转起来。注意这类接口下每步速度别设太激进,超过每秒 1000 步容易不稳。
再说清楚 L298N 驱动步进的边界:它没有细分,没有电流限制,压降又大,所以只适合小负载、低转速和教育演示。以前的经验是,NEMA17 级别的轻量步进,接在 L298N 上能转、能定位,够你搭个入门原型;一旦要上到 NEMA23 或者对速度和静音有要求,就该换 TB6600 这类带细分、带电流调节、带光耦隔离的专用驱动器了,那是另一个栏目的话题。
最后提醒一句:判断线圈的短接测试,务必在断电状态下做,别带电去碰。线分好、跳线帽放对、代码写对,L298N 就能稳稳地带你的步进电机转起来,入门阶段完全撑得住。






L298N带NEMA17入门够用是真的,等上了NEMA23换TB6600,那个才叫专业。
AccelStepper接口类型设4对应四线,记得速度别拉太狠,超过1000步每秒确实不稳。
ENA/ENB直接接5V使能,这个细节好多教程都不讲,我卡在这半天。
短接判线圈那招绝了,我四根线分不清哪两根是一组,断电碰一起转轴变紧,一下就找到了,比看背面磨损还简单。