要给平衡车、云台、自平衡机器人读姿态,MPU6050是绕不开的一颗传感器。它把三轴加速度计和三轴陀螺仪集成在一块小板上,能同时读出加速度和角速度,是六轴惯性测量单元,比单陀螺仪的单轴方案全能不少。这篇把它的接线和读取原理说清楚。
认识MPU6050的引脚
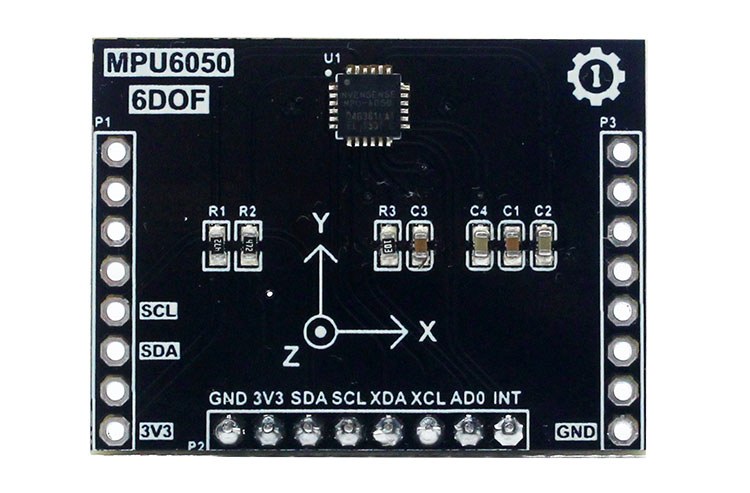
常见的GY-521模块引出8个引脚,核心用I2C通信的是VCC、GND、SCL、SDA四个。其他几个AD0是地址选择、INT是中断输出、XDA和XCL是辅助I2C接口,平时用不到。SCL接主控A5、SDA接A4(Arduino Uno),VCC接3.3V或5V,GND接地,基本就能通信了。
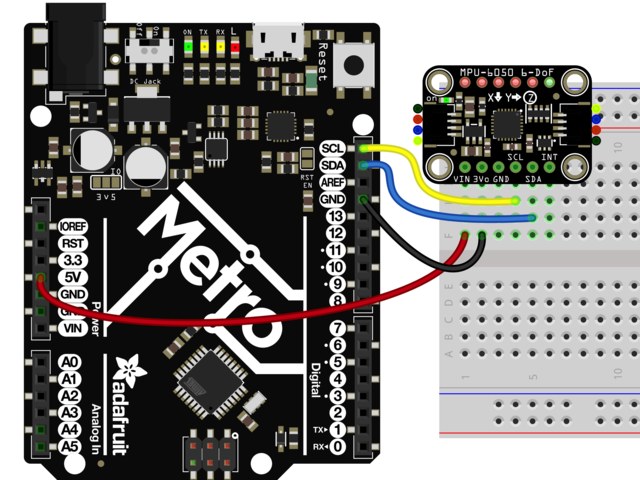
地址:0x68还是0x69
MPU6050默认I2C地址是0x68,由AD0引脚的电平决定。AD0接高电平或接地时的地址不同,多数模块默认AD0引脚悬空或接地,地址为0x68。如果接线发现扫描不到0x68,看看AD0是不是被某种方式拉高了,改文档中的地址就行。库初始化时通常写默认地址,扫到了就能对上。
加速度、角速度都能读,姿态怎么来
读取时传感器会输出三轴加速度(m/s²)和三轴角速度(°/s)。加速度在静止时指向地心,可以反推重力方向和倾斜角;角速度积分能得到角度变化。但单独用陀螺仪积分会随时间漂移,单独用加速度计又对震动敏感,所以工程上常用互补滤波或卡尔曼滤波,把两者融合成稳定的姿态角。
用MPU6050库(比如Jeff Rowberg的MPU6050库)几行就能初始化并拿到原始数据,配姿态解算例程就能输出欧拉角或四元数,做云台稳定和平衡车悬停都很直接。
几个容易踩的坑
第一,上电后要给芯片一点稳定时间再读数,刚上电的数据会跳。第二,供电要稳,噪声会引起读数波动,尤其和电机同电源时。第三,裸芯片和成品模块的引脚排列略有差别,成品GY-521通常已带稳压和上拉,按丝印接线即可。
把四根I2C线接对、对上0x68地址,MPU6050就能稳定吐姿态数据。卡壳多半在地址和滤波这两块,搞清楚物理原理,比背代码更有用。


陀螺仪漂移真不是玄学,上互补滤波后就稳多了,难怪都说要滤波
上电先稳定再读数,我实测确实刚开机的数据乱七八糟,等一下就干净了
地址0x68这个默认值,一开始我忽略了,照着改一下就通了,省心