做机器人视觉,第一步是标定摄像头
给机械臂或巡线小车装摄像头时,很多人直接拿原始画面去算距离和角度,结果误差大得离谱。原因多半是镜头畸变没校正——尤其是便宜的USB摄像头,广角畸变更明显。
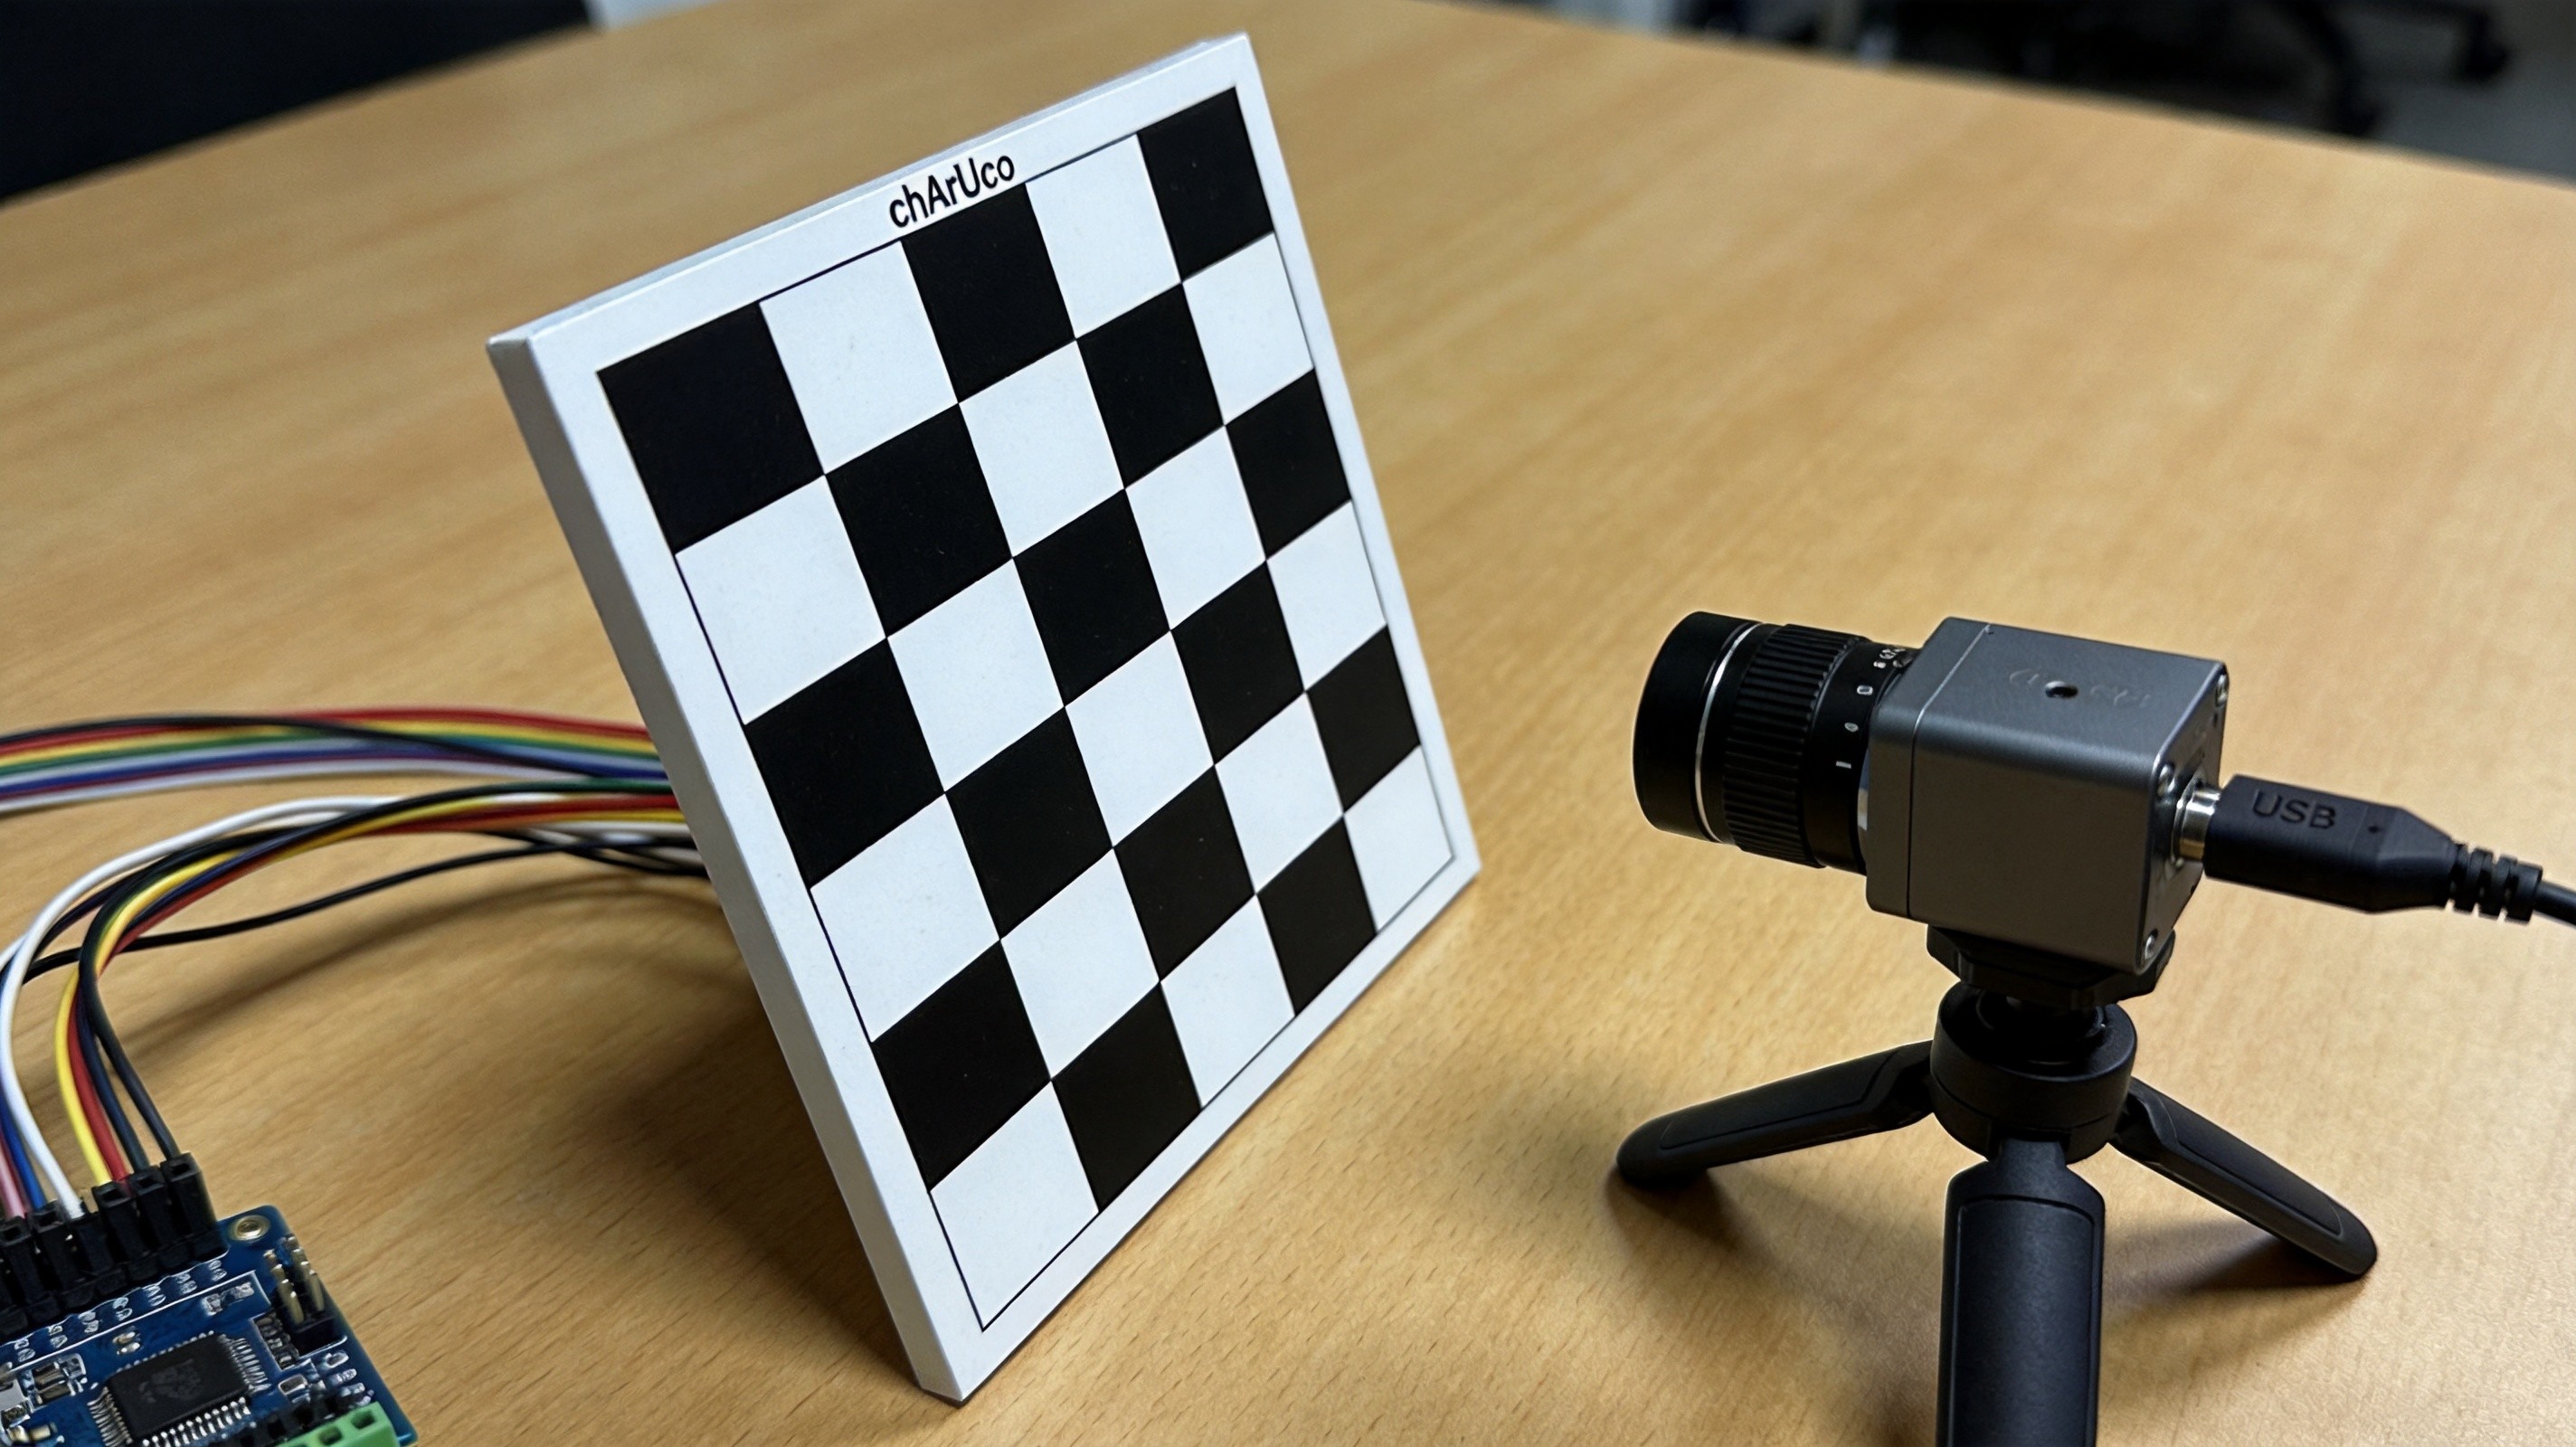
这张图就是典型的标定现场:一张棋盘格标定板,摄像头正对板子多角度采集。用OpenCV的 findChessboardCorners 找到角点,再结合内参矩阵和畸变系数,就能把画面拉直。
标定四步,少一步都容易翻车
先打印一张7×9(或内角点清晰的)棋盘格,贴在硬板上避免褶皱;再绕着摄像头拍15到25张不同角度、不同距离的照片,覆盖画面四周;然后用 calibrateCamera 跑一遍,得到相机矩阵和畸变系数;最后用 undistort 或者 remap 校正,存成单应矩阵备查。
几个常见的坑
一是棋盘格别反光太强,柔光下拍更准;二是样本里角点都被切成两半的图要删掉;三是打印尺寸要以实际打印为准,别用屏幕上显示的比例。标定一次,数据存好,后面接目标检测、距离估算都能省很多事。