
想给小车装上两个电机跑起来,L298N是最经典的一块电机驱动板。它内部是两颗H桥电路,一颗能同时驱动两个直流电机正反转,带板上稳压还能给Arduino供电。好多机器人小车入门都从它开始,这篇把引脚、接线、调速一次讲透。
L298N模块引脚都是干嘛的
模块上最常见的一排是IN1到IN4,这四根是电机控制输入,对应左侧OUT1/OUT2、右侧OUT3/OUT4两路输出。EN A和EN B是两路的使能端,用来开断这一路或者做PWM调速。电源这边有两个:VS是电机电源,一般接6到12V,比如两节18650或一块锂电池;模块上还有个5V的稳压输出,用跳线帽的时候能给控制逻辑供电。
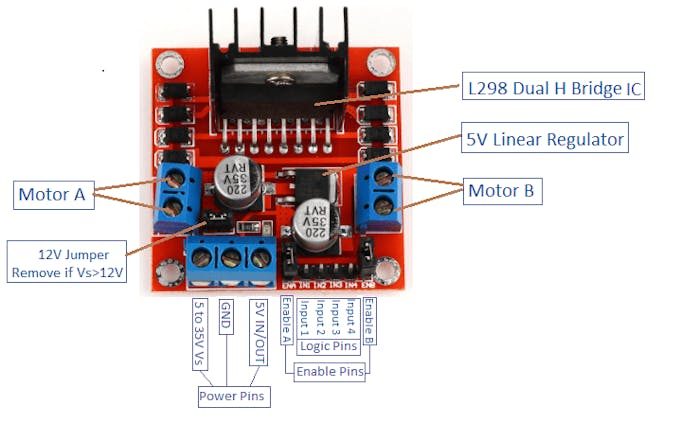
图上标得很清楚——左侧接电机线圈,右侧接Arduino的控制脚,下边是电源地,中间那排是使能脚。接错的概率多半出在分不清VS和5V上,记住了:电机走VS,逻辑走5V。
L298N怎么接Arduino和电机
标准接法是这样:IN1、IN2接Arduino两个数字脚控制A电机正反转,IN3、IN4接两个脚控制B电机;讲得再细致一点,IN1高IN2低时A电机正转,反过来就反转,两个都低就停。EN A、EN B接两个能做PWM的数字脚(比如5、6),用analogWrite就能调速。电机端子OUT1出接一个电机两根线,OUT3/OUT4接另一个电机,反了就把电机两根线对调。
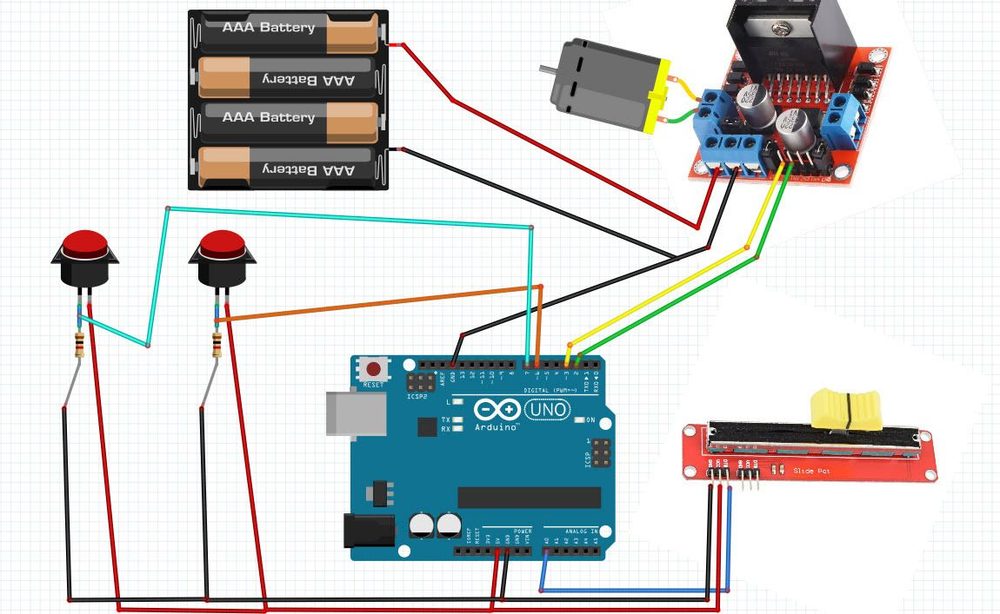
电源这条线务必检查:VS接电池正极、GND接电池负极,同时Arduino的GND要跟模块共地,不然控制信号没参考,电机根本转不动。
驱动L298N的代码示例
思路很简单,先是初始化:把IN1到IN4和两个EN脚都设成输出。然后要转动时,用digitalWrite控制IN1/IN2一个高一个低,用analogWrite(EN_A, 150)这样的写法把速度写过去,255就是全速。想停就两个IN都写低。做避障、循迹小车,就是靠读传感器再决定哪边电机正转反转,逻辑非常直白。
第一次点灯先别上大电机,用两块小电机或直接空跑测逻辑,确认正反转方向都对了再装车,省得后面到处排查。






调速用analogWrite写EN脚,从低速慢慢加,小车起步就不窜了
我第一次把VS和5V接反,电机直接不转,查半天才发现是电源接错,先分清再上电
共地这点太关键了,不共地信号根本没参考,装车前一定检查GND都连在一起
IN1IN2一个高一个低控制正反转,逻辑特别直观,调完一跑就明白了