
让小车自己沿着地上的黑线跑,是玩机器人的经典课。TCRT5000是现在循迹小车用得最多的一颗红外反射式传感器:它靠“颜色反射率”来分辨黑和白,接上Arduino就能让小车乖乖走路。这篇文章把接线和循迹逻辑讲清楚。
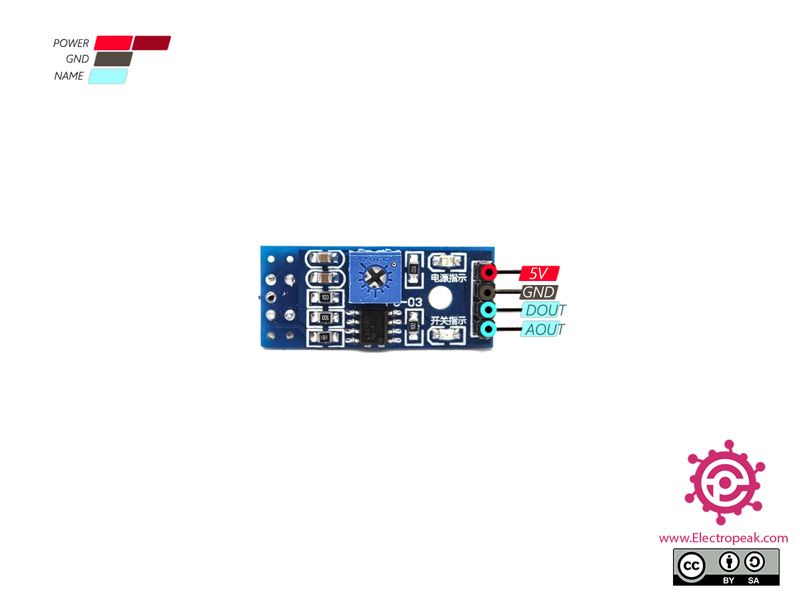
先看引脚:数字输出比模拟输出更好上手
TCRT5000单板通常引出VCC、GND、还有个可选的模拟输出脚,配合一个比较器芯片(常见LM393)加一个电位器,就能输出数字信号。常见模块会有DO(数字)、AO(模拟)两种口,新手直接用DO数字口最省心。
它靠离它不是“摄像头”,而是“反射检测”:模块上的红外发光管发出红外光,遇到不同颜色的表面反射回来被接收管收到。白色表面反射强,黑色表面几乎不反射——这就是它能分辨黑线的原理。电位器就是用来调这个“黑白分界”阈值的。
接线示范:数字口读逻辑最简单
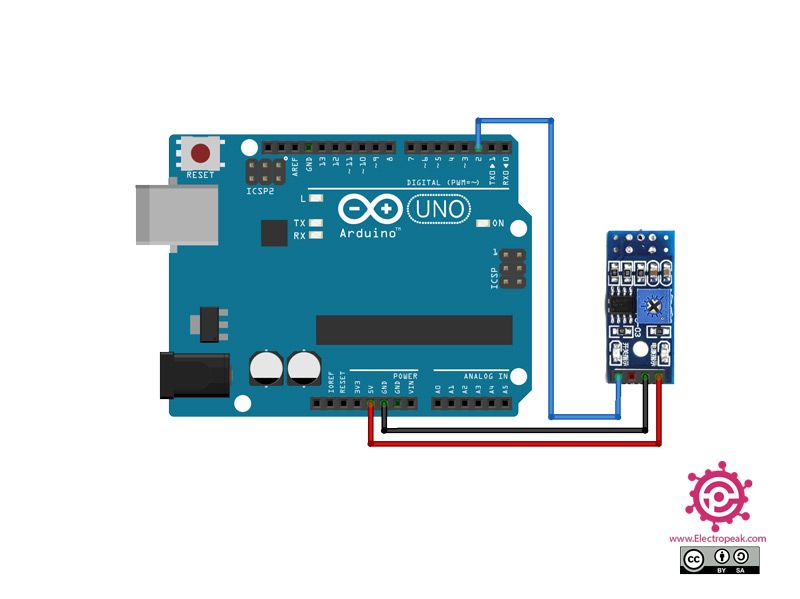
接Arduino时,模块VCC接5V、GND接地,DO数字输出接一个数字脚(比如2号或3号)。把模块贴近地面约1厘米以内,对着白纸和黑线试,看数字脚读到的是“高还是低”——通常白纸会给一个电平、黑线会给相反的电平,就说明接对了。
想检测“灰到什么程度”,就改用AO模拟口接A0,读回来的数值能反映反光强弱,还能做灰度判断,做更精细的循迹时会用到。
循迹小车逻辑:一个头一个头拼出路径
最基础的循迹用一颗TCRT5000放在小车底部中央:读黑色就是“压线了”,白色就是“在线内”。一颗只能走直线或做简单的“遇线转弯”。想要贴线稳稳跑,通常前方并排装两颗甚至更多颗,左轮右轮各管一边。
两颗的逻辑就是:左边检测到黑线就说明车偏右了,右边电机慢一点、往左回;右边检测到就反向。错位时再放大、尽头靠计数器——一套“两轮差速循迹”就被这一颗颗传感器拼出来了。
环境光干扰和阈值,是最大的两个坑
TCRT5000最怕环境光干扰:阳光直射或灯光反光都可能让读数翻转。解决办法是让传感器尽量贴近地面、避开强光环境,并用护罩或深色胶带挡住侧面杂光。还有就是把电位器阈值调好——调到黑线白纸的分界点上,别调太紧。
另外它的工作电压通常就是5V,别接错引脚;实际反射距离很短,一般要求“贴地”使用,离地太高就直接读到低电平什么都测不到。
TCRT5000是把“看颜色”变成“可编程信号”的启蒙元件。一颗数字口调好阈值就能分辨黑白,两颗加差速就能让小车上路,从单颗到阵列是循迹小车最顺的成长路线。






环境光干扰真的很烦,避开强光再调阈值就顺了
电位器阈值调到黑白分界点上,循迹稳了很多
两颗传感器加差速,小车就能贴线走了,思路清晰
贴近地面用是精髓,离地太高直接啥都读不到