想在无人机上测高、给小车做避障、给设备做接近检测,VL53L0X是颗性价比很高的激光测距芯片。它用ToF(飞行时间)原理,通过发射激光测反射回来的时间算距离,比超声波更准也更快,最近能测到几毫米、最远能到一米多。接线走I2C,脚不多,但有几点不注意读数会飘。这篇把接线和精度要点讲清。
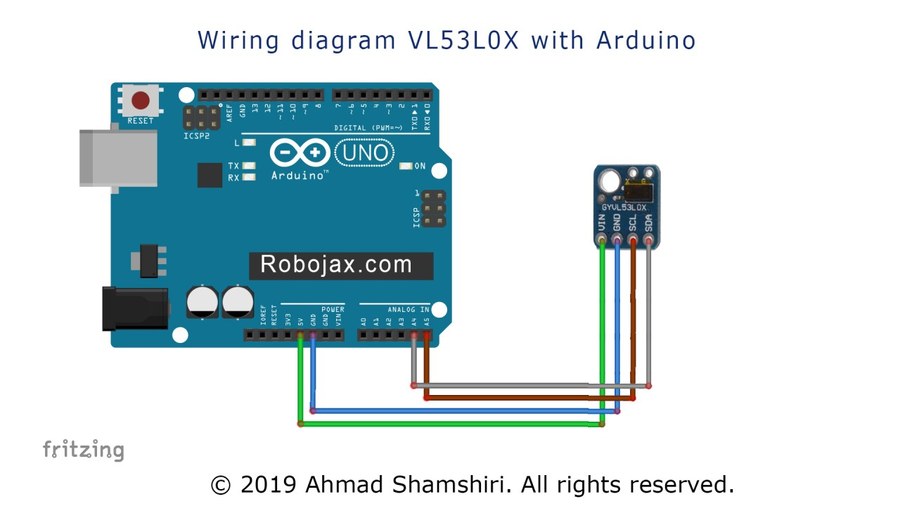
四根脚走I2C,地址和上拉要注意
VL53L0X模块通常是四到六个脚,主要是VCC、GND、SCL、SDA,很多板子还有XSHUT和GPIO1。接到Arduino上就是SDA接A4、SCL接A5、GND接地。它默认的I2C地址是0x29。
这里有个多传感器场景常踩的坑:如果你想同时挂几个VL53L0X(比如小车前后各一个做避障),它们默认地址都是0x29会冲突。这时可以用XSHUT引脚逐个把不用先初始化的传感器的电源关掉,先让第一个广播找个空闲地址再放下一个,这样就能让多个激光共用一条I2C总线。
读数逻辑,就一行
用Adafruit成熟的VL53L0X库最省心,装好后基本就是初始化加一句distance()读毫米数。读出来的就是传感器到前方物体的直线距离,单位是毫米,拿来判断小车离障碍多远、无人机离地多高都直观。
有一点要知道:VL53L0X测的是到最近物体表面的距离,如果前方是透明玻璃或者吸光很强的黑色织物,激光打上去反射弱,读数会跳或者明显偏大。做避障时给它配个小夹角甚至稍微歪着装,反而更不容易被单一表面骗到。
三个高频坑,提前绕开
第一是供电纹波。VL53L0X对电源纹波敏感,如果和电机共用一个没滤波的电源,读数会跳得厉害。给它一个稳点的3.3V,别和电机直接挤一路,一般就正常了。
第二是镜头脏和遮挡。激光模块最怕镜头前面有灰、有薄膜或者被手挡住,遮蔽会直接让测量失败返回一个异常大值。定时擦一下镜头、别用半透明罩子盖住,是最基本的保养。
第三是高速运动下的采样率。VL53L0X在标准模式下测距频率不算特别高,开飞行模式可以先调帧率档位,运动太快时取平均也会引入延迟。做避障把读数和制动逻辑放到一起判断,别单独依赖一帧读数。
把供电、地址和传感器朝向捋对,VL53L0X就是一个又快又准的激光测距,做避障、测高、接近检测都很省心。


和电机共脏电源是万恶之源,单独稳一个3.3V读数就正常了
挂多个同型号传感器要处理地址,这个XSHUT逐个初始化的办法很实用
镜头脏了读数会飙到一个很奇怪的值,擦干净就好,这点真别忽略
ToF确实比超声波准,就是别对着玻璃和黑布,反光弱读数会瞎跳