
先把账算明白。一只 MG996R 堵转电流 2.5 安,正常来回摆动峰值也有 1 安上下。你并联几只,就得按最坏情况去备电:两只同时堵转就是 5 安,四只就是 10 安。电源容量按 1.5 倍安全裕量选才稳,比如四只就配 6V、15A 的电源,别省这块垫底的钱。电线也别用细的,供电干线至少 16AWG,电压降一大,尾端的舵机就没劲还发热。
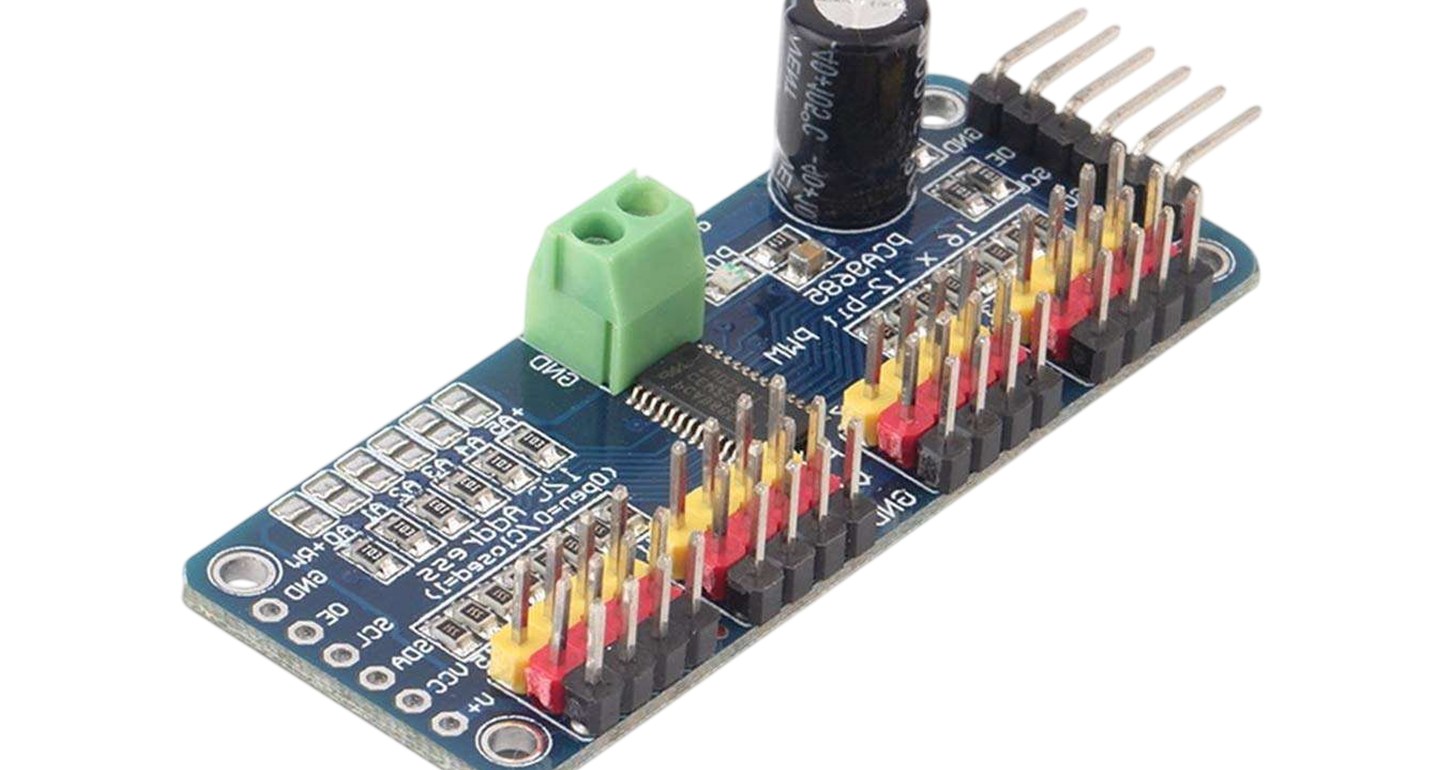
再说信号控制。Arduino 的 IO 口数量有限,十几只舵机没法都怼在引脚上,这时候用 PCA9685 这块 16 路 12 位 PWM 驱动板就对了。它通过 I2C 用两根线就能推 16 路舵机,还能级联到几十上百路。有一点必须记牢:PCA9685 只是把控制信号放大转发,它本身不替你出力气,每路输出也就 25 毫安的逻辑电流,真正驱动舵机的电流得从外面单独灌进来。
所以正确的接法是:PCA9685 的 VCC 接你的逻辑电源(跟主控电压一致),而舵机那一路,从驱动板右上角的 V+ 接线端子或者供电排针注入一份独立的 5 到 6V 大电流电源,这块电源才是舵机的口粮。V+ 是绕过芯片直接给舵机供电的引脚,别把它跟 VCC 搞混,接错方向很容易烧板子。同时在舵机供电端子两端并一颗 1000 微法的电解电容,能吸收舵机启动时的电流尖峰,稳得很。
整机的供电架构建议这样分:一路给主控和驱动板的逻辑电(用充电宝或 USB 都行),另一路独立的大电流 5-6V 电源专喂所有舵机,再把主控地、驱动板地、舵机电源地全部牢牢共地。地不共,PWM 信号没有参考基准,舵机就会乱抖,这是新手最容易漏的一环。
如果项目是电池供电不想背两块电源,也可以一块 2S 锂电池,一路经稳压模块(UBEC)转出逻辑电给主控,舵机那路直接吃电池的高电流输出,但要注意充满的 2S 电压高达 8.4V,超过 MG996R 的 7.2V 上限,得加个稳压或挑合适的电压点,千万别直接怼满电的电池。
多舵机项目通电前,先把电流这关过好:算好总电流、选够容量、供电线用粗的、驱动板灌独立电源、臵上大电容、地线全部共好。这五步做到,十几只 MG996R 就能安安稳稳地协同干活,不再动不动集体罢工。






地线全共这一条救了我的六足,之前信号乱得跟抽筋一样,一补共地全正常了。
那个1000微法大电容我加上之后,舵机启动的尖峰确实被吸住了,电压不再明显往下掉,很实用。
PCA9685只放大信号不替你出力这个点,我理解错了好几回。V+那个独立供电端子才是关键,逻辑电源和舵机电源分开,稳得很。
这个账我一开始真没算对,以为一只堵转2.5A问题不大,结果四只一起上电直接干懵了。电流得按最坏情况算、按1.5倍备,再分两路供电就稳太多了。