
机器人要控制多个设备的电源,继电器是最直接的方案
做机器人经常遇到这种情况:摄像头要单独开关机、云台要断电保存、机械臂要上电时序控制——这些设备的电压和电流各异,用MOS管驱动麻烦,用专用电源管理芯片又太贵。最直接的方案就是一颗5V继电器模块。ESP32的GPIO输出高电平,继电器吸合,被控设备通电;GPIO低电平,继电器断开,设备断电。
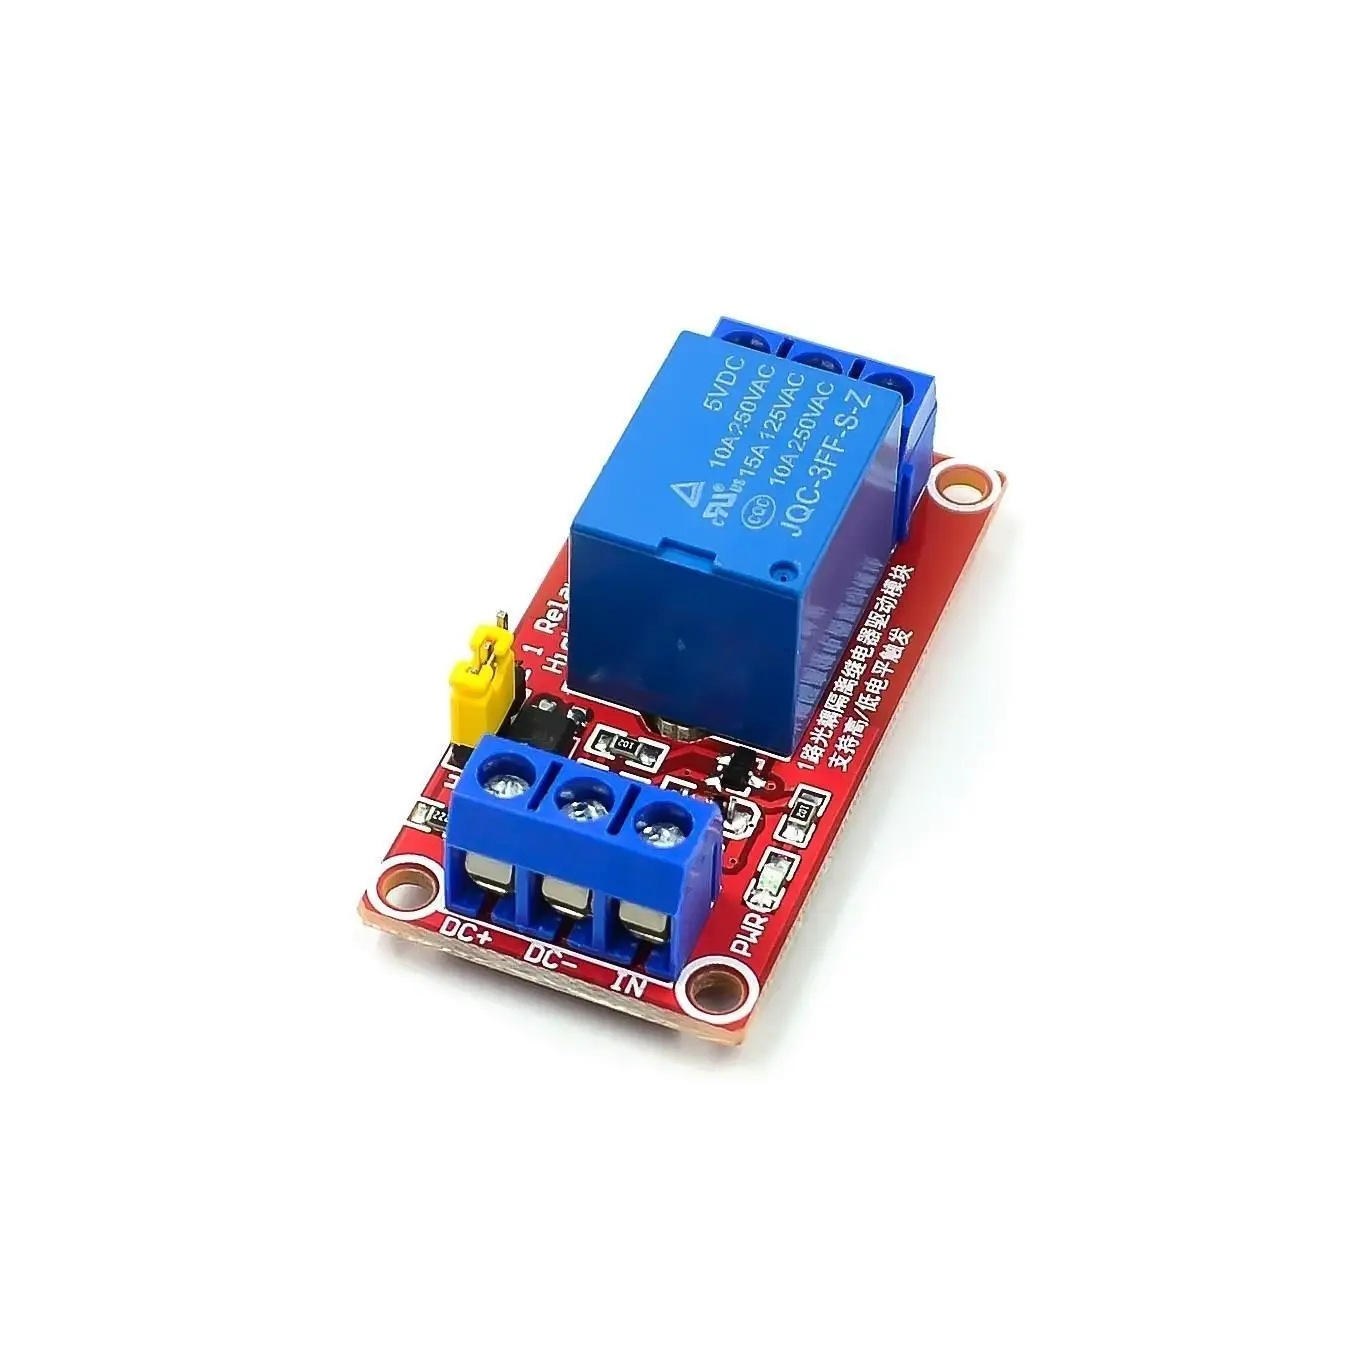
5V继电器模块一般有三个控制引脚:VCC、GND和IN。VCC接5V(注意是5V不是3.3V,继电器线圈需要5V才能可靠吸合),GND接地,IN接ESP32的GPIO。模块上一般有一个光耦隔离,ESP32只负责发信号,继电器的驱动电流由外部5V供电承担,不会伤到GPIO。
接线细节和容易踩的坑
第一个坑:很多继电器模块默认是高电平触发(IN接高电平继电器吸合),但也有低电平触发的版本。买之前看清模块说明,或者拿到手先用万用表测一下。如果是低电平触发的,你的代码逻辑要反过来——GPIO输出LOW才是开。
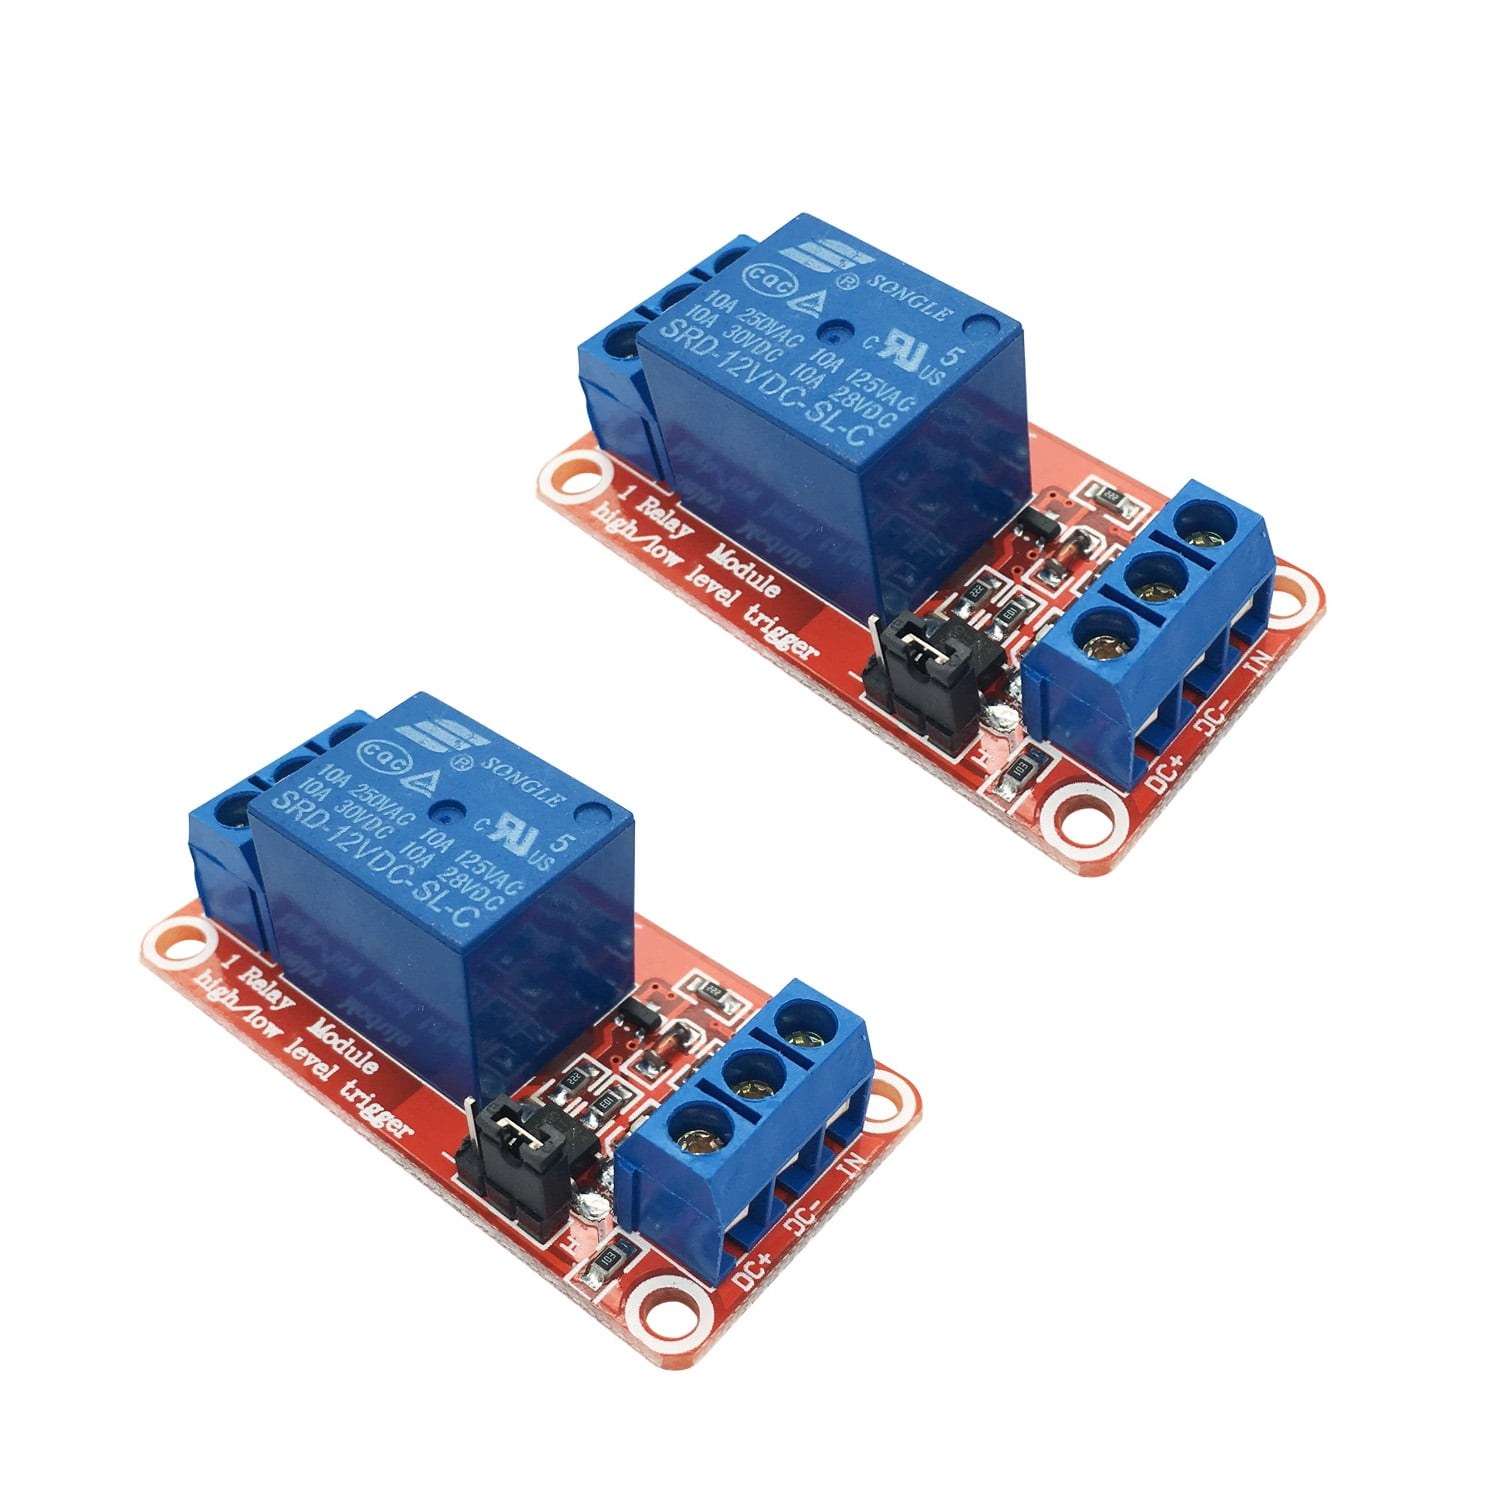
第二个坑:继电器切换瞬间会产生反电动势。好的模块板上已经有续流二极管保护,但如果你自己搭电路驱动继电器,一定要在继电器线圈两端反向并联一个1N4148或1N4007二极管,不然反电动势会击穿驱动管。
第三个坑:继电器的COM(公共端)、NO(常开)、NC(常闭)三个端子要分清。你需要的是"通电后接通"就接COM和NO;需要"通电后断开"就接COM和NC。接错了逻辑完全反过来,调试的时候浪费半小时。
多路继电器的时序控制
如果你的机器人有多个设备需要按顺序上电(比如先给传感器供电等它初始化完成,再给电机供电避免上电冲击),可以用多路继电器模块。常见的有2路、4路、8路版本。代码里用delay或者millis做时序,逐路吸合继电器。比如:
第0ms:闭合继电器1(传感器供电)→ 等2秒让传感器初始化 → 闭合继电器2(电机驱动供电)→ 闭合继电器3(摄像头供电)。断电时反过来,先断摄像头、再断电机、最后断传感器。这种时序控制可以有效避免上电瞬间的大电流冲击和信号干扰。
继电器方案的局限性
继电器最大的缺点是有机械寿命(一般10万次左右)和切换速度(吸合时间5-15ms)。如果你需要频繁开关(比如PWM调速),继电器不行,得上MOS管。另外继电器的触点有接触电阻,大电流场景要注意散热和线径。但对于"开关几次就够了"的电源时序控制场景,继电器是最简单可靠的方案,没有之一。
继电器切换声音挺大的,如果做需要安静环境的机器人还是考虑固态继电器
续流二极管一定要加,之前忘了加结果反电动势把三极管直接击穿了
多路电源时序控制那个思路很好,先传感器再电机最后摄像头,避免上电冲击
低电平触发和高电平触发这个坑我踩了,买回来才发现逻辑是反的,代码全改了一遍