
调增益、调偏置、调音量,这类活儿以前都归机械电位器:拧一下滑点,阻值就变。但机械电位器要装在面板上,要伸手去拧,还怕震动怕磨损。数字电位器是另一种思路——阻值由单片机直接写寄存器来调,程序说多少就是多少。这篇拿 Microchip 的 MCP4231 开刀,把 SPI 接线、wiper 设置代码和它换不掉机械电位器的那些坑一次讲透。
数字电位器和机械电位器差在哪
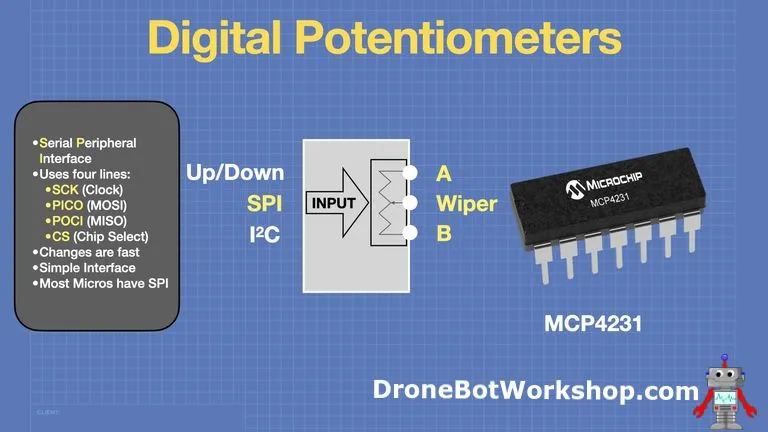
先说共同点。电位器都是三个端子:两端 A 和 B,中间一个滑动端,叫 wiper(滑点)。wiper 移动时,它与两端之间的阻值跟着变。最常见的用法是接成分压器:两端跨在电源上,从 wiper 取输出电压。
差别在于 wiper 怎么动。机械电位器靠触点在碳膜或金属膜上滑动,材料有石墨、电阻线、碳塑混合、金属陶瓷这些;数字电位器内部是一串电阻加模拟开关,MCU 发个数字就选中某一个抽头。由此带来几个实实在在的好处:位置精确可复现、没有机械磨损、不怕冲击和震动、体积通常更小,有的型号一片里塞了多路电位器,还能在危险环境里安全工作。更重要的是,它把模拟和数字电路缝到了一起——滤波器截止频率、放大器增益、调谐参数,全都可以由程序设定。
锥度也得说一句。线性锥度最常见,wiper 居中时阻值就是一半;对数锥度(音频锥度)是为了匹配人耳的听感,做音量控制用。做分压器要用线性锥度,电压才能从头到尾平滑变化。
MCP4231:7 位双通道,129 步
MCP4231 是 Microchip 的一款 7 位双通道数字电位器,走 SPI 总线。7 位意味着 128 个阻值档位再加 0 欧姆,总共 129 步。标称阻值有 5k、10k、50k、100k 四种,标在型号后面——比如这次用的 10k 版,完整型号是 MCP4231 104E/P。上电初始化时它会自动停在中间位置。同系列还有别的成员,有的带非易失存储能记住上次的 wiper 位置,有的是 8 位分辨率、257 步。
供电范围 VDD 是 2.7 到 5.5V,接 Arduino 的 5V 没问题。它是双通道的:一片芯片里有两个独立的电位器 Pot0 和 Pot1,各有一套 A/B/W 三端。
接线:14 脚 DIP 与 Arduino Uno
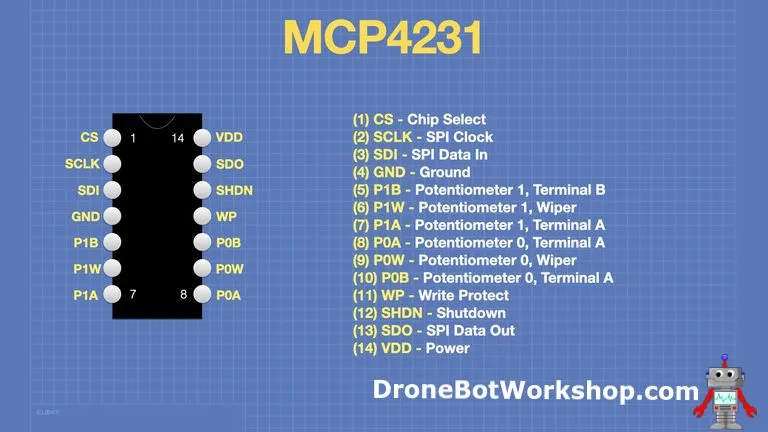
MCP4231 常见封装是 14 脚 DIP,面包板上直接插。引脚定义如下:
- CS:片选,低电平有效
- SCLK:SPI 时钟
- SDI:串行数据输入,即 PICO
- GND:地
- P1B、P1W、P1A:电位器 1 的 B 端、wiper、A 端
- P0A、P0W、P0B:电位器 0 的 A 端、wiper、B 端
- WP:写保护,可以悬空
- SHDN:关断,低电平时断开 wiper,正常工作必须拉高
- SDO:串行数据输出,即 POCI
- VDD:电源,2.7 到 5.5V
SPI 是同步串行总线,四根线各管一件事:SCK 是时钟,PICO 是控制器出、外设进(旧名 MOSI),POCI 是外设出、控制器进(旧名 MISO),CS 是片选。MCP4231 在这条总线上是外设。顺带一提,PICO 和 POCI 这组新名字是开放硬件协会为了替代 MOSI/MISO 改的,新 datasheet 已经在用。
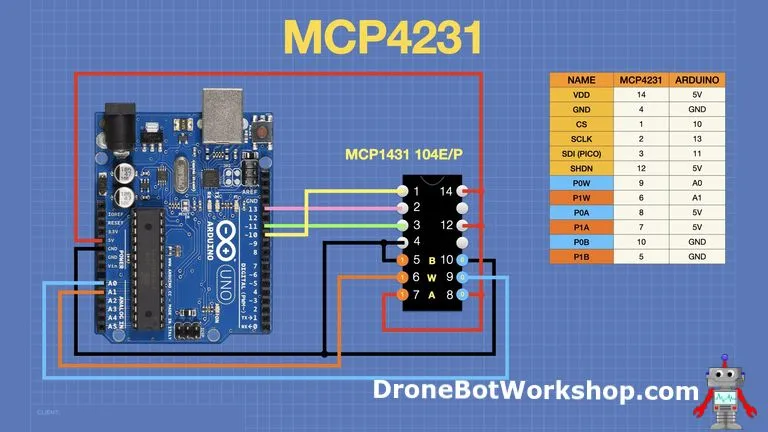
接 Arduino Uno 用硬件 SPI:SCK、PICO、POCI 接 Uno 固定的硬件 SPI 引脚,CS 自己挑,例程里用的 D10。这次把两个电位器都接成分压器:P0A 和 P1A 接 5V,P0B 和 P1B 接 GND,两个 wiper 分别接到 A0 和 A1,程序写完阻值后用模拟输入读回电压,验证 wiper 是否真的到位。
SPI 命令:两字节写 wiper 位置
MCP4231 的用法很简单:每个电位器有一个内部寄存器,各自有独立地址。要设置 wiper,先把 CS 拉低,接着发目标电位器的寄存器地址字节,再发 wiper 位置整数,最后把 CS 拉高结束通信。Pot0 的地址是 0b00000000,Pot1 的地址是 0b00010000。
完整测试程序如下,两个电位器反方向扫:Pot0 从 0 步进到 128,Pot1 始终等于 128 减 Pot0,串口同时打印 wiper 位置和 A0、A1 读回的模拟值,波特率 115200。为了平台兼容,头文件按引号形式书写,与尖括号写法在库搜索路径上等价:
/*
  MCP4231 Test
  mcp4231_test.ino
  Tests MCP4231 Dual SPI Digital Potentiometer
  DigiPots wired as voltage dividers
  Wipers to analog inputs A0 & A1

  DroneBot Workshop 2024
  https://dronebotworkshop.com
*/

// Include the SPI Library
#include "SPI.h"

// Address of two digital potentiometers in MCP4231
byte addressPot0 = 0b00000000;
byte addressPot1 = 0b00010000;

// Chip Select Pin
int CS = 10;

// Analog Inputs to monitor voltage
#define POT0_IN A0
#define POT1_IN A1

// Variables for Analog data
int data0 = 0;
int data1 = 0;

// Variables for wiper positions
int wiper_position0 = 0;
int wiper_position1 = 0;

void writePot0(int value0) {
  digitalWrite(CS, LOW);
  SPI.transfer(addressPot0);
  SPI.transfer(value0);
  digitalWrite(CS, HIGH);
}

void writePot1(int value1) {
  digitalWrite(CS, LOW);
  SPI.transfer(addressPot1);
  SPI.transfer(value1);
  digitalWrite(CS, HIGH);
}

void setup() {

  // Start Serial Port
  Serial.begin(115200);
  Serial.println("MCP4231 Dual Digital Potentiometer Test");

  // Set Chip Select as an output
  pinMode(CS, OUTPUT);

  // Start SPI Communications
  SPI.begin();
}

void loop() {
  // Step through values 0 - 128
  for (wiper_position0 = 0; wiper_position0 <= 128; wiper_position0++) {

    // Set Wiper1 position
    wiper_position1 = 128 - wiper_position0;

    // Set wipers on both DigiPots
    writePot0(wiper_position0);
    writePot1(wiper_position1);

    // Get Analog input values
    data0 = analogRead(POT0_IN);
    data1 = analogRead(POT1_IN);

    // Print Wiper Positions and Received Values
    Serial.print("Wiper Position 0 = ");
    Serial.print(wiper_position0);
    Serial.print(" ,Analog In 0 = ");
    Serial.println(data0);

    Serial.print("Wiper Position 1 = ");
    Serial.print(wiper_position1);
    Serial.print(" ,Analog In 1 = ");
    Serial.println(data1);

    // Short delay between values
    delay(150);
  }

  // Delay at endpoint
  delay(1000);
}
烧录后打开串口监视器,波特率选 115200。你会看到 Analog In 的读数随 wiper 位置线性爬升,Pot0 从 0 涨到满量程,Pot1 反着走。读到 0 对应 0 伏,读到 128 对应接近 5 伏——这就是分压器接法该有的样子。
拿它换机械电位器前,先看这几个坑
数字电位器不是机械电位器的万能替代品,几条硬限制得提前知道。
第一是电流。wiper 端允许通过的电流通常只有 1 到 5 毫安,两个端子之间能过的电流高一些,一般 10 到 20 毫安。也就是说它只能处理信号,别想拿它去调电机或大负载,真要驱动低阻负载得加运放做缓冲。功耗同样有上限,多数器件在一瓦以下。
第二是电压。逻辑侧通常 3 到 5 伏没问题,但电阻侧(A、B、wiper 上能承受的电压)多数型号也被限制在逻辑电平附近,只有部分型号的电阻侧能扛到 30 伏。想用它调高于 5V 的模拟信号,选型时必须专门核对这一项。
第三是上电位置。MCP4231 初始化停在中间,不是 0。做音量控制意味着一开机就是一半音量,介意的话要么选带非易失存储的型号,要么上电后程序先写一次初始值。
第四是挂载数量。SPI 上能挂几片取决于你能提供多少根 CS 线,每片独占一根;总线本身可以共享。想挂一片以上,布板时先把 CS 预算好。
还有一个容易忽略的小坑:SHDN 脚务必拉高,悬空或拉低都会把 wiper 断开,现象是"怎么写都没反应";WP 脚不写保护时悬空即可。
结尾
MCP4231 是老型号,到现在还在产,便宜又好买,拿来入门 SPI 数字电位器正合适。两字节写一个 wiper 位置,A0 读回验证,跑通这一套,后面再上带非易失存储的 8 位型号或者 I2C 接口的模块,思路完全一样。数字电位器接不了大电流、扛不了高电压,但"程序调阻值不求人"这件事,它确实做到了。










wiper 电流只有 1-5mA 这点划重点,我见过有人直接拿它推小喇叭,芯片烫手
SHDN 那条我也踩过,悬空没拉高,以为板子坏了,还重买了一片
接线图那张表很实用,VDD 接 5V、CS 接 D10、SCLK 13、SDI 11,照着插就行,省得自己数引脚。
这篇把时序讲得挺清楚。我之前用另一片 SPI 数字电位器的时候就是 CS 没拉低就开始发数据,结果怎么写阻值都不变,查了半天才发现是时序问题。按这篇的写法先 CS 拉低、发地址字节、再发数值、最后拉高,一次就通。新手建议先把串口那部分跑起来,能直接看到 wiper 位置和 A0 读数的对应关系,比万用表一根根量快多了。
上电默认中点这个坑太真实了,做音量控制开机就是一半音量,哈哈