
测电机转速这件事,方案不少:光电对射、编码器、磁环加霍尔。便宜组合里,A3144 霍尔开关加一颗小磁铁是最省事的路子,一块 KY-003 模块几块钱,接三根线就能干活。arduinomodules 这份教程把 KY-003 的引脚、接线和三段代码理得很顺,从点亮 LED 一路讲到中断测 RPM,照着走一遍就能上手。
先认器件:A3144 的关键参数
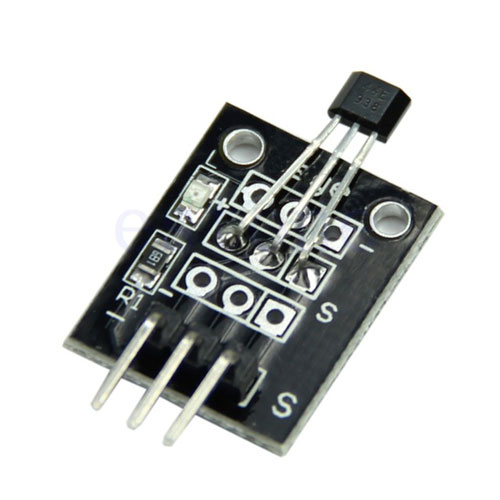
KY-003 的核心是 A3144 单极性霍尔开关,丝印常见 3144EUA-S、A3144E、AH3144 这些变体,同一颗芯片。它是开关型器件,不是测磁场强弱的线性传感器,输出只有高低两个状态,要读模拟量得换 KY-035。
参数直接给结论:工作电压 4.5V 到 24V,Arduino 上取 5V 供电;输出是集电极开路的 NPN,检测到磁极时把信号脚拉低,平时靠上拉保持高电平。板上还带一颗 680Ω 电阻和电源指示 LED,模块尺寸 18.5×15mm,工作温度零下 40 到 85 摄氏度。检测距离 datasheet 没给死数,取决于磁铁强度,小磁铁大概在几毫米到 10 毫米以内触发。
有一条要划重点:3.3V 低于 A3144 的额定下限。ESP32、ESP8266 用户别用 3.3V 轨给模块供电,教程给的办法是从 5V 轨取电,主控 GPIO 不是 5V 容忍的话信号线再加电平转换。参数党的原则就一条,额定之外的活不干。
接线:三根线,引脚顺序有个坑
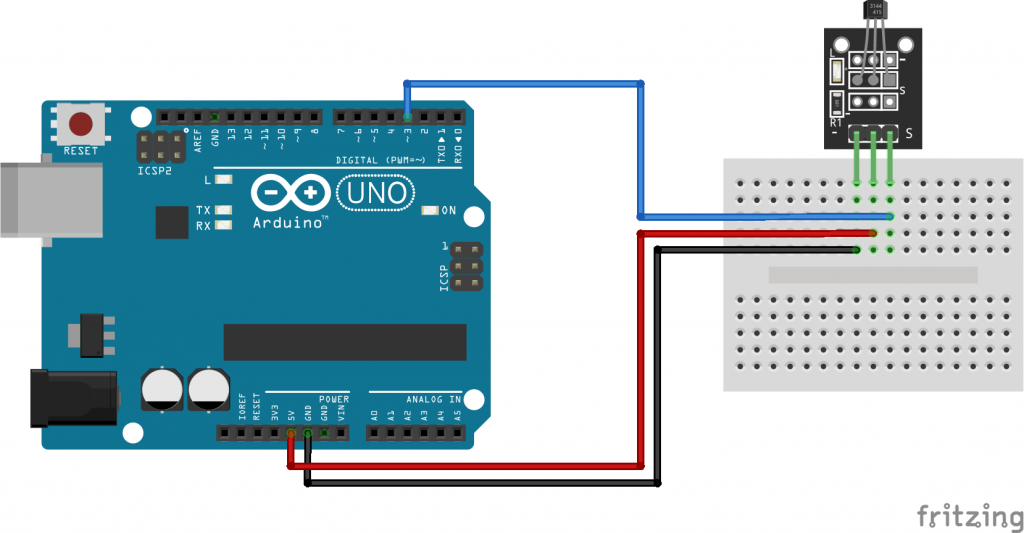
KY-003 三个引脚,丝印容易看岔:标 - 的是地,中间才是 VCC,标 S 的是信号。接 Arduino Uno 就三根线,对照下表插完就完事。
| KY-003 引脚 | 接 Arduino Uno |
|---|---|
| -(左,GND) | GND |
| 中间(VCC) | 5V |
| S(右,信号) | D3 |
信号脚选 3 号口不是随便定的,Uno 和 Nano 上 D3 对应外部中断 1,后面计数要用。别的数字脚读电平没问题,但要上中断,Uno 就 2 和 3 这两个口。
基础读数:从点亮 LED 到中断计数
第一段程序先验证器件是活的,读到低电平就点亮 13 脚板载 LED。注意 pinMode 用的是 INPUT_PULLUP,这不是可选项:A3144 集电极开路输出,自己拉不高电平,没有上拉信号脚就悬空,读数随机跳。
const int sensor = 3;
const int led = 13;

void setup() {
  // A3144 output is open-collector — INPUT_PULLUP gives a clean HIGH when no magnet is present
  pinMode(sensor, INPUT_PULLUP);
  pinMode(led, OUTPUT);
}

void loop() {
  int val = digitalRead(sensor);
  if (val == LOW) { // south pole of magnet near A3144 marked face → output LOW
    digitalWrite(led, HIGH);
  } else {
    digitalWrite(led, LOW);
  }
}
第二步上外部中断。轮子转起来以后磁铁是嗖一下过去的,主循环里只要带着 delay 或者干别的活,轮询 digitalRead 就会丢脉冲,转速算出来偏低。中断在下降沿瞬间触发,一个都不漏。
const int sensor = 3;
volatile int count = 0; // volatile: modified inside the ISR, read in the main loop

void onMagnet() {
  count++; // called instantly each time the signal falls LOW (magnet detected)
}

void setup() {
  Serial.begin(9600);
  pinMode(sensor, INPUT_PULLUP);
  // Pin 3 = interrupt 1 on Uno/Nano
  // FALLING triggers when the pin goes HIGH→LOW, i.e. when the magnet arrives
  attachInterrupt(digitalPinToInterrupt(sensor), onMagnet, FALLING);
}

void loop() {
  // Print the running total every 500 ms
  // The interrupt keeps counting in the background regardless of this delay
  Serial.print("Magnet passes: ");
  Serial.println(count);
  delay(500);
}
count 变量加了 volatile,ISR 里改、主循环里读,不加这个关键字编译器可能把它优化进寄存器,读到的永远是旧值。这是写中断程序的第一课。
测转速:一秒窗口算 RPM
测转速在这段代码上再进一层:固定 1 秒测量窗口,数这一秒来了几个下降沿,乘 60 得每分钟脉冲数,再除以每转磁铁数。公式就一行,RPM 等于每秒脉冲数乘 60 除以每转磁铁数。
const int sensor = 3;
const int magnetsPerRev = 1; // increase if you mount multiple magnets on the wheel
volatile int pulses = 0;

void onPulse() {
  pulses++;
}

void setup() {
  Serial.begin(9600);
  pinMode(sensor, INPUT_PULLUP);
  attachInterrupt(digitalPinToInterrupt(sensor), onPulse, FALLING);
}

void loop() {
  // Snapshot and reset the pulse count atomically
  noInterrupts();
  int count = pulses;
  pulses = 0;
  interrupts();

  // RPM = pulses-per-second × 60 ÷ magnets-per-revolution
  float rpm = (count / (float)magnetsPerRev) * 60.0;
  Serial.print("RPM: ");
  Serial.println(rpm);
  delay(1000); // 1-second measurement window
}
两个细节值得抄。第一,主循环读计数前用 noInterrupts() 和 interrupts() 把快照加清零包成原子操作,不然 ISR 正好插在两句之间,刚读的数就废了。第二,magnetsPerRev 按实际情况改,转盘贴 2 块磁铁就填 2;高速场景多贴几块能把分辨率提上去,低速反过来,1 秒只数到一两个脉冲误差大,把窗口拉长到 5 秒再折算。
磁铁和安装这一步别凑合。选钕磁铁圆片,直径 3 到 6 毫米、厚 2 到 3 毫米就够,铁氧体磁铁太弱,气隙得贴得很近才有把握。气隙留 2 到 4 毫米,磁铁用环氧或 502 粘在轴端并尽量对中,高速旋转偏心会甩胶丢脉冲;传感器装在刚性支架上,别靠引脚悬空硬撑。气隙大了加高速振动就容易脱检,读数断断续续先查机械再看代码。
常见坑:磁极、上拉、抖动
第一个坑是磁极方向。A3144 单极性,只认丝印面这边的 S 极,拿 N 极怼过来或者从背面靠近,输出纹丝不动。教程里管这个叫 KY-003 看起来坏了的头号原因,先翻面再怀疑器件。顺带纠个错:网上有些资料把 A3144 归成双极锁存型,不对,datasheet 口径是单极性非锁存,磁场撤了输出自动回高。
第二个坑是上拉,信号脚悬空读数乱跳,多半是漏了 INPUT_PULLUP。第三个坑是抖动,这个反而不用操心:A3144 内置施密特触发器和迟滞,磁铁慢慢扫过触发边界也不出毛刺,这点比裸光耦对射方案省心。
收一句:给小车电机、风扇叶片测转速,这套方案精度够用、成本极低,非接触也没有积灰问题。真要上高转速高分辨率再换编码器,别一上来就堆器件。










D3 对应中断 1 这个提醒实在,Uno 能上中断的就 2 和 3 两个口。
INPUT_PULLUP 这句是灵魂,A3144 开漏输出不加上拉就是悬空,新手最容易漏。
磁极那个坑我踩过,N 极怼上去没反应,翻个面就好了,当时还以为买到坏的。
之前用红外对射管给风扇测过转速,光路上积灰读数就跳,隔三差五要擦。霍尔加磁铁这套确实干净,非接触没有积灰问题,气隙 2 到 4 毫米也不用贴太近。文章里 noInterrupts 那个细节讲到位了,很多人直接在 loop 里清零计数,撞上 ISR 读数就错。补一句踩坑的:磁铁一定要贴牢,转速上去离心力不小,热熔胶在联轴器上撑不了几天,环氧或者卡箍才靠谱。