
导读
承接上一篇【动态颜色识别交互】,这里拆解了 ChatCoding 如何通过“硬件快照”和“Lua 沙箱”让大模型“零烧录”接管硬件。
这次,我们换一个更偏重纯业务逻辑与物理环境交互的案例——罗马表盘动态时钟。
这个案例不需要任何外接扩展模块,仅使用 ESP-Mosaico V1.2 主板自带的 480×480 QSPI 方屏、Wi-Fi 网络授时、板载 RTC 和 IMU 六轴传感器(备选)。它完美展现了轻量级硬件在环(HIL)的核心精髓:物理环境(板子姿态)实时驱动业务逻辑的切换,而真机反馈(画面、帧率)又反向指导 AI 迭代代码。
用户需求与硬件背景
8个字的自然语言需求(发给 Mosaico-Claw):
“罗马表盘动态时钟。”
然后尝试几个更换表盘的需求
“表盘换颜色”
“再换不一样的”
“木头纹理风格”
“换金属朋克风格”
这是一个典型的多模态感知 + 动态行为切换任务。它不涉及复杂的底层驱动,纯粹考验 AI 编排 UI 渲染、网络同步和传感器数据处理的能力。
试验记录
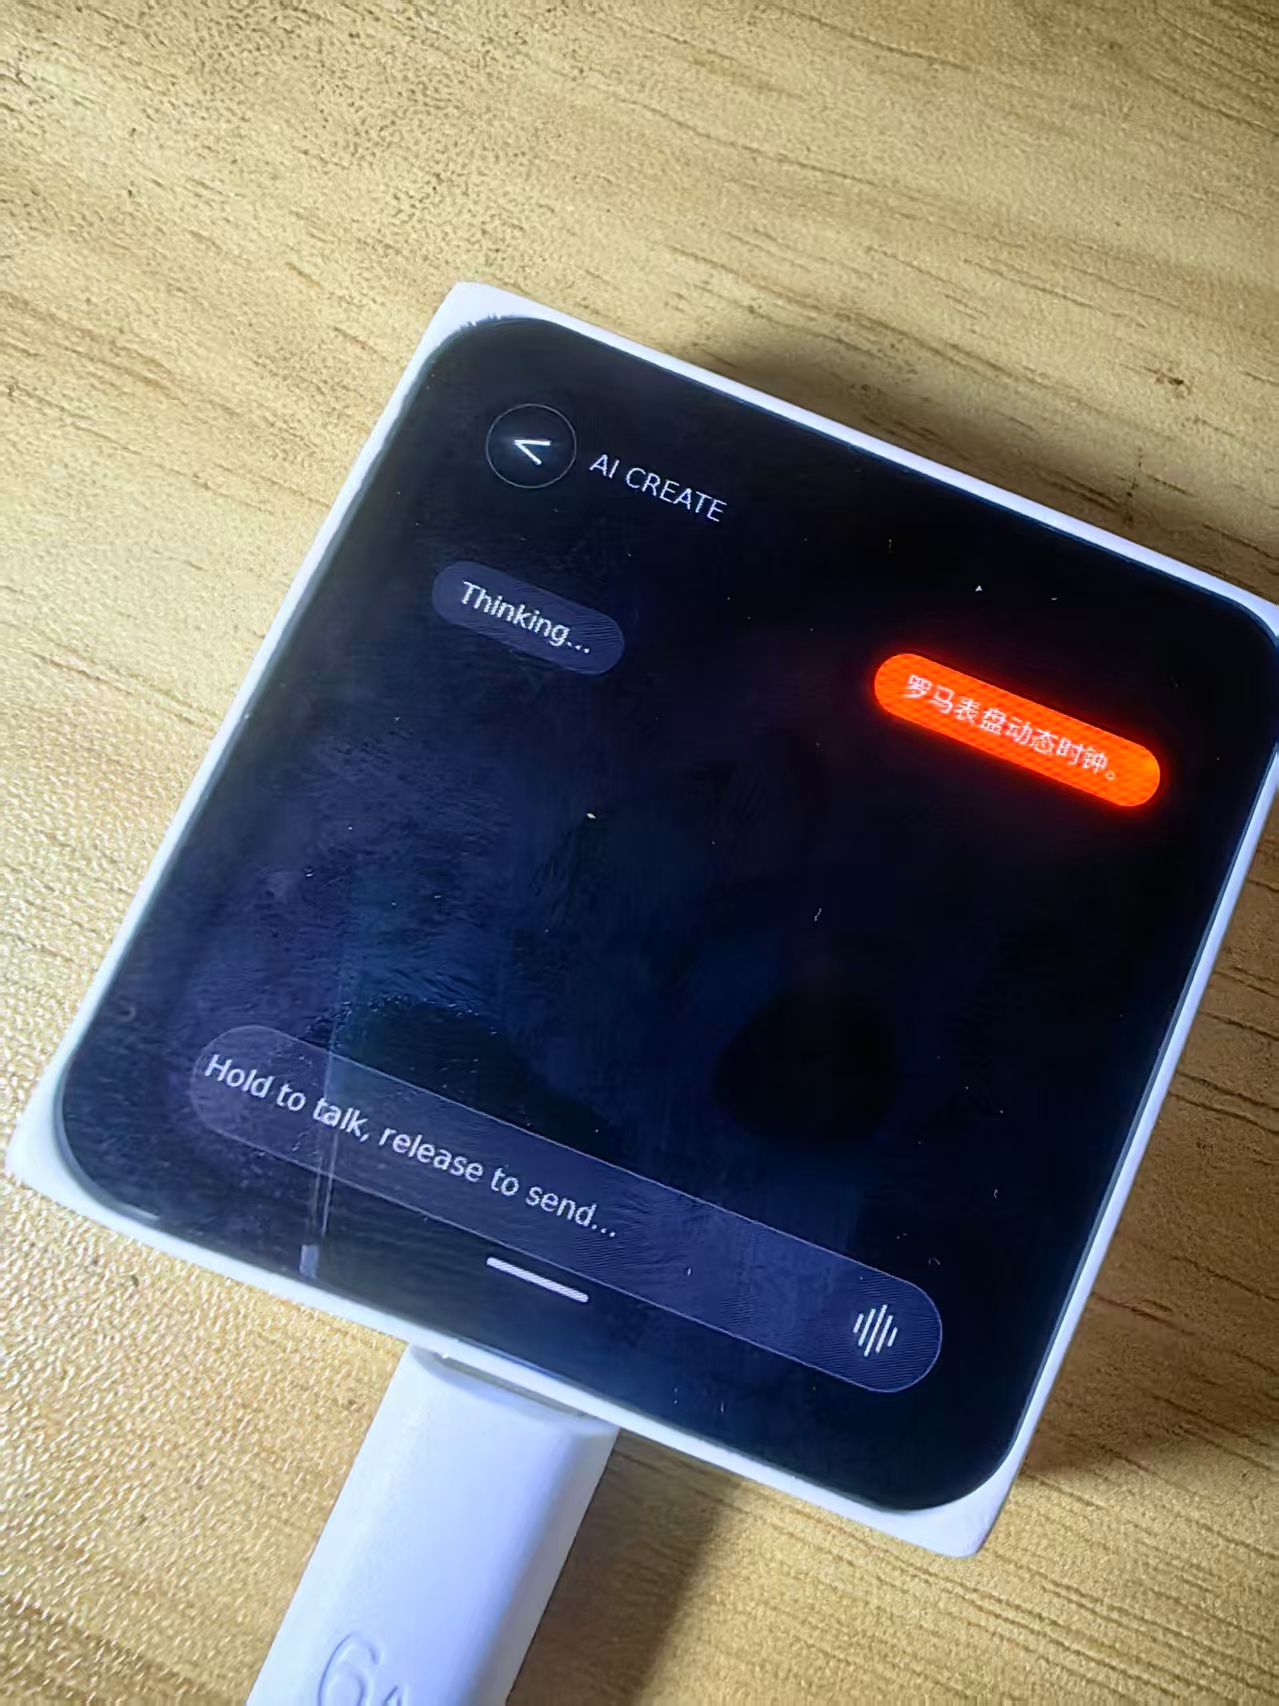
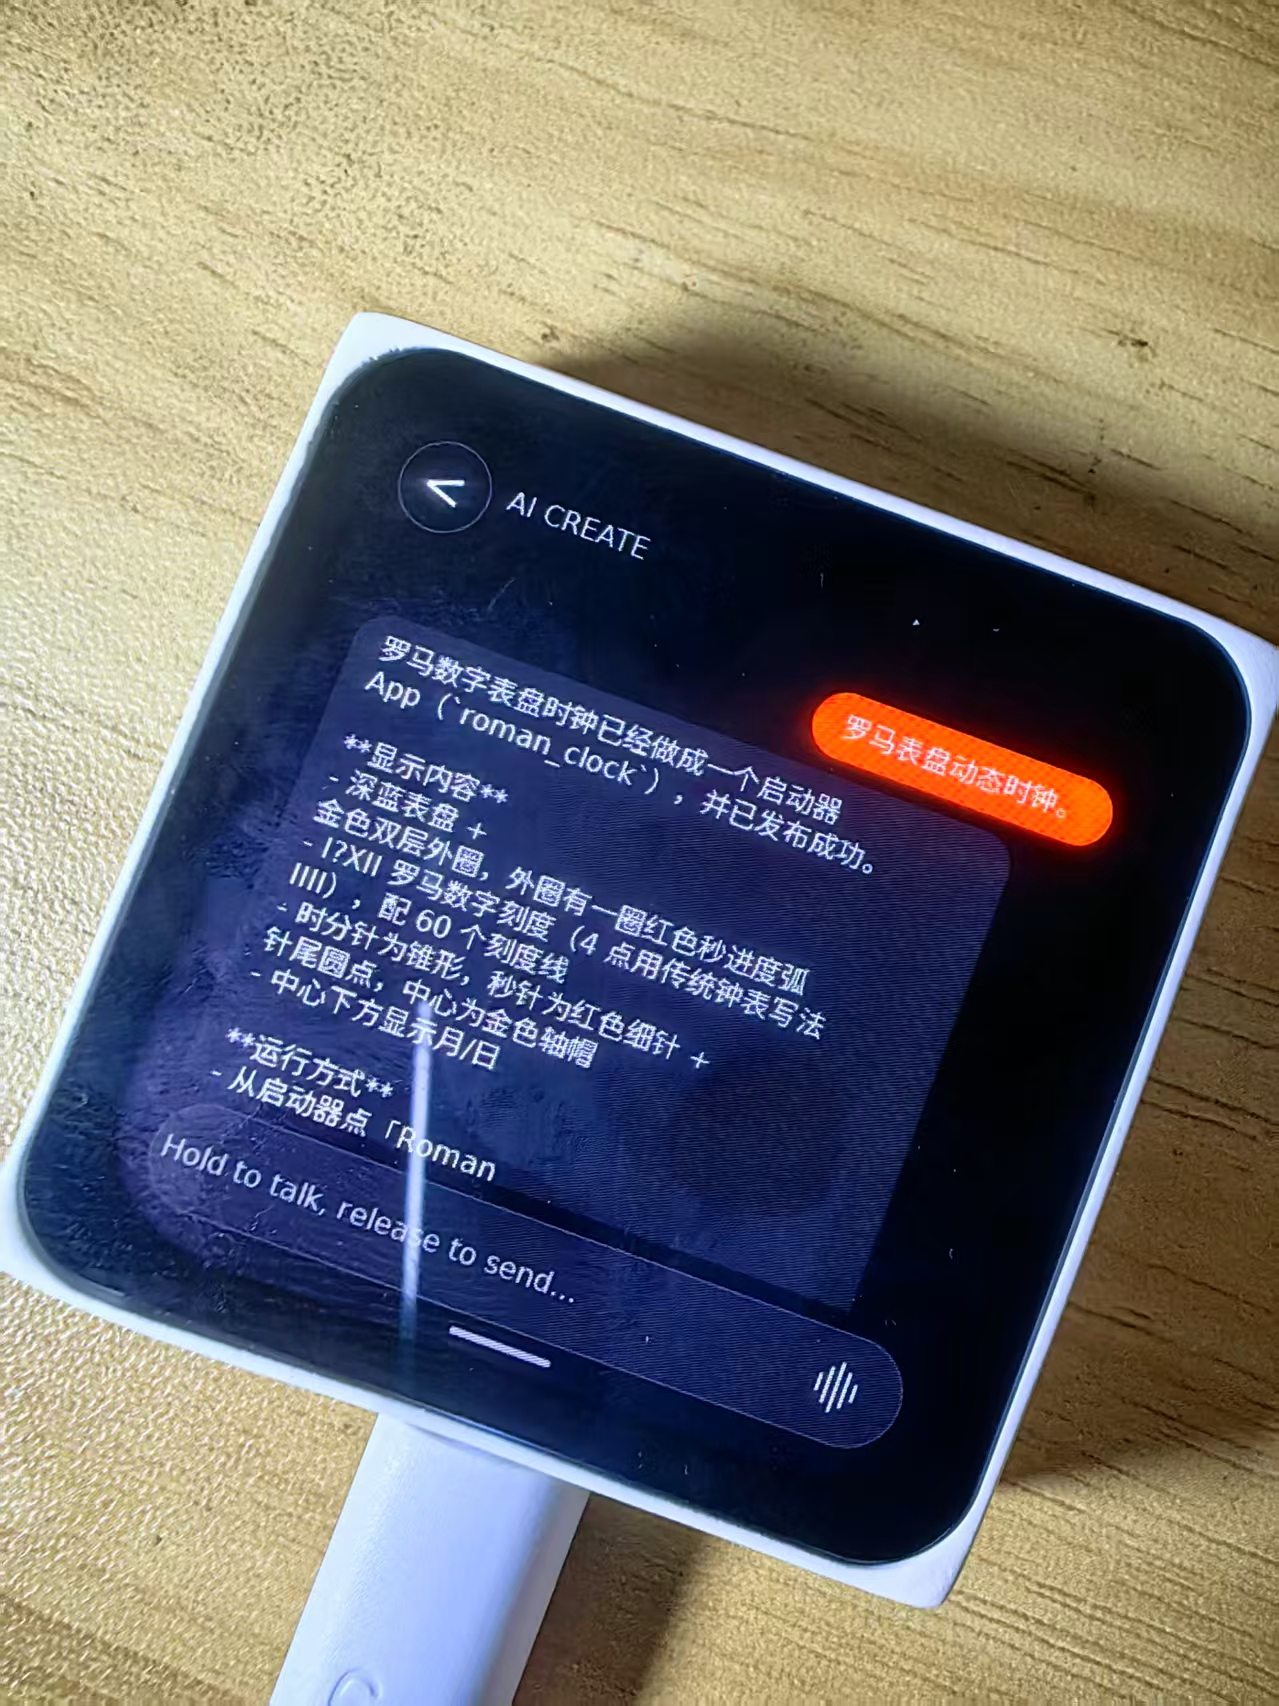
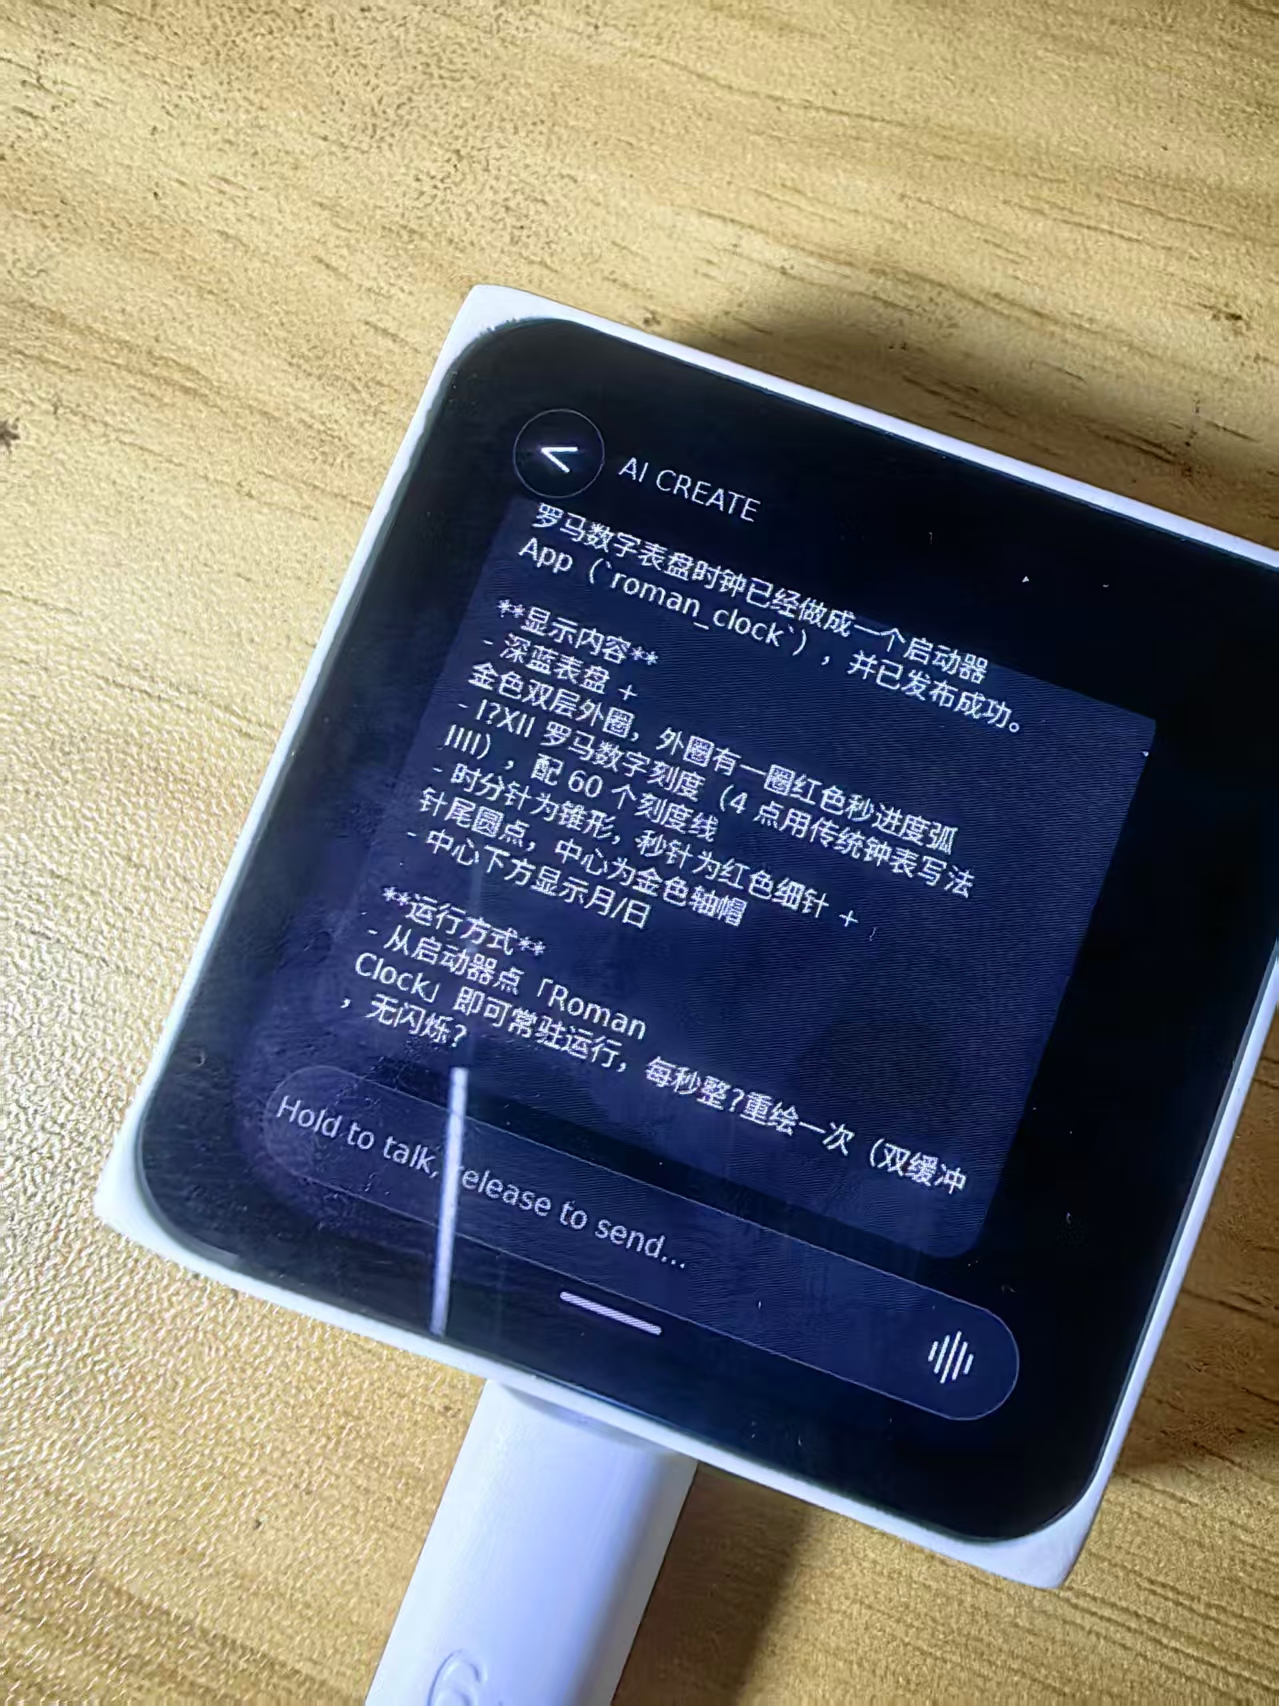
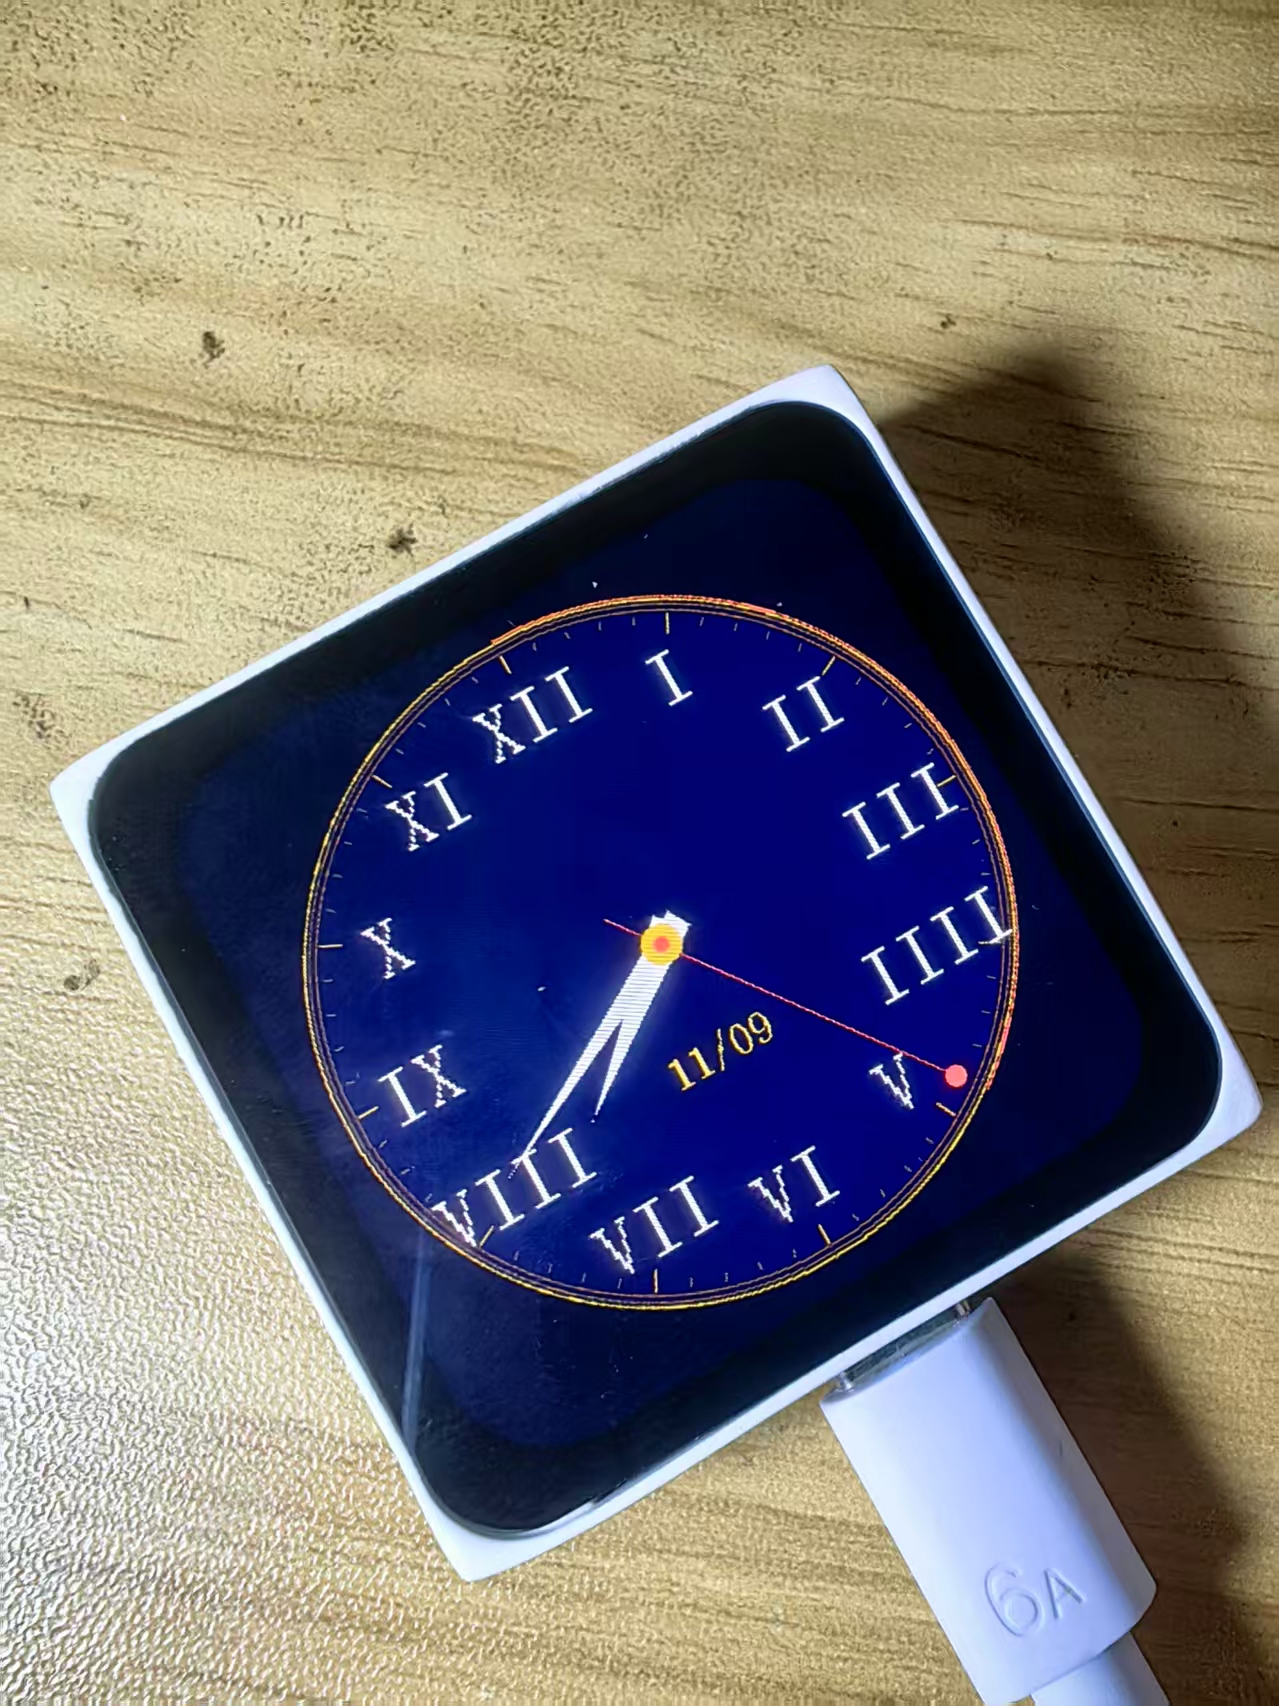
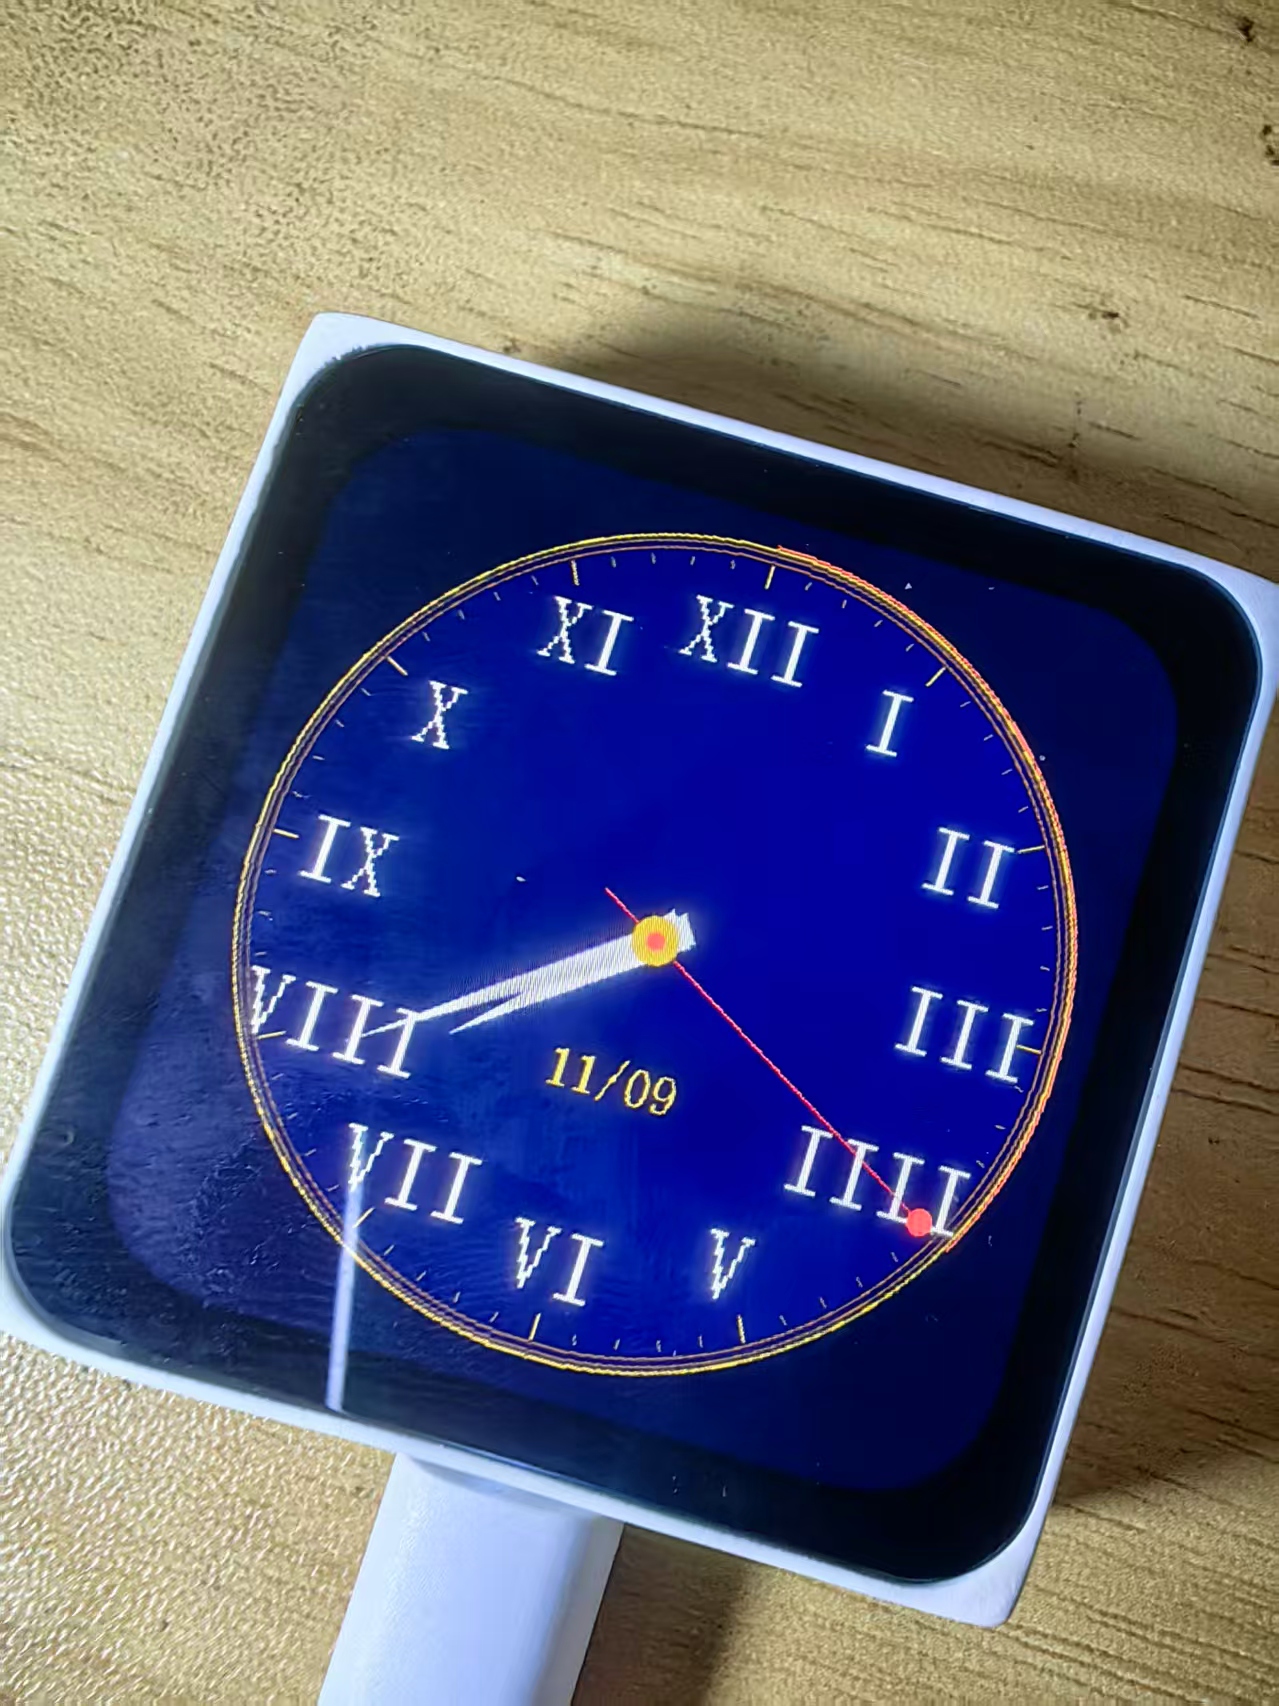
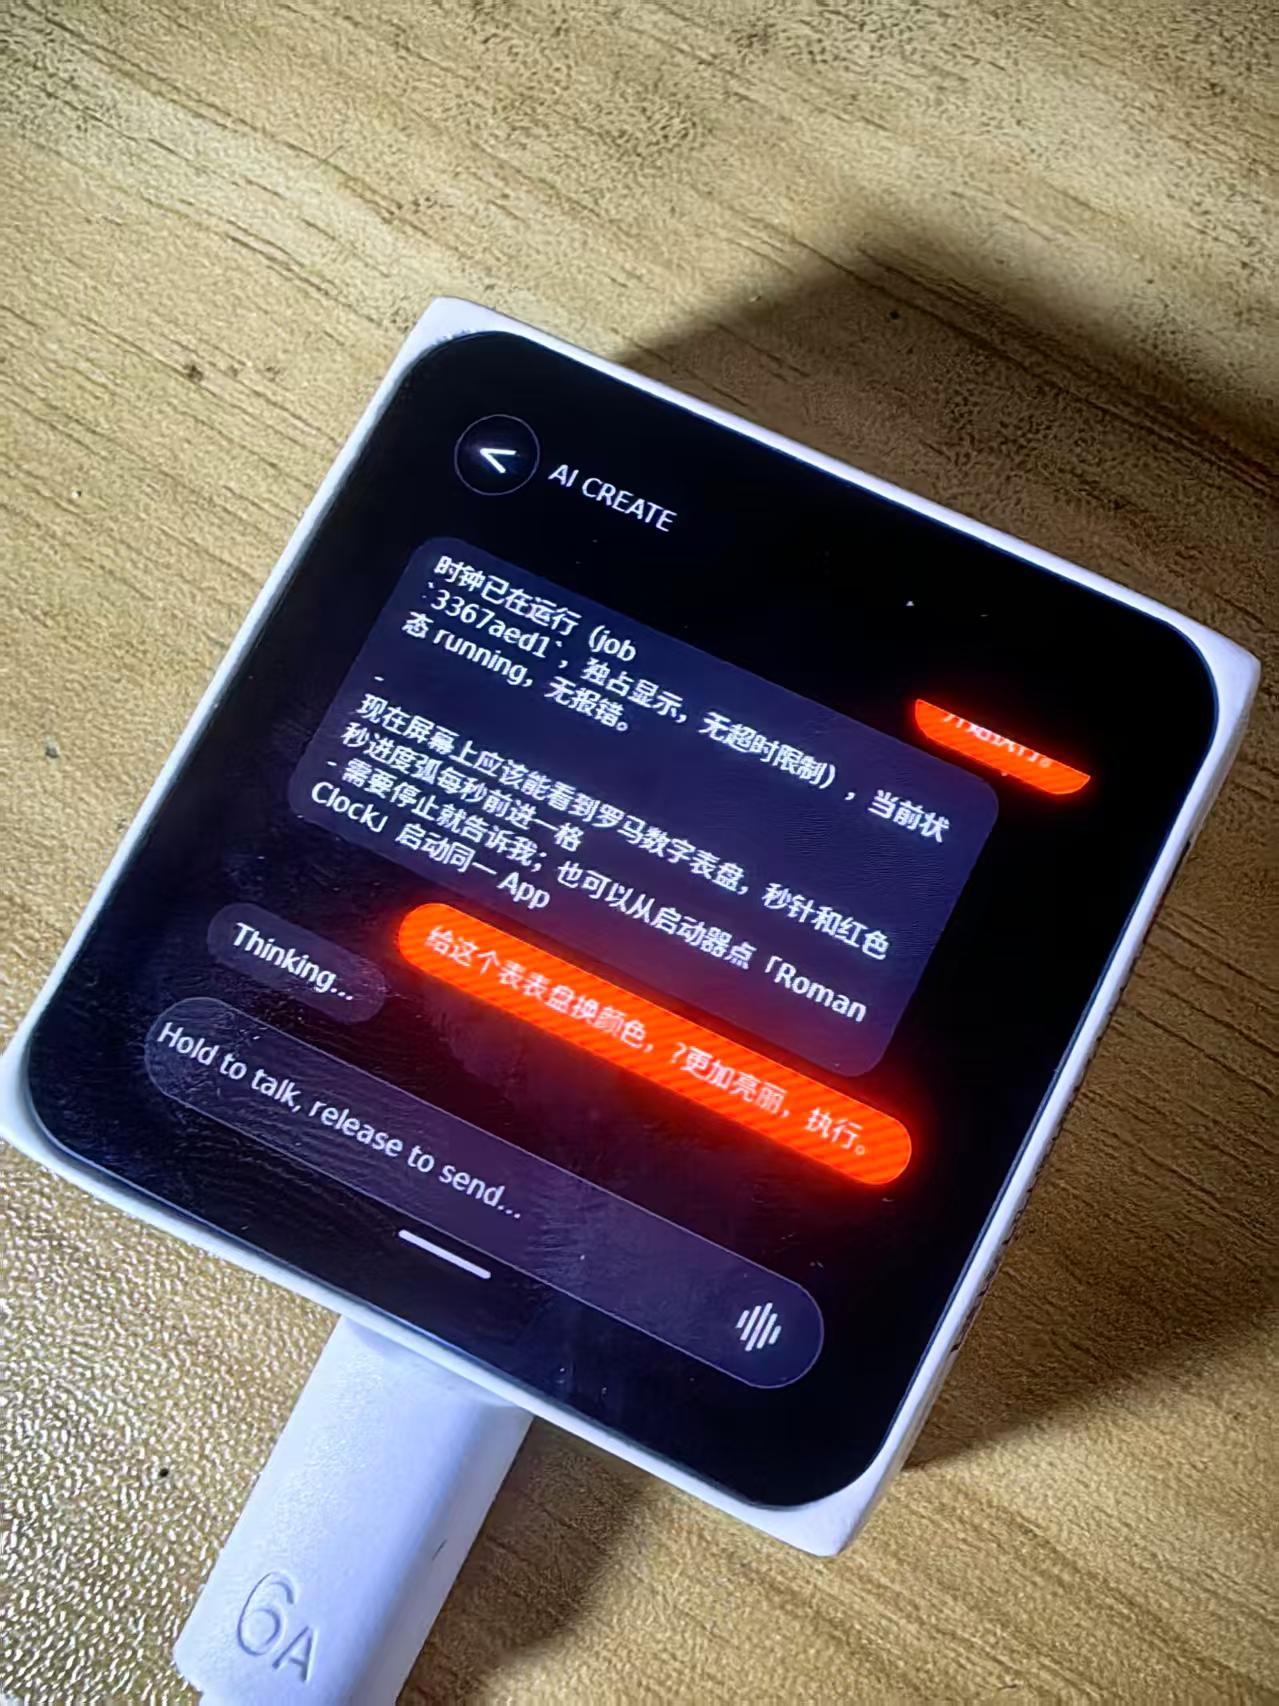
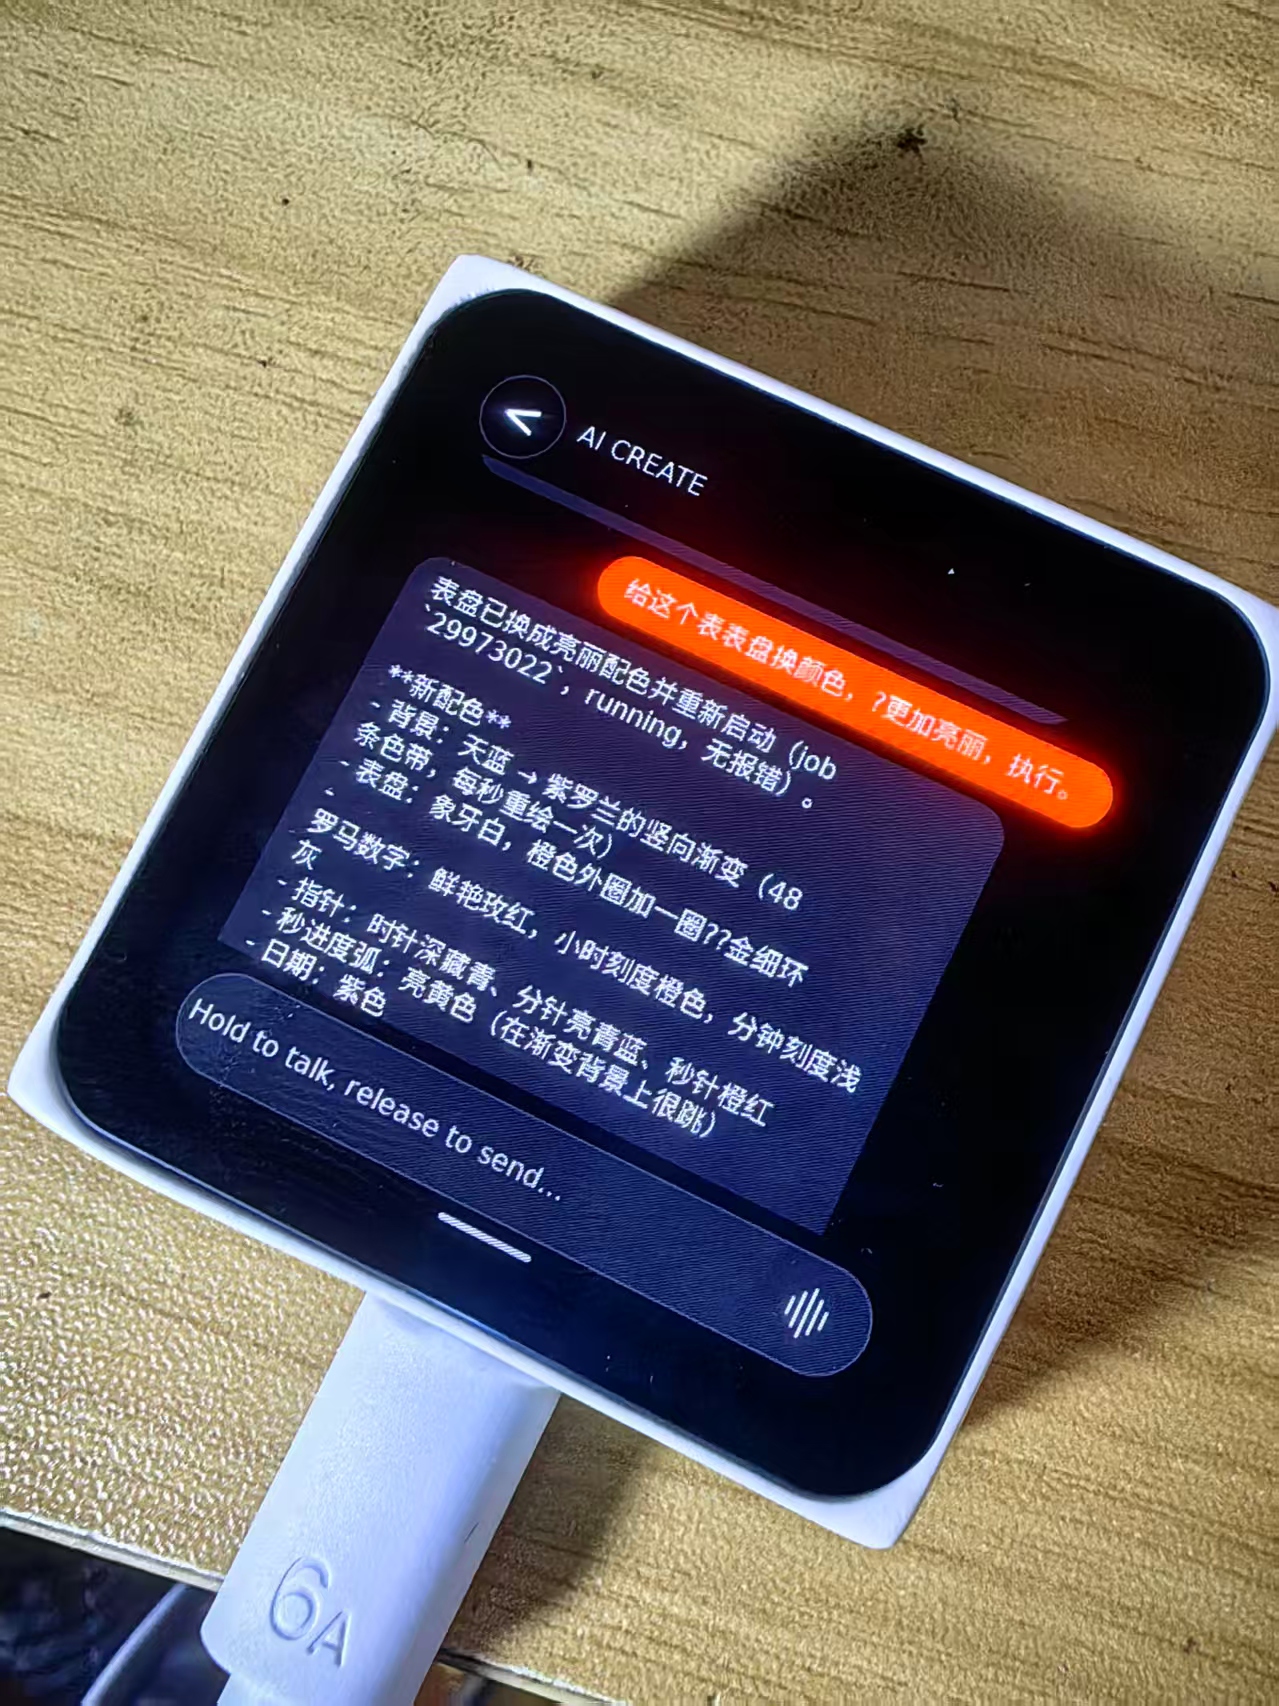
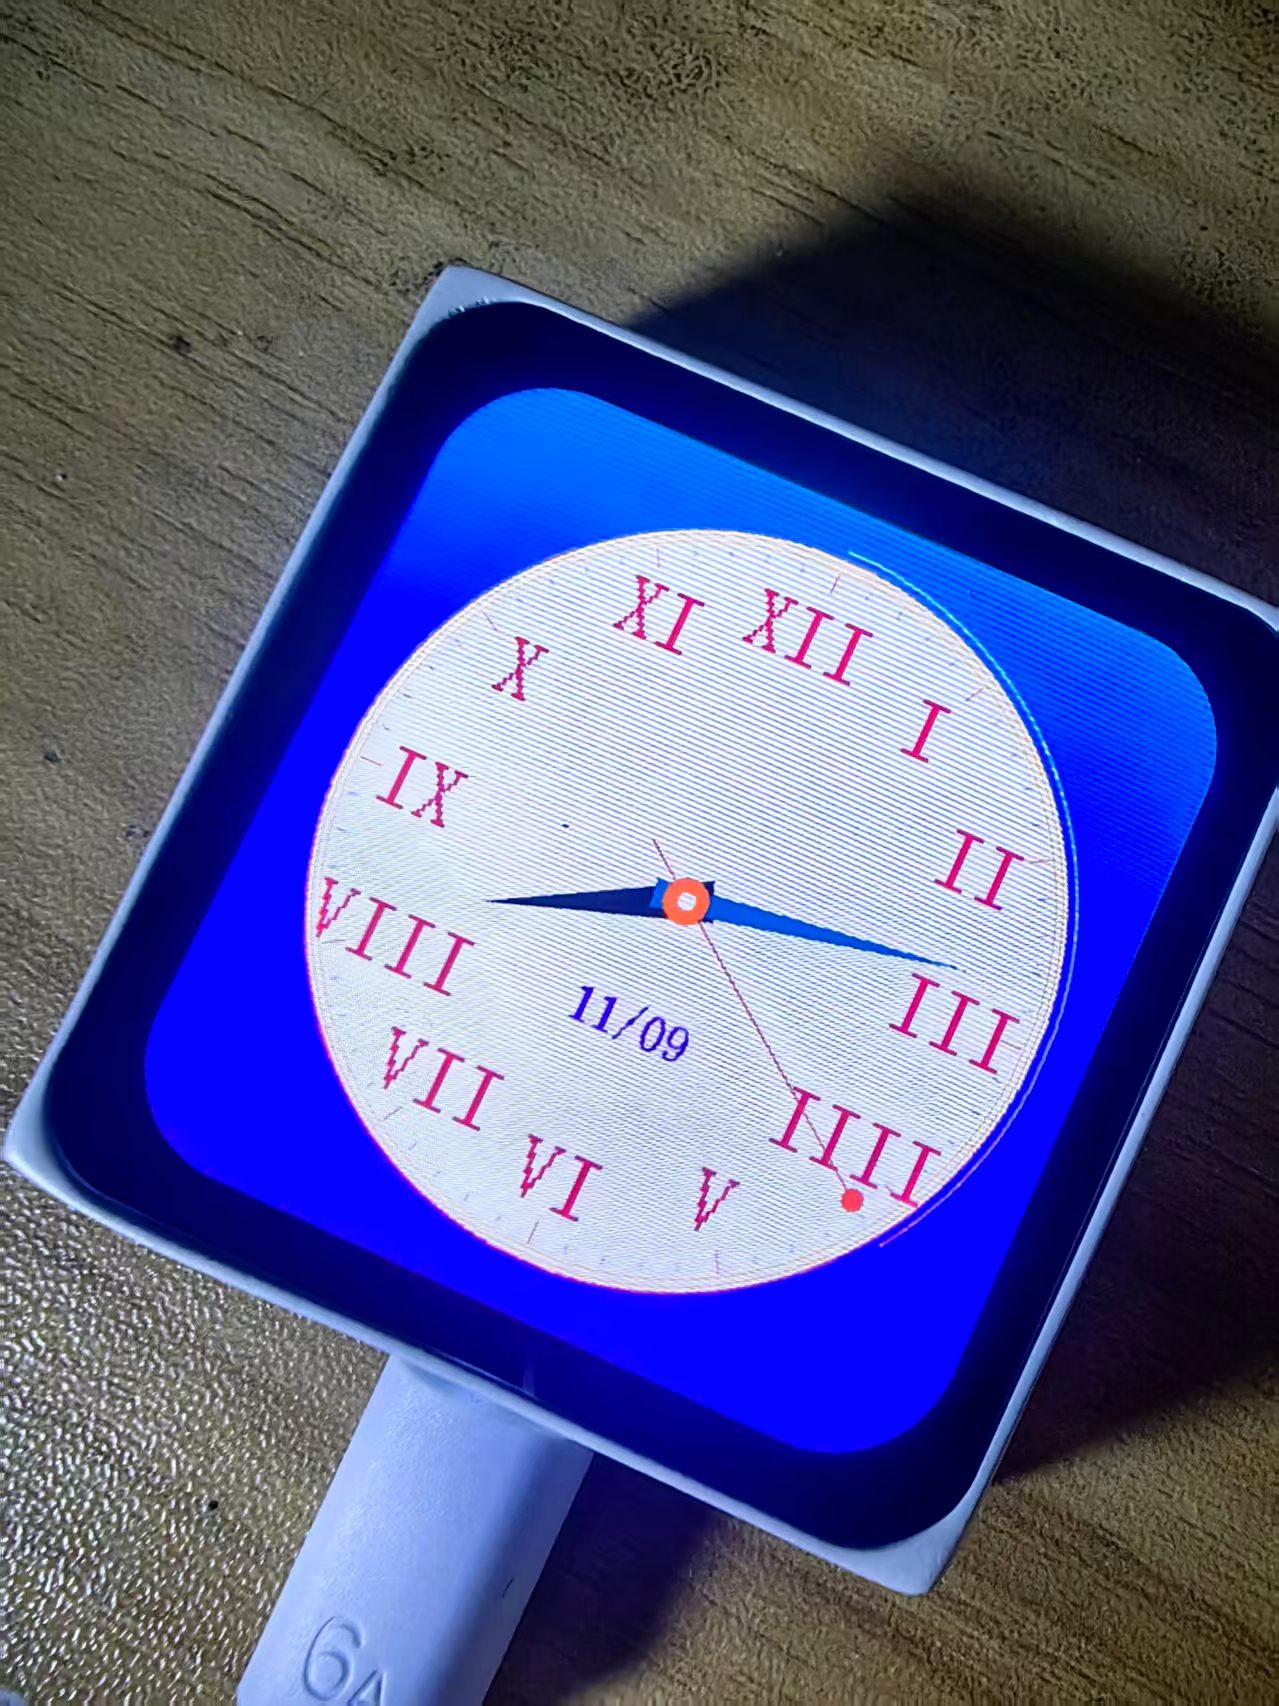
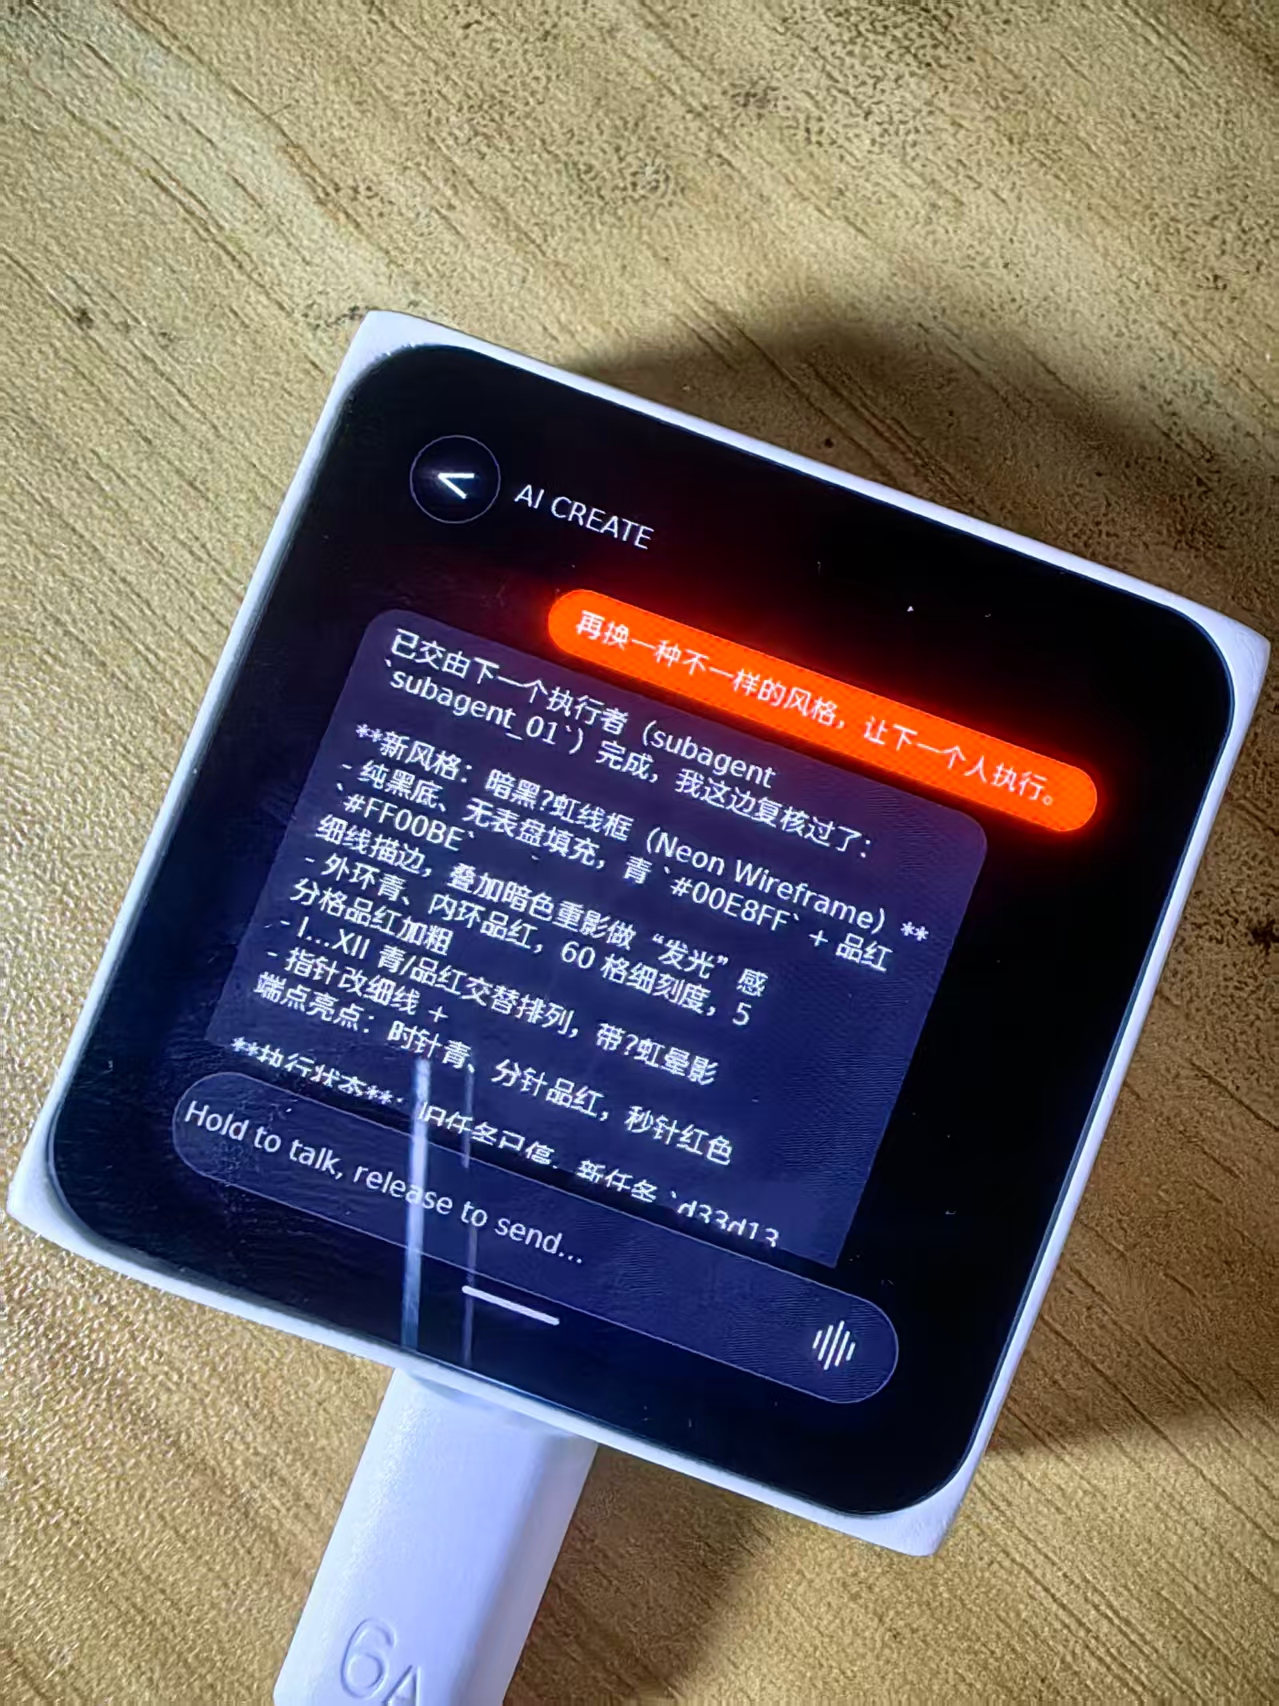
后来没有流量额度了,总共只做了4个小案例。
一、整体 HIL 闭环链路总览
和传统的 C 语言开发不同,ChatCoding 的闭环发生在应用层:
text

用户自然语言需求
   ↓
Vibe Mode 自动扫描硬件 → 生成硬件快照(包含屏幕、IMU、网络能力)
   ↓
硬件快照 + 用户 Prompt 送入 Mosaico-Claw Agent
   ↓
Agent 输出合规 Lua 脚本(UI 绘制、NTP 授时、IMU 判断、背光控制)
   ↓
脚本下发 Lua 沙箱,毫秒级热部署(零烧录、零重启)
   ↓
沙箱调用 Vibe Mode 高层 Skill(屏幕、NTP、RTC、IMU、背光)
   ↓
【HIL 核心】真机持续输出反馈:画面越界报错、帧率、实时倾角、断网事件
   ↓
Agent 诊断问题:修改业务逻辑/参数 → 再次热更新迭代
二、第一层:硬件快照前置(闭环的绝对前提)
因为在裸板状态下运行,Vibe Mode 上电后会自动生成一份极简的硬件快照,并无感拼接到 Agent 的 Prompt 头部:
json

{
 "board": "ESP-Mosaico V1.2",
 "modules": [],
 "onboard": ["480*480 QSPI LCD", "IMU BMI270", "NTP/RTC", "Wi-Fi", "backlight"],
 "resource_rule": "LCD独占QSPI,IMU挂载内部I2C,Wi-Fi与RTC由底层托管,资源无冲突"
}
这份快照对 Agent 意味着什么?
精准的画布边界:Agent 知道屏幕是 480×480,会自动计算圆心坐标 (240, 240),不会写出超出屏幕的 x,y 坐标。
正确的总线分配:知道 IMU 在内部 I2C,不会去外部总线乱找。
能力感知:知道支持背光调节和 NTP 授时,才会生成对应代码。如果换成不带背光的硬件版本,Agent 会自动剔除调光逻辑,并提示硬件不支持。
三、第二层:业务编排(Agent 生成受限 Lua 脚本)
Agent 在这一步展现了典型的“业务逻辑编排”能力。它绝不触碰底层 LCD 驱动、NTP 的 Socket 连接、IMU 的寄存器读取——这些全在固件里。
它生成的 Lua 脚本,只做数学计算、状态流转和 API 调度:
lua

-- 罗马表盘动态时钟,Claw基于硬件快照生成
local cx, cy = 240, 240 -- 屏幕中心点
local radius = 200
local rome_num = {"XII","I","II","III","IV","V","VI","VII","VIII","IX","X","XI"}

-- 1. 网络授时
ntp.sync()

while true do
   local t = rtc.get_time()
   local roll = imu.get_pitch_roll().roll

   -- 2. 姿态物理反馈:倾角判断分支
   if math.abs(roll) > 30 then
       lcd.set_backlight(20)  -- 变暗
       sleep(0.5)             -- 降低刷新率省电
   else
       lcd.set_backlight(100) -- 全亮
       sleep(0.05)            -- 高帧率刷新
   end

   -- 3. 图形绘制
   lcd.clear(0x000000)
   lcd.draw_circle(cx, cy, radius, 0xffffff)

   -- 4. 罗马数字刻度计算
   for h=1,12 do
       local ang = math.rad((h*30)-90)
       local x = cx + (radius-30)*math.cos(ang)
       local y = cy + (radius-30)*math.sin(ang)
       lcd.draw_text(x, y, rome_num[h], 0xffffff)
   end
语法约束:不支持 FreeRTOS 任务创建、禁止擦写 Flash 等危险操作,写了也会被沙箱拦截。
API 白名单:只能调用 lcd.*、imu.*、rtc.* 等高层接口。
四、第三层:沙箱热运行(防死机、防变砖底线)
脚本通过校验后,进入 Vibe Mode 内置的独立 Lua Runtime 执行:
看门狗与内存隔离:如果 AI 写出了死循环或内存泄漏,看门狗瞬间捕获,仅终止 Lua 脚本,底层固件、Wi-Fi、屏幕驱动安然无恙。板子绝不会变砖。
毫秒级热更新:如果你想改罗马数字的字体大小,或修改指针颜色,新脚本直接覆盖旧脚本,秒级生效。没有编译,没有串口烧录。 对比传统 Arduino,改一行代码等半分钟编译烧录,这简直是降维打击。
五、第四层:真机物理反馈,驱动 HIL 闭环迭代(核心看点)
这就是硬件在环(HIL)的魅力所在。真机运行后,会持续把物理世界的反馈喂给 Agent:
视觉反馈:绘制耗时、屏幕刷新率、文字越界报错。
物理反馈:IMU 姿态倾角。
网络反馈:NTP 同步成败、Wi-Fi 断开事件。
典型的 HIL 试错迭代场景:
场景 1(视觉越界):AI 第一次画罗马数字贴到了表盘外侧被截断。Agent 收到“文字超出画布”的报错,自动修改 radius-30 这个偏移量,向内收缩重绘。
场景 2(阈值太灵敏):倾斜 30° 就变暗,稍微一碰板子就闪。Agent 收到反馈后,把阈值调大到 40°,并增加 500ms 的防抖延时。
场景 3(画面闪烁):秒针刷新太快导致屏幕肉眼可见闪烁。Agent 解析日志发现帧率过高,自动修改 sleep() 的延时,拉长刷新间隔。
场景 4(断网兜底):拔掉路由器,NTP 报错超时。Agent 收到异常,立刻修改代码,增加 if 分支:NTP 失败时自动切到本地 RTC,并在屏幕角落打印【离线计时】。
认知边界:这依然是业务层 HIL。它只修改业务逻辑和参数。底层 LCD 驱动、NTP 协议栈完全不动。只有 VibeCoding(ESP-IDF)工程级 HIL,才会去动 C 驱动和寄存器。
六、安全红线:Agent 如何做“故障分类”?
拿到反馈后,Agent 不会无脑重试,它具备基础诊断能力:
逻辑与参数错误(越界、阈值不对、没加断网兜底)→ Agent 自己改代码、秒级热更重试。
硬件物理故障(LCD 排线松动引发通信异常、IMU 坏了返回全 0、Wi-Fi 芯片硬件故障)→ Agent 停止修改代码,直接弹出告警:【硬件底层异常,请检查排线或供电】。
它能分得清“我该改的代码”和“人类该修的硬件”。
七、范式边界:这个案例暴露了哪些局限?
依赖底层 Skill 库:如果你焊了一块不知名的第三方屏幕,没有内置驱动,这套闭环直接失效。
不适合硬实时:Lua 沙箱做 UI 渲染和逻辑流转没问题,但要搞微秒级时钟同步、高频 PWM,必须上原生 C。
修不了硬件漂移:底层 RTC 芯片本身的时钟漂移脚本解决不了,只能在应用层做补偿逻辑。
动不了底层时序:无法优化 DMA 传输、无法修改屏幕底层的 SPI 刷新率。
八、为什么这个案例是绝佳的 Demo 演示?
零门槛开箱即用:没有飞线,没有外接模块,随便拿一块主板就能演示。
物理反馈肉眼可见:倾斜板子屏幕变暗、放平恢复亮度。这种物理世界直接驱动代码行为的视觉冲击力极强。
分层极其清晰:观众能清晰看懂底层驱动(Vibe Mode)和应用逻辑(Lua 脚本)的界限。
对比感极强:传统开发要查 NTP 协议、写 UI 绘图库、读 IMU 寄存器、编译烧录排错。而 ChatCoding 只需一句自然语言,外加几句口语化的调整。
九、一句话总结本案例的 HIL 本质
Vibe Mode 预先封装了屏幕、授时与姿态底座的硬件能力;Agent 基于快照像搭积木一样编排交互逻辑;真机在物理世界跑起来后,把姿态变化、画面报错作为真实反馈回传;Agent 根据这些反馈秒级修改 Lua 脚本,完成硬件在环闭环。
这不再是“AI 帮你写驱动”,而是“AI 坐在坚固的硬件底座上,指挥物理世界”。这,才是具身智能时代硬件开发者最性感的开发方式。










帧率提到46帧那段能看出作者抠细节
想抄作业做个桌面时钟,等开源资源地址
罗马表盘的蒸汽朋克风太帅了,角色资源是作者自绘的吧
HIL轻量闭环解读到位,比纯软件Agent多了真机反馈这一环
秒级热更不用重启主板,调试效率差太多了