
项目概述
项目以小龟板A2为主控,搭配行空板M10实现无线远程操控小车,示例搭载 MeArm 机械臂,依托激光切割工艺制作模块化木质结构,支持多套执行机构自由更换,适配多样化的竞技玩法。
硬件选型
硬件清单包括小龟板A2、电机*4、舵机若干、轮胎*4、电池、2.7毫米厚度椴木板、行空板和数据线、二哈识图模块、充电宝以及无线网络环境。
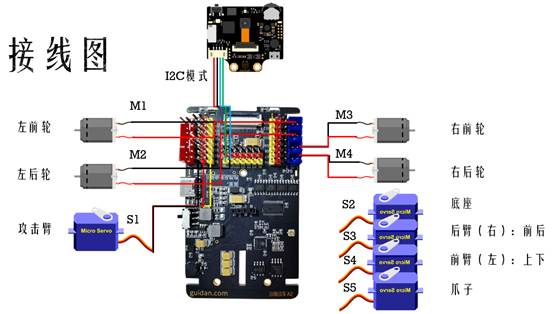
选用国产主控小龟板A2作为机器人硬件开发平台,该主控采用乐鑫ESP32处理器,总共有23组可控制管脚,所以最多支持23个舵机、4个电机、10根可输入输出编程管脚、23根管脚全部支持输出控制。板载六轴姿态传感器、蜂鸣器、LED彩灯、触摸按键、金手指,以及摄像头。提供机器人调试工具,支持Python编程、图形化编程,支持轮式、足式、人形三种机器人形态。
外观结构设计
测量不同硬件的尺寸,数字化建模 + 激光切割实现自主结构设计与零件制作。
1. 小车通用底板,从安全、标准接口、适配主控与电机、兼容性等角度进行建模设计。
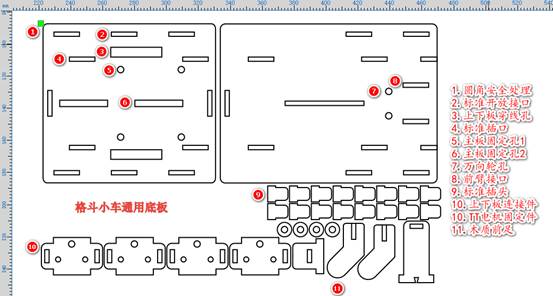
2. TT电机专用前臂结构件,支持TT电机平置、竖置两种状态,基于此设计叉车、扎气球、压路三个示例造型。
3. 9G舵机专用前臂结构件,基于此,提供斧头车示例。
4. 通用底板保留至少6个标准开放接口,提供拓展专用结构件,基于此提供 MeArm 机械臂示例。
结构设计上参考 开源机器人官方文档
最后,将切割的装置进行组装,测试以及迭代设计。
程序设计与实现:
小龟板(小车端)程序开发
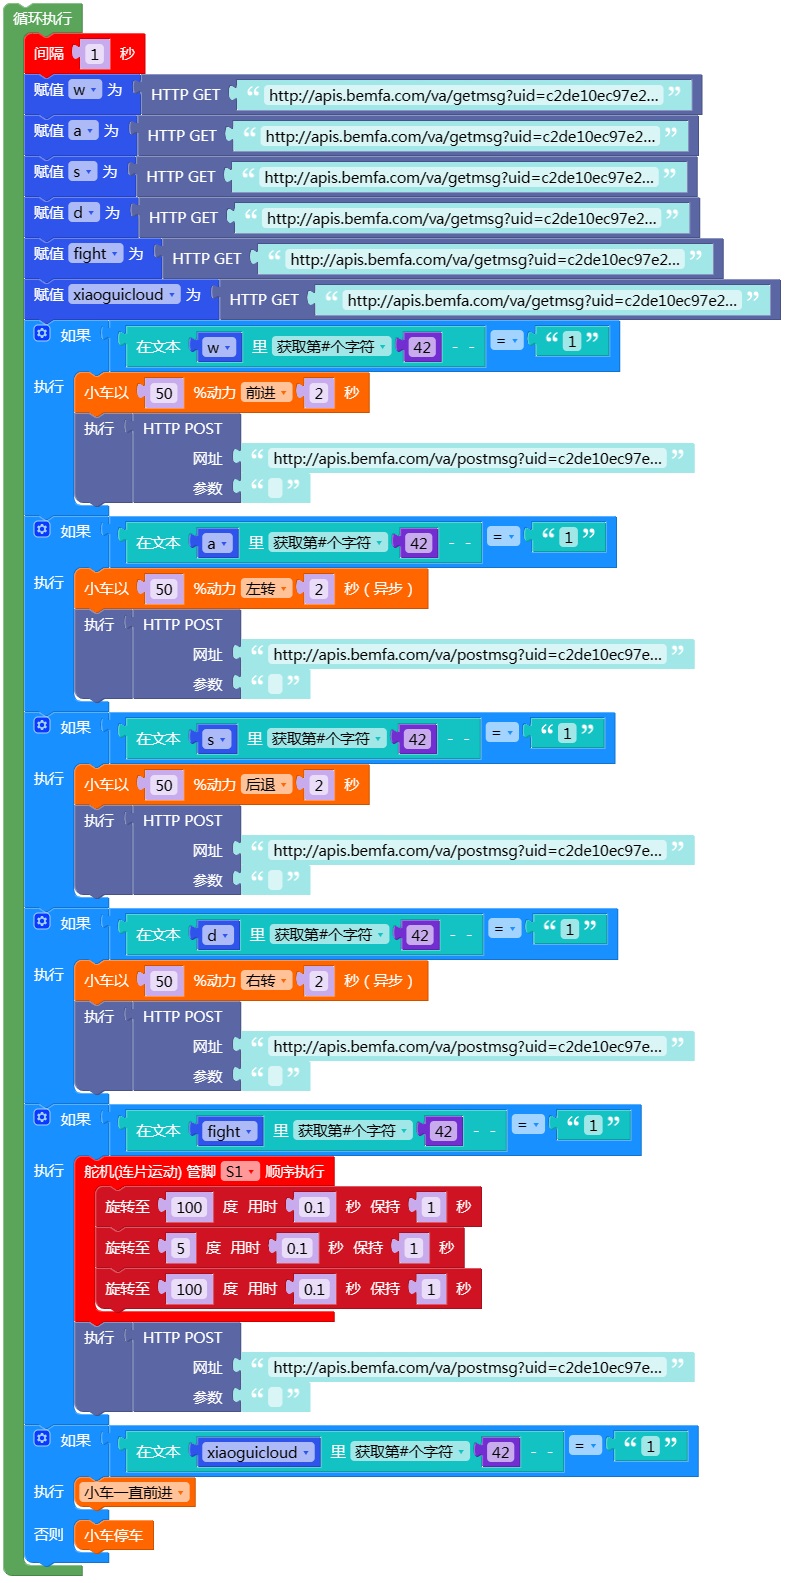
使用巴法云 HTTP 互联网协议通讯传输数据
行空板(遥控端)程序开发
代码可参考 行空板遥控物联小车
可视化操控界面设计
作品展示:
非编程遥控版本:无需编写代码,实现摇杆无线操控,更换叉车、斧头、压路等执行结构,完成基础格斗对战。
编程智能版本:搭载 MeArm 机械臂与二哈识图模块。
本篇是之前的小龟板小车项目资料,侧重激光建模设计与物联网小车远程控制,整理分享出来,给制作智能小车的老师、同学提供制作思路参考。 如今硬件方案已经有了更简化、多样的选择。项目里AI 视觉自主识别、爪子稳定夹取等功能有待更新。










小龟板加行空板联动,一个管运动一个管机械臂,分工挺清晰。
打孔定位图很实用,照着做能少走弯路。
夹持舵机的控制逻辑能不能再展开讲讲逆运动学?