
舵机是创客项目里最省心的一类动力件:低速大扭矩、自带闭环,给一根信号线就能把输出轴停在你要的角度上。平时做云台、机械爪、超声扫描支架,我基本都拿 SG90 这类 9g 小舵机起步,先把动作逻辑跑通,再谈升级。这篇把 SG90 用 Arduino 驱动的完整链路过一遍:信号原理、接线供电、两个官方示例、再到 PCA9685 一拖十六的多路方案。
先搞懂控制信号:50Hz 和 1~2ms 脉宽
Hobby 级模拟舵机吃的是 PWM 信号,周期 20ms,也就是 50Hz。角度由脉冲宽度决定,而不是占空比:
- 脉宽 1ms:输出轴停在 0 度
- 脉宽 1.5ms:停在 90 度,行程中点
- 脉宽 2ms:停在 180 度
1~2ms 之间连续可调,输出轴就能停在任何角度。这个机制带来的一个坑是连续旋转舵机:同样 1.5ms 变成了"停止",1ms 全速逆时针,2ms 全速顺时针,中间脉宽调的是转速。买的时候认准型号描述,别把两种混着用。
舵机内部是一颗直流电机加大减速比齿轮组,位置反馈靠电位器(高端型号用光码盘)。便宜的舵机虚位和回差就出在电位器精度上,这是参数党最在意的地方。
接线与供电:别偷懒用板载 5V
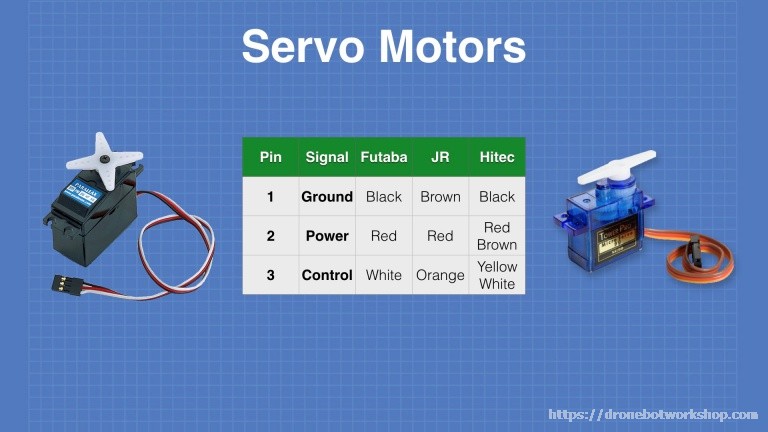
标准舵机三根线:棕色/黑色接地,红色接电源,橙色(或黄、白)是信号线。UNO 有 6 个 PWM 引脚,接任意一个都行,示例统一用 D9。
供电是新手最容易翻车的地方。舵机堵转电流不小,直接挂 Arduino 板载 5V 会拖垮稳压器,电机噪声串进电源线还会让系统莫名重启。正经做法是给舵机单独供电:5V USB 电源、4 节 AA 电池组都可以,电源地必须和 Arduino 的 GND 共地,否则信号没有参考电平。实在只能用板载 5V,就限制在一颗 9g 微型舵机,并在舵机电源脚附近并一颗 100μF 以上的电容吸收浪涌。
第一个实验:Sweep 扫摆
接线简单到没话讲:舵机用独立电源供电,地线并到 Arduino GND,信号线接 D9。
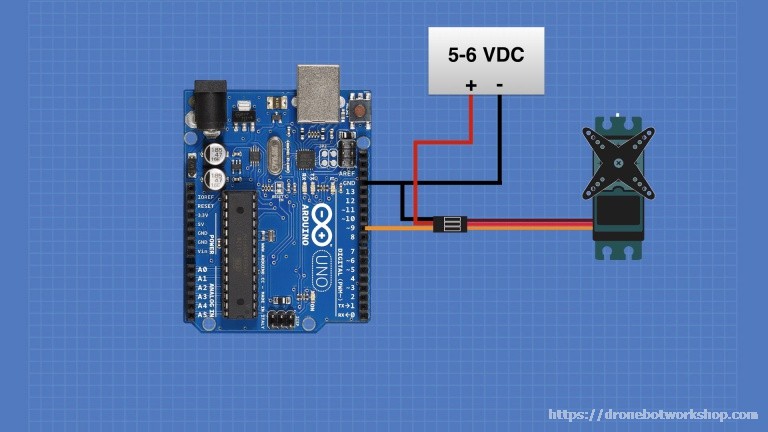
代码直接用 Arduino IDE 自带示例,文件菜单打开 Examples 里的 Sweep 即可。下面这份是可运行的完整版:
/*
  Arduino Uno Servo Motor Demo
  arduino-servo.ino
  Sweeps servo motor 180 degrees in both directions
  Servo connected to pin D9

  DroneBot Workshop 2025
  https://dronebotworkshop.com
*/

// Include Arduino Servo Library
#include "Servo.h"

// Create servo object and set position
Servo myServo;
int pos = 0;

// Define Servo pin
#define SERVO_PIN 9

void setup() {

  // Attach the servo
  myServo.attach(SERVO_PIN);
}

void loop() {

  // Sweep from 0 to 180 degrees
  for (pos = 0; pos <= 180; pos += 1) {
    // Set position
    myServo.write(pos);
    // Wait for servo to reach position
    delay(15);
  }

  // Sweep from 180 to 0 degrees
  for (pos = 180; pos >= 0; pos -= 1) {
    // Set position
    myServo.write(pos);
    // Wait for servo to reach position
    delay(15);
  }
}
逻辑就两个 for 循环:0 到 180 度每度一步、每步 delay(15) 给舵机时间到位,再反向扫回来。Servo 库写的是角度,脉宽换算它在后台替你做了。
第二个实验:Knob 电位器调角度
把电位器接进电路:10k 或更大的电位器,两端接 GND 和 5V,滑动端接 A0。
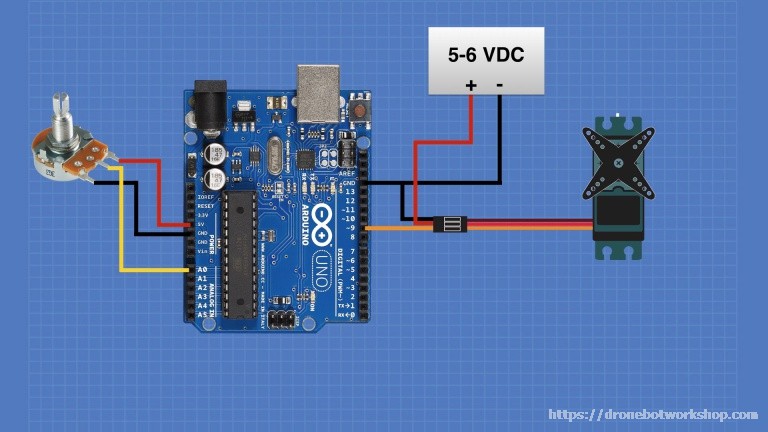
/*
 Controlling a servo position using a potentiometer (variable resistor)
 by Michal Rinott

 modified on 8 Nov 2013
 by Scott Fitzgerald
 http://www.arduino.cc/en/Tutorial/Knob
*/

#include "Servo.h"

Servo myservo;  // create servo object to control a servo

int potpin = 0;  // analog pin used to connect the potentiometer
int val;    // variable to read the value from the analog pin

void setup() {
  myservo.attach(9);  // attaches the servo on pin 9 to the servo object
}

void loop() {
  val = analogRead(potpin);            // reads the value of the potentiometer (value between 0 and 1023)
  val = map(val, 0, 1023, 0, 180);     // scale it to use it with the servo (value between 0 and 180)
  myservo.write(val);                  // sets the servo position according to the scaled value
  delay(15);                           // waits for the servo to get there
}
loop 里三行核心:analogRead 读 A0 得到 0~1023,map 换算成 0~180 度,myservo.write 写进去。转动电位器,舵机跟着走,装进项目前用它给舵机预定位很顺手。换上连续旋转舵机的话,同一个电路就变成转速和方向控制器。
多路方案:PCA9685 一块板带 16 颗舵机
Servo 库本身占用了 Timer 1,和其他需要定时器的库容易打架;UNO 的 PWM 引脚也有限,做多自由度小机械臂就不够用了。PCA9685 是更干净的解法:它走 I2C,只占 SCL、SDA 两根线,一块板 16 路 PWM 输出,地址焊盘可配置,最多级联 62 块、控制 992 颗舵机。
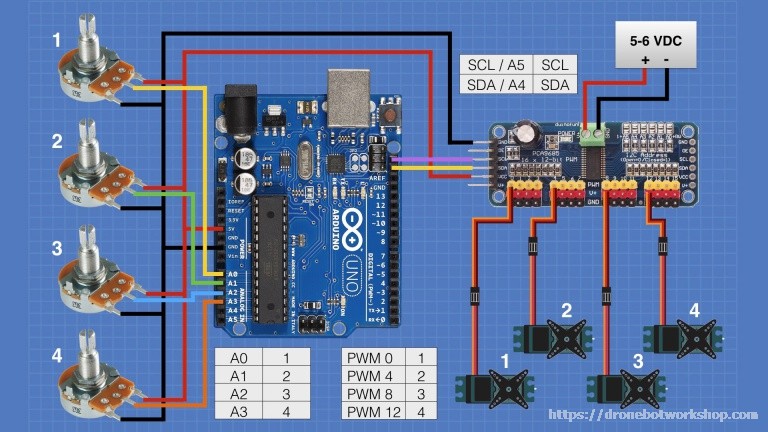
引脚记住这几个就行:GND 接地,VCC 接 5V 逻辑电源,SCL/SDA 接 I2C(UNO 上对应 A5 和 A4,用了 I2C 之后 A4/A5 就不能再当模拟输入),OE 悬空默认全输出使能。舵机电源走板顶的防反接螺旋端子,别和逻辑电平混用一块电源。地址焊盘全不短接是 0x40,短 A0 变 0x41,短 A1 变 0x42。
下面的示例让 4 颗舵机依次扫摆,接在输出 0、4、8、12:
/*
  PCA9685 Servo Demo
  pca9685-demo.ino
  Uses Adafruit Adafruit_PWMServoDriver Library
  Uses Seeeduino XIAO ESP32-S3 module
  Demonstrates operation of PCA9685 16-Channel 12-Bit PWM module

  DroneBot Workshop 2025
  https://dronebotworkshop.com
*/

#include "Wire.h"
#include "Adafruit_PWMServoDriver.h"

// Initialize with default I2C address (0x40)
Adafruit_PWMServoDriver pwm = Adafruit_PWMServoDriver();

// Servo parameters (adjust based on your servos)
#define SERVO_MIN 150  // Minimum pulse length count (out of 4096)
#define SERVO_MAX 600  // Maximum pulse length count (out of 4096)

void setup() {

  //Start PWM
  pwm.begin();
  // Set PWM frequency to 50Hz (standard for servos)
  pwm.setPWMFreq(50);

  delay(10);
}

// Function to set angle (0-180) for a servo on specified channel
void setServoAngle(uint8_t channel, int angle) {
  // Map angle to pulse length
  int pulse = map(angle, 0, 180, SERVO_MIN, SERVO_MAX);
  pwm.setPWM(channel, 0, pulse);
}

void loop() {

  // Demonstrate controlling four servos
  for (int i = 0; i < 4; i++) {

    // Sweep servo on channel 0 from 0 to 180 degrees
    for (int angle = 0; angle <= 180; angle += 5) {
      setServoAngle(i, angle);
      delay(50);
    }

    // Sweep back from 180 to 0 degrees
    for (int angle = 180; angle >= 0; angle -= 5) {
      setServoAngle(i, angle);
      delay(50);
    }
  }
}
用 Adafruit 的 Adafruit_PWMServoDriver 库,SERVO_MIN 150、SERVO_MAX 600 对应 4096 计数里的最小/最大脉宽,换舵机后按实际行程微调这两个值。setServoAngle 里一个 map 就把角度转成了计数值。
选型时我在意的几个参数
最后说两句挑舵机的经验,都是官方规格页会给的硬指标:
- 扭矩:堵转扭矩决定你能带动多大的负载,云台横滚这种负载要留一倍余量
- 速度:规格页一般标"秒/60 度",做云台和舵机云台架时 0.1s 和 0.2s 体感差距明显
- 齿轮材质:尼龙齿轮轻但磕不起,金属齿轮组耐堵转,代价是更重更贵
- 工作电压:4.8V 和 6V 是常见两档,标称扭矩通常按 4.8V 给,6V 供电会高一些
宣传页上的"高精度""智能"看看就好,真正决定手感的是齿隙、电位器精度和供电质量。按这套链路把 Sweep 跑通、Knob 调顺、PCA9685 扩展起来,一个 4 自由度小机械臂的控制部分就已经齐了,后面换大扭矩舵机只是改脉宽参数的事。










Sweep 跑通了,D9 加独立 5V 供电,一次点亮,共地提醒很到位
PCA9685 这个必须安排,手上的 6 自由度小臂正愁 UNO 引脚不够用
电位器那个 Knob 示例适合给舵机预定位,装车前先摆好角度再固定摇臂,亲测好用
这篇把脉宽讲得挺清楚,1ms 到 2ms 对应 0 到 180 度,中间 1.5ms 是 90 度。补一句我踩过的坑:SG90 这类便宜舵机个别个体 2ms 边界会到不了 180 度,写代码时最好先各方向试一下极限再定行程范围,不然机械臂关节容易顶死发热。另外共地真的不能省,去年我图省事没共地,舵机抖得像跳舞。