
在玩家圈里待久了会发现一个规律:想把 ROS 学明白,光看视频不动手基本没戏,而真要动手,一台带机械臂、带激光雷达、能跑 SLAM 和导航的整车,是最省事的载体。这次翻的是亚博智能的 ROSMASTER X3 Plus,一台绿色铝合金车架的麦轮 ROS 小车,官方仓库把它定位成面向 Jetson 和树莓派玩家的 ROS 机器人平台。我按老习惯,从装配和硬件架构的角度把它从头到脚捋一遍。
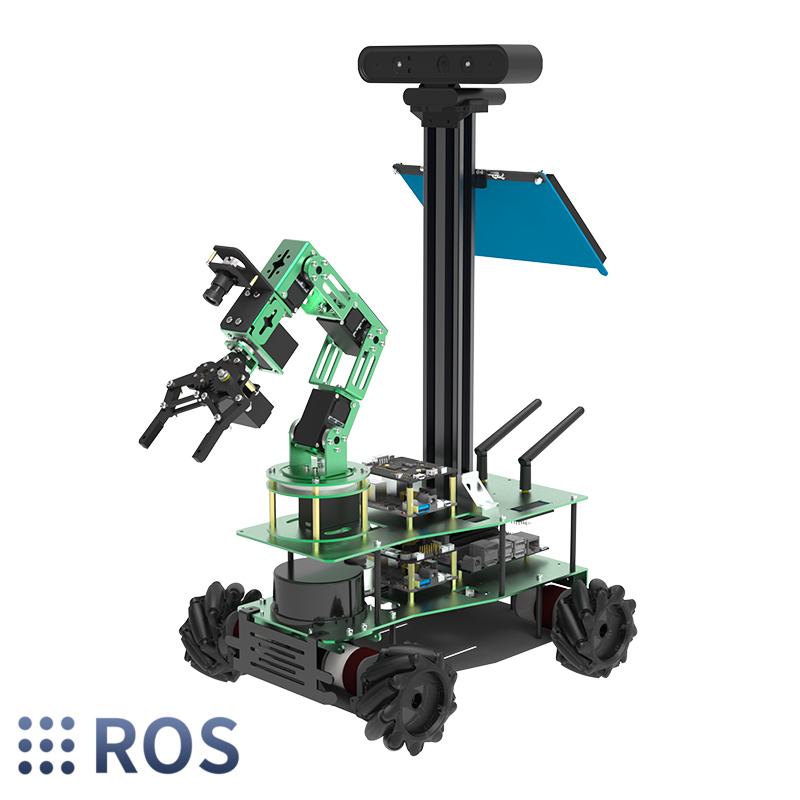
先看骨架:一台车四种大脑
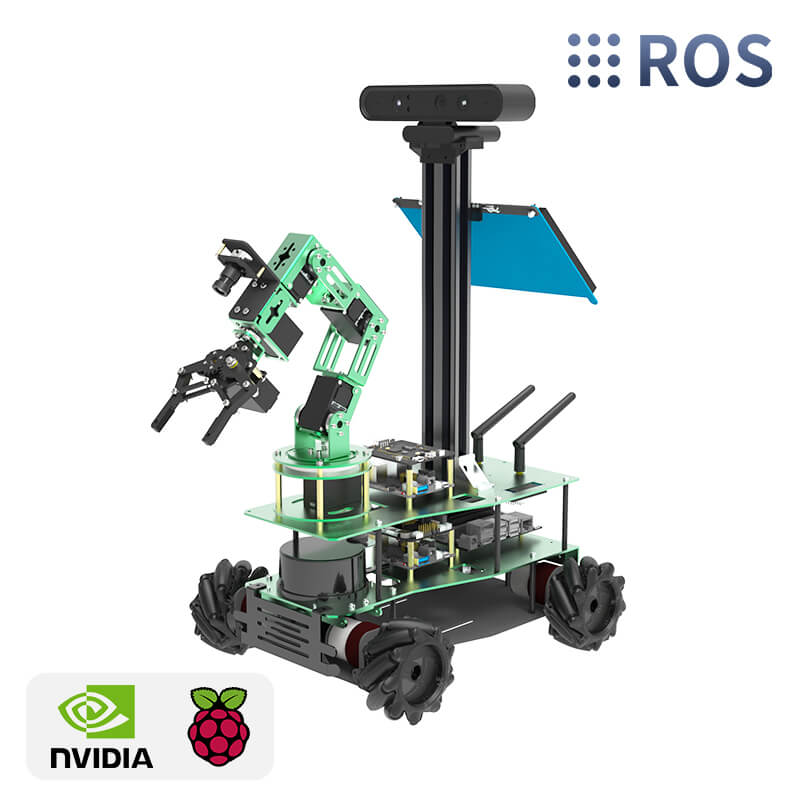
X3 Plus 最特别的一点是主控可选四种:Jetson Nano 4GB、Jetson Orin Nano SUPER、Jetson Orin NX SUPER 和树莓派5。同一副车架,算力从入门级的 Nano 一直到能用 TensorRT 跑推理的 Orin 系列都兜得住。下面这张官方仓库里的产品图把 NVIDIA 和树莓派的标志都印上了,就是这个意思:买哪个版本,取决于你想在车上跑多重的模型。
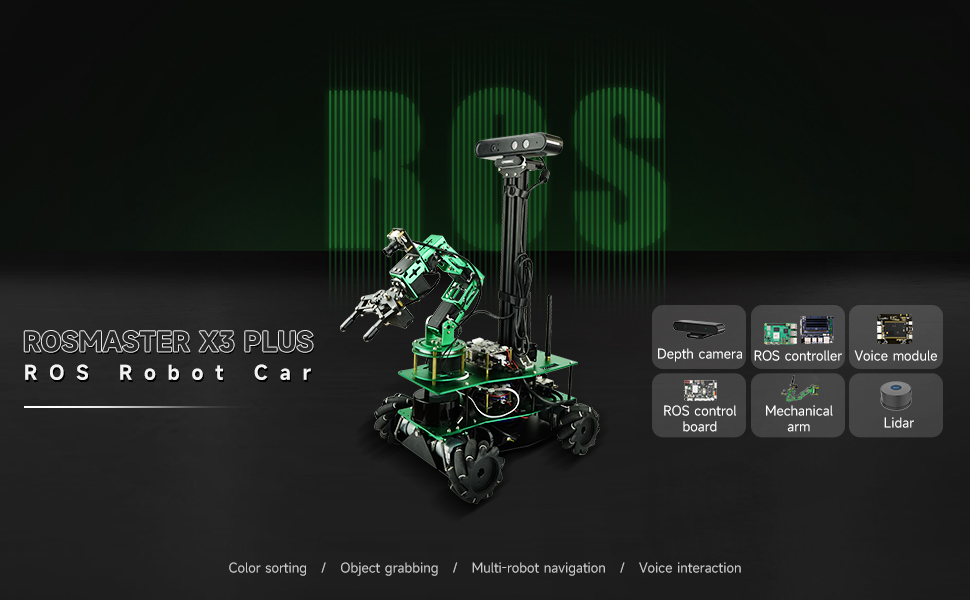
从我这种装配党的视角看,官方介绍里写明整车用绿色铝合金做结构件,铝合金型材加多层板的结构,改起来比一体注塑壳灵活得多,加传感器、换支架都好下手。接线层面,所有主控都落在同一块扩展板上,官方教程给每个主控版本配了一张专门的整车接线图:电池、四路电机、机械臂、4ROS 雷达、深度相机、OLED、七寸屏,全部在扩展板上归拢。树莓派5的供电是单独一个 Type-C 口,官方参数是 5.1V/5A,专门照顾它挑剔的供电协议。
还有一个容易踩的坑要提前说:树莓派5版本的系统环境装在 Docker 容器里,官方课程专门用一章讲怎么进容器,进终端要先跑 ~/run_docker.sh 再操作。第一次上手不知道这一层,直接在宿主机跑例程会各种报错找不到包。
底盘与动力:麦轮、摆动悬挂和四颗520电机
底盘是四个麦克纳姆轮加摆动悬挂结构,官方介绍里明确写了这套组合是为了让车在不平整地面上也能四轮贴地。麦轮的原理课程讲得挺细:A 轮和 B 轮呈镜像,滚子轴与轮毂轴成45度,四轮按 ABBA 的顺序装,前、横移、原地旋转都能做出来。这里给装配新手提个醒:麦轮方向装错一格,横移就会变成斜着走,装完先空架抬起来转一轮试试再上地面。
动力是四颗 520 规格的大功率电机。供电是一块 12V 电池组,走扩展板的 T 型口输入。电池这块官方教程里写得相当严:电压低于 9.6V 扩展板会蜂鸣报警,长期存放要把电量保持在 11.1V 到 11.7V 之间,使用环境限定 0 到 35 摄氏度。这些要求看着啰嗦,其实都是 3S 锂电组的安全边界,照做就是了。
扩展板才是这台车的中枢
很多人盯着主控看,其实这台车上真正值钱的是那块 YB-ERF01 扩展板,板载一颗 STM32 单片机,负责底层的电机、舵机和姿态读取,上面的主控专心跑 ROS。按官方教程的编号捋一遍它的家底:12V 电源输入口和两路 12V 输出;给树莓派5供电的 Type-C 口;给 Jetson Nano 供电的 5V 输出口;I2C 接口可外接 OLED;CAN 接口;SBUS 航模接收机接口;RGB 灯带口;PWM 舵机口带 6.8V 和 5V 电压跳线选择;串口舵机口专门接机械臂;四路电机口;还有九轴姿态传感器、蜂鸣器和用户按键。
上电时序也有讲究:开机或按 RESET 后九轴传感器要初始化,车必须平放,听到一声"哔"才算就绪,官方还提醒开机后雷达会自动转起来,别用手挡。板子上有颗用户功能键 KEY1,可以自己编程定义,配合 RESET 和 BOOT0 两个键,底层单片机烧程序不用拆车。
机械臂:六自由度总线舵机和夹爪的"角度账"
车顶这支六自由度机械臂用的是总线串口舵机,官方介绍里写了支持关节角度回读,配套 MoveIt 做仿真控制。从装配角度看,总线舵机比传统 PWM 舵机省线太多,六个关节串起来一根线,走线强迫症狂喜。官方的 STM32 硬件课里也能看到它的底层接法:串口舵机挂在扩展板的串口3上,PC10 和 PC11 两个脚。
真正体现官方用心的,是教程里那本"夹爪角度账"。夹爪靠舵机转角开合,角度设大了会堵转烧舵机,所以官方给了一张对照表:物体 1 厘米设 168 度,3 厘米设 134 度,最大能夹 6.4 厘米,对应 0 度全开。配套的视觉识别色块就是边长 3 厘米,查表 134 度正好夹起。这个设计把新手最容易翻车的堵转问题直接用查表法绕过去了,挺实在。
软件家底厚,但上车前想清楚三件事
系统方面,官方仓库写的组合是 Ubuntu 18.04 加 ROS Melodic、Python 编程。课程目录我从官方教程站拉出来数了一遍,前后三十多个章节,覆盖面非常夸张:SLAM 一章里 gmapping、hector、karto、cartographer 四种建图算法全有;视觉线从 OpenCV 基础到 RTAB-Map 三维建图、ORB_SLAM2;深度学习线有 YOLOv5 加 TensorRT 加速;还有 MediaPipe 手势控制、MoveIt 机械臂仿真、多机编队。近两年还追加了本地大模型一章,Qwen2、DeepSeek-R1、Llama3 这些模型都给了部署教程。官方仓库页写明随车免费提供 124 个中英字幕视频教程。
雷达也不用纠结选型:X3 标准版有两款雷达可选,而 X3 Plus 出厂只配一款 YDLIDAR 4ROS,官方介绍标的是 TOF 测距、扫描半径 30 米、抗 10 万勒克斯强光。深度相机是 Astra Pro,俯仰角度手动可调。
优点说完了直接讲短板,上车前有三件事要想清楚。第一,官方产品页没有公开标价,不同主控版本差价很大,官方中国官网挂的是天猫、京东旗舰店的跳转链接,价格要去店里看,截至2026年11月6日官网页面仍未挂出售价。第二,整备重量、整车尺寸、续航时间这几个数官方页都没公布,我没法替它填,想装进背包通勤的人要先掂量。第三,车身立着七寸屏加一根天线杆,重心不低,麦轮全速横移的时候稳定性会打折,家里地方小的要想想清楚。
我的结论是:这套车适合想把 ROS 全栈从头摸一遍、并且打算在它基础上加装改造的人,课程厚度和硬件开放度在这个形态里都是第一梯队;但如果你只想要一台开箱即跑 ROS2 的现成平台,官方主线课程还在 ROS1 生态,买前要想明白自己的学习路线。动手前建议先去官方仓库把教程目录翻一遍,再决定选哪个主控版本。
sh ~/Rosmaster/RobotType/set_X3Plus.sh最后附一个装机后必跑的命令,官方教程里用来把系统车型切到 X3 Plus。这是装配完成、烧好系统后的第一课,跑完重开终端看到车型打印出来,才算真正开工。


树莓派5版本要先进Docker这点帮忙避坑了,正好在纠结选Pi5还是Orin Nano
整车确实偏贵,学生党可能得再等等,不过教程量是真的顶,光SLAM一章就四种建图算法
麦轮装反那段的提醒太真实了,我第一次装ABBA装成ABAB,横移直接变斜走,查了一下午才发现
夹爪角度对照表这个设计确实省心,就是不知道6自由度臂的重复定位精度官方有没有数,文中没提