想做无人机、车模,或者给机器人加个大劲儿电机,无刷电机(BLDC)是主流动力方案,而电调ESC就是把无刷电机转起来的那个“控制盒”。这篇文章把电调的接线、上电校准和几个关键坑讲清楚。
先懂原理:三相电调加PWM调速
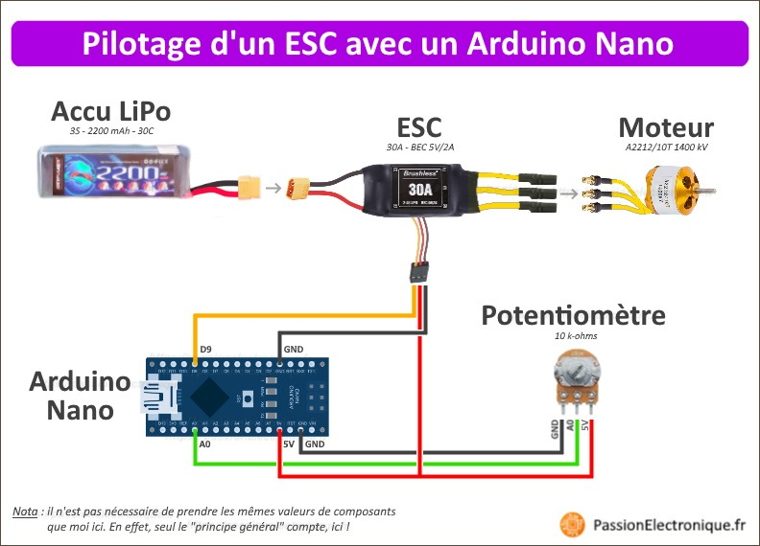
无刷电机有A、B、C三相,靠电调里的MOS管桥高频换相来转,电调就是那颗负责“换相+调速”的芯片。它接收常见的PWM信号(和舵机信号很像,标准1-2毫秒脉宽),输出的最长脉冲决定电机转速。很多电调还自带BEC,能从电源里稳定输出5V给主控供电。
接到Arduino上,最省心的方式就是把它当舵机用,用Servo库输出脉宽信号控制,省去自己写PWM的麻烦。
接线:电源、电机、信号三路
电调一般需要:电源(接锂电池或稳压电源给电调供电)、电机三根相线(A、B、C,顺序不对会反转)、信号线(接主控的PWM脚,通常配合电调输出的5V和地)。
接线顺序建议:先接好电机三相和电源,再接信号线到Arduino。上电后第一次使用基本都要先做“油门校准”——把信号设到最低,上电,听到特定提示音后推满再拉回,让电调记住油门范围。
三个高频坑提前躲开
坑一:必须先校准油门。不校准直接推转速,电调可能不会转,或者把低速当高速,控不住这是最常见的。
坑二:相线顺序。A、B、C接错了电机一般不会烧,但会反转,想换方向就随便倒换两根相线。
坑三:共地不能漏。电调信号地和主控供电地必须连通,否则信号参考不一致电机乱转或不动。
会了之后,做个四轴、车模,或者给DIY机器人升级强劲关节动力,都能轻松驱动无刷电机。


信号地不共地电机乱动,接上共地就稳了,这一步不能省
之前用普通PWM写得累死,改用Servo库当舵机控制省事太多了
油门校准是灵魂,不校准推了不转,我排了半天才发现是没校准
A B C相线接错会反转,想换方向随便倒两根相线就行,真经