
在ROS圈里待久了,你迟早会撞上同一台小车:TurtleBot3 Burger。它是ROBOTIS在2017年接手的第三代TurtleBot,官方文档把它定位成"低成本、模块化、可定制"的ROS移动机器人平台,十几年攒下来的教程、导航栈和仿真配置几乎都默认它能跑。今天把这台开源标准件拆开看一遍,官方文档站每页都点开对过参数,看看这1kg出头的小车到底凭什么成了实验室门口的常驻嘉宾。
四个部件撑起的差速底盘
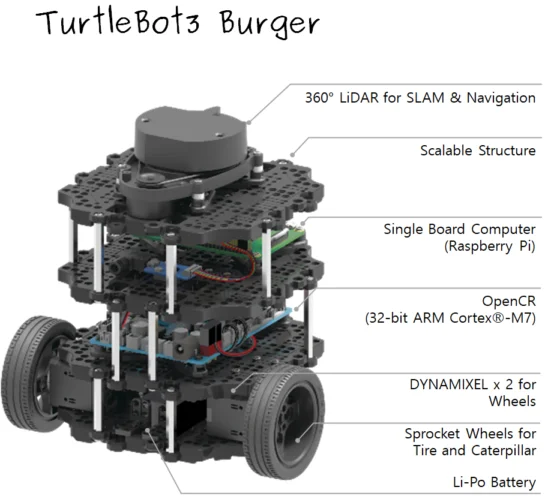
Burger的机械结构简单到可以用"四层楼板"来形容:顶部是360°激光雷达,中间一层是树莓派,再往下是OpenCR1.0控制板,底层挂锂电池。驱动就两个轮子,各配一颗DYNAMIXEL XL430-W250智能舵机,典型的两轮差速底盘,配一颗万向轮保持平衡。官方文档还提到,现在发售的Burger随附的激光雷达按文档口径是360°激光测距传感器,早期批次是LDS-01,装在一块可扩展的注塑框架上,孔位密布,想加摄像头、装机械臂都能自己打孔。
这里得说清楚:Burger的舵机是整机里的构成件,XL430-W250本身今天另有单款拆解,这里只从整机角度带过它怎么干活。
动力轮:两颗XL430-W250
官方文档把Burger用的XL430-W250参数列得很全:内部是ST的Cortex-M3主控(STM32F103C8,72MHz),12位非接触绝对编码器,减速比258.5:1,堵转扭矩1.4N·m(11.1V、1.3A),空载转速70rpm(11.1V),走TTL多点总线,菊花链串起来就能控。对差速小车来说,两颗舵机做速度环闭环,比普通直流减速电机加光栅编码器的方案省心不少,这是Burger能直接跑SLAM的底气之一。
参数逐项过一遍
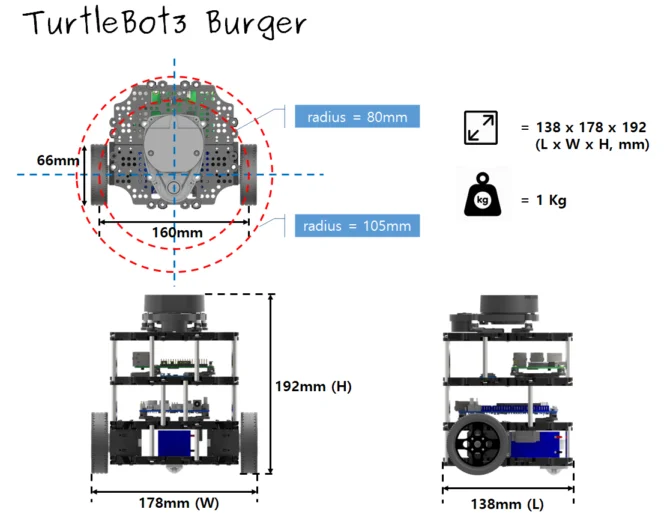
官方文档站给出的Burger硬件规格如下,我逐项核过:
1. 尺寸138mm x 178mm x 192mm(长x宽x高),含主控板、电池和传感器的整备重量1kg;
2. 最大平移速度0.22m/s,最大旋转速度2.84rad/s(162.72deg/s);
3. 最大负载15kg——这是结构标称值,实际超出太多会明显吃力,别当真往车上摞;
4. 爬坎阈值10mm以下,地面要平整;
5. 预期续航2小时30分,预期充电时间也是2小时30分;
6. 单板机为树莓派4,控制板MCU是32位ARM Cortex-M7带FPU(216MHz,462DMIPS)。
感知这块,LDS-01是360°二线激光扫描,检测距离120mm到3500mm,采样率1.8kHz,785nm半导体激光,Class 1安全等级,走USB或UART接主机。精度按区间分档,120mm到499mm段是±15mm,够SLAM用,别指望它做精密测量。
大脑OpenCR1.0:开源开源再开源
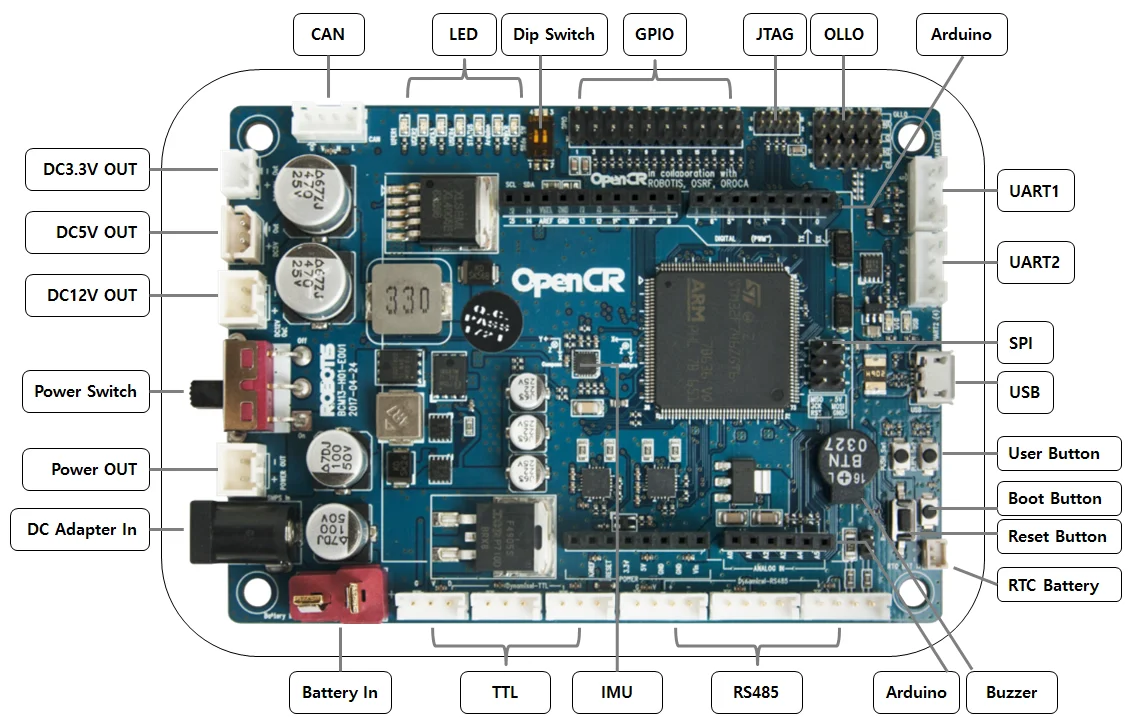
OpenCR1.0是这台车最有意思的板子。主控STM32F746ZGT6,32位Cortex-M7带FPU(216MHz,462DMIPS),板载三轴陀螺加三轴加速度计的IMU,TTL和RS485两路DYNAMIXEL接口,还有CAN、UART、SPI、Arduino兼容排针。供电输入7-24V,默认配LI-PO 11.1V 1800mAh(19.98Wh)电池,板子上直流3.3V、5V、12V三种输出,外接传感器不用自己搭电源树。
更要紧的是开放程度:原理图、PCB的gerber文件、物料清单和固件源码全部按开源许可放出,3D打印件也有全套CAD。想自己复刻一块板子、或者改底层控制固件,门槛几乎只剩焊接。
适合谁,不适合谁
适合的画像很清晰:要学ROS导航、SLAM、建图导航全流程的学生和实验室;需要一个"标准件"验证算法、写论文跑对比的课题组;想从仿真切实机的开发者。Burger上的时间成本最低,因为全网踩坑帖都是照着它写的。
不适合的也直说:想跑视觉导航得自己加深度相机;15kg标称负载和0.22m/s的时速决定了它不是配送机器人的料;预算敏感的个人玩家要掂量一下——官方商城页与官方美国站都没挂统一标价,价格以官方渠道询价为准(截至11月4日),整套下来比拼装玩具车高一个量级。
一句话收尾:Burger不是最便宜的差速小车,但它把"能跑通ROS导航栈"这件事做成了开箱即得的公共资源。你要买的是这个生态,不是那两颗轮子。


OpenCR原理图和gerber全开源这点真心,自己打板子玩过一遍才懂固件里坐标变换那段有多值钱。
LDS-01那个±15mm的精度确实别当测量仪用,不过跑gmapping建个屋子平面图完全够用了。
XL430做轮子的好处就是不用自己调速度环,1.4N·m的堵转扭矩拉这1kg小车绰绰有余。
这套四层楼板结构看着是真清爽,学生党拿来入门ROS导航确实省事,就是不知道现在整套下来多少钱。