
想学 ROS,卡在第一步的往往不是代码,是买什么车。市面上能跑 ROS 的轮式平台,价格从不到一百美元到六七百美元,看起来都是“麦轮 + 雷达 + 摄像头”,拆开看差别很大:有的是纯底盘要你自己配主控,有的是半成品套件,有的是插电就能跑的整机。
这篇挑了三款 10 月 30 日在售、官方页面参数写得比较全的:微雪 WAVE ROVER、幻尔 JetAuto、亚博 ROSMASTER X3。三台车对应三个价位段,也对应三种完全不同的玩法。
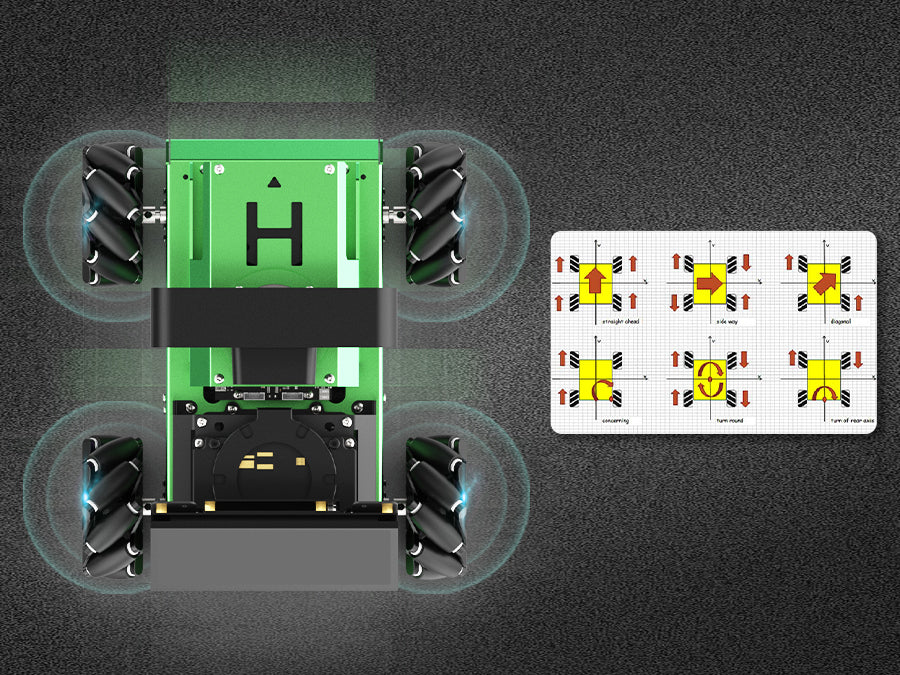
| 对比项 | WAVE ROVER | JetAuto | ROSMASTER X3 |
|---|---|---|---|
| 官方价 | 89.99 美元(底盘) | 439.99 美元起(不含控制器) | 659 美元(树莓派 5 8G 版) |
| 形态 | 四驱轮式底盘 | 四轮麦轮整机 | 四轮麦轮整机 |
| 主控 | 不含,自配 Pi4B/Jetson | 可选 Pi5 / Jetson Nano / Orin | 可选 Pi5 / Jetson Nano / Orin |
| 雷达 | 可选装 LD19/STL-27L | 标配激光雷达 | 标配激光雷达 |
| 尺寸 | 194×168×100mm | 302×260×256mm | 官方页未列 |
| 整机重量 | 860g | 3500g | 官方页未列 |
微雪 WAVE ROVER:89.99 美元买的是底盘和驱动
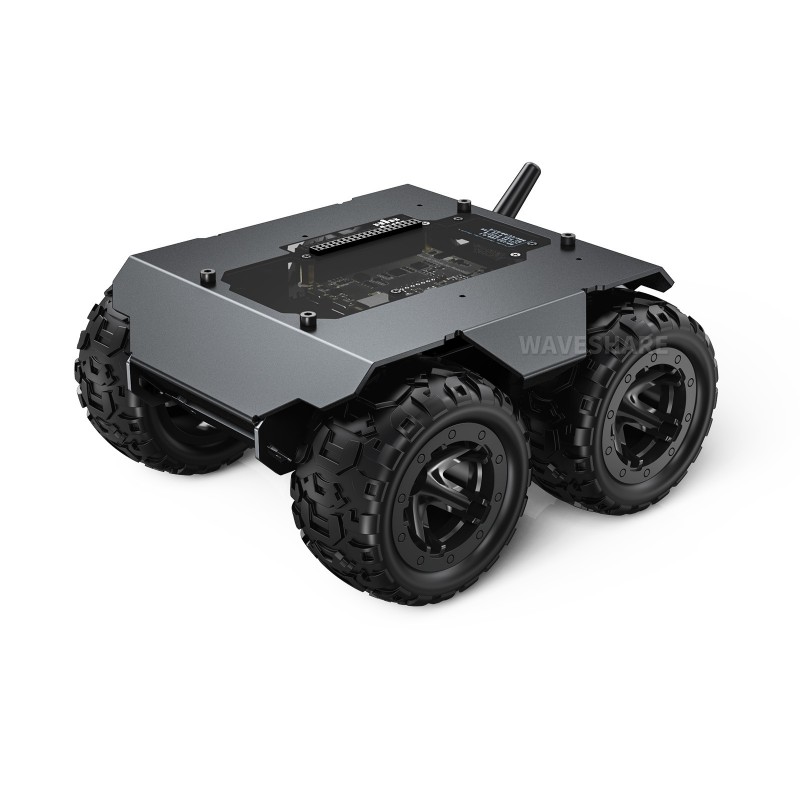
这台严格说不是“ROS 车”,是一套带 ESP32 驱动板的四驱底盘。官方给的机械参数是 194×168×100 毫米、整机 860 克、载重 0.8 公斤、爬坡 22 度,四个 N20 减速电机 12 伏 200 转,空载最高 1.25 米每秒。底盘上留了 UART 和 I2C,板载 ESP32 负责电机和编码器,主机位置可以插树莓派 4B、Jetson Nano 或 Orin Nano,雷达要另配 LD19 或 STL-27L。
也就是说,89.99 美元买到的是“能动、能测速、能被上位机指挥”的底盘,ROS 那一层要你自己装。好处是便宜、结构透明、坏了哪个件都能单换;代价是要自己搞主控镜像、自己写或抄节点、自己解决供电,从下单到能跑通 SLAM,一周算快的。
幻尔 JetAuto:439.99 美元起,主控另算
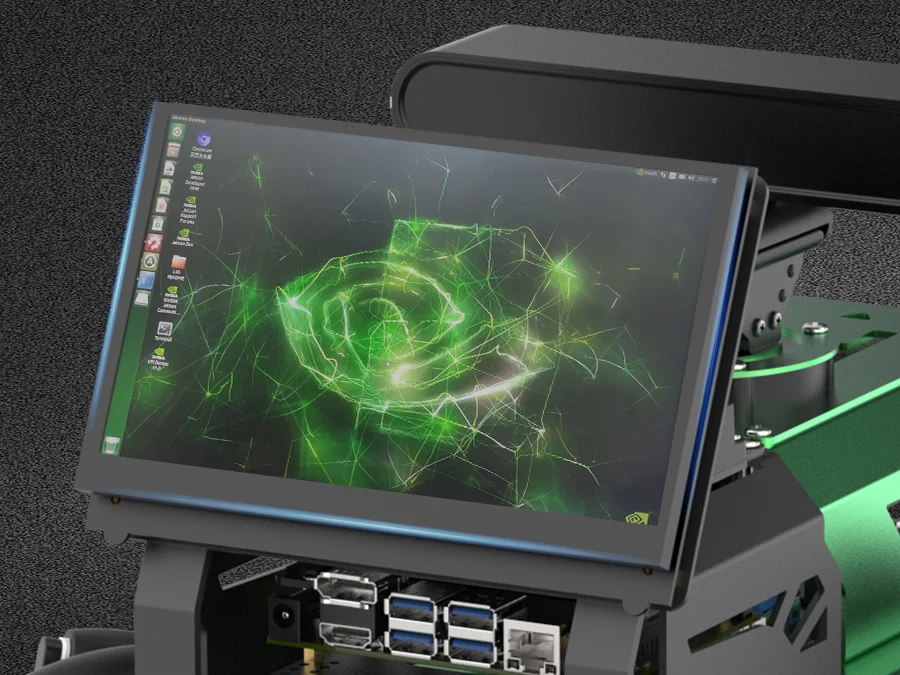
JetAuto 走的是套件路线。官方标 302×260×256 毫米、3.5 公斤、全铝机身,11.1 伏 6000mAh 电池,续航标 60 分钟。配置上有四轮麦轮、3D 深度相机、6 麦克风环形阵列、7 英寸 1024×600 触摸屏、240 度云台,舵机用的是 HTS-20H 串行总线舵机,官方给的系统是 Ubuntu 18.04 加 ROS Melodic。
价格要注意:439.99 美元是 Starter Kit 不含控制器的价格,选树莓派 5 8G、Jetson Nano 4GB、Orin Nano Super、Orin NX Super 这些控制器版本,价格会一档档往上加,具体按官网选项实时变化。它把“能演示的东西”做全了——语音、视觉、跟随、抓取都能跑现成例程,适合想把课上完、把功能跑通的人。
亚博 ROSMASTER X3:659 美元,给的是课程和算法栈
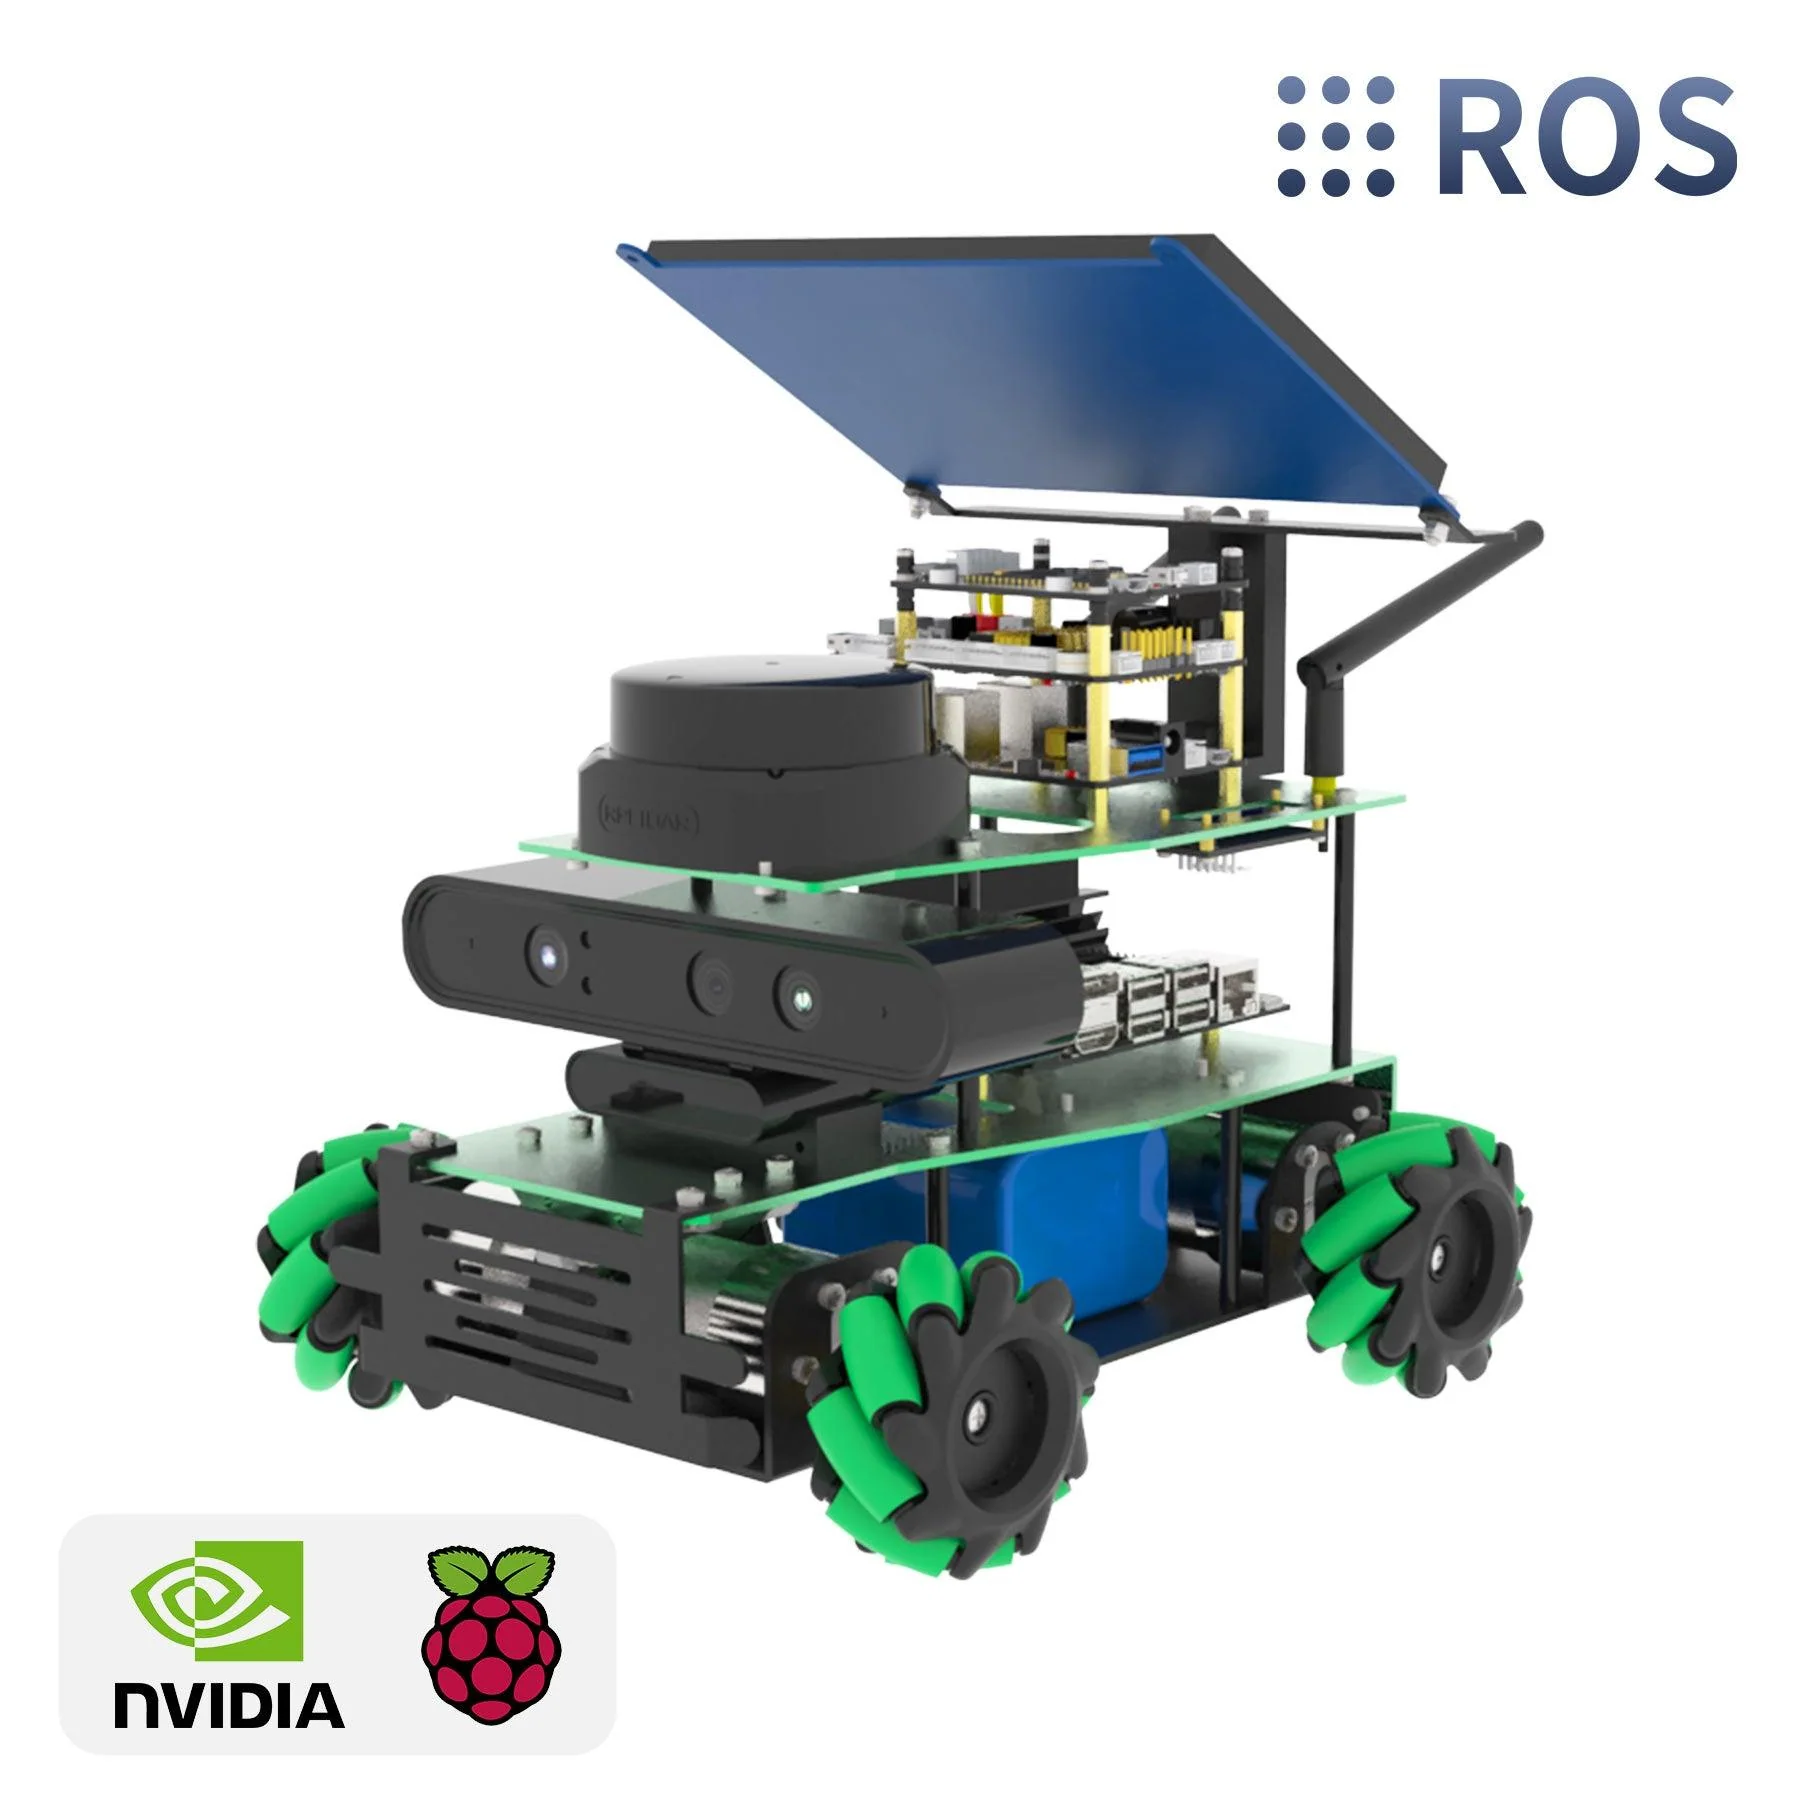
X3 的定位更偏“教学 + 算法验证”。659 美元对应的是树莓派 5 8G 的标准版本,控制器还能换成 Jetson Nano 4GB、Orin Nano Super、Orin NX Super,版本分标准、高级、超级、终极几档。硬件上是铝镁合金车体、四轮麦轮支持 360 度全向、激光雷达加深深度相机加语音模块。
它最有分量的是软件侧:官方列了 ORBSLAM2、Octomap、RRT 这些算法案例,配 103 节视频课程,代码开源。对想把 SLAM 和路径规划真正跑一遍的人来说,这套课程体系比硬件参数值钱。
需要说明的是,X3 的官方产品页没有给出整机尺寸和电池容量,只列了功能与配置,所以这张对比表里这两项只能空着。这不是省略,是官方确实没公开,硬填就成了编。
怎么选:三条路线对应三种人
预算紧、想弄明白每个零件在干什么、不怕折腾,选 WAVE ROVER。90 美元的底盘加上自备的树莓派和雷达,总价能压到 300 美元以内,但时间成本最高。
想少走弯路、要一个开箱就能演示语音和视觉的平台,JetAuto 的套件更省心。它的价格随控制器档次变化,选之前先把控制器版本定下来,别拿 439.99 当整机价。
目标是跑通 SLAM、建图、路径规划,并且希望有课程带着走,X3 更对路。659 美元里相当一部分买的是课程和算法案例,这部分在别的车上得自己找资料补。
三台车都用麦轮,都能全向移动,差别不在机械结构,在你愿意花多少钱换时间。最后提醒:三家的价格都是官网当天页面价,不含税运,控制器版本不同价格差得不少,下单前自己点一遍选项确认。

X3 的课程是真的多,103 节,我照着跑 ORBSLAM2 建图,第一次成功那会儿挺爽。缺点是官方页确实没给尺寸和电池,想比参数只能自己问客服。
建议补一下续航实测。官方标 60 分钟是理想状态,麦轮打滑、频繁转向的时候掉得很快,我实际跑不到四十分钟。
只看参数我会选 X3,真用起来才发现离地间隙更重要。实验室地毯上麦轮还行,一到户外有点石子就卡。
WAVE ROVER 加树莓派 4B 和 LD19,我算下来差不多 250 美元,确实比整机便宜一半。但驱动和 ROS 环境折腾了两周,中间还把电机线接反烧了一个驱动。
JetAuto 那个 439.99 真是坑,我一开始以为含 Jetson,结账才发现是 Starter 不含控制器。加 Orin Nano 之后价格直接上了一个台阶。