
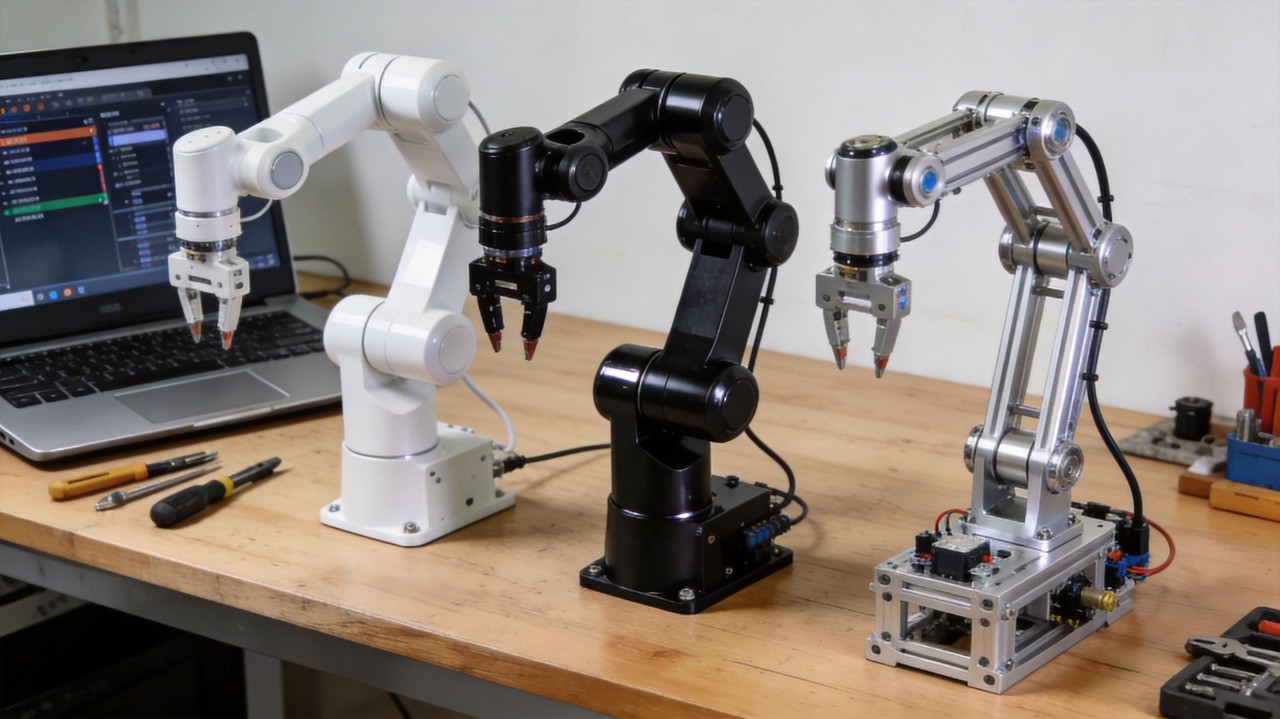
桌面机械臂这两年越来越火,编程课、实验室抓取、DIY玩家都人手一台。可新手一搜就眼花:几百到上万都有,3轴到6轴都有,到底怎么选?这篇把关键参数讲明白,看完你自己就会挑。
先看自由度(轴数)。4轴机械臂基本在一个平面里抓放,像4轴的Dobot Magician;6轴是能在3D空间里任何位置、任何角度摆放末端的最低要求,像myCobot 280、uArm Swift Pro都是6轴;7轴多一个冗余关节,主要给避障和复杂研究用。对绝大多数桌面应用,6轴最实用。
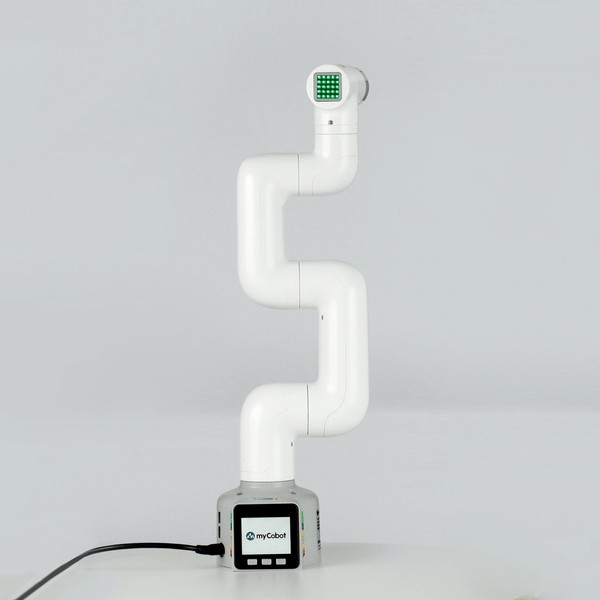
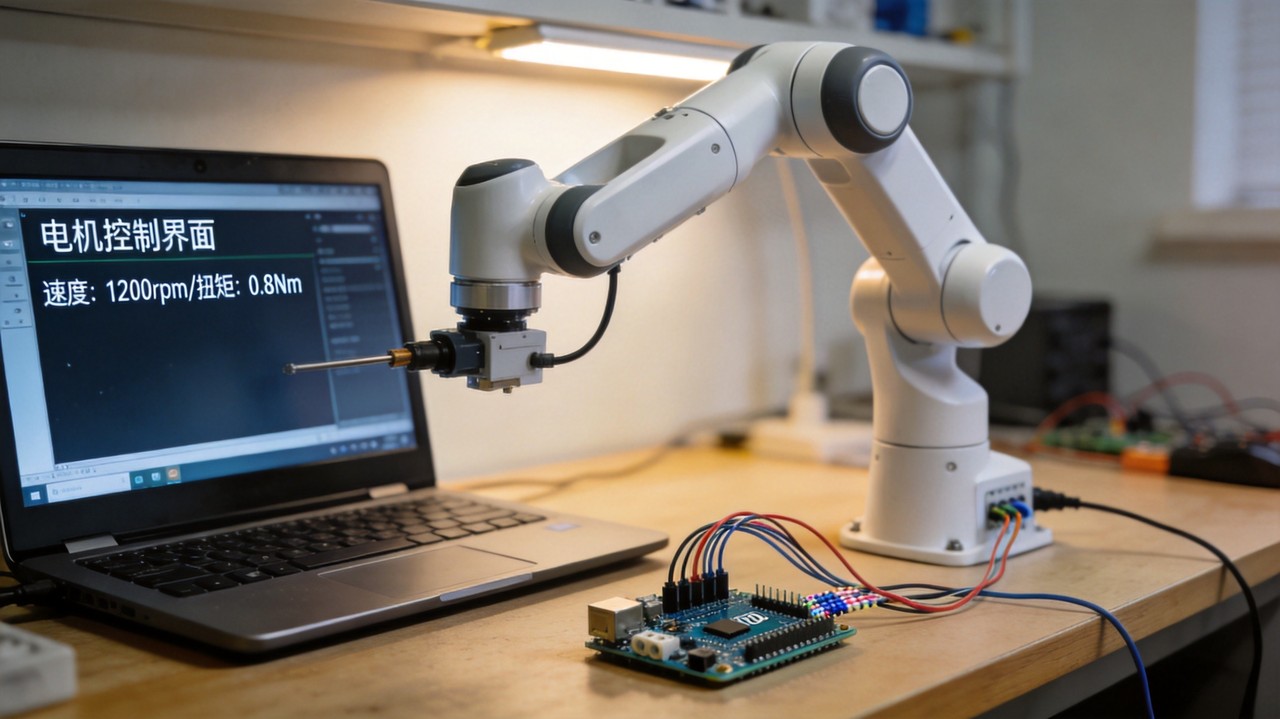
这张图是桌面六轴机械臂 myCobot 280 的实拍:它臂展280mm、负载250g、整机不到800g,重复定位精度±0.5mm,主控是ESP32。买前先想清楚用途,再对着这类规格对比,别只看外观。
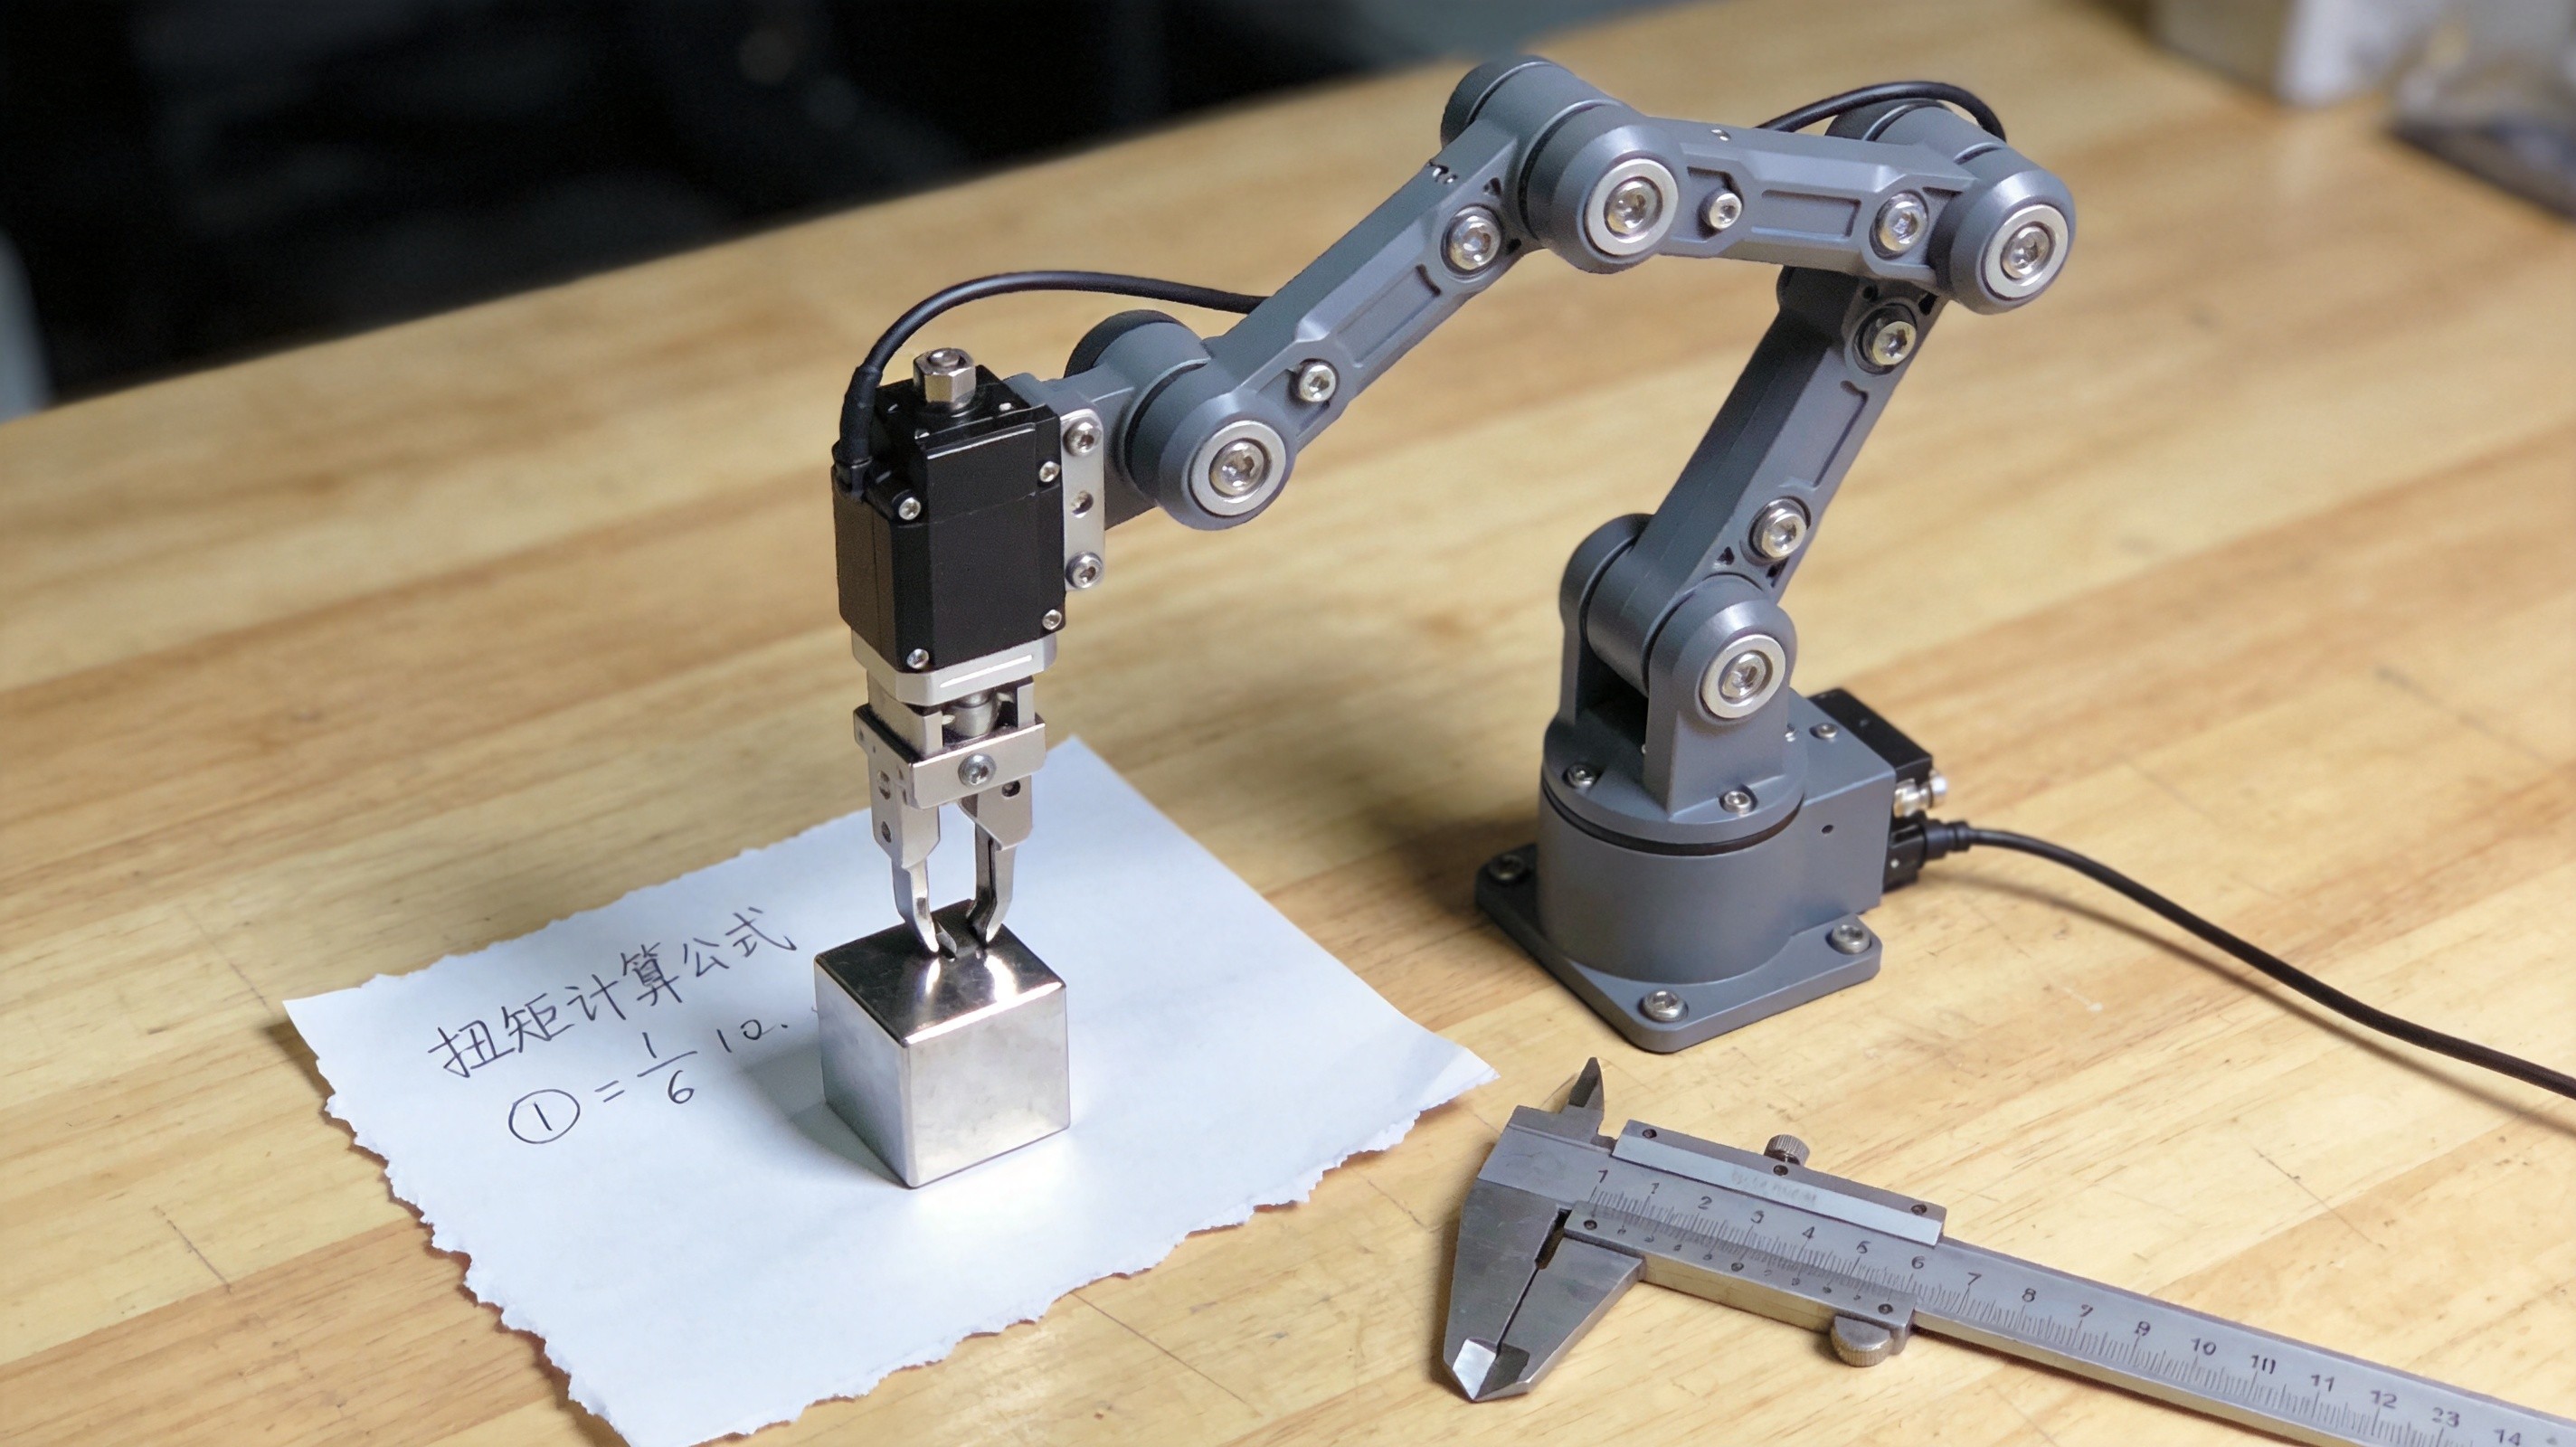
再看负载和臂展。负载是手腕法兰能扛的质量,注意夹爪重量要从里面扣掉——标称250g的产品扣掉一个几十克的夹爪,真正能抓的就剩200g左右。臂展决定工作范围,桌面臂一般在280到500mm。下单前先算:你最重的物件多重、要从哪抓到哪。
第三看精度(重复定位精度)。它衡量机械臂回到同一点准不准,桌面教育/DIY臂通常在±0.5到±1.0mm(myCobot 280约±0.5mm、开源臂SO-101约±1.0mm),工业带力控的能到±0.03mm但很贵。写画、分拣这类任务±0.5mm就够,别盲目追高精度。
第四看控制方式和生态。入门最好选同时支持图形化拖拽编程、Python、ROS而且文档社区多的产品,比如myCobot、uArm这类开源臂。真正决定你上手顺不顺的,是官方示例和社区资料多不多,而不是纸面参数最好看。
价格怎么定位?开源DIY套件和入门教育臂三百到几千(3D打印的开源臂Forte全套材料成本才两百多美元);成熟的桌面六轴臂像myCobot 280约650美元;真要科研或仿人操作,OpenArm约2800美元、Dobot MG400约3000美元。先定用途再定预算,别一上来就上高级的。
最后给新手的实操建议:先问自己“我要拿机械臂干嘛”——教学、抓取实验、还是写字画画;再按 轴数→负载臂展→精度→控制生态 这四步筛;在同预算里选社区最活跃、文档最全的那台,比参数最高那台更好用。功课做在前面,桌面机械臂才买得值。
买之前真的先想清楚轴数,我图便宜先买了三轴的,后来想装相机做识别根本不够用,换了六轴的。文中那句“夹爪重量从负载里扣”太关键,标250g实际也就抓两百来克。新手照他这四步筛,能少踩不少坑。
±0.5mm写画画画够用了,别一上来追工业级精度,贵得离谱。
uArm和myCobot都支持Python,对会编程的太友好,建议先看官方文档数量再下单。