
买回桌面机械臂,第一课就是学会控制它。别慌,桌面臂的控制其实就三条路子:用Arduino直接驱动、用厂商上位机拖拽、用ROS做机器人级编程。这篇把三条路讲清楚,你照着选起点就行。
最底层是 Arduino 控制。很多开源臂直接面向 Arduino IDE——比如 uArm Swift Pro 用 Arduino MEGA 2560 当主控,OpenMANIPULATOR-X 用 Arduino OpenCR 板。把官方库装进 Arduino,写好舵机/步进驱动,USB连电脑就能发指令控制每个关节的角度,适合想玩底层电机和硬件DIY的人。
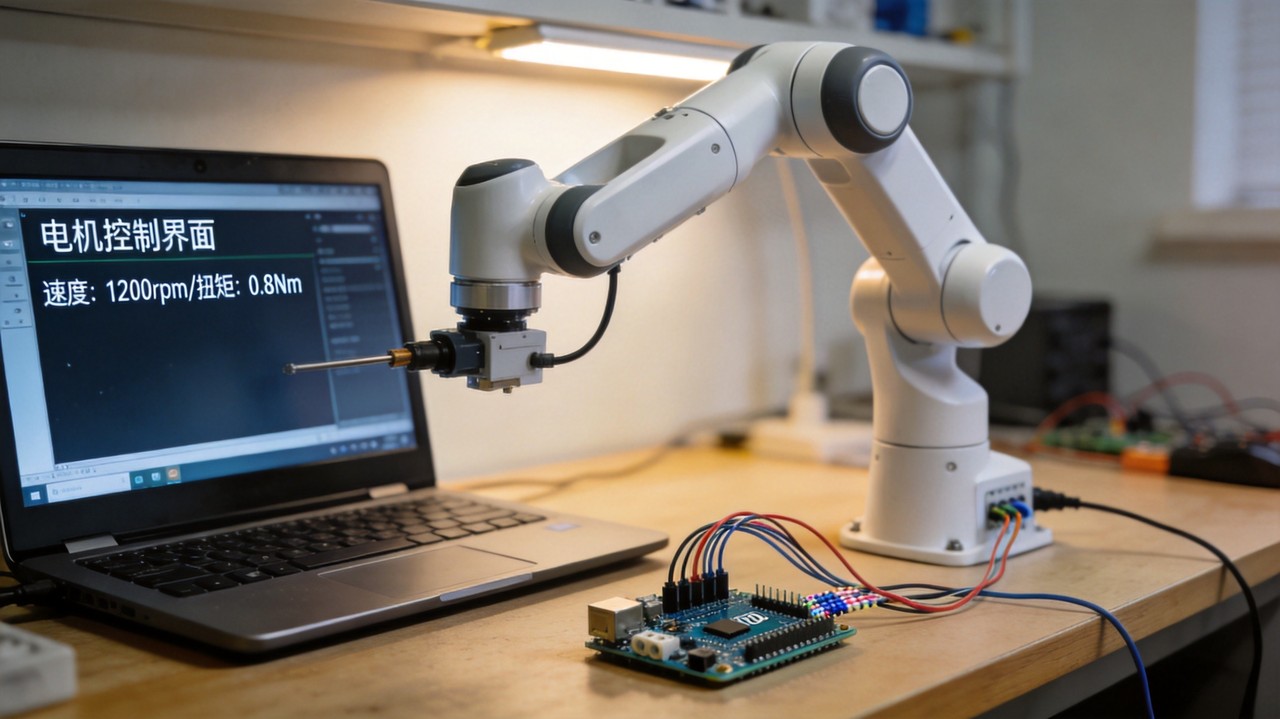
不想碰底层,上位机软件是上手最快的方式。uArm 有 uArm Studio/uArm Play(图形化加Python)、myCobot 有 myStudio/myBlockly(拖拽积木加Python)、Dobot 有 DobotStudio。打开软件、连上串口、拖几个积木,机械臂就动起来了——图形编程尤其适合教学和零基础。
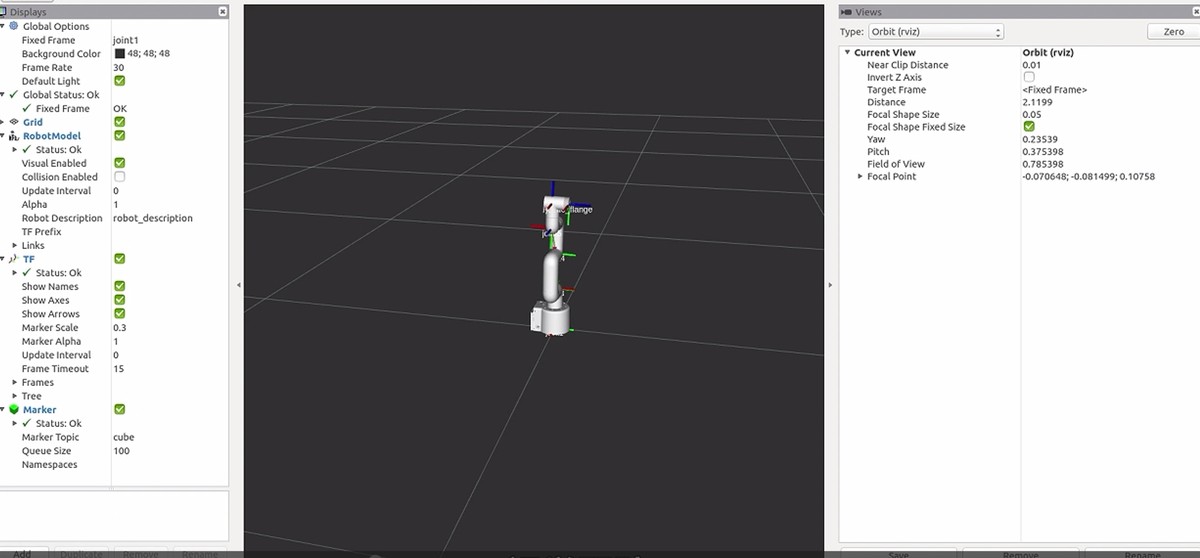
再进阶是 ROS(机器人操作系统),机器人圈的“标准语言”。它用话题通信:电脑发布关节角度,机械臂接收执行。myCobot 官方有 mycobot_ros 包、uArm 支持 ROS、OpenMANIPULATOR-X 在ROS里用 MoveIt 做运动规划。做视觉、抓取、仿真这类复杂项目基本都要用它。
这是 myCobot 用树莓派跑 ROS 做视觉跟踪的实时界面:上位机通过 ROS 话题把识别出的目标坐标广播给机械臂,机械臂就能自动跟踪桌上的二维码。把 pymycobot 封装成话题接口、用 usb_cam 接相机、跑一个 detect_stag 脚本就打通了。
硬件连接基本都走串口USB:电脑 USB 连机械臂控制板,串口加波特率对上就能通信(比如 port=/dev/ttyAMA0、baud=1000000)。跑ROS时可以用 rosserial 把主机和Arduino串起来,或直接装官方ROS包。注意机械臂一般要单独接电源(多为12V),USB只传数据不供电。
给新手一条清晰的路线:先装厂商自带的上位机,用图形化把机械臂跑起来、找到手感;然后学Python调官方API,做点位和轨迹;等你有视觉或复杂任务需求,再上ROS配MoveIt。按这个顺序,桌面机械臂的控制你就彻底入门了。
一句话总结:点灯级别用 Arduino、演示级别用上位机、科研级别用 ROS。图省事先上上位机,想深挖就 Arduino 到底层,做正经机器人项目直接上 ROS。
用Arduino MEGA 2560控uArm那套我折腾过,串口对上就能动,硬件党首选。
ROS加MoveIt做视觉抓取,用过了就回不去了。
三条路概括得很准。我是先玩上位机让臂动起来有感觉,后来才学ROS,回头看底部Arduino那段特别有共鸣。真劝新手别一上来啃ROS,先把图形化的点位和轨迹弄明白,机械臂的整体逻辑就通了,顺序真的很重要。