做机械臂最怕的就是“看着扭不动”——选舵机前算一算扭矩,能省下一大笔返工的时间和买错件的钱。很多人一上来就买大扭矩舵机“宁大勿小”,结果太重巴不得减重,另一头又有人买了便宜的微型舵机,结果夹爪抬一抬就死机。这篇文章把扭矩计算和减速比选型的逻辑写明白。
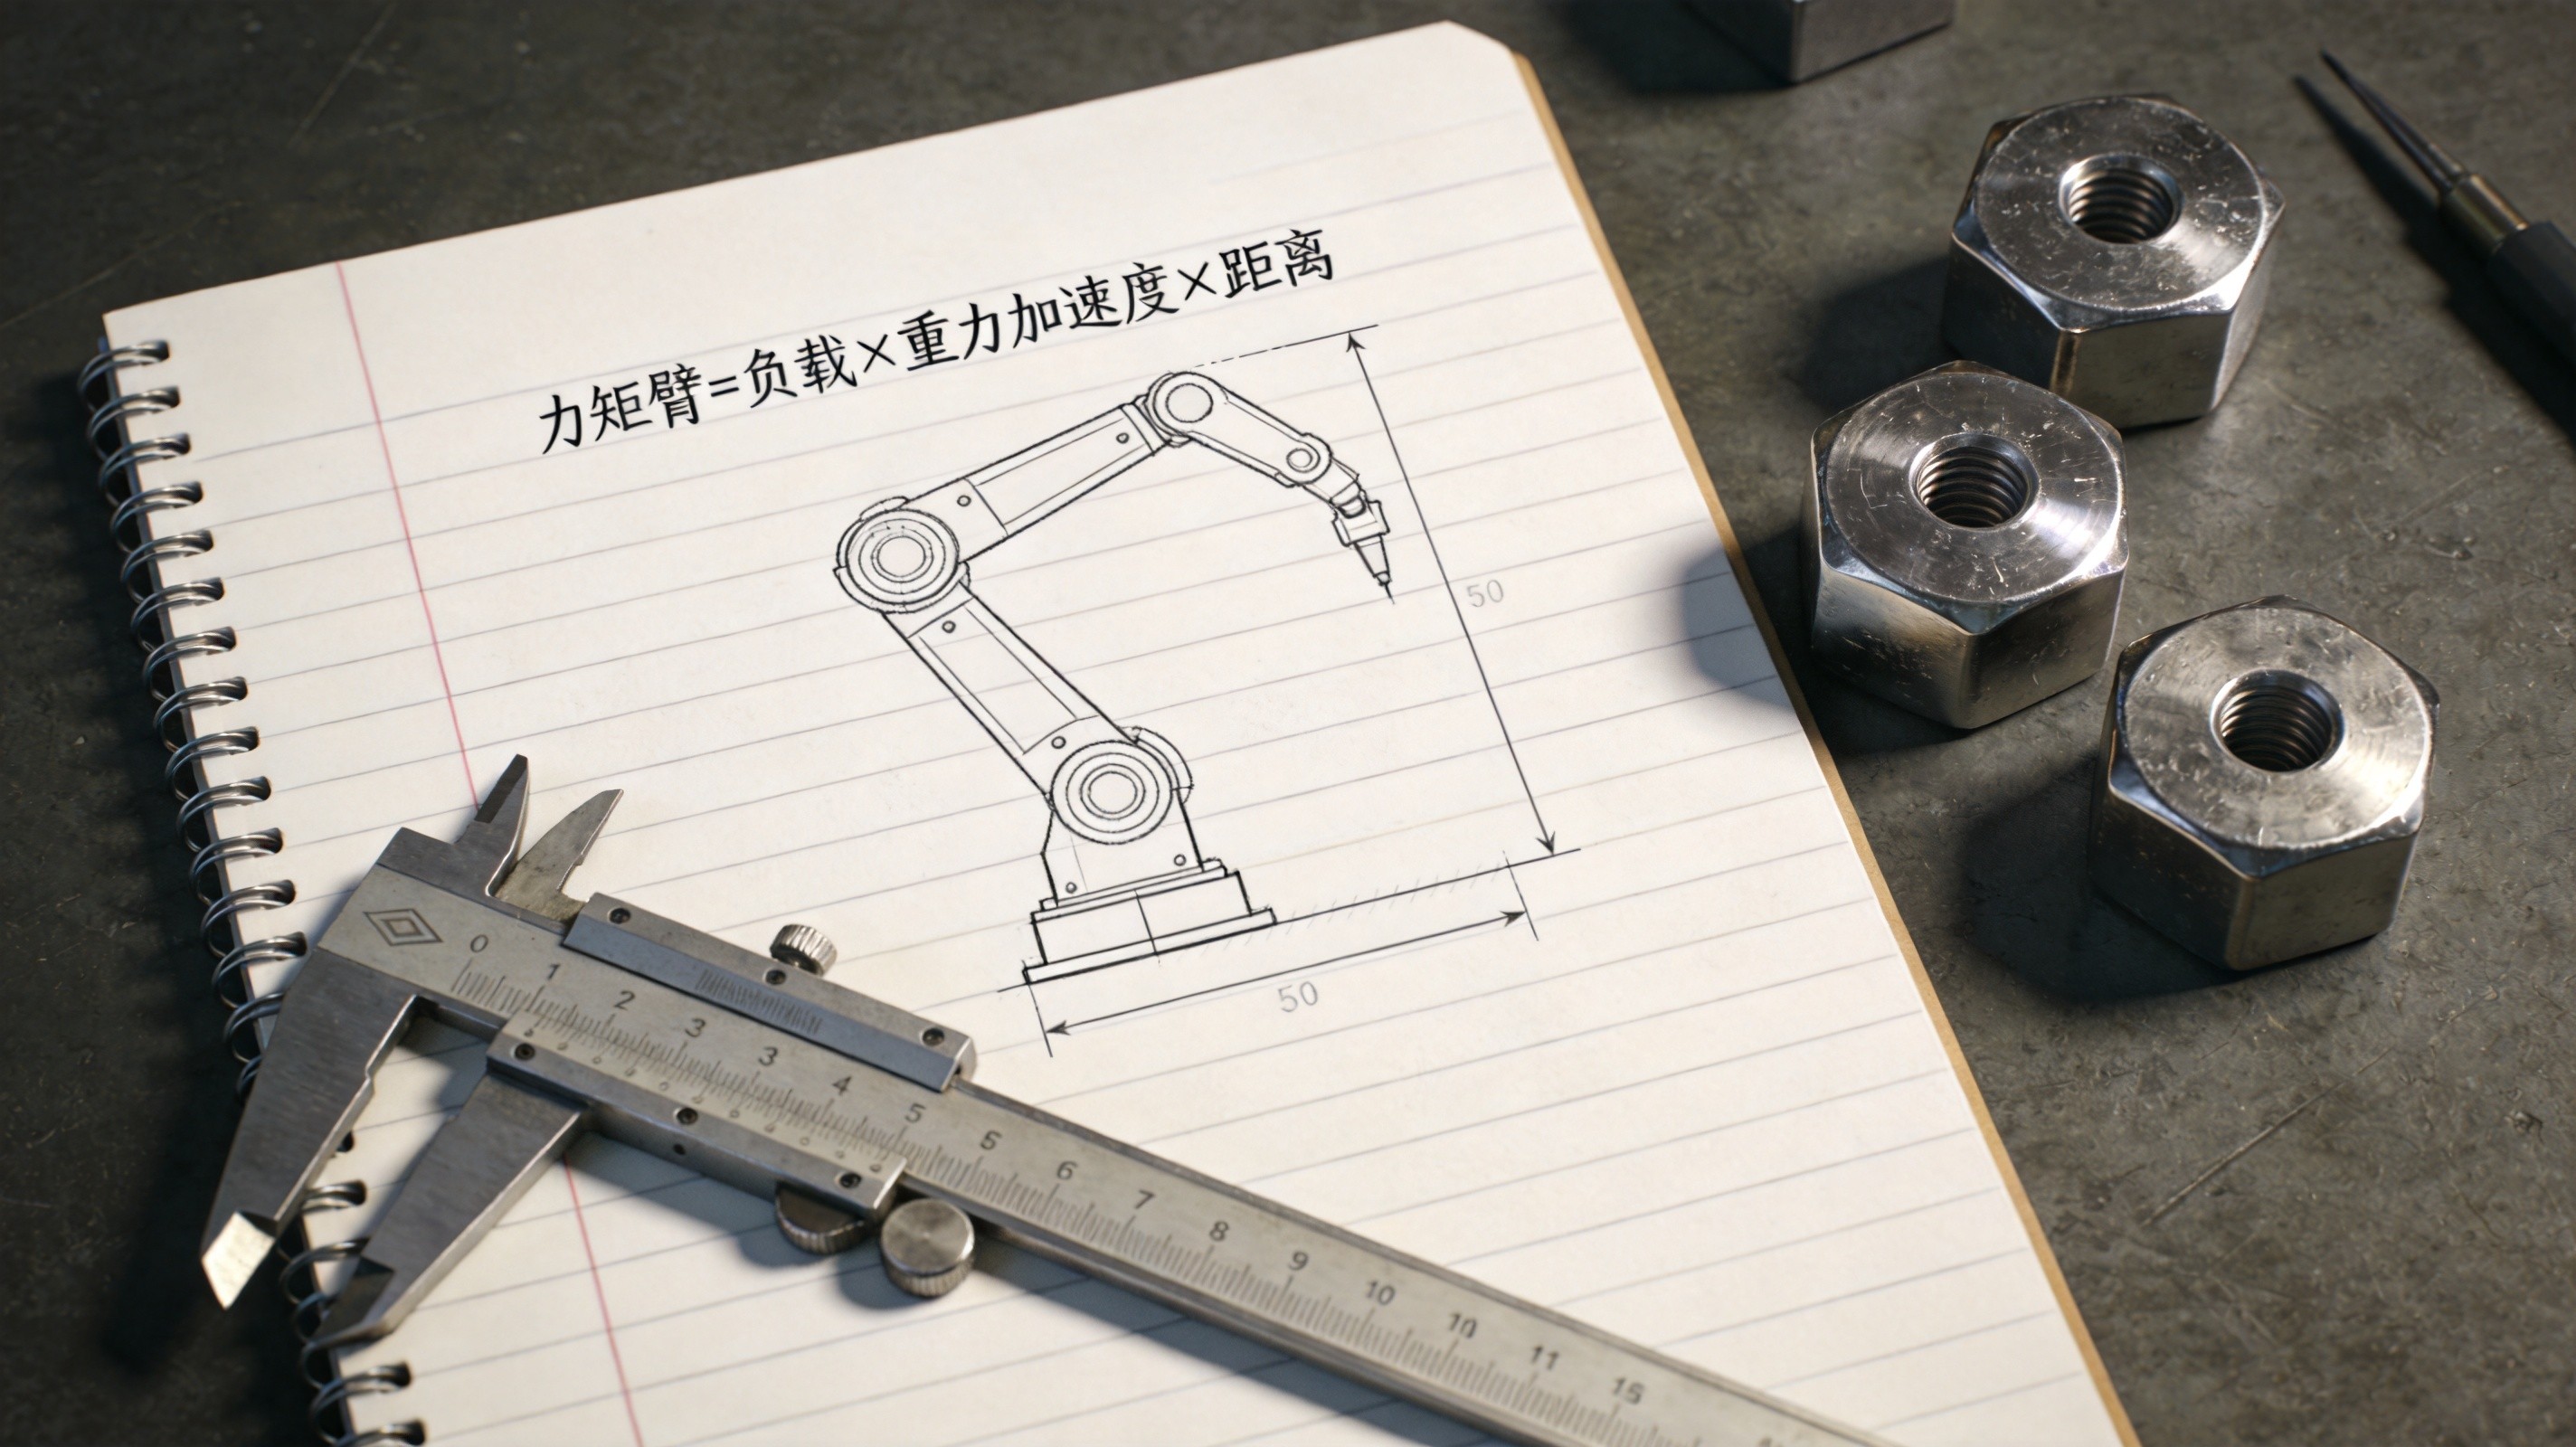
扭矩公式其实就一行:τ=F×r
要算关节扭矩,核心公式是扭矩等于力乘以力臂:τ = F × r。这里的力F主要是重力,等于质量乘以9.81;r是力臂,就是从这个关节到受力点(重心)的距离,注意要用米。
最关键的坑在“最坏情况”:机械臂完全水平伸出去的时候扭矩最大,因为力臂最长、sin90°=1。所以算出来的“能把臂抬起来”的扭矩,一定要按最坏姿态去算,而不是日常蜷着臂的轻松姿态。很多臂“平时没事、一伸远就瘫”,就是没按最坏情况留余量。
步骤:把每段负载都算进去
对每个关节,要把“它下游所有要扛的重量”都算上:末端负载、夹爪、更靠前的连杆,以及它们各自的重心到本关节的距离。比如肩关节要同时扛起整个前臂和末端负载,不能只算末端那一个东西。
做法是分项列出:每个质量 × 9.81 × 各自重心到关节的距离,全部加起来得到静态扭矩。然后乘一个安全系数,一般经验是1.5到2.5,要做快速摆动、或负载不确定,系数取大一些。最后这个数,才是你这根关节要的舵机额定扭矩。
减速比:放大扭矩的杠杆
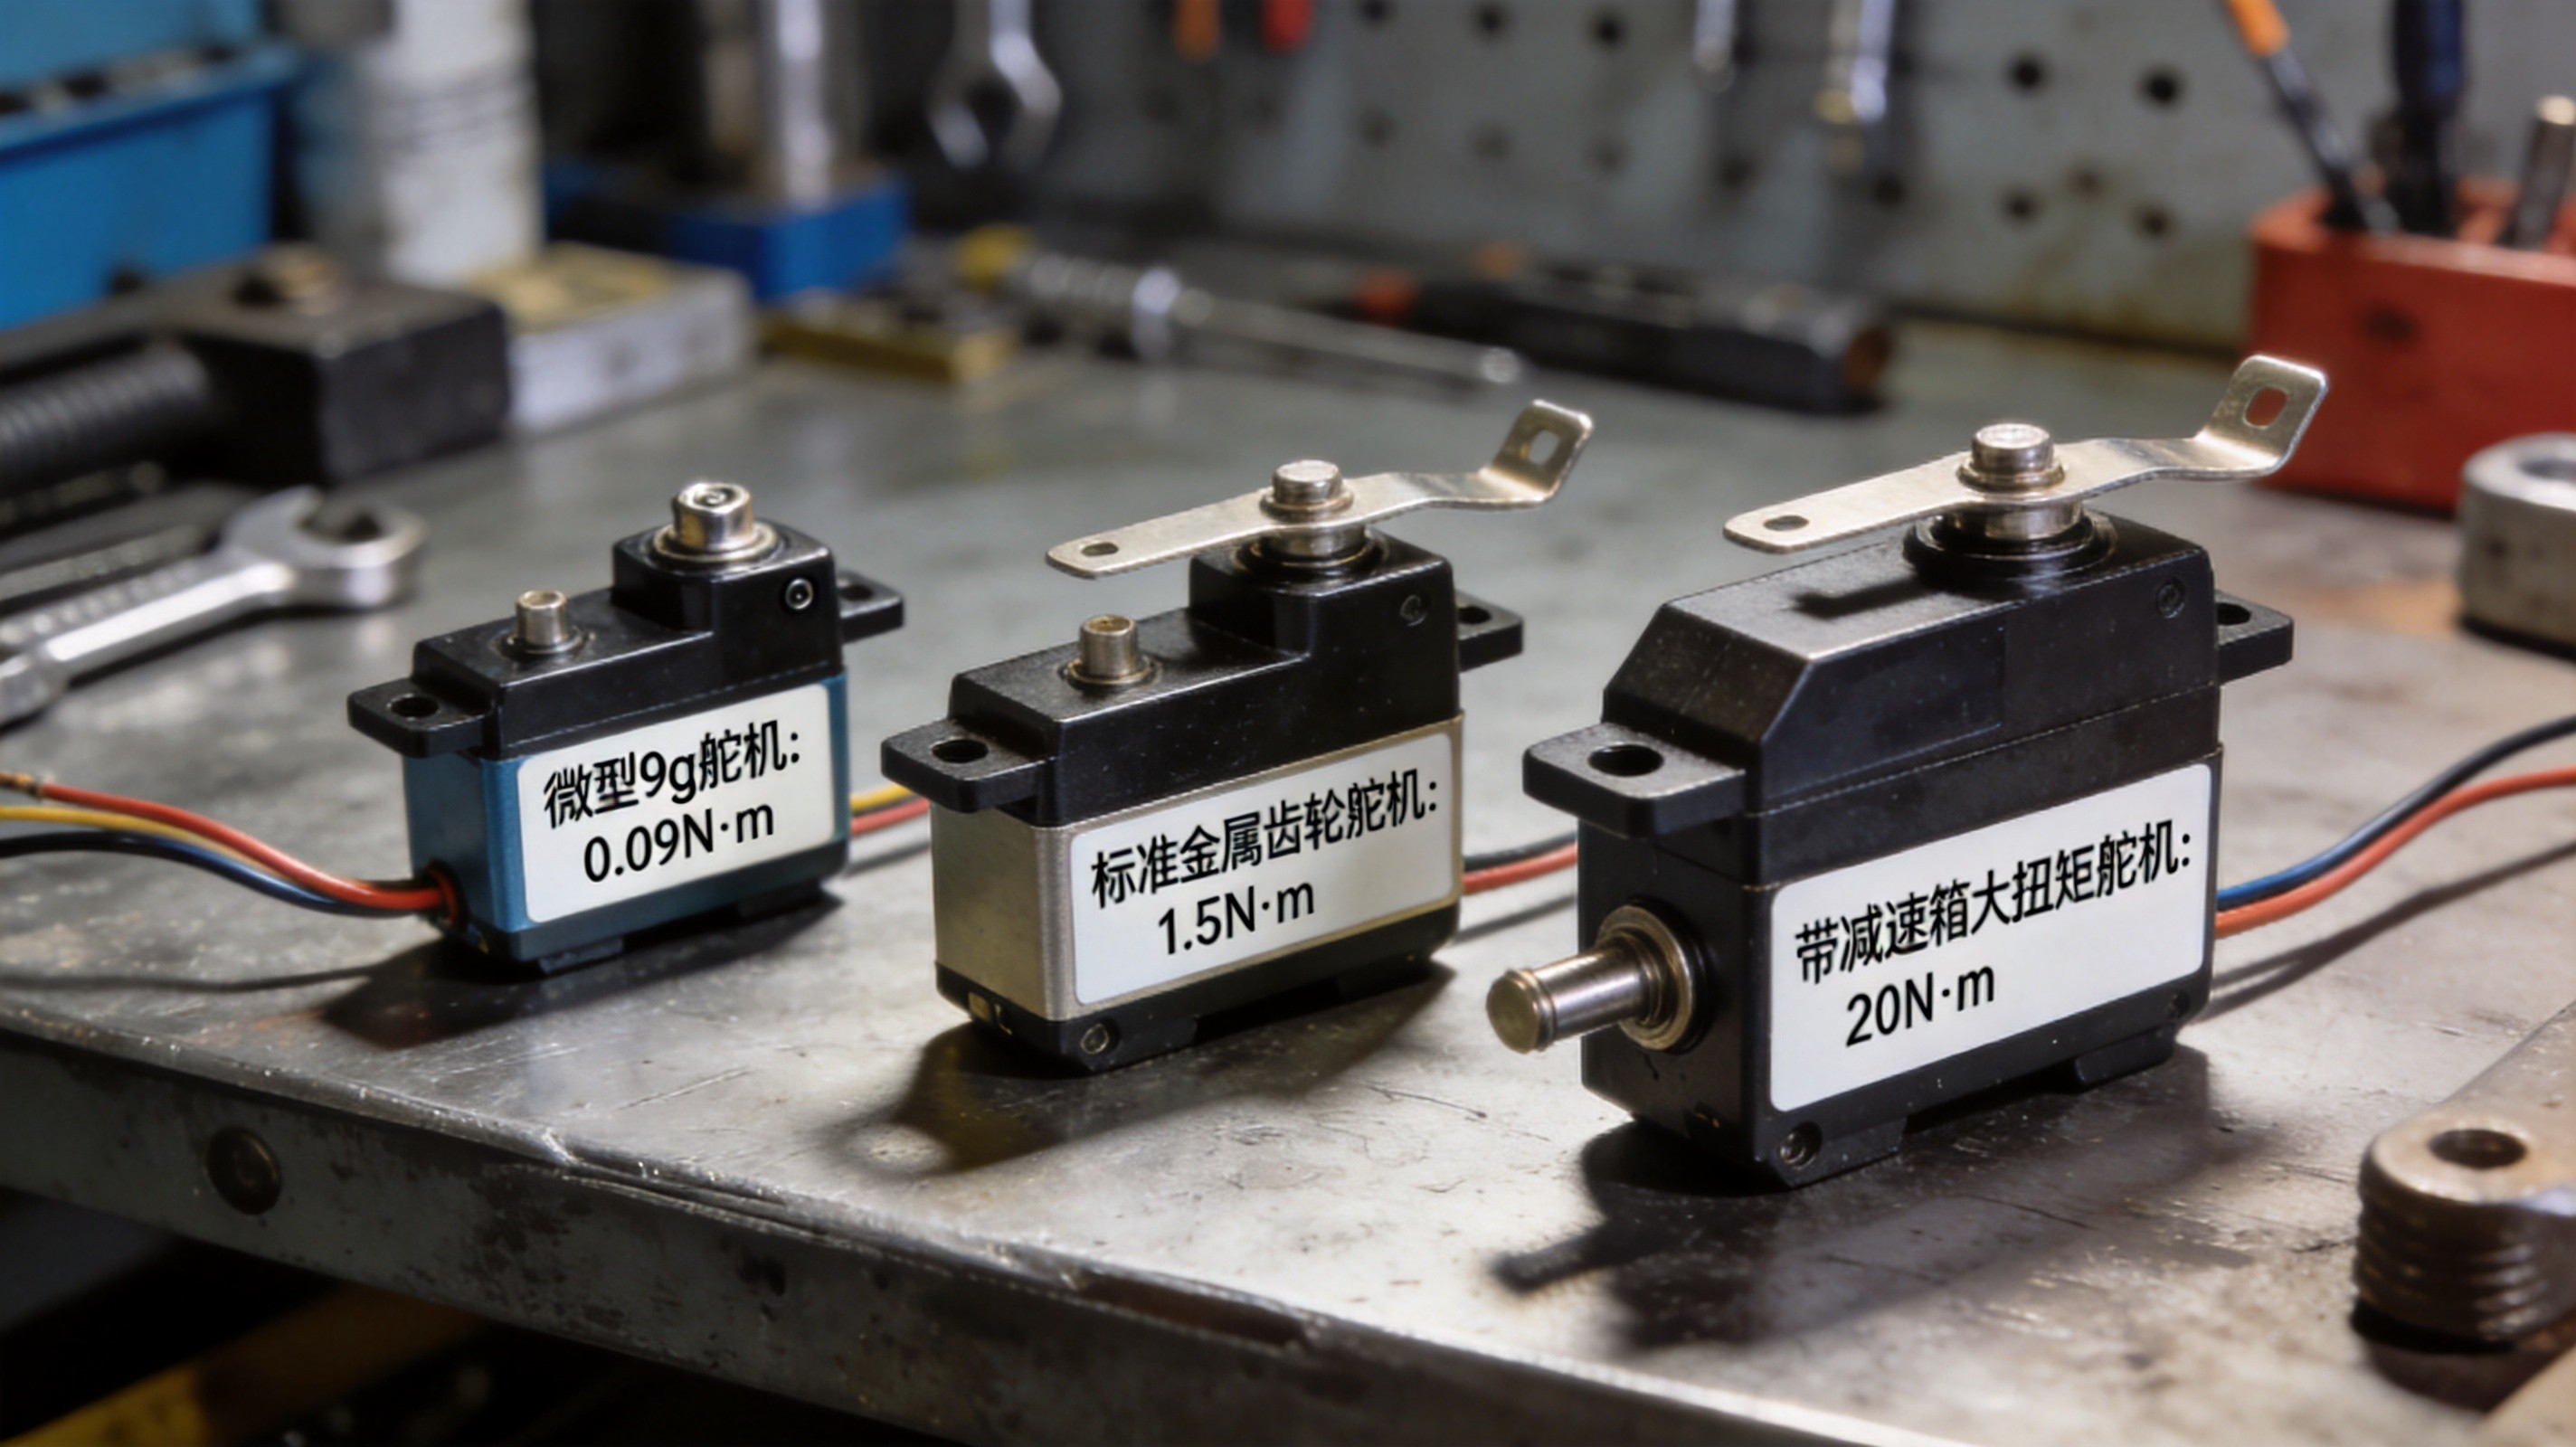
如果算出来需要的扭矩远超一颗舵机能给的值,办法不是硬买更大的电机,而是上减速箱。齿轮减速让转速降低的同时把扭矩按比例放大:一个50:1的行星减速,理论上能把电机输出扭矩放大约50倍,再乘上效率(行星齿约90%到95%,蜗轮蜗杆只有50%到70%,损耗别漏算)。
这也是为什么同样的电机,配了不同减速比的传动系统,表现出来是两种完全不同的机械臂。选减速比时记住一个平衡:减速比越大扭矩越大、但末端速度越慢。既要抬得动又要转得快,就得在扭矩、速度和成本之间取舍。
几个常见的“算错”提醒
第一,别把“关节扭矩”和“电机扭矩”混为一谈。关节扭矩是输出轴要扛的,电机扭矩是减速前电机自己出的,中间差着整个传动效率,要除干净再选型。
第二,忘算动态扭矩。机械臂快速启动瞬间需要的扭矩远大于静止托住,最好再叠加一个加速度项(惯量×角加速度),没把握时就把安全系数往大放。
第三,买到手里一定要对得上“额定连续扭矩”。厂商标的有的连续、有的峰值,选型按连续扭矩来,峰值只是瞬间爆发。多花十分钟算一遍,远比返工一遍划算,这也是老玩家和新手的最大差别。
减速比还分效率,行星齿和蜗轮蜗杆差好多,这个细节救了我
连续扭矩和峰值扭矩要分清,之前老拿峰值当额定,翻车过
最坏情况水平伸出算扭矩太重要,我之前只按蜷臂算,臂伸远就瘫了
分项列出每个负载重心到关节距离,算完加安全系数,选舵机终于不盲买了