BUILD经验
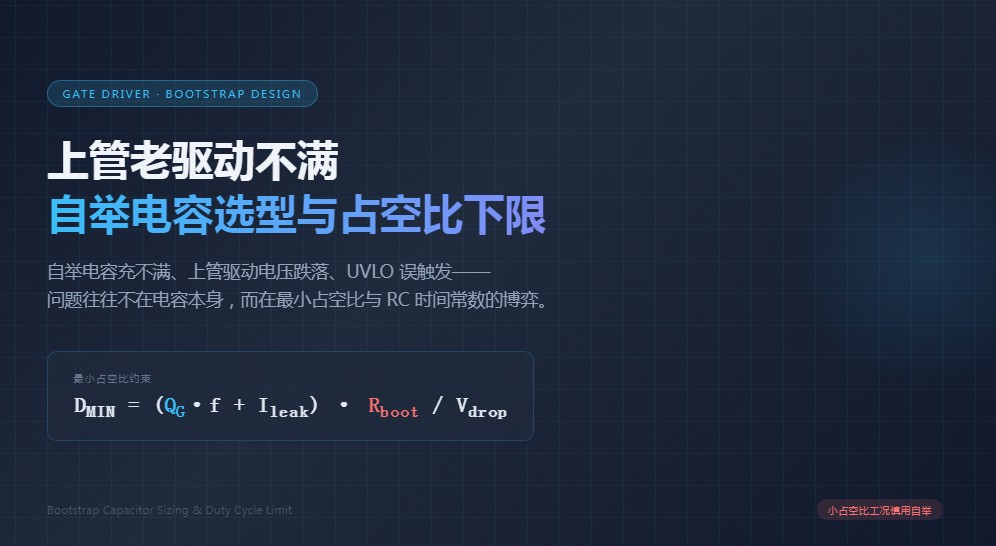
自举电容选型与占空比下限
引言半桥里下管源极接地、栅极驱动简单;上管源极接的却是一个会剧烈跳动的中点。要让上管导通,其栅极电压必须比此刻的中点电位再高出一个完整的Vg...
评论4 喜欢0 举报
电机驱动器的EMC设计与滤波
引言电机驱动器作为典型的开关电源类负载,其PWM开关动作产生的高频谐波会通过传导和辐射两种途径干扰周边电子设备,严重时甚至导致控制系统误动作...
评论4 喜欢0 举报
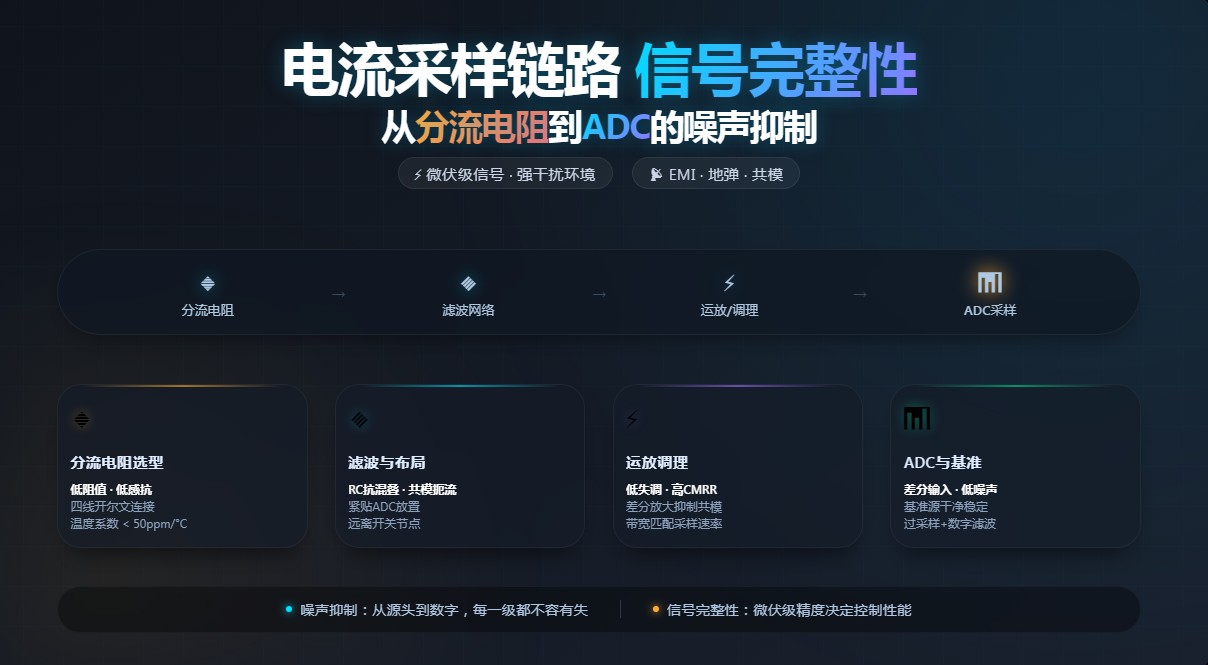
电流采样链路的信号完整性:从分流电阻到ADC的噪声抑制
引言电流采样是电机驱动器中最关键的模拟信号链环节之一。PID控制环的电流内环精度直接取决于采样链路的信噪比。很多工程师发现,同样的驱动器和电...
评论4 喜欢0 举报
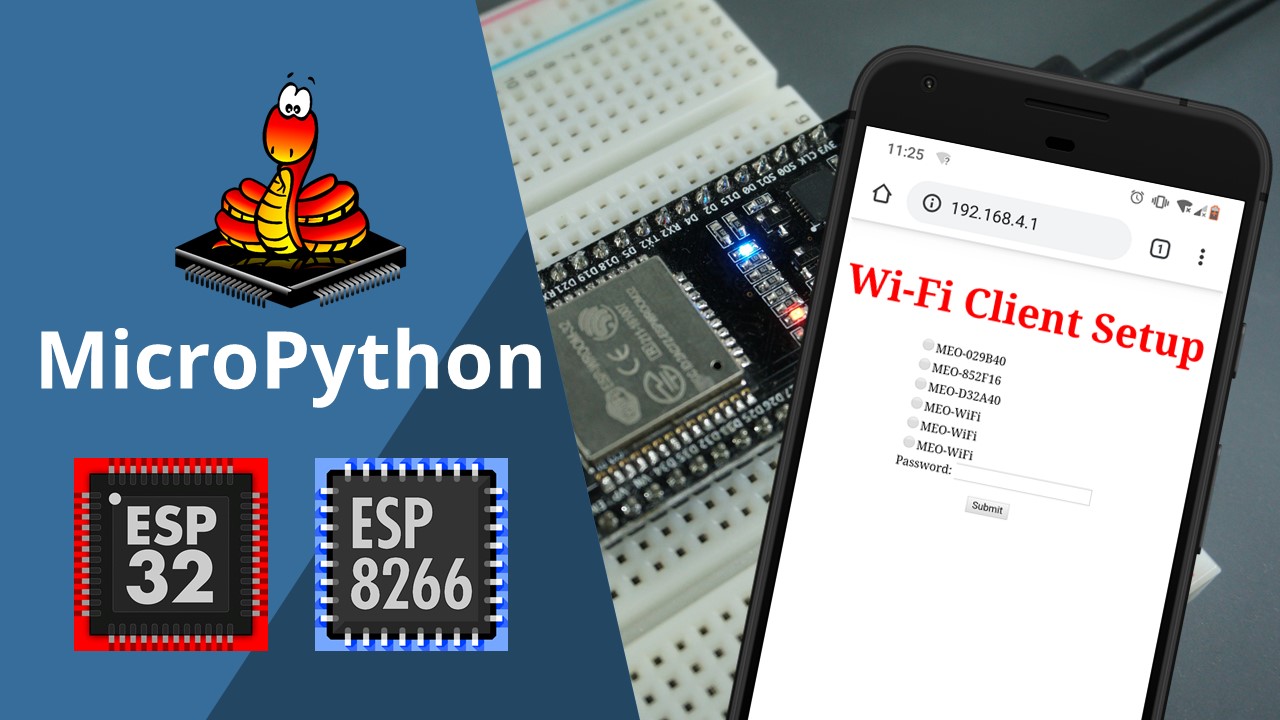
ESP32配网别再写死密码:WiFiManager双路线实操
所属项目:ESP32 开发板给ESP32写固件,最烦的一步往往不是代码本身,而是代码里那两行写死的WiFi账号密码。固件烧进去了,换个环境、换个路由器,就得重新改代码、...
评论4 喜欢0 举报
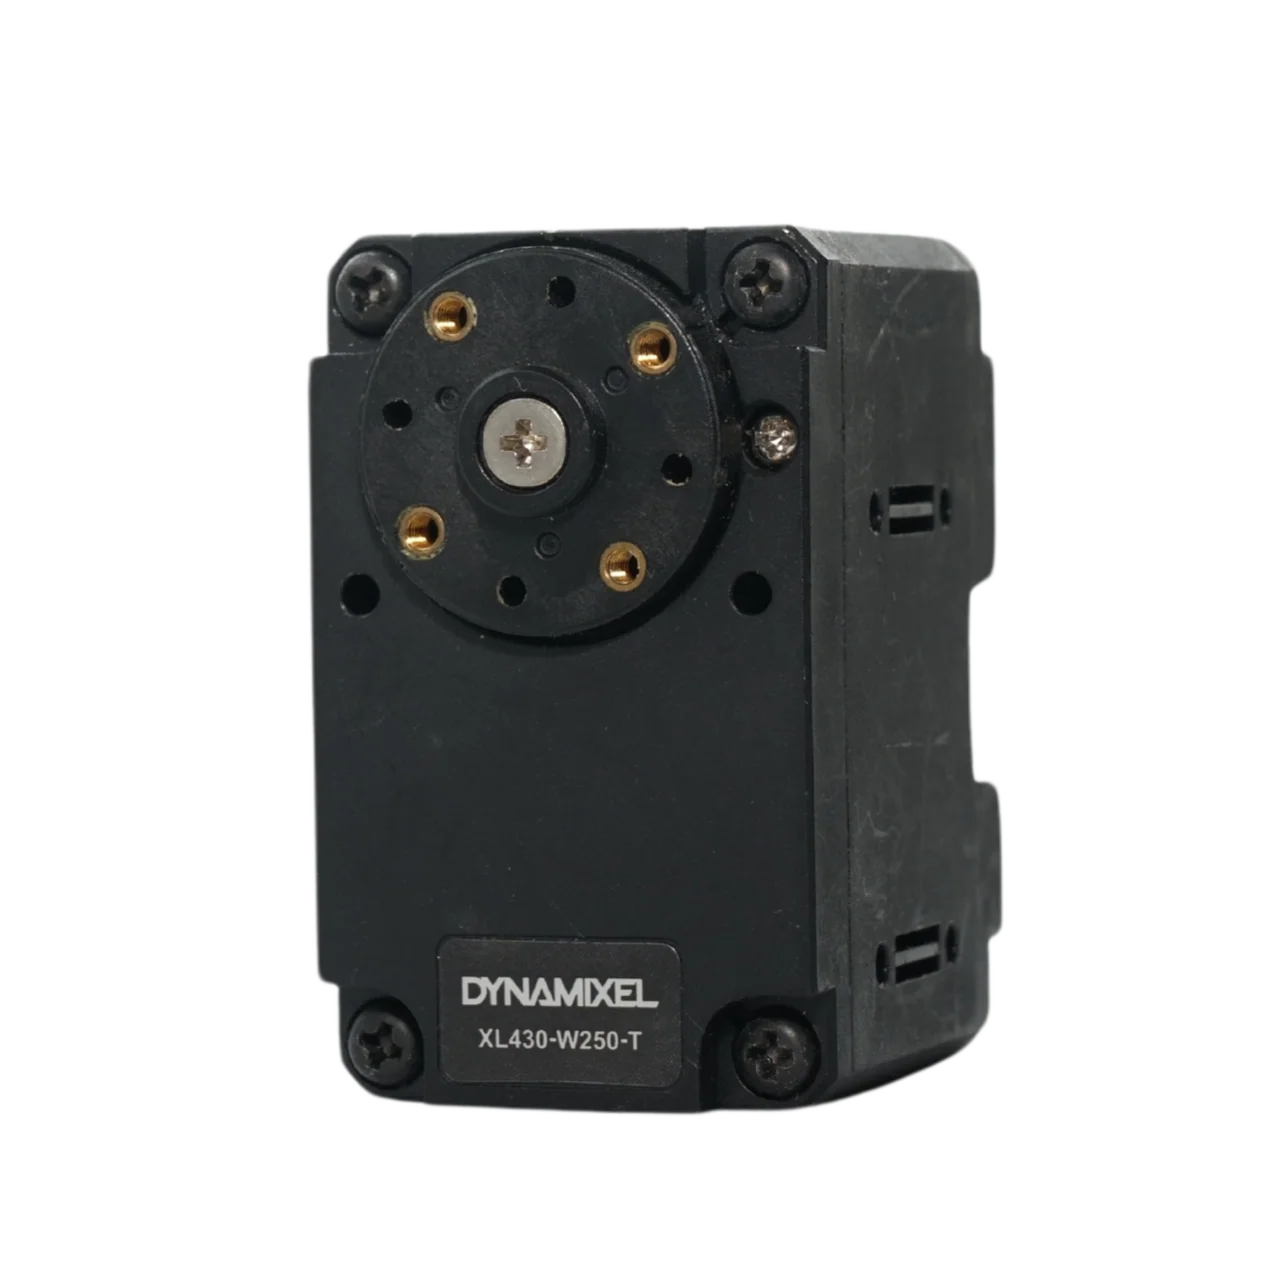
XL430-W250-T拆解:12位编码器+1.4N·m扭矩
玩舵机这么多年,我一直有个观点:入门级智能舵机里,最值得单拎出来研究的不是最贵的那款,而是被 TurtleBot3 Burger 这种经典平...
评论5 喜欢0 举报
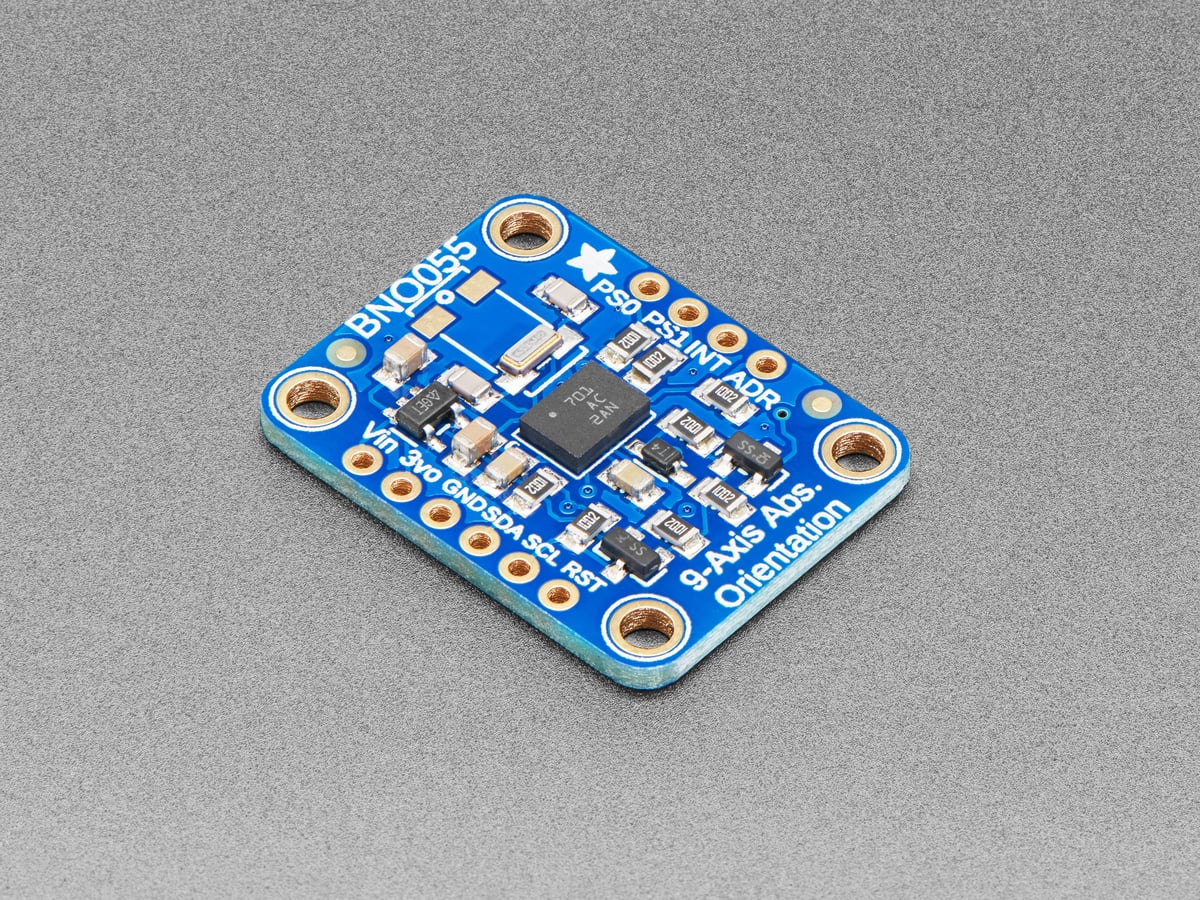
BNO055/BNO085/HI12三款IMU怎么选
给机器人做姿态感知,绕不开IMU模块这道选择题。最近帮朋友的小车项目挑模块,把手上几个候选的官方页面挨个点开对了一遍参数,发现这三款最有代表...
评论4 喜欢0 举报
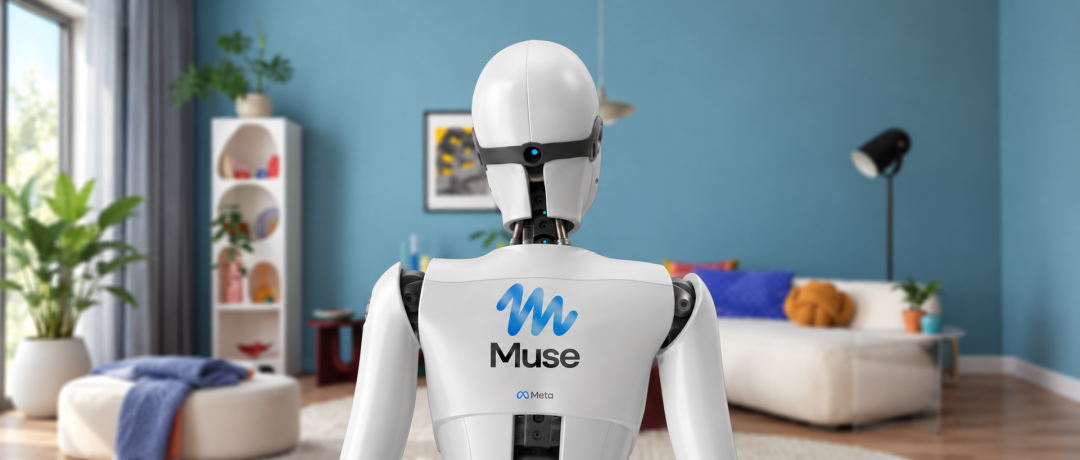
Meta联手傅利叶三个月造出人形机器人Max原型机
Meta的第一台人形机器人,找的是中国公司代工本体。11月2日,环球网等多家媒体报道,Meta已与上海机器人公司傅利叶合作,用大约三个月时间...
评论5 喜欢0 举报
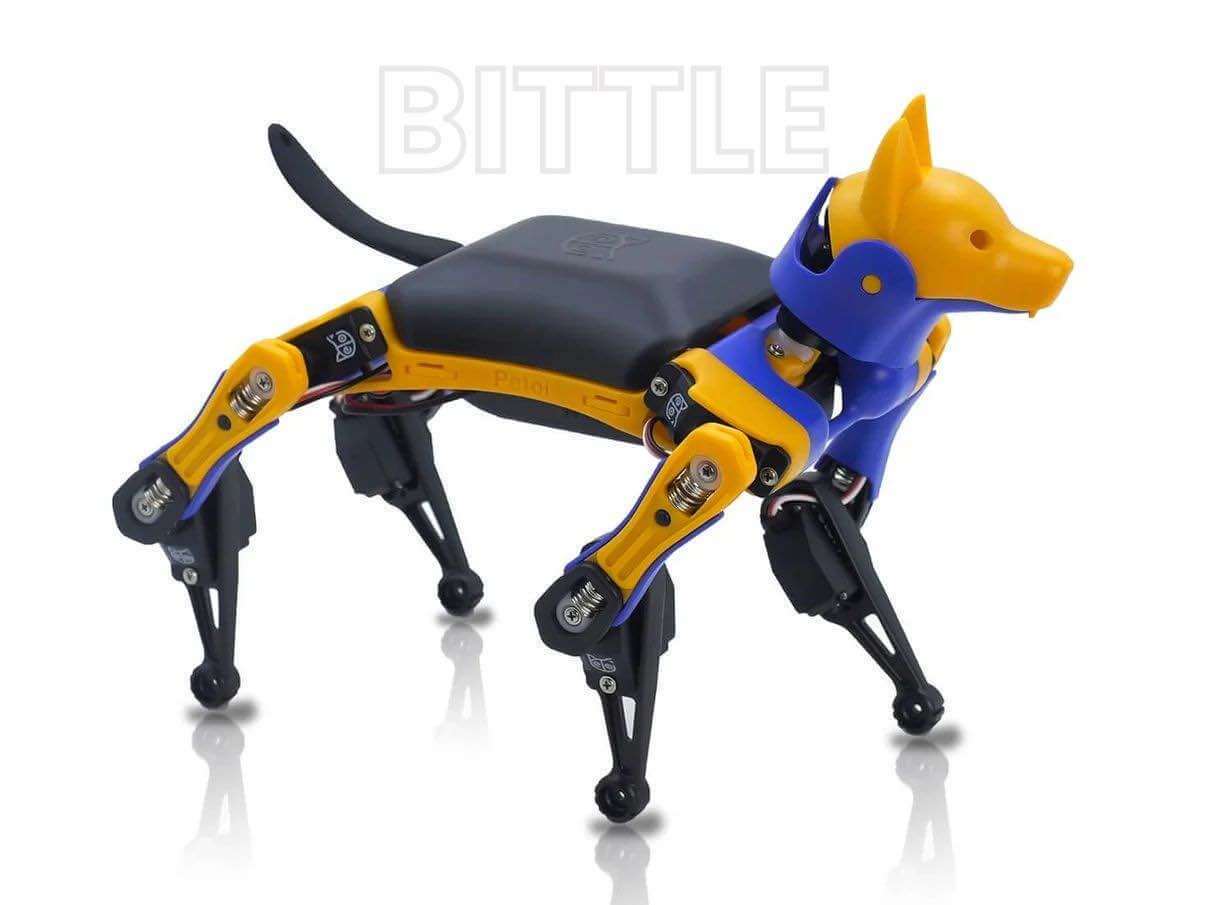
Petoi Bittle深拆:9关节舵机,掌心开源机器狗
聊机器狗,大家聊得最多的是宇树,动辄上万的套装、二十几个自由度、还要配算力板。但我最近盯上了一个反着来的产品:Petoi 的 Bittle,...
评论5 喜欢0 举报
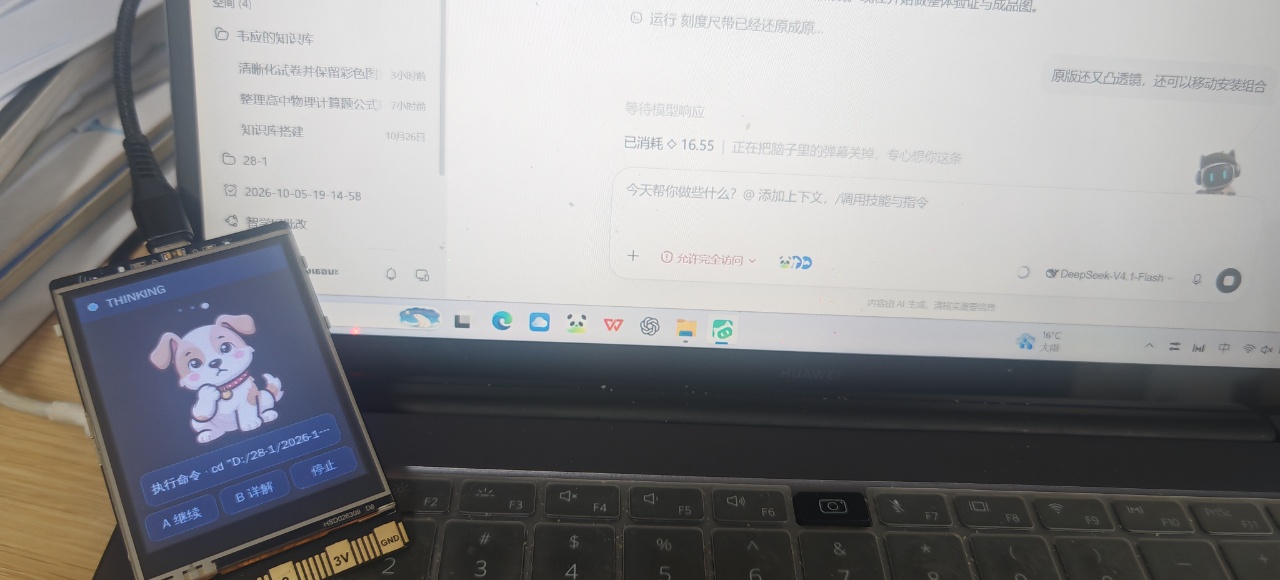
用行空板M10复刻HachimoDock桌面宠物
一、从 HachimoDock 说起 前段时间,小米开源的 AI 桌面配件 HachimoDock 火得一塌糊涂:一块小屏幕、三个按键、...
评论4 喜欢0 举报
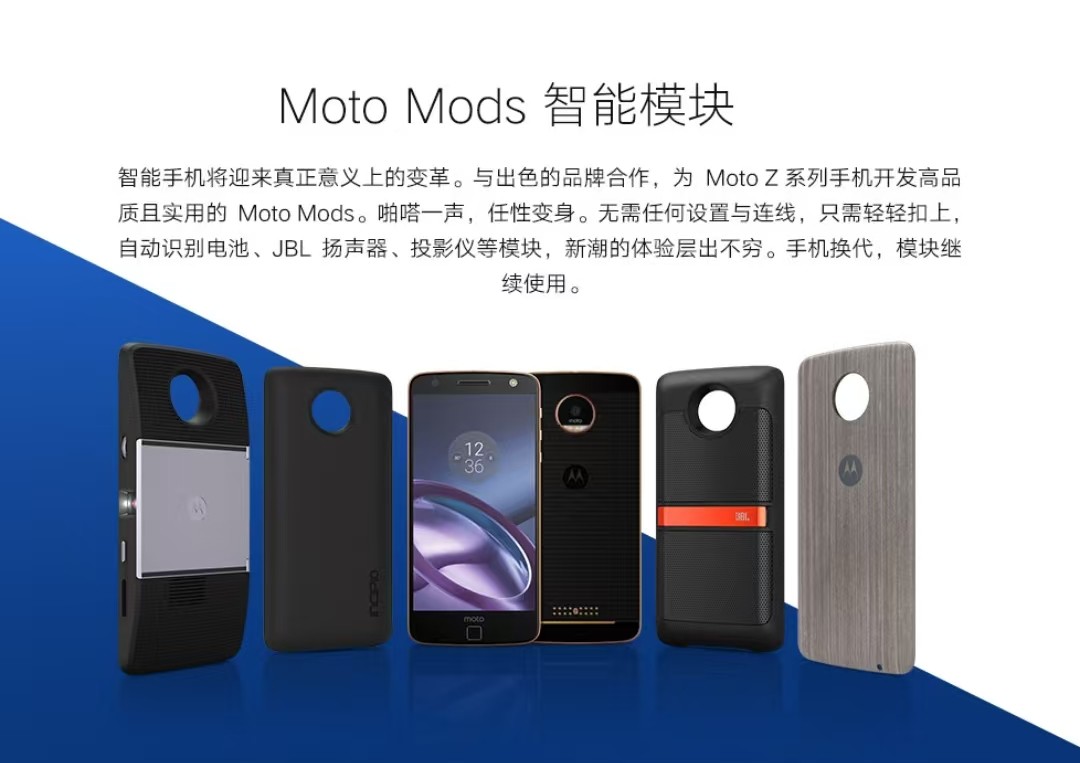
手机壳变身扩展平台:通用磁吸外设系统构想
本为开放创意构想,欢迎爱好者、硬件厂商一起探讨完善,不谋求独占,希望共同把生态做大。回顾摩托罗拉 Moto Z(Moto Mods)模块化方...
评论4 喜欢0 举报
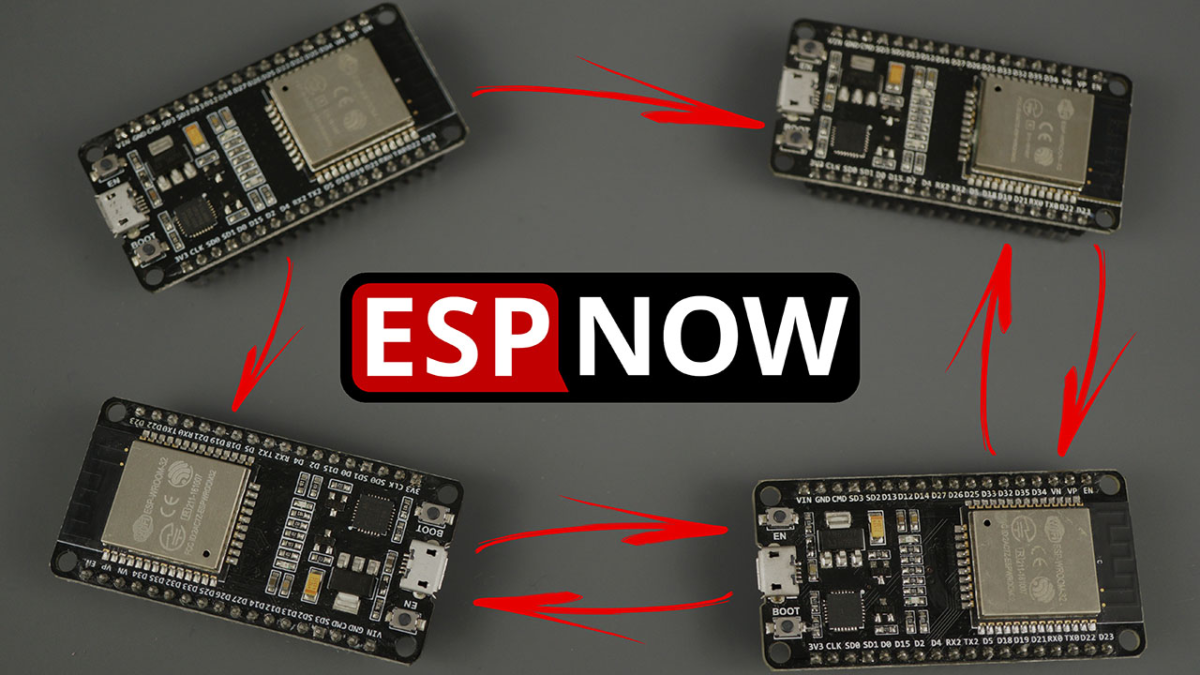
ESP-NOW入门:两块ESP32免路由器无线通信
所属项目:ESP32 开发板手里有两块ESP32,想让它们互相说句话,第一反应基本都是连WiFi:配网、连路由器、再走一轮握手,链路一长,延迟和掉线全来了。其实乐鑫在芯...
评论4 喜欢0 举报
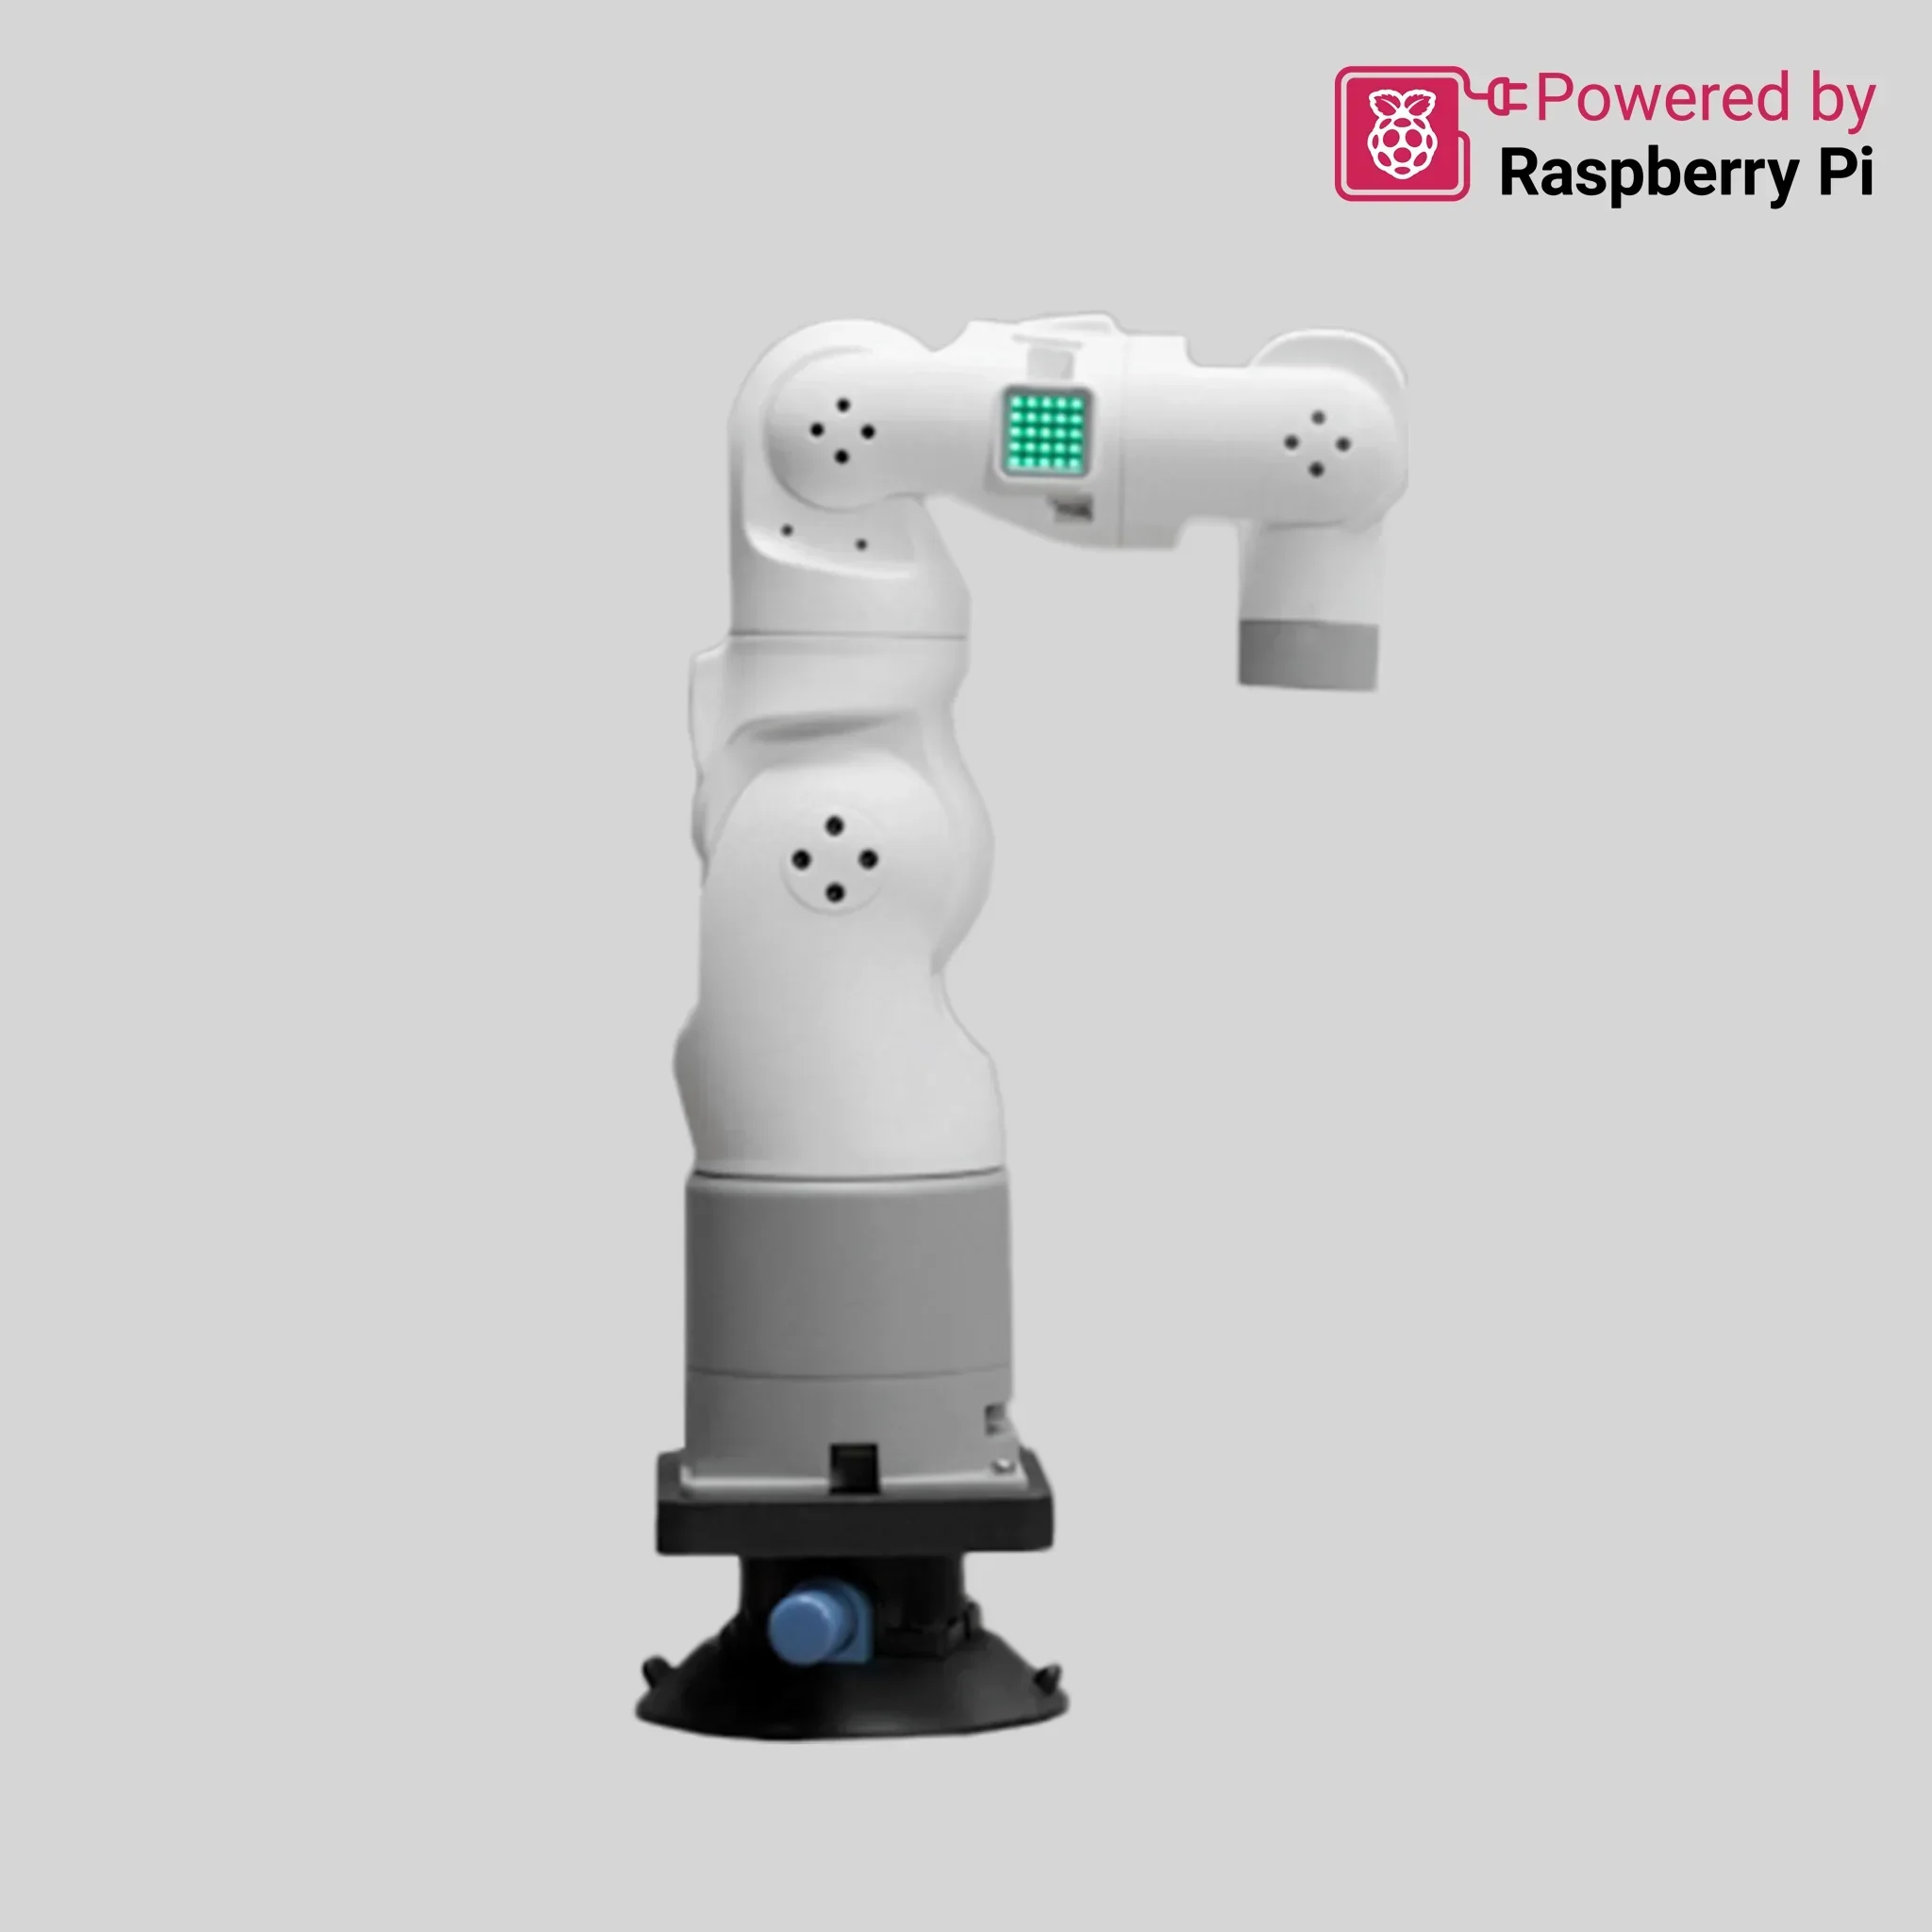
myArm 300 Pi深拆:7轴桌面臂1499美元值不值
所属项目:ESP32 开发板六轴桌面臂玩到第三台的时候,我开始惦记七轴。原因很简单:六轴臂碰到姿态边界时,手腕和肘部经常要一起别扭地让位,而人手臂是七自由度,天生多一个...
评论5 喜欢0 举报
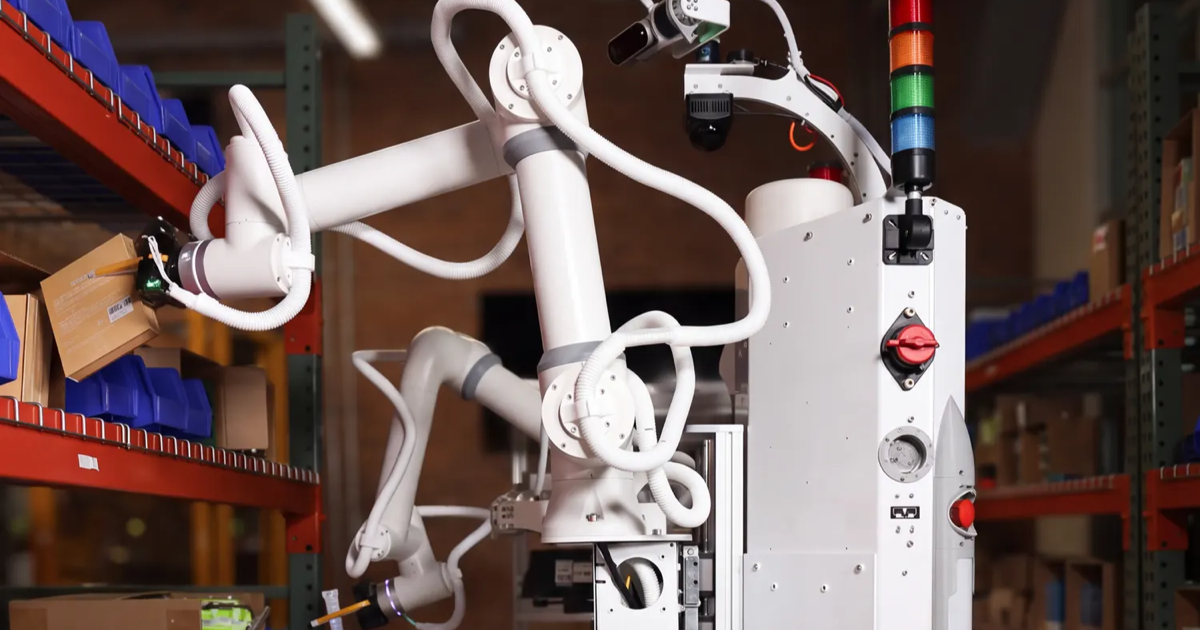
MIT系机器人公司Tutor获7500万美元B轮融资
美国时间11月2日,从MIT CSAIL独立出来的机器人公司Tutor Intelligence宣布完成7500万美元B轮融资,由Andre...
评论4 喜欢0 举报
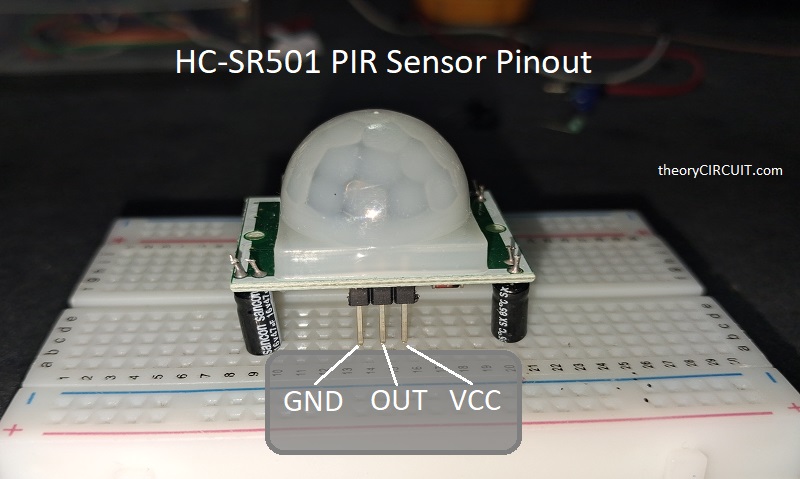
HC-SR501人体红外PIR接ESP32:接线调参避坑
所属项目:ESP32 开发板给机器人或桌面装置加一个「有人靠近才动作」的触发,最省事的器件就是 HC-SR501 这颗人体红外(PIR)模块:三根线、一个数字输出口,E...
评论4 喜欢0 举报
热门经验
-
二哈识图2 AI视觉传感器与乐高EV3安装支架(二)
阅读 1089
-
首集涨粉70万,AI偶像剧正在接管内娱
阅读 1084
-
二哈识图2 AI视觉传感器与乐高EV3安装支架
阅读 1018
-
LOOI桌面机器人拆解:把手机变成AI伴侣的巧思
阅读 1015
-
Microduck 机器鸭国内购买全攻略,最低的1500能攒一台
阅读 1012
-
ESP32-CAM 图传入门:30 块钱给机器人装个第一视角
阅读 999
-
掌控板好梦指引灯:4-7-8呼吸法助眠
阅读 966
-
蚂蚁阿福1亿用户+科学减重1亿斤:国民级健康AI平台正在成型
阅读 955
-
Petoi Quaddle:109美元的开源迷你机器狗都能做什么
阅读 909