
六轴桌面臂玩到第三台的时候,我开始惦记七轴。原因很简单:六轴臂碰到姿态边界时,手腕和肘部经常要一起别扭地让位,而人手臂是七自由度,天生多一个冗余自由度。大象机器人的 myArm 300 Pi 是桌面级里少见把 7 DOF 做进 1.5kg 机身里的机型,还是树莓派官方联名,我把它官方资料逐项对了一遍,这篇拆给同样想上七轴的兄弟。
先锚定研究对象:myArm 300 Pi 2023,大象机器人(Elephant Robotics)出品,一体式全包裹结构,主控直接用 Raspberry Pi 4B 4G 板。它在我这里的定位是「桌面七轴教学与研究机」,不是生产力臂,200g 的负载摆在那,别指望它干搬运的活。
参数逐项过:官方规格页写了什么
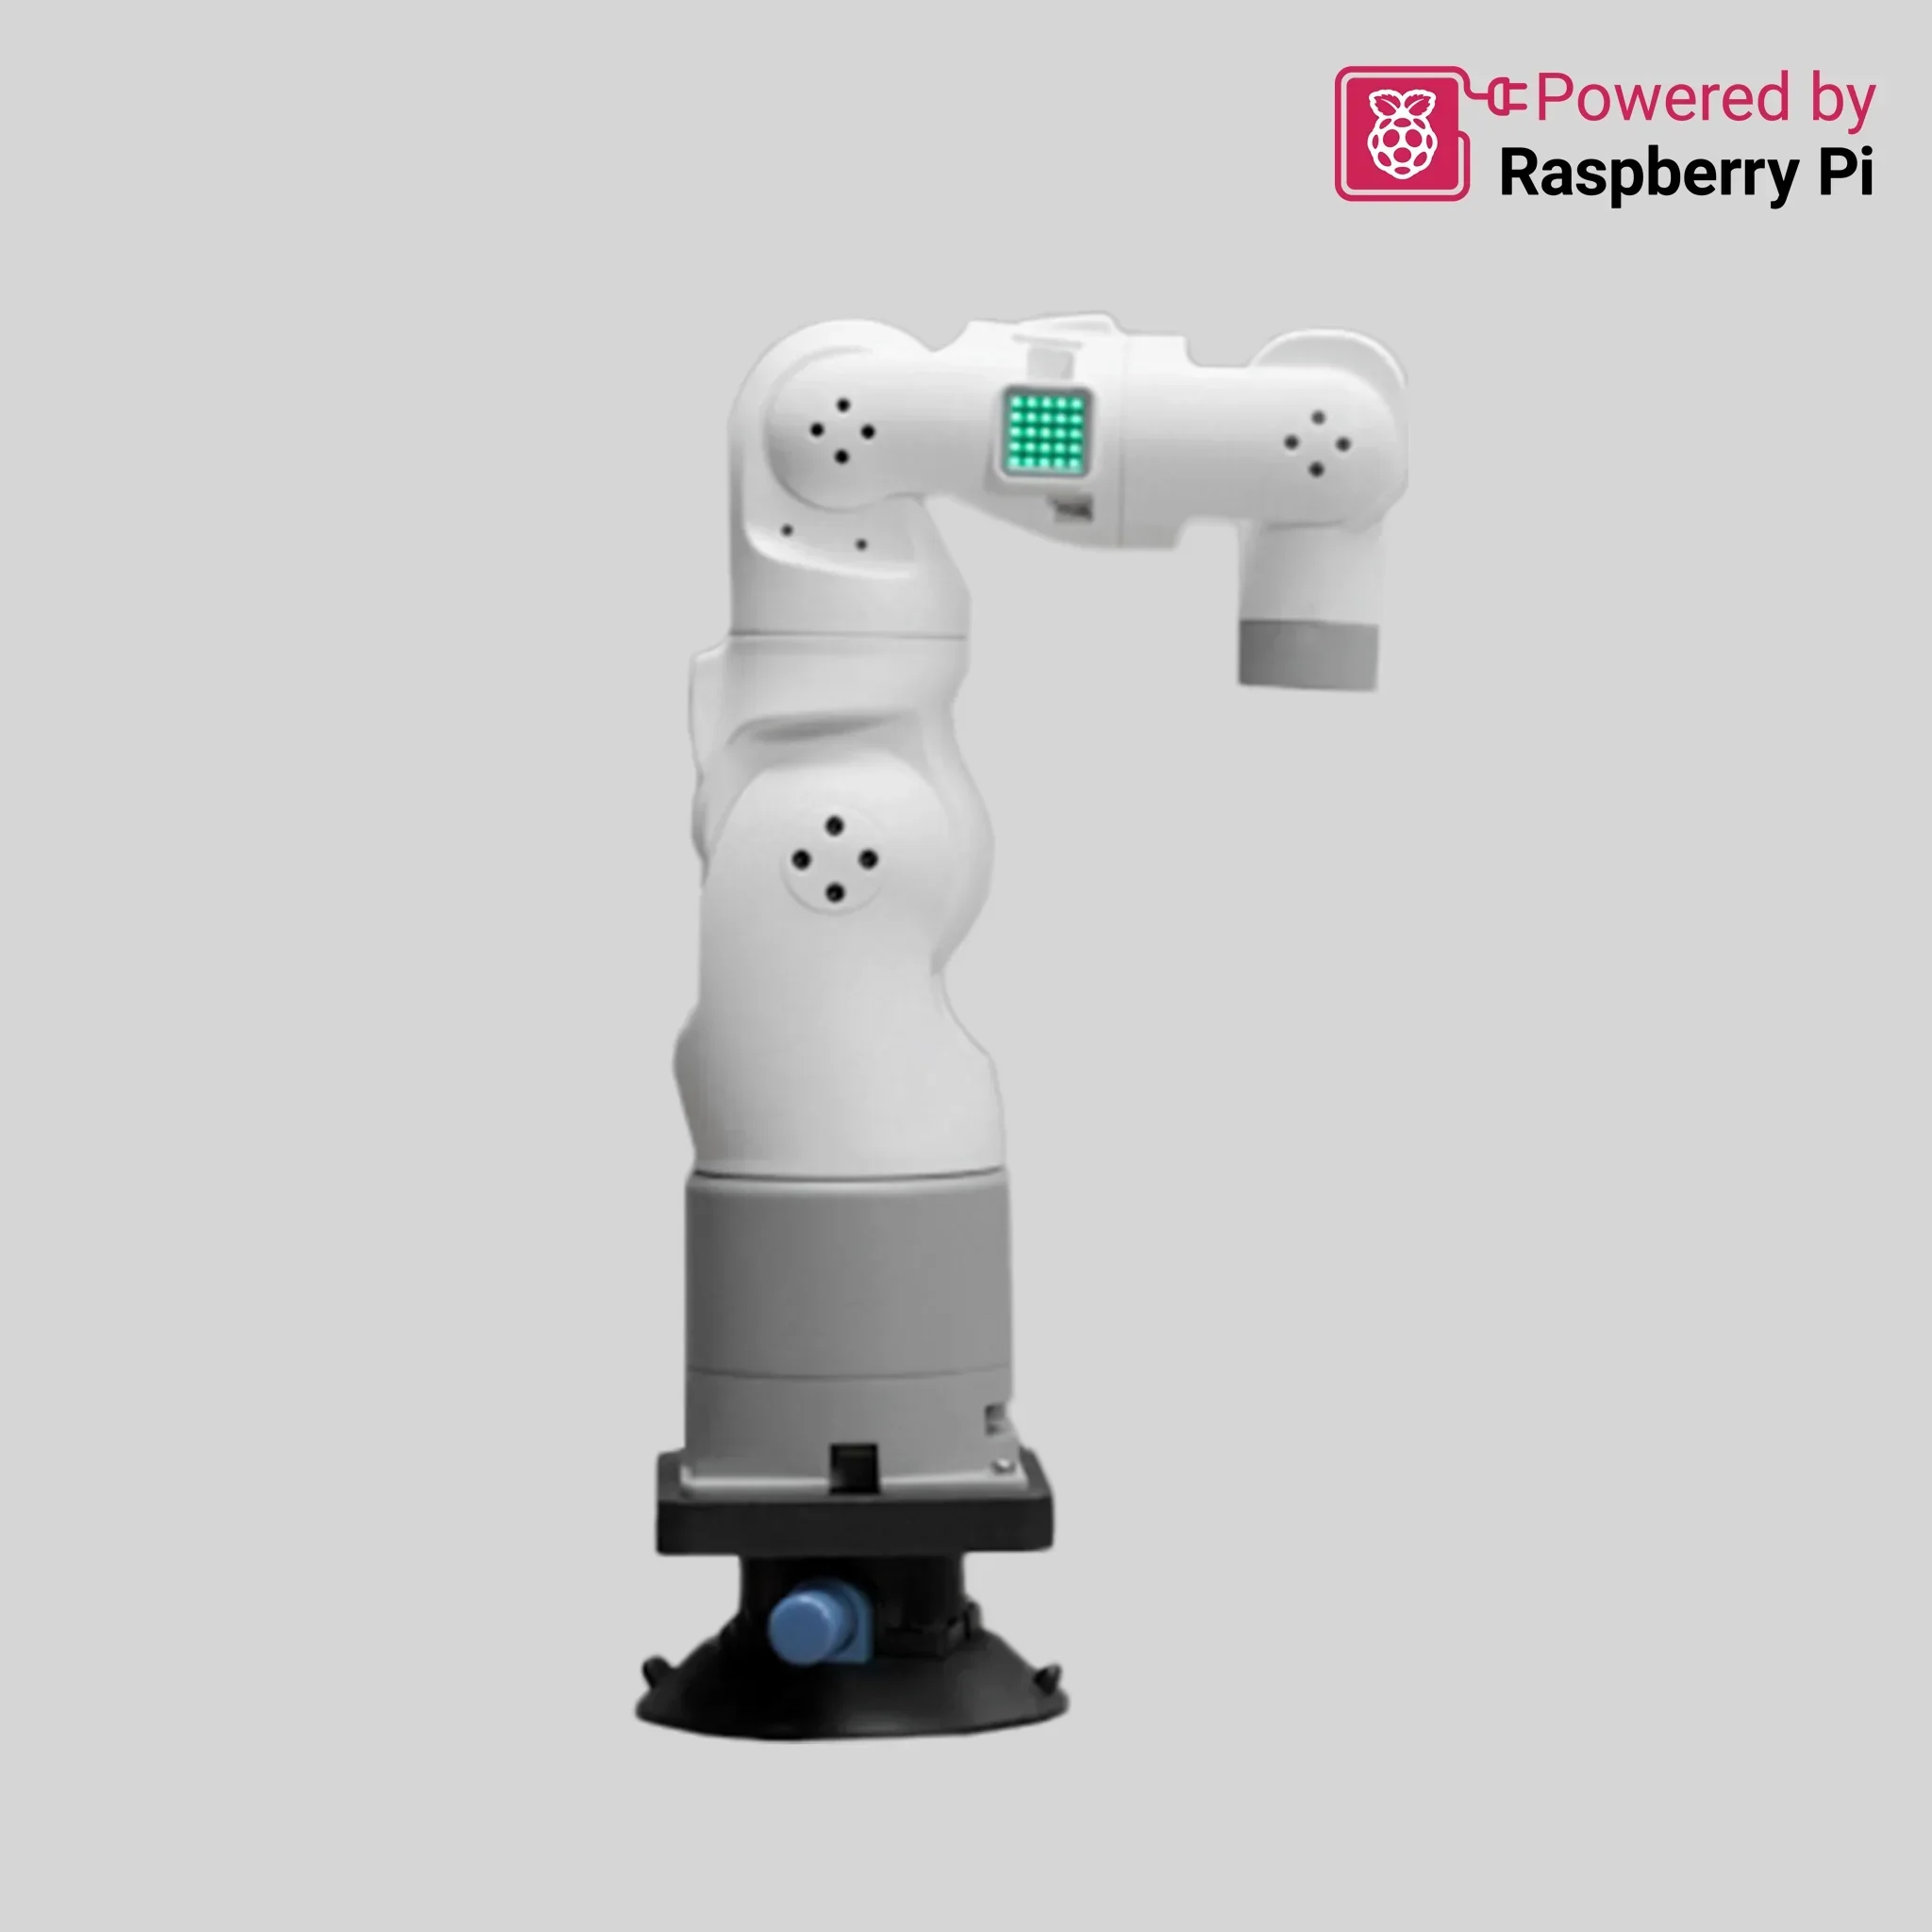
我把官方文档中心与商城页的参数表一项项对照过,两边口径一致,关键数字如下:自由度 7 DOF;最大工作半径 300mm;最大末端负载 200g;净重 1.5kg;重复定位精度 ±0.5mm;关节寿命 500 小时;供电 DC 12V 5A;通信接口以太网加 WLAN。官方商城标价 1499 美元,截至 2026 年 11 月 4 日查询的常规售价,活动价会浮动。
主控侧是完整的树莓派 4B:Broadcom BCM2711 四核 64 位 1.5GHz,4GB LPDDR4 内存,带宽 25.6 GB/s,GPU 为 500MHz 的 VideoCore VI。辅控是两颗 ESP32,240MHz 双核,600 DMIPS,520KB SRAM,负责实时侧的关节控制。这个主辅分离的架构和我之前拆过的 myCobot 280 一脉相承,只是主控从 M5Stack 换成了整块树莓派 4B。
| 指标 | 参数 |
|---|---|
| 自由度 | 7 DOF |
| 最大工作半径 | 300mm |
| 最大负载 | 200g |
| 净重 | 1.5kg |
| 重复定位精度 | ±0.5mm |
| 关节寿命 | 500h |
| 主控 | 树莓派 4B 4G(BCM2711 四核 1.5GHz) |
| 辅控 | ESP32 ×2(240MHz 双核,600 DMIPS) |
| 供电 | DC 12V 5A |
| 接口 | USB 3.0 ×2、USB 2.0 ×2、microHDMI ×2、RJ45 |
装配视角:一体机身省了什么事,又藏了什么事
这是我作为装配党的重点。myArm 300 Pi 出厂就是整机,开箱箱里除了臂体,就是 12V 电源适配器、HDMI 线、USB 线和几束杜邦线,不用你拧一颗舵机螺丝。对比 SO-ARM101 那种全套件自装的路线,这台把「关节对中、间隙调整、走线」这些最劝退新手的环节全收进了工厂,代价是坏了没法轻易开壳换件——官方把 7 颗高精度全金属磁编码电机封在一体包裹结构里,我查遍了官方文档,没有公开的关节维修手册。
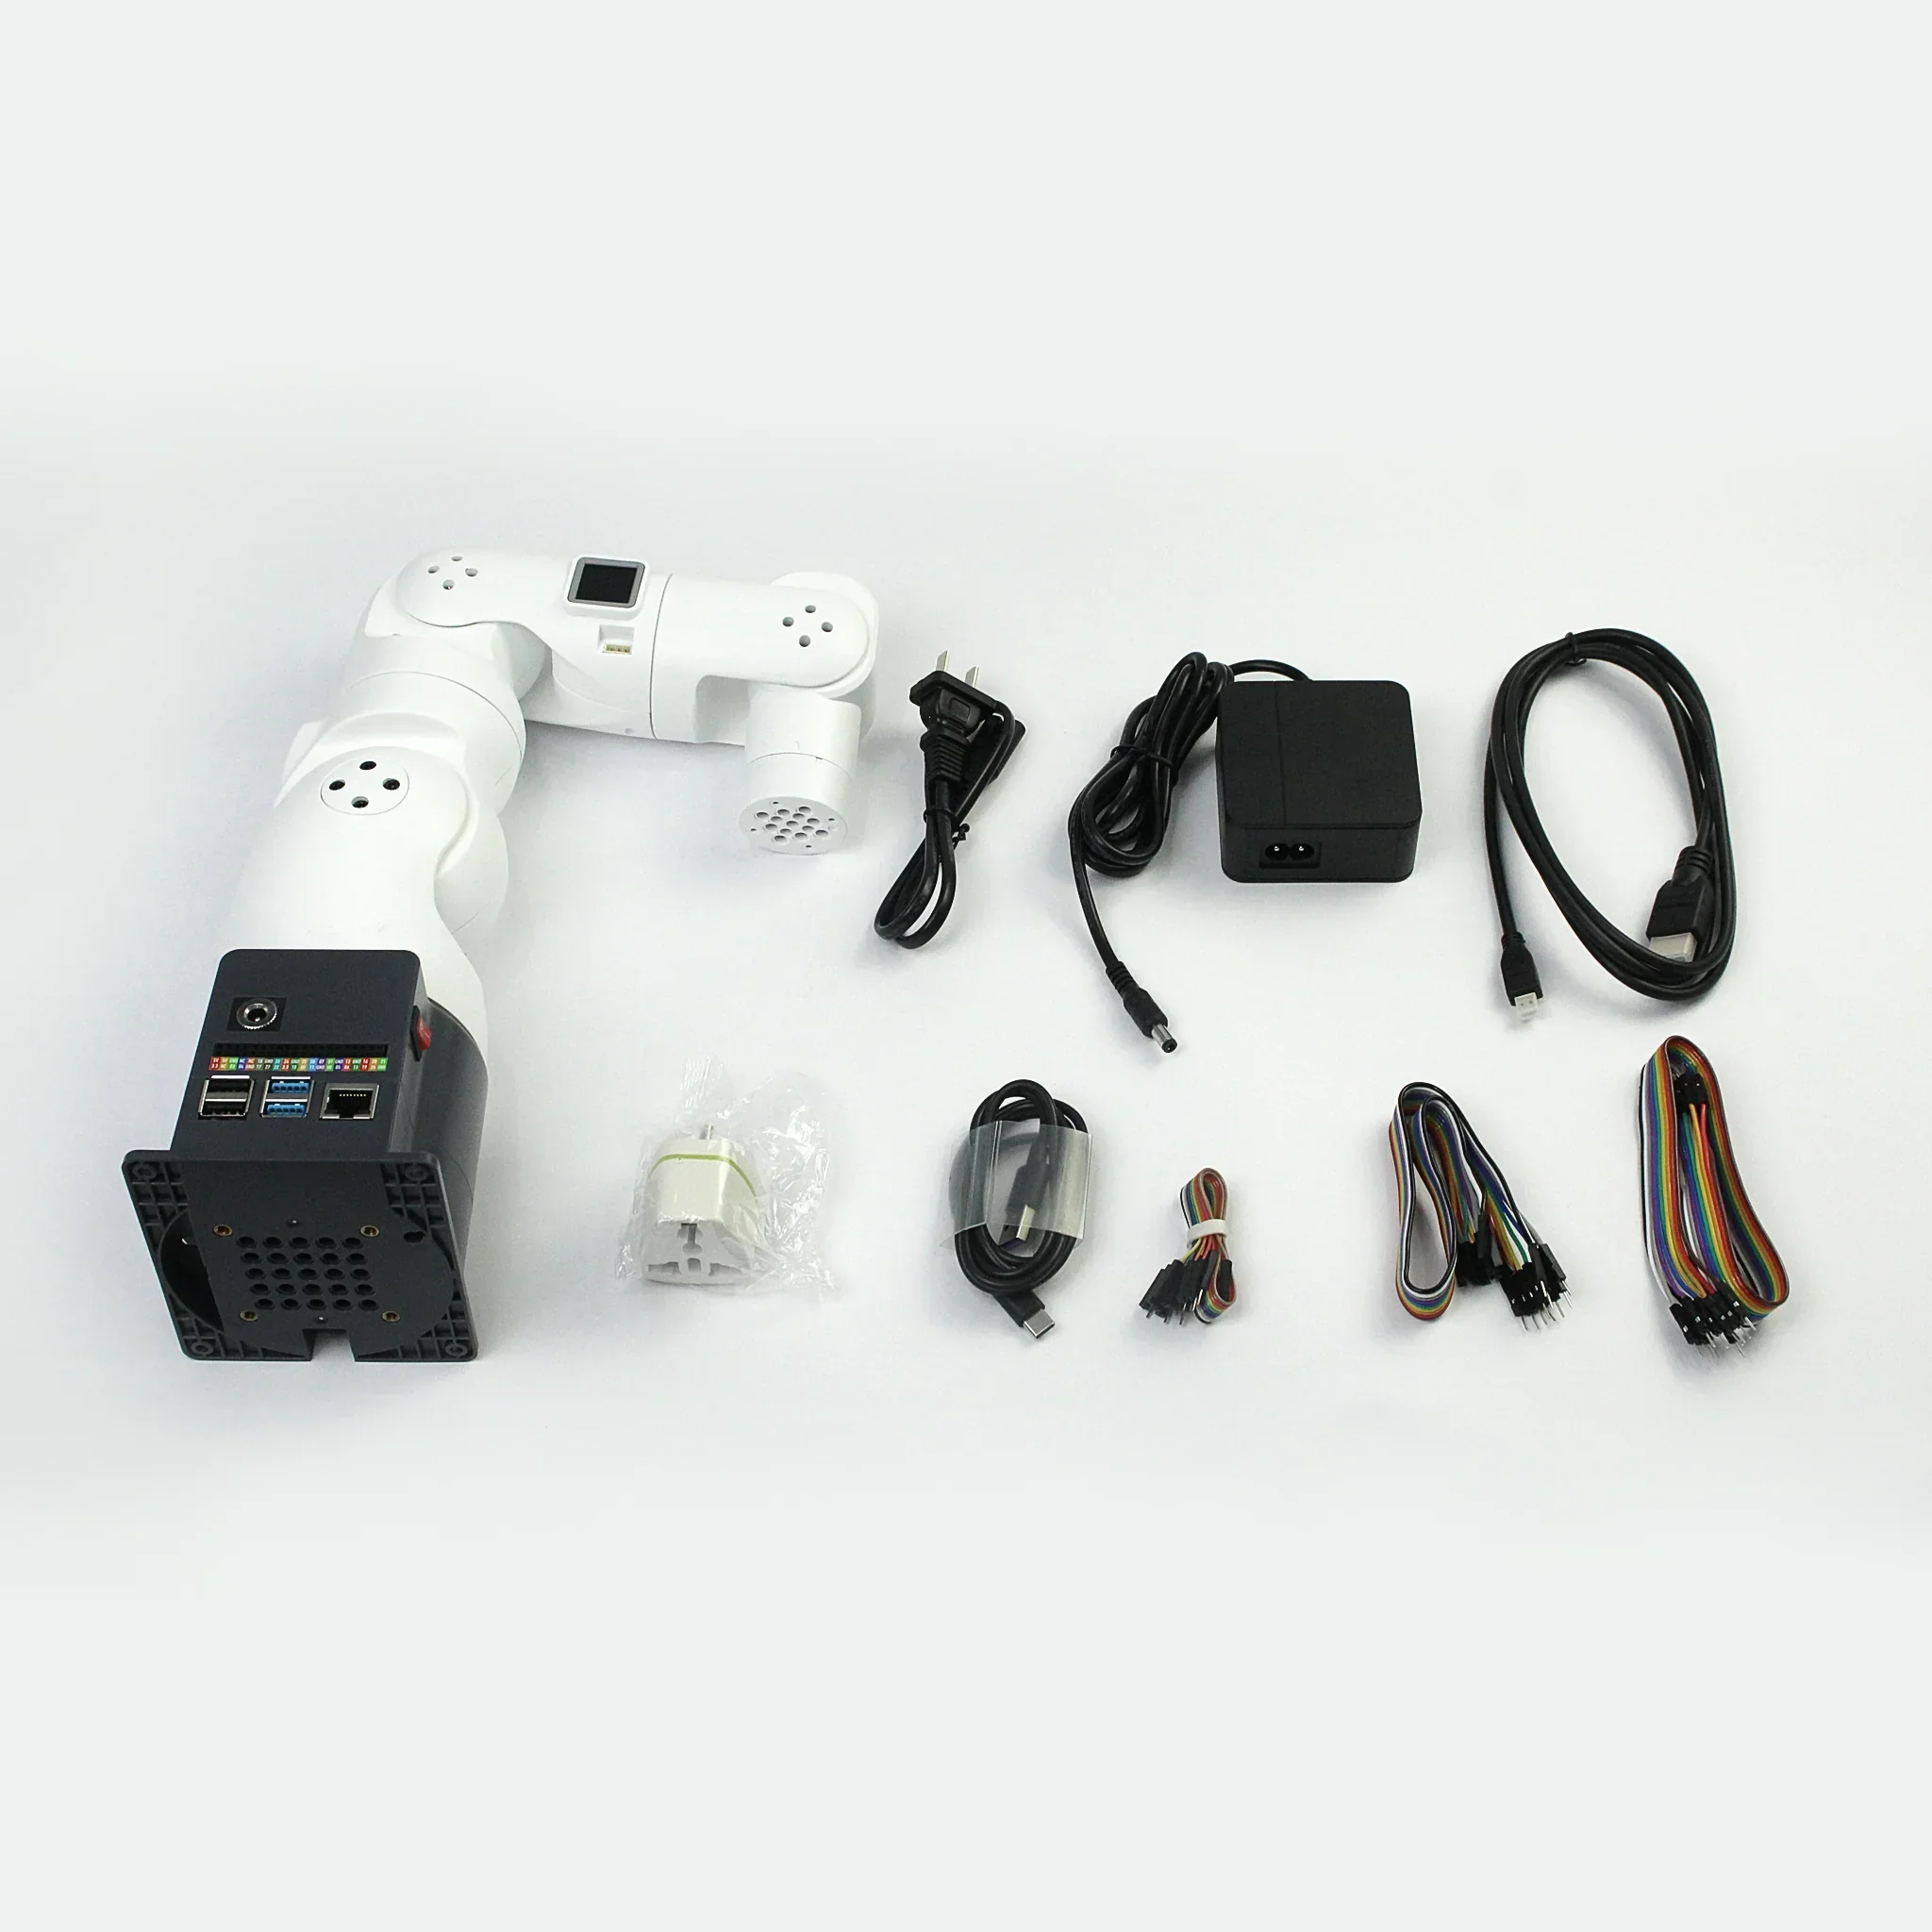
不过底座和末端的固定孔位是乐高加螺丝双方案,官方文档明确写了固定孔位兼容乐高。加上它 100% 兼容 myCobot 系列配件,自适应夹爪、吸泵、相机法兰这些能直接挂。对想改结构的人来说,扩展点在两端而不是关节内部,这个边界要想清楚再下手。
七轴多了什么:肘部偏置与零空间臂角
多出来的第七个自由度放在肘部,官方叫「零空间姿态臂角控制」:手腕姿态锁死的前提下,肘关节还能单独转角度,相当于手臂在绕着腕到肩的那条线打转。实际意义是避障和轨迹规划时多了余地——同样的夹爪位姿,你可以选肘部抬高或者收拢的方案绕开桌面上的障碍。ROS1、ROS2 都内置了,MoveIt 的演示例程官方文档里给全了,做冗余机械臂的逆运动学研究,这是它相对六轴臂真正的价值点。
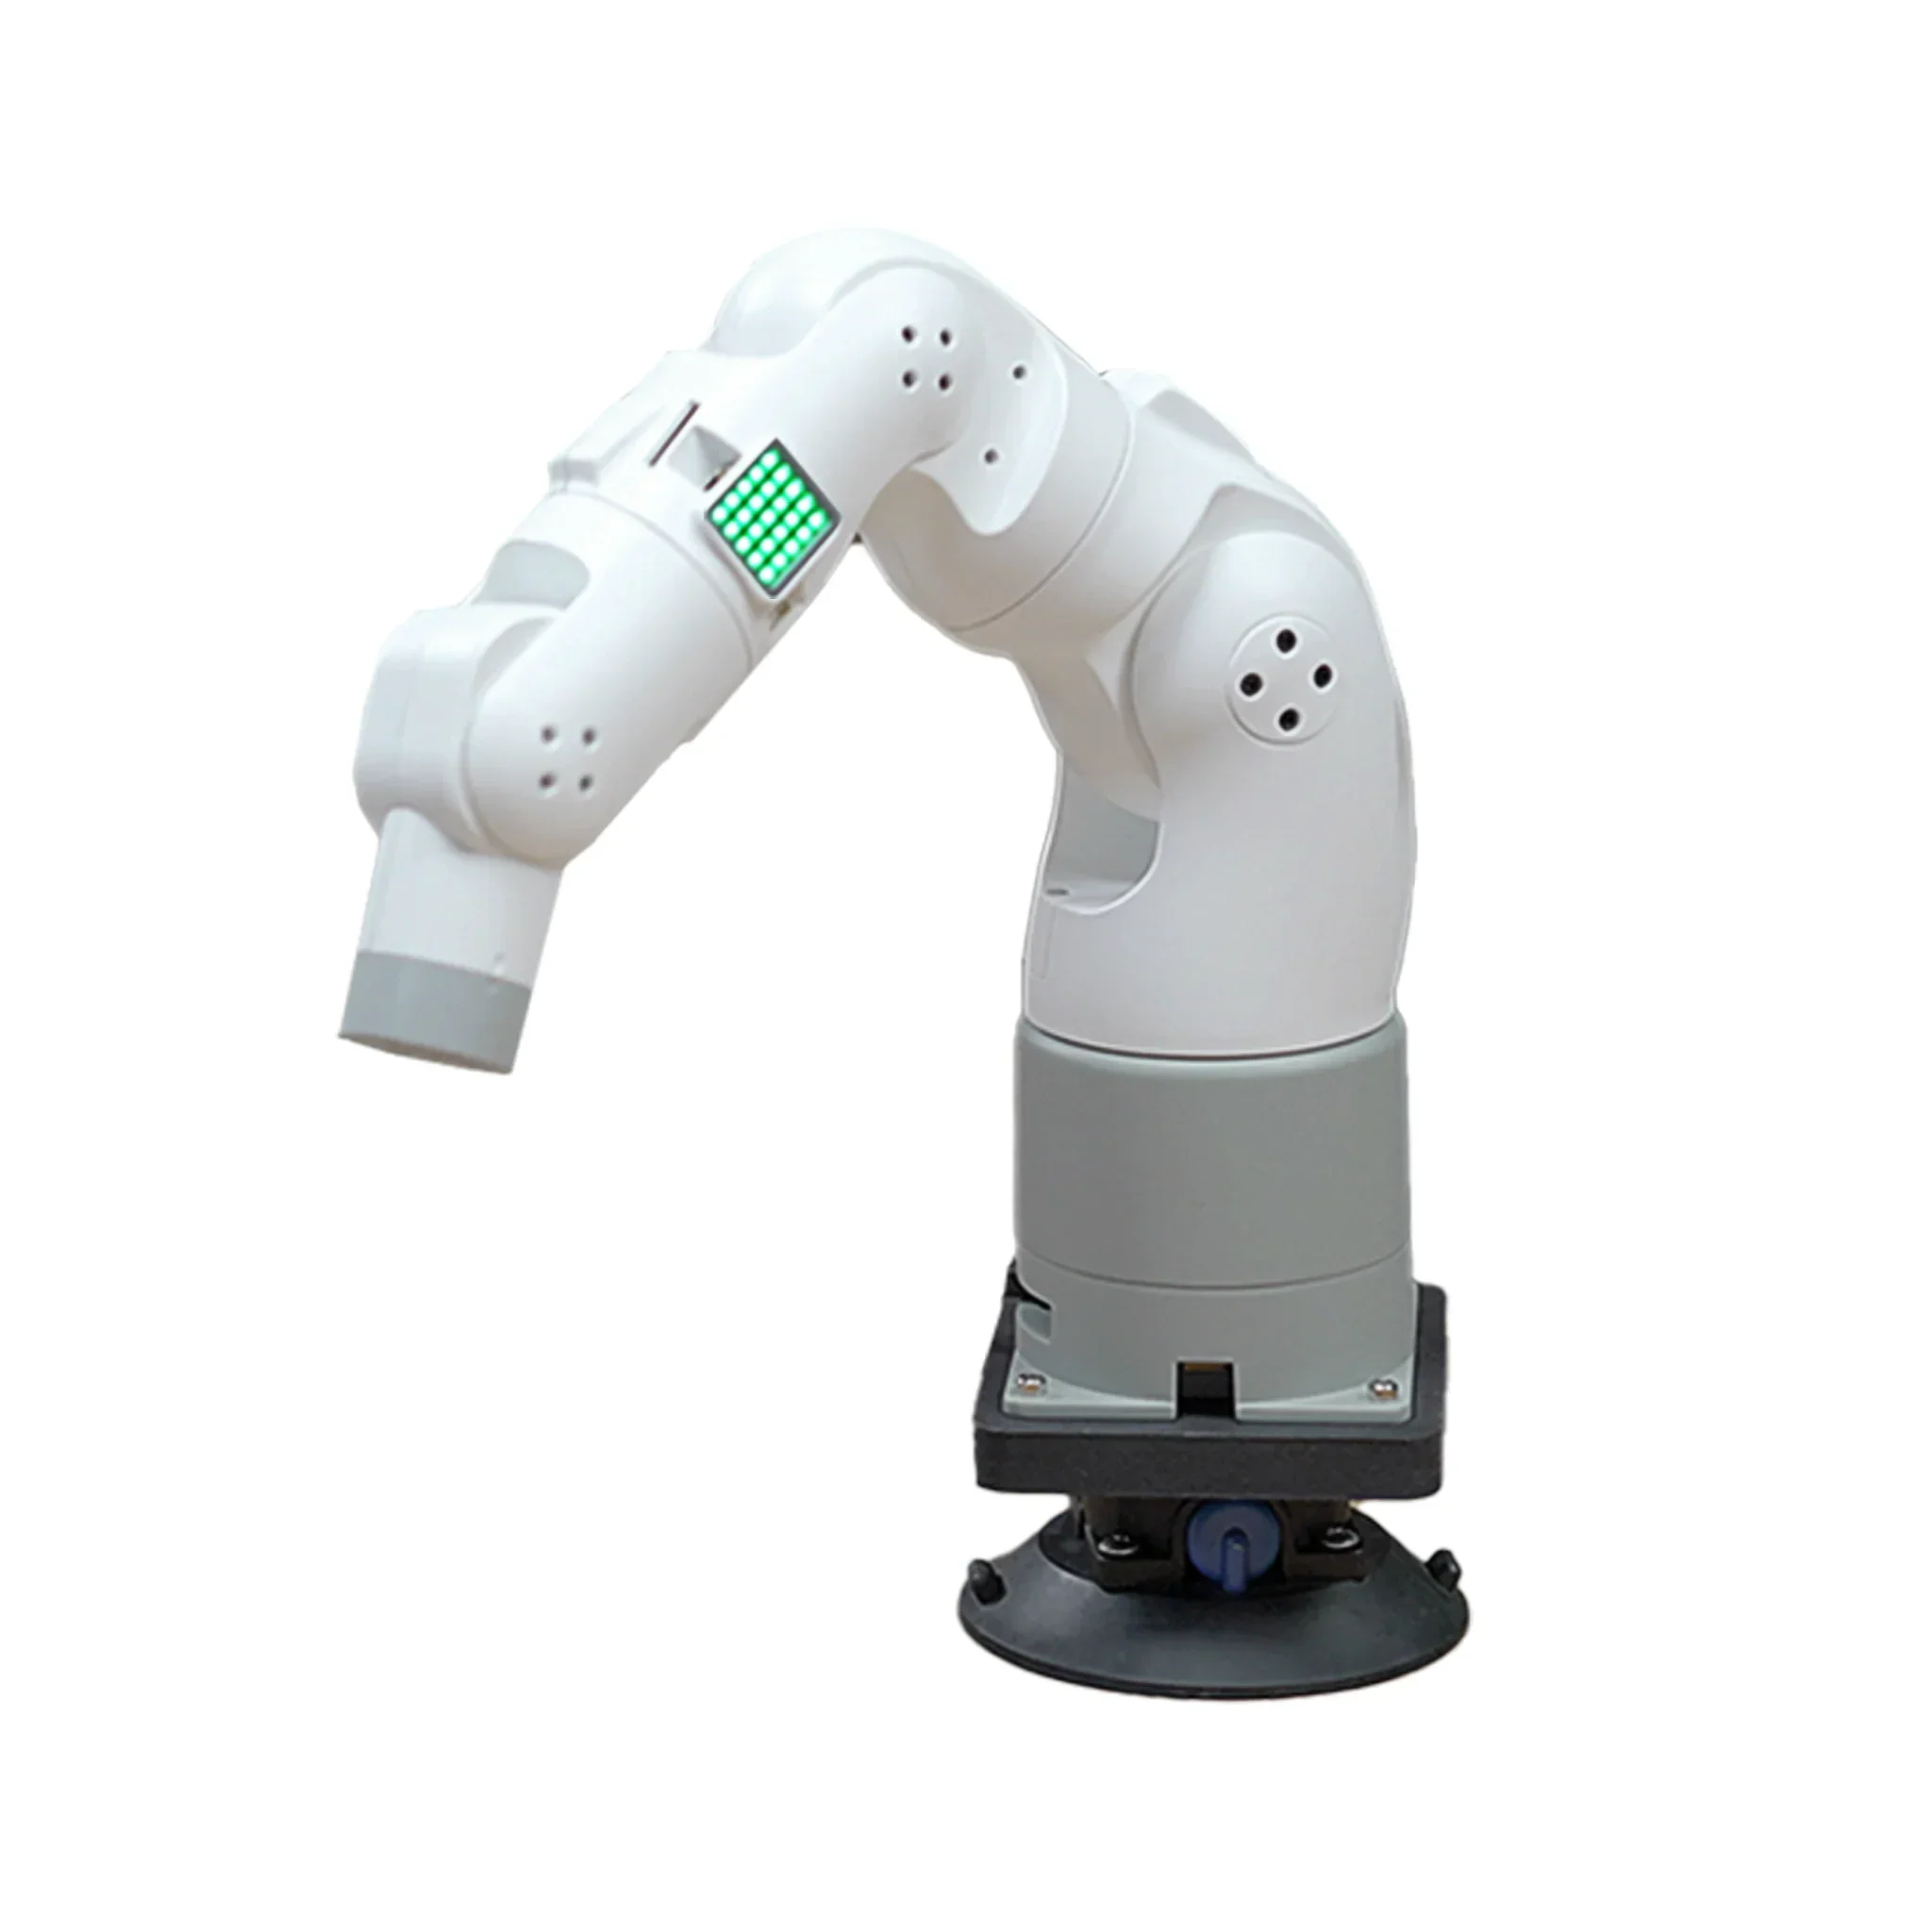
系统是定制 Ubuntu MATE 20.04,接上 microHDMI 键鼠就能当一台小电脑用,VSCode、VNC、SSH 都预装,myBlockly 给纯新手拖积木用,Python 走 pymycobot。官方商城页写明支持串口协议、TCP/IP 和 MODBUS,接上位机或 AGV 底盘做复合机器人是官方给出的场景之一。
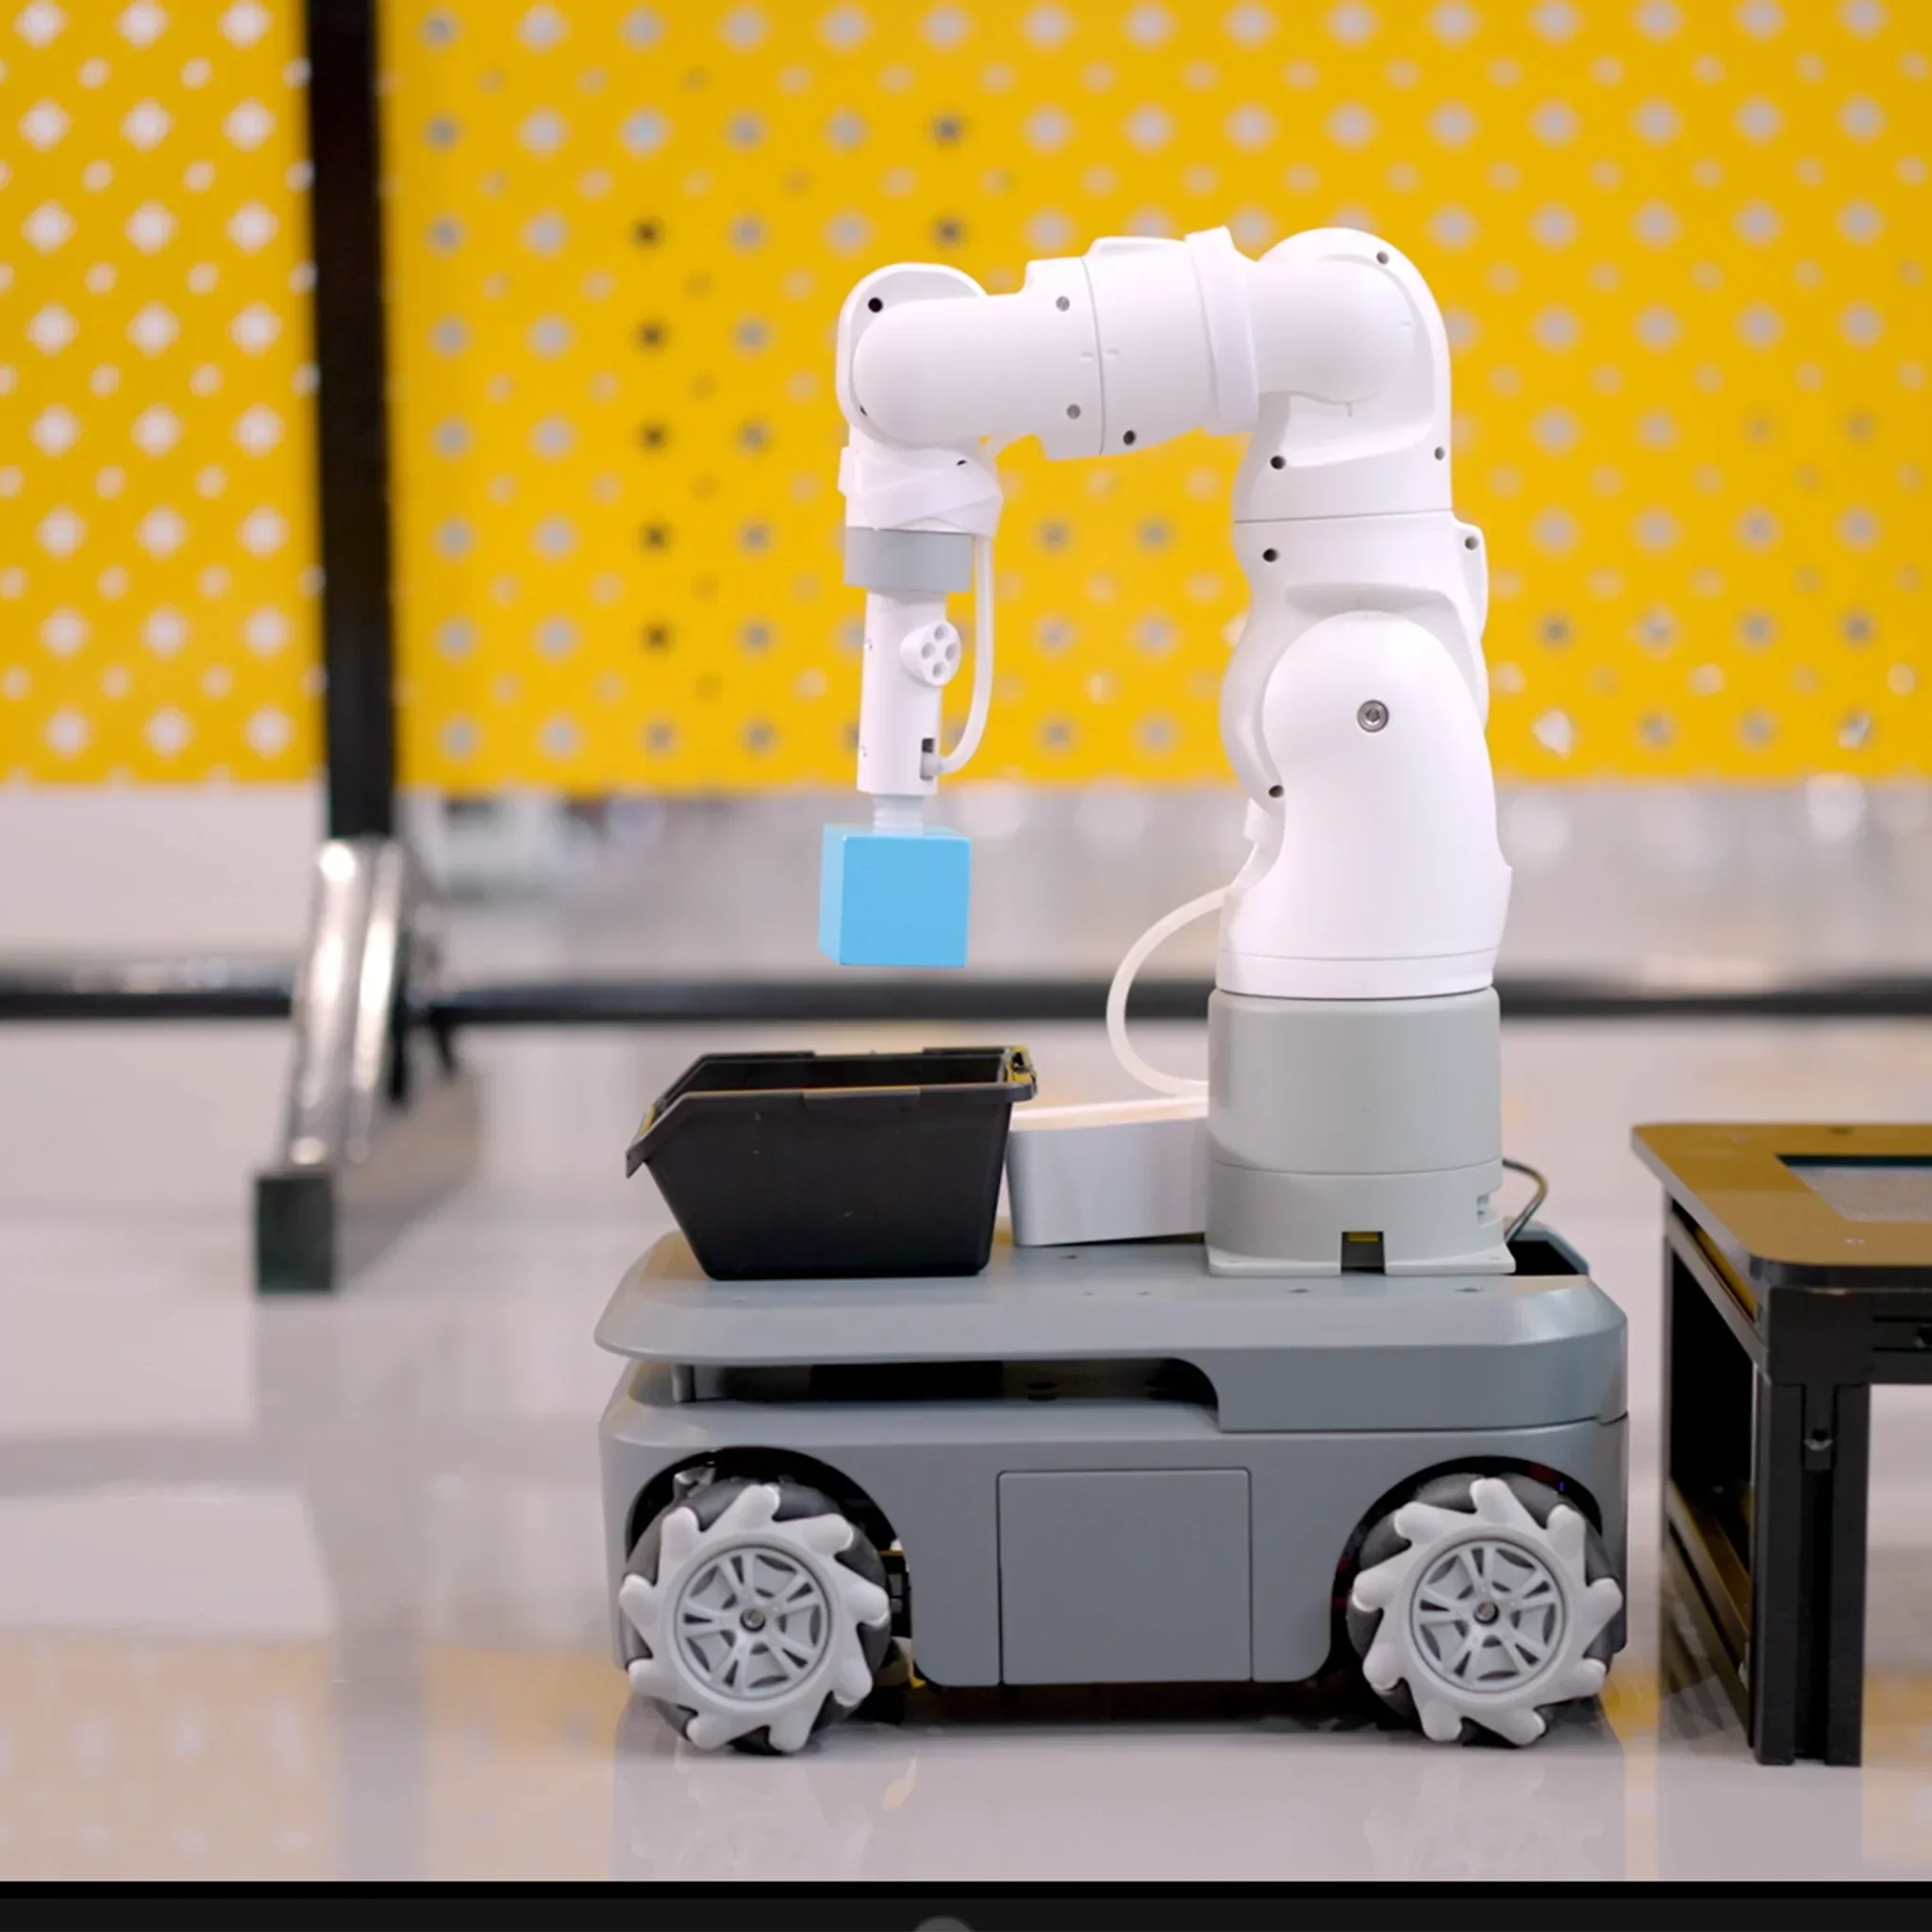
局限说清楚:这三点劝退一批人
第一,500 小时的关节寿命是官方规格页写的原值,做课程演示足够,但如果你打算让一天跑八小时的产线示范机,这个数字要掂量。第二,200g 负载配 ±0.5mm 重复精度,末端挂个轻夹爪抓个小块可以,挂稍重的相机法兰做视觉,负载余量立刻见底。第三,1.5kg 机身配 300mm 臂展,臂完全伸展时末端抖动比中景里的工业臂明显,这不算缺陷,是桌面级的物理天花板,但做精细轨迹录制时要有心理预期。
还有一点要提醒:官方文档写它支持扩展 M5Stack 生态,PWM 电机、红外这些都能挂,但七轴的逆解算全靠树莓派侧算力,你如果再往 USB 口上堆重载外设,系统资源是要自己规划好的。
结论:谁该买,谁别碰
值不值得:如果你是机器人专业的学生或老师,想要一台开箱即用的七轴做冗余运动学、ROS 规划和教学演示,1499 美元在七轴里几乎没有对手,树莓派生态还白送一台小电脑,这台是明确的推荐项。如果你想要的是抓得动、精度高、能干活的臂,200g 负载会让你第一天就后悔,直接看负载 1kg 以上的六轴机型更实在。它不是全能选手,它是把「七轴冗余」这个通常要两三万学费才能摸到的命题,压到了一千五百美元的桌面上——这件事本身,就值得给桌面机器人行业记一笔。

200g负载确实顶不住什么活,但七轴冗余这个价位是真没对手,机器人专业的学生可以冲
正好在做冗余机械臂逆解的毕设,ROS1和ROS2例程都全这点太关键了,比我自己搭便宜多了
开箱即用这点好评,当初装SO-ARM101调零位调了一整晚,看完这篇觉得整机还是有整机的香
500小时关节寿命是不是短了点?实验室一天跑四小时,三个月就到头了啊
底座乐高孔位兼容这个细节可以,随手搭个工装就能开搞