
让人形机器人打乒乓球本身不算新闻,之前各种 demo 看过不少,但让两台人形机器人搭档打双打——这事儿难度直接上了一个台阶。最近 Archon Robotics、NVIDIA、香港大学和上海创新研究院联合放了一段 demo,两台改装的 Unitree G1 人形机器人在球桌上合作打乒乓球双打,连续对拉 10 板以上不撞车,还完成了一次 2.15 米的换位避让只用 2.4 秒、峰值速度 2.23m/s。论文已经挂 arXiv,系统名字叫 PingpongDuo。
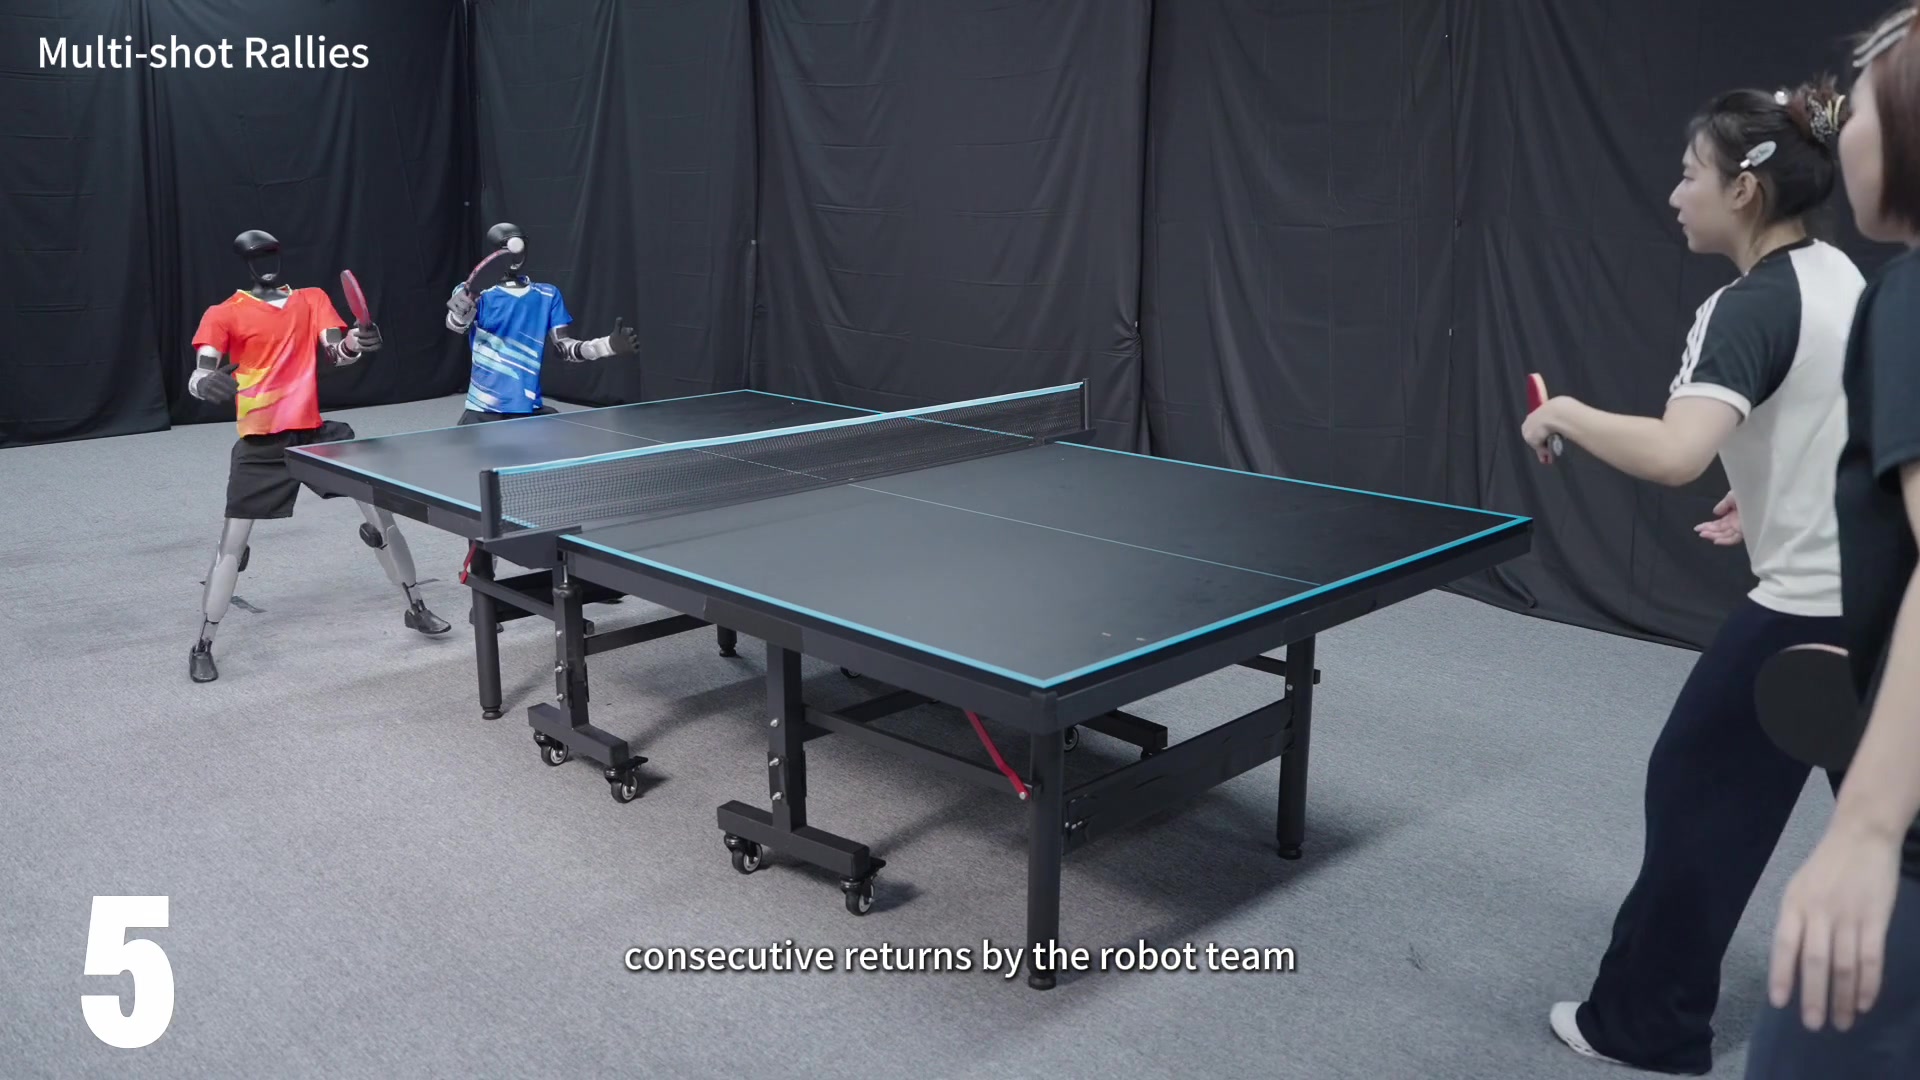
双打的难点不在击球,在"让位"。单打只需要盯球跑位,双打要求两名队员严格交替击球——一个人刚打完必须立刻撤出去给同伴腾位置,给球桌这头两台 35 公斤的人形机器人留下的反应时间不到两秒。慢半拍就是两台金属家伙撞在一起,维修费用估计够买张新球桌了。
PingpongDuo 用的是分层控制框架:顶层有个"团队规划器"选站位目标,配了一个训练出来的"风险过滤器"专门 veto 掉可能导致友军相撞的走位方案;底层每台机器人独立控制脚步和击球动作,训练数据直接采自人类双打选手的动作。这套思路其实很像真人打球——场上两个人不是各打各的,而是有一个共享的"别撞我"的意识。
实测数据里有几个数字挺亮眼。机器人换位避让峰值速度 2.23m/s,这个速度在人形机器人里不算低(人类快走大概 1.5m/s,慢跑 2.5m/s),而且要在乒乓球桌前 2 米见方的狭小空间里完成急停急转,对平衡控制要求很高。仿真里回球成功率比之前 SOTA 单打机器人高了 13.2%。不过要注意,"10 板以上连续对拉"听起来很酷,但乒乓球双打比赛里一回合十几板是家常便饭,机器人目前能"不撞+接 10 板"更多是验证了协调框架可行,离真上赛场还早。
这事儿真正的价值不在"机器人会打乒乓",而在多机器人近距离动态协作的安全问题。同一空间里多台自主机器人要快速运动又不能撞,这个场景在仓库物流、协作装配线、搜救现场都真实存在。Archon 是家做 Whole-Body Intelligence 全身智能平台的公司,这次用乒乓球当 demo 其实是在炫技——证明他们的框架不仅能管住一个机器人的身体,还能管住一个团队。NVIDIA 参与其中大概率是提供 Isaac 仿真和 GPU 训练侧的支撑。
Unitree G1 这两年成了人形机器人研究的"小白鼠"平台,价格相对便宜、接口开放,各家实验室都拿它改。这次 PingpongDuo 是又一个典型案例:通用硬件加上层算法创新做出新 demo,这个节奏看起来还会继续。视频可以在 Archon 项目页看到,感兴趣的可以去瞅瞅两台金属搭档在球桌上让来让去的样子,有点像两只有礼貌的小企鹅。
G1真的成机器人研究界的小白鼠了,什么活都接
10板对拉听着还行,不过跟真人双打比差距还是很大,继续看他们后续能不能接到20板以上
2.23m/s在人形里算快的了,而且要在球桌旁边急停急转,这个平衡控制有点东西
多机不撞这个才是真难点,比击球本身有研究价值多了,仓库和产线场景都能用