
前言:桌面机械臂到底值不值得买
2026年的桌面机械臂市场比三年前热闹太多了。从60美元的4自由度入门套件到230美元的ROS2兼容平台,选择多到让人犯难。我花了两周时间对比了市面上四款主流入门级桌面机械臂的核心参数、编程体验和实际负载能力,帮你理清"到底该买哪款"这个问题。先说结论:没有最好的,只有最适合你的。
Waveshare RoArm-M2-S:ROS2玩家的菜
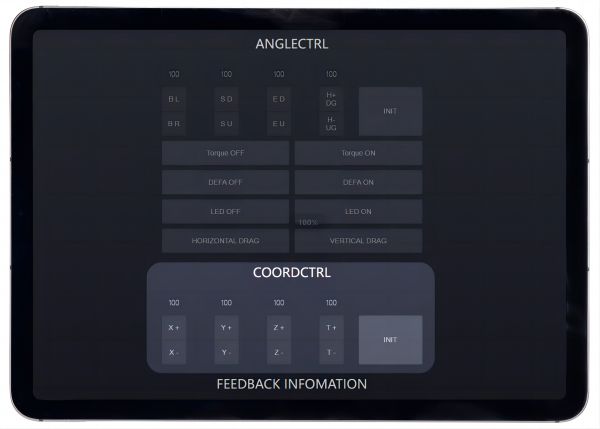
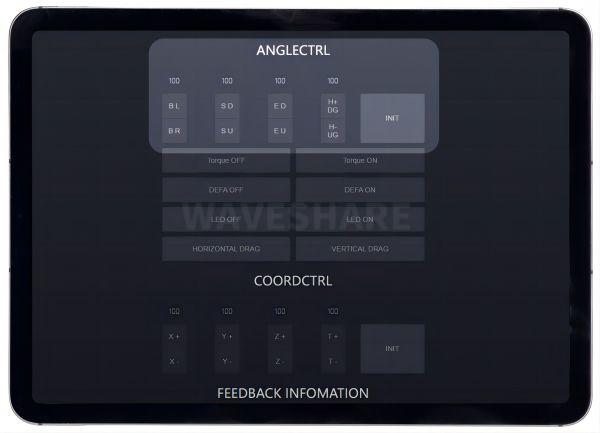
微雪的RoArm-M2-S是这四款里唯一原生支持ROS2的。它基于ESP32,4自由度,碳纤维管材配铝合金结构件,整机不到850克。0.5米臂展末端能扛0.5公斤——搬几本书、递个工具没问题。底座可以桌夹固定也可以螺丝安装。编程支持Arduino、MicroPython和ROS2 Humble,官方提供了完整的WEB控制应用和坐标控制模式。价格大约232美元。
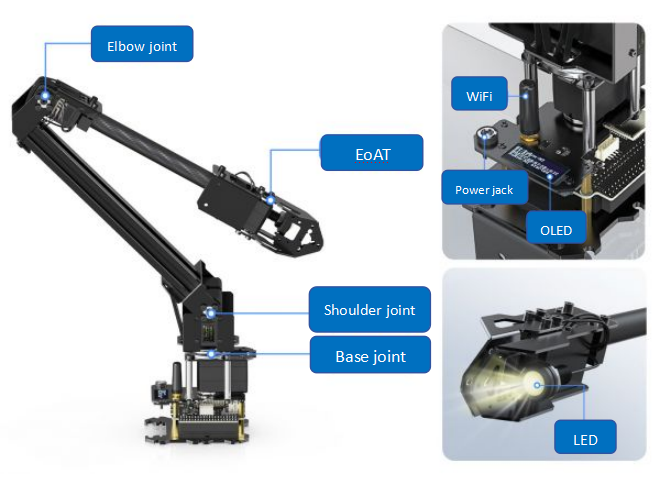
实测重复定位精度大约正负4毫米(据微雪wiki页面公布的数据,10月25日查),对于伺服臂来说算正常水平。碳纤维管配双肩部舵机的设计让它在同重量级里刚性最好。但4自由度限制了复杂路径规划——如果你需要六轴联动做精密装配,这款不够用。
Hiwonder LeArm:入门学关节和夹爪配合
Hiwonder的LeArm是老牌教育向6自由度金属臂,大约139美元。六个关节全用铝合金支架,末端三个舵机带防堵转离合器——碰到硬物时离合器打滑而不是烧舵机,对新手非常友好。支持PC软件、手机APP和无线手柄三种控制方式,PC端可以保存动作组。
但LeArm的舵机不支持位置反馈,你没法通过"拖动示教"来录制动作——只能手动在PC软件里一个个关节角度填。typed coding的支持也比较有限。如果你想做力控或者视觉跟踪这类需要实时读取关节角度的应用,这款就不太合适了。
Adeept ADA031:预算极限的选择
Adeept的ADA031大约59美元,是这四款里最便宜的。它用的是步进电机而不是舵机,金属框架,支持树莓派。官方标称空载重复精度1毫米——但这个数字是在无负载条件下测的,带重量后误差会明显增大。59美元的价格意味着你买到的是一套需要自己组装和调试的套件。适合预算有限且愿意花时间调试的买家。
Hiwonder MaxArm:ESP32开箱即用
MaxArm大约159美元,4自由度连杆臂设计,自带吸盘工具,尺寸158×160×260毫米。它更偏向"开箱即用",预装固件到手就能玩,不需要折腾ROS环境。连杆臂的设计让它在水平面上的运动比传统关节臂更顺滑。但连杆结构的代价是垂直方向的工作空间受限。
怎么选:一句话总结
预算59美元想感受基础原理选Adeept ADA031;预算139美元想学关节协作选Hiwonder LeArm;预算159美元想开箱即用做桌面分拣选Hiwonder MaxArm;预算232美元想跑ROS2做二次开发选Waveshare RoArm-M2-S。先想清楚你要用它做什么,再倒推需要什么自由度、精度和编程能力。很多人买了六臂回来发现只需要四轴就够用了,也有人手柄都玩不利索就想上ROS2——钱花了时间也花了,最后发现还不如从基础款开始。
产品信息参考了wiki.ezvid.com和waveshare.com(10月25日查)。