
前言:为什么选Sesame
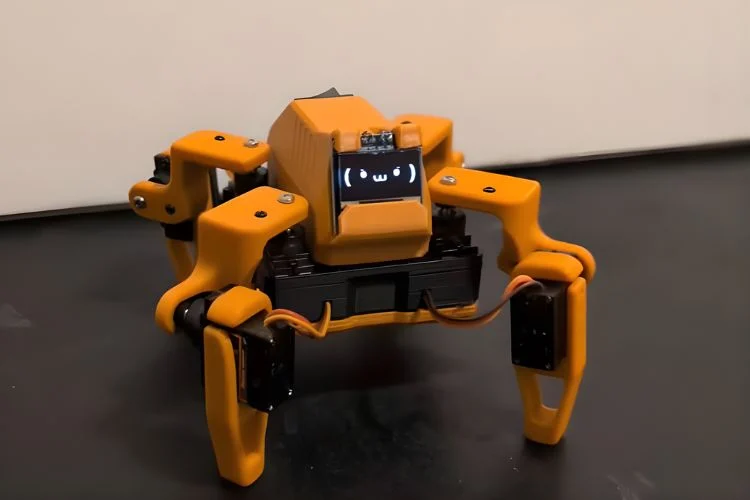
最近在GitHub上翻开源机器人项目,一个名叫Sesame的小东西引起了我的注意——8个MG90S舵机、一块ESP32、一块128×64的OLED小屏,外壳全靠3D打印,总零件成本50到60美元。四个月拿了4600多颗星。关键是:它不是一台只会走路的机器,正面那块OLED屏能显示表情,走路时眨眼睛,待机时会"呼吸"。作为一个复现过不少开源项目的老玩家,我决定把整个组装过程跑一遍。
物料清单:你需要准备什么
先说硬性条件:你得有一台能用的3D打印机,或者能找到代打。机身全部用PLA或PLA+材料,官方推荐8到10%的填充率、2层壁、蜂窝填充结构,绝大多数零件不需要支撑——唯一例外是顶盖,内侧特定区域需要加支撑,推荐Enclosed v91磁吸款。
电子部分的核心清单:8个MG90S微型舵机(每条腿两个,一个管前后摆动,一个管抬腿落脚)、一块ESP32主控板、一块SSD1306 128×64 OLED屏幕(I2C接口)、若干M2自攻螺丝和M2.5×5mm机丝。供电方面需要稳定的5V/3A电源。
控制板方案经历了三代迭代。V1用ESP32-DevKitC-32E堆叠已淘汰;V2切到ESP32-S3但USB供电有掉压问题;当前主力是V3/V3.1,全贴片设计、出厂预刷固件,同时支持USB-C PD和电池供电。如果想省钱,Lolin S2 Mini加洞洞板手焊方案成本最低。
接线与组装:五个阶段逐步推进
官方把组装流程分成了五个阶段。第一阶段是打印件后处理和舵机测试——拿到打印件后先打磨毛刺,用万用表测每个舵机的三根线。第二阶段是舵机归中——把所有舵机转到90度中位再装臂,这一步不能跳过,否则后面步态全乱。第三阶段是机身组装,把舵机嵌入打印件、走线、固定。第四阶段是控制板接线。
S2 Mini手焊方案的接线逻辑:8个舵机的信号线分别接到ESP32的8个PWM引脚,OLED的SDA和SCL分别接I2C总线的两个引脚,供电走5V总线。如果是V3分发板方案就直接插排线。第五阶段是固件烧录和网络配置。
多个舵机同时转动会产生很大的电流冲击,固件里写了一个20毫秒的错峰延时。MG90S空载电流约100到200mA,堵转电流650到800mA,8个同时堵转理论上能逼近5到6A。你的电源至少要扛住5V/3A的持续输出。
固件烧录与WiFi配网
固件基于Arduino框架,用Arduino IDE就能编译烧录。基础固件里没有逆运动学——走路、挥手、跳舞这些动作都是事先调好的舵机角度序列,存放在代码文件中按帧回放。一个行走循环由6帧组成,每帧只更新2到4个舵机,是纯粹的"关键帧回放"。
烧完固件后的第一步是WiFi配网。Sesame的配网设计很巧妙——手机连上默认热点后,随便打开浏览器,固件会把所有请求劫持到配网页面。在网页里可以直接扫描家里的2.4GHz网络并输入密码连接。局域网内还会通过mDNS广播sesame-robot.local,不用记IP就能访问。
表情系统与成本预期
Sesame最有意思的部分是表情。128×64单色屏的表情库分三类:运动脸(走路、休息、站立等)、对话脸(开心、难过、生气等)、说话变体(口型同步)。待机时屏幕会"呼吸"并随机眨眼,制造出"这台机器在等我"的错觉。
官方说零件成本50到60美元,不含3D打印耗材和运费,把它当量级参考。时间方面,从拿到打印件到完成组装调试,按新手节奏大概需要3到5个晚上。如果你只是想体验四足机器人的乐趣并且享受折腾过程,Sesame是目前性价比最高的选择之一。
项目仓库(2026年10月25日查):github.com/dorianborian/sesame-robot
WiFi配网用强制门户这个设计确实聪明,省得专门装APP了
60刀的成本确实香,但3D打印机这个门槛对很多人来说反而是最大的成本。能不能出个代打件购买指南
那个OLED表情系统太有意思了,等不及想看看它眨眼的效果。Sesame Studio在哪下载
跟着买了8个MG90S,打印件还在路上。请问舵机归中那步是不是得用专门的夹具?手转感觉不太准