
XGO-Duck 的复刻难点不是把外壳打印出来,而是让机械、电控、运行时和策略保持同一版本。下面按官方当前资料把流程串起来:先买对零件,再装结构,随后配置 UNO Q 和 15 颗舵机,最后才开放运动。第一次做,不要跳过上电后的检查。
一、先锁定版本和采购清单
官方硬件仓当前把扩展板 V1.1 列为现行版本,日期为 2026 年 10 月 26 日。旧板文件和接线说明放在归档目录。开始之前记录硬件仓、运行时和策略的版本,不要一半按新图、一半按旧视频。
整机核心是 Arduino UNO Q、UNO Q 机器人扩展板、15 颗飞特 1910 舵机、15 根 AMP 三线舵机线、8.4V 电池组和充电器。官方电子套件可以简化采购,但它不包含 UNO Q,打印件也要另外准备。
电池按当前 BOM 选择 XH2.54 接口、容量大于 3500mAh、放电能力大于 3C 的 8.4V 电池组,充电器为 8.4V、DC5521 插头。扩展板、电池和充电器需要作为一套核对,不要仅凭外观或旧帖购买。
紧固件也不要统称“M2 螺丝”。清单里有 M2×6 平尾自攻、M2.3×8 平尾自攻和 M3×16 机牙圆头,另有 10×15×3、16×22×4 两种轴承。带轮滑附件时数量还会增加。
二、打印和装配
结构仓包含身体、腿、颈和头部打印件,文件名标有 TPU 的脚底与嘴部软件使用柔性材料,不要把硬件的 PLA 参数直接套过去。带有 2x 前缀的文件需要两件,先核对打印清单,避免漏打镜像件。
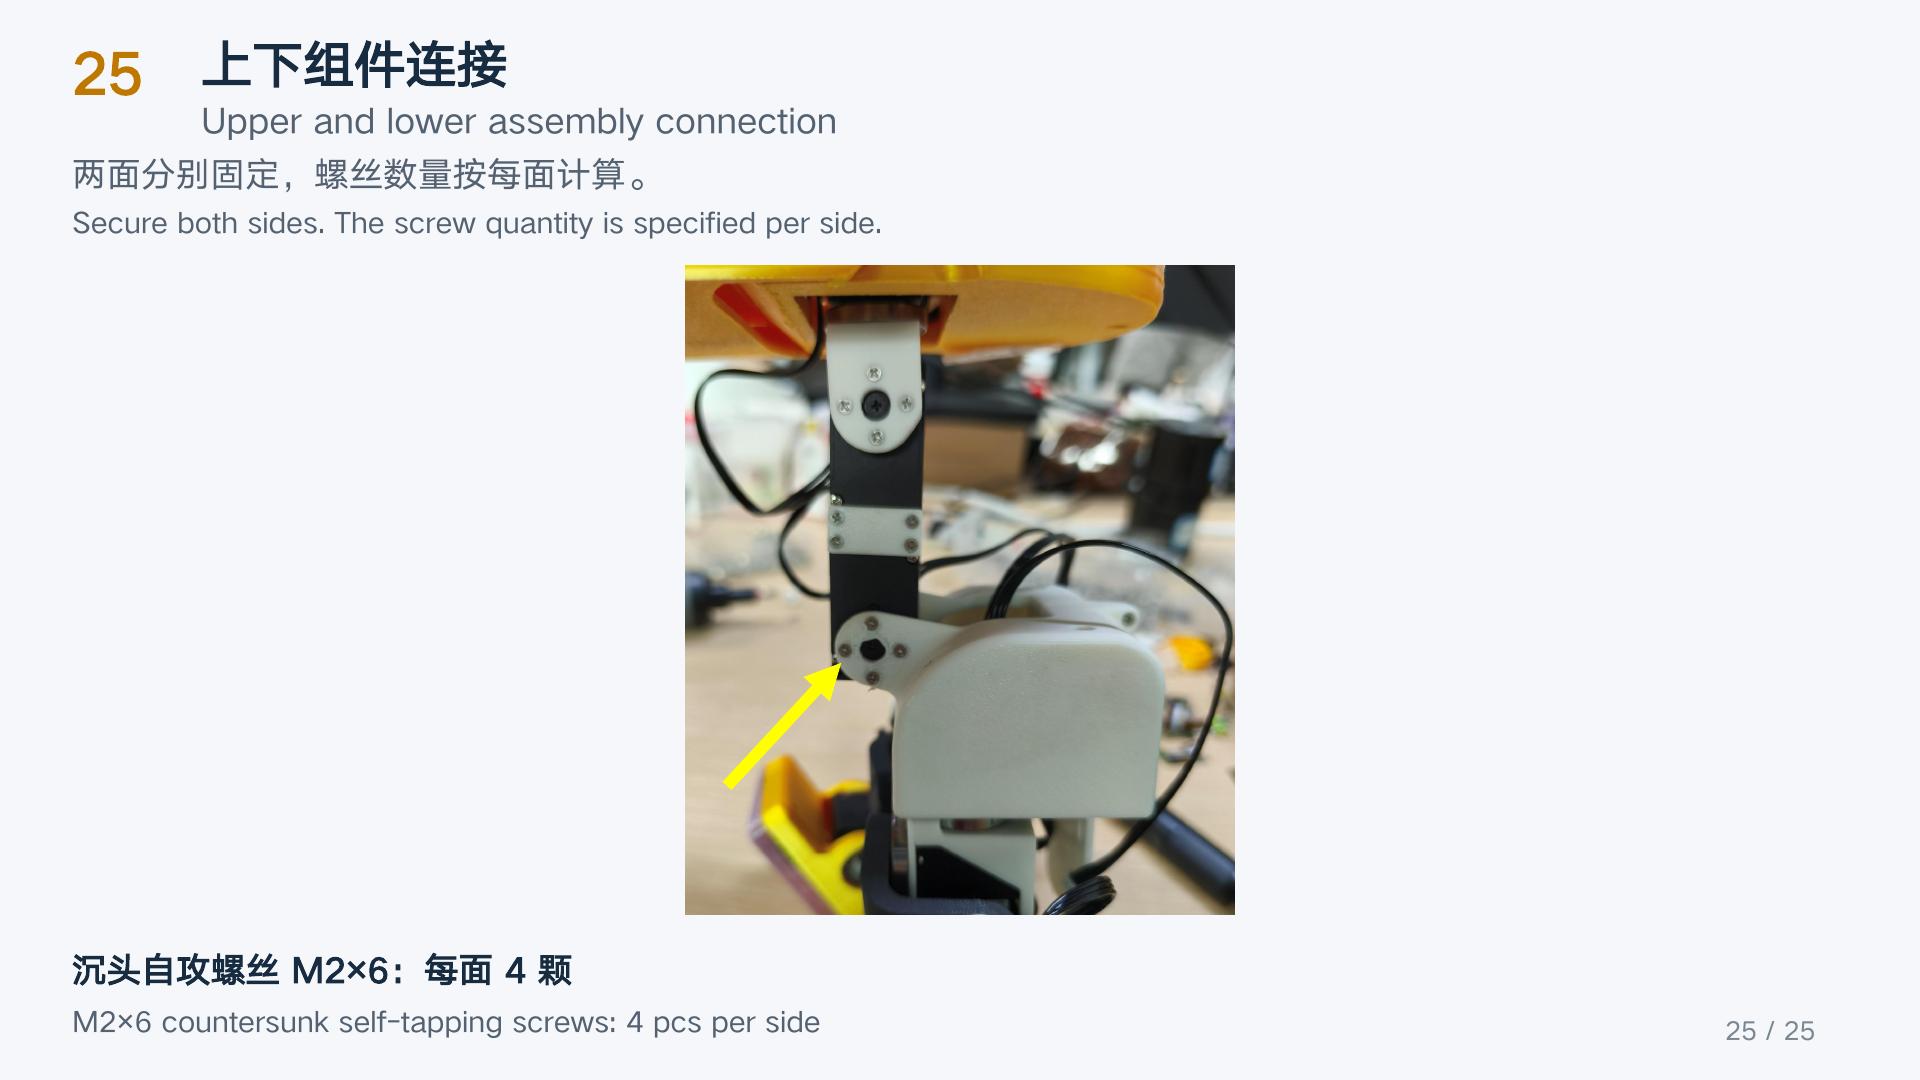
建议先打印一个轴承座和一个舵机安装位,检查配合、孔位和切片方向,再批量打印。官方装配指南有 25 页,按指南逐级装配,不要先拧紧所有外壳再找走线路径。
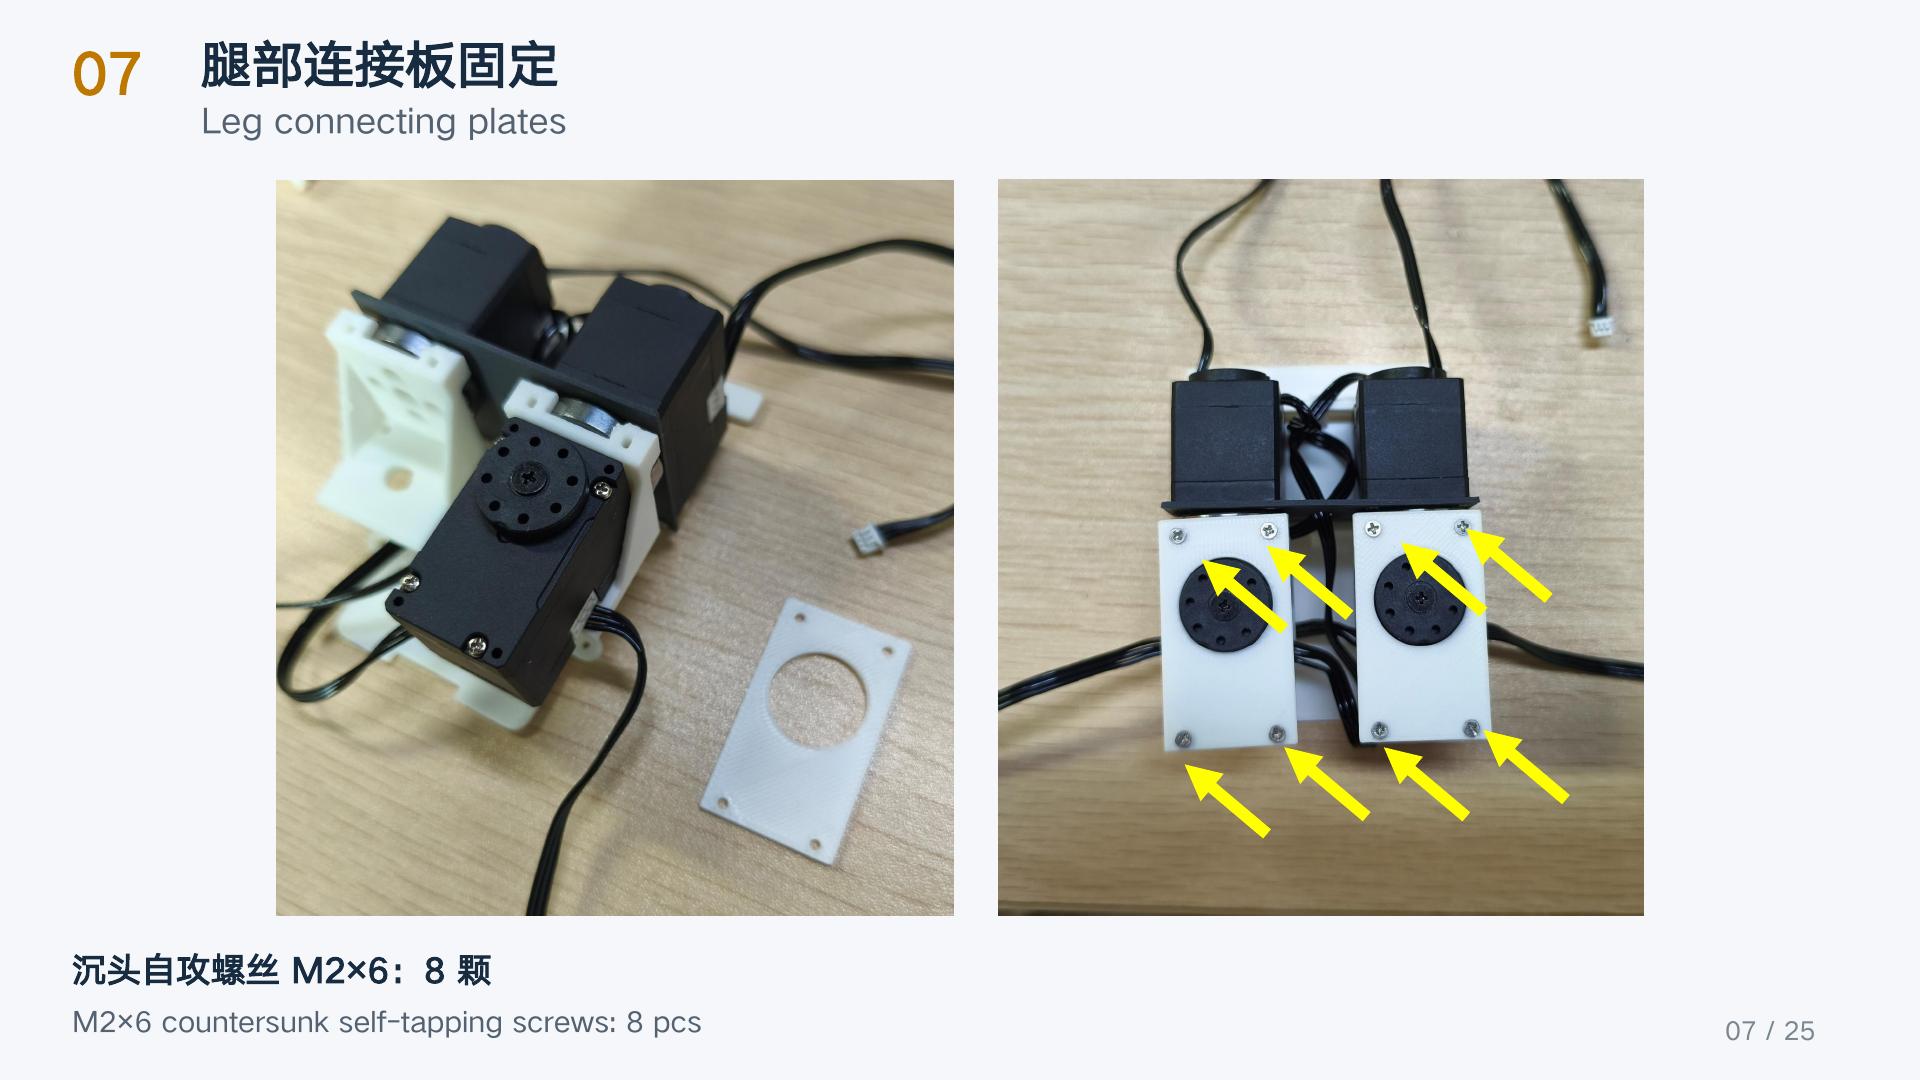
机械阶段先完成三项检查:关节全程没有卡滞,舵盘和结构件没有干涉,线束在活动范围内不承受拉扯。双足机器人对左右装配差异很敏感,一个装反的脚部或颈部件,后面可能被误判成策略问题。
三、安装运行时
在 Arduino App Lab 打开官方运行时项目并点击 Run。新板首次部署时,待板级库下载完成后先停止应用,在 UNO Q 终端进入项目目录,执行:
python3 tools/prepare-bridge.py
sudo bash tools/router-2m.sh
再回到 App Lab 点击 Run。官方说明要求舵机总线接 D0/D1,QMI8658 IMU 接 D20/D21;准备脚本会配置应用需要的 2 Mbps 连接。浏览器打开 App Lab 给出的页面,或访问 `http://板卡IP:9527`。
应用初始处于 Inference only,电机不带力矩。先确认页面显示 Servos online 15/15、IMU online。缺一个都先查供电、接线和 ID,不要靠运动测试碰运气。
四、逐颗设置舵机
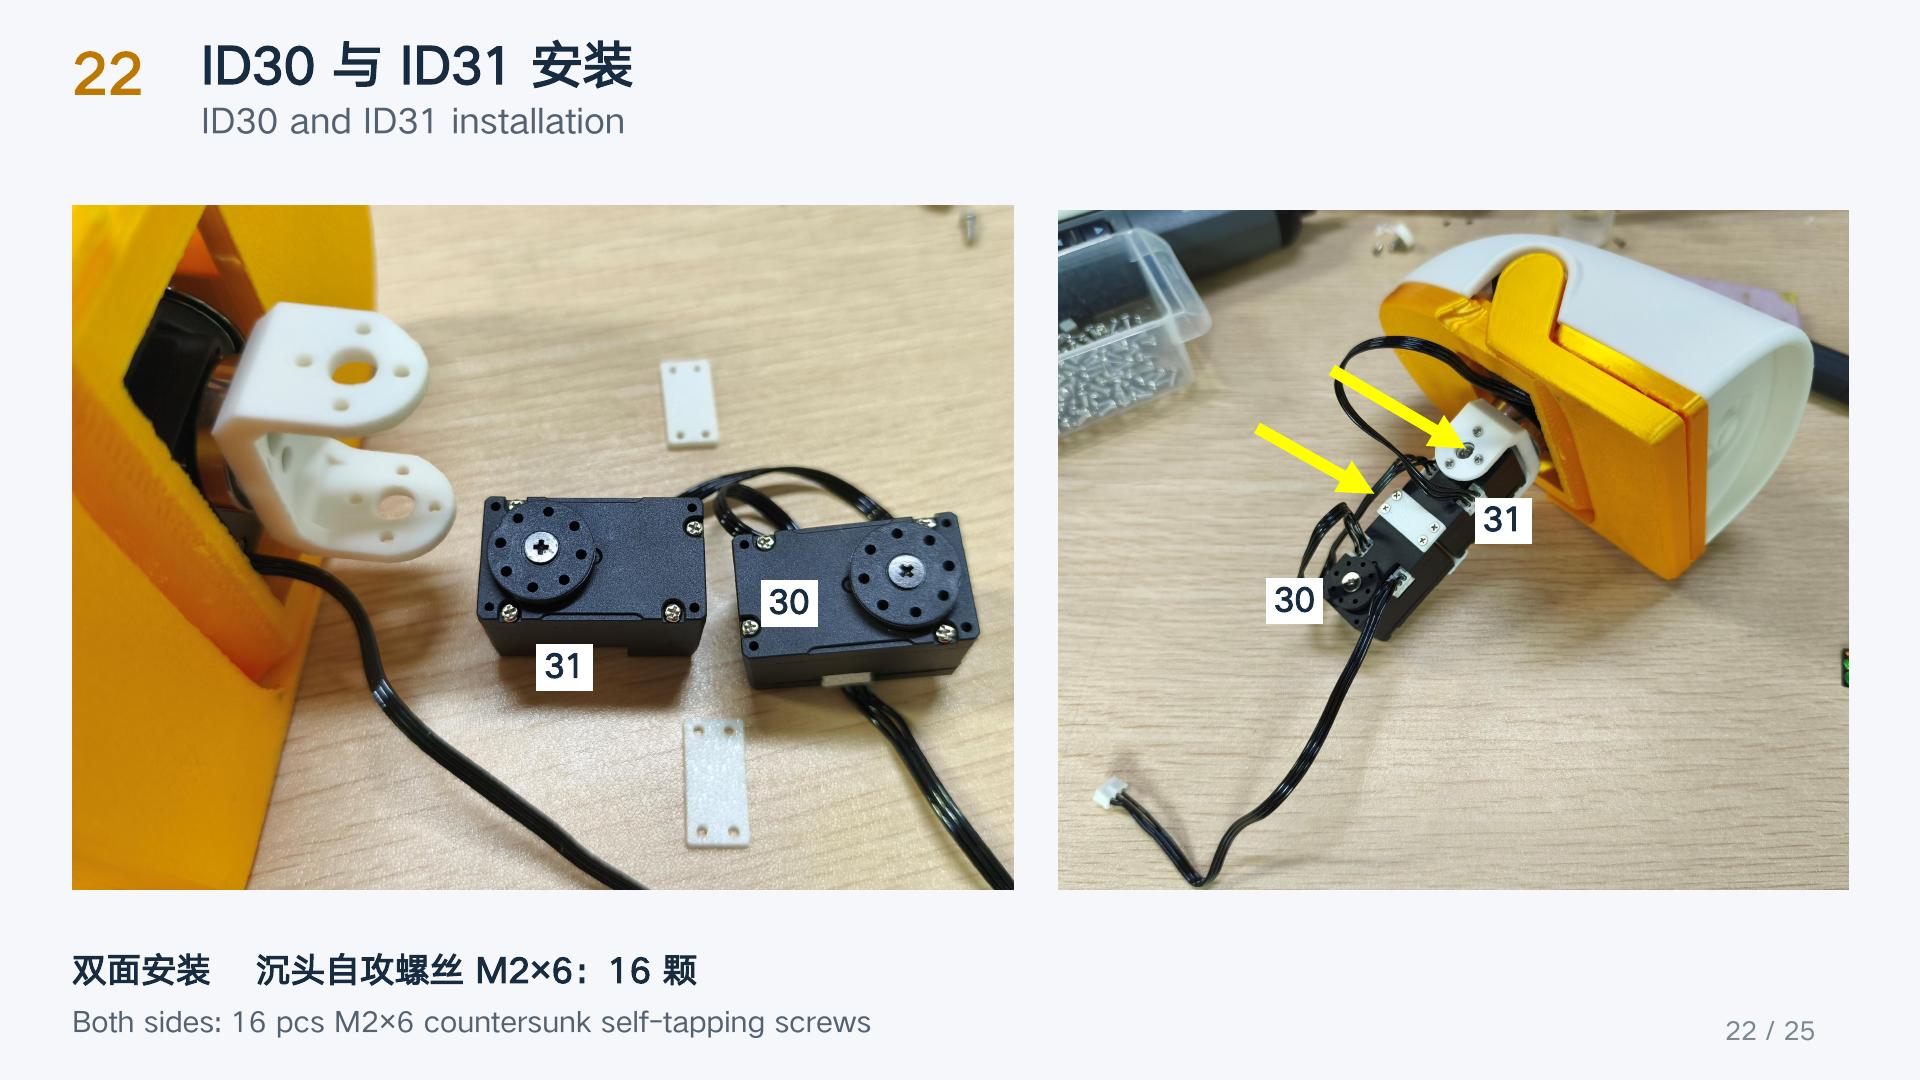
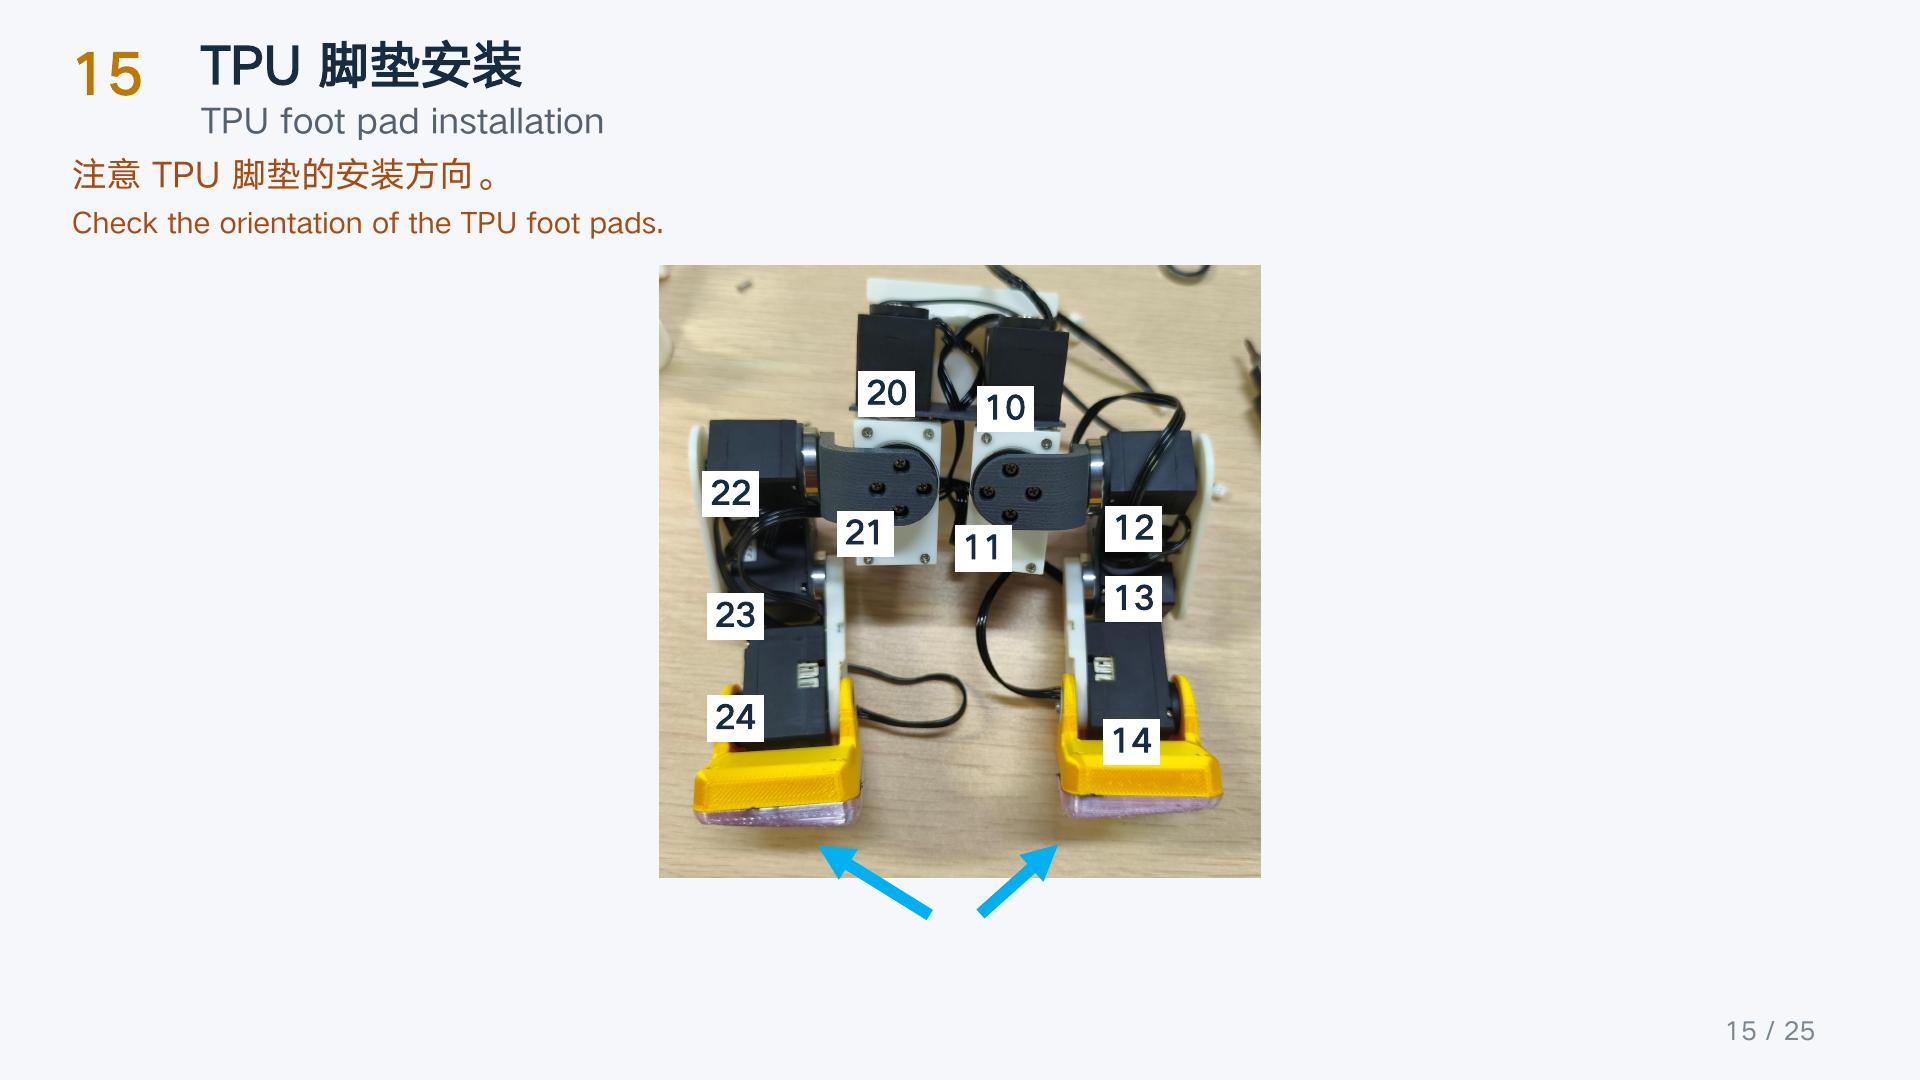
修改 ID 时一次只接一颗舵机。进入 Servo setup,扫描并选中设备,修改 ID 后重新扫描确认,再读取参数。XGO 当前运行时的分配是:左腿 10–14,右腿 20–24,颈头 30–33,嘴 34。
需要重置中位时,让舵机处于卸力状态,用手把关节放到机械中心,再执行 Reset Mid。腿部和头部 KP/KD 会保留;嘴部 ID34 有单独的临时增益逻辑,不要把嘴的参数套到运动关节。
五、校准和首次动作
进入 Calibration 后,所有舵机会自动卸力。逐个把关节放到机械中心,点击 Set center & hold,让当前关节保持、其他关节继续卸力。全部完成后退出并卸力。
首次动作放在平整、空旷的台面,留出跌倒空间,并让 Torque off 始终触手可及。先用 Inference only 检查策略输出,再尝试 Default pose,最后才启用 Walk / get up。拾取、翻滚和踢球不是第一步验收项目。
如果页面缺少舵机,先重新扫描 ID;没有 Bridge 反馈,可按官方排障说明重启 arduino-router 后重新运行应用。页面内容像旧版时先 Ctrl+F5。不要通过反复上电掩盖通信问题。
六、需要训练时再进入训练仓
只想使用已有动作,不必训练。想开发自己的步态时,训练电脑需要 CUDA GPU、Python 3.12 和 uv。官方训练流程是安装依赖、选择 XGO 任务进行 PPO 训练、用 play 回放、再导出带观测归一化的 ONNX。
仿真里能走不等于真机可以立即上力。打印误差、脚底摩擦、电池电压和装配重量都会改变结果。新模型先用卸力预览和小范围测试验证,并保留可以立即卸力的手段。
验收看这条链
零件与 V1.1 文件一致,机械活动顺畅,15/15 舵机和 IMU 在线,ID 与机械零位正确,Inference only 正常,默认姿态无异常,最后才是小范围行走。每一步都通过,后面的排障才有依据。复刻完成的标准不是“外壳像了”,而是这条链能够稳定重复。

左腿10到14、右腿20到24,终于把XGO这套ID写清楚了。
电池和扩展板版本一起核对很有必要,旧教程最容易在这里误导人。
先确认15/15和IMU在线再上力,这个顺序能少踩很多坑。