
消费级机器狗买回来,大部分人玩两周就吃灰了。原因很简单:厂家自带的功能就那么几个,走步、翻跟头、握手,看两次就腻了。想让机器狗真正有用,得给它加「眼睛」,装上视觉模块,让它能看见东西、识别物体、做自主决策。
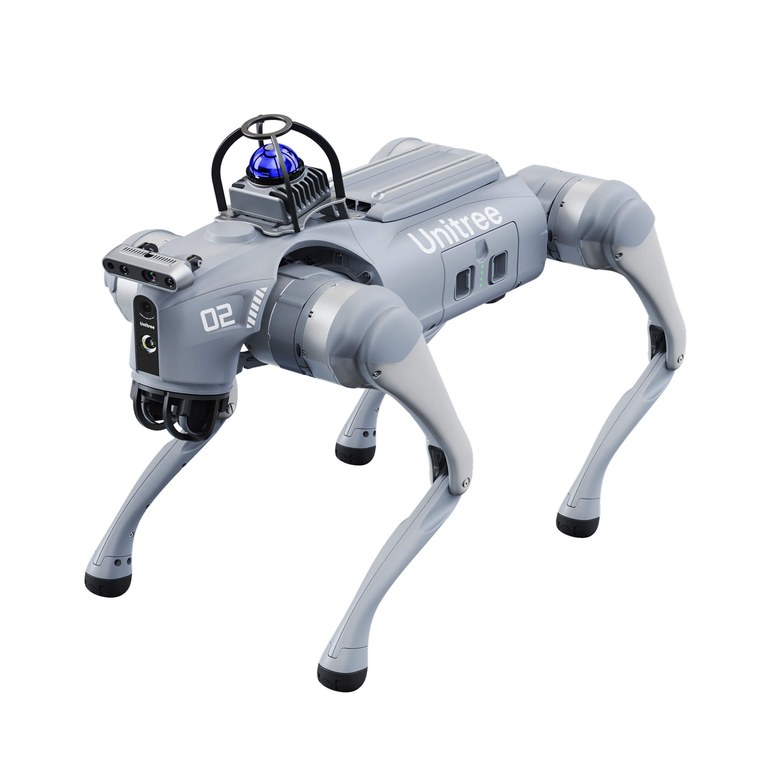
RealSense D435i:深度视觉的行业标杆
Intel RealSense D435i是机器狗二次开发领域用得最多的深度相机。它的双目红外结构能输出640x480分辨率的深度图,帧率30fps,有效距离0.3到4米。后缀的「i」代表内置IMU,可以做视觉惯性里程计(VIO),对机器狗的自主导航很有用。
D435i的优势在于生态成熟。宇树Go2 EDU版标配的就是D435i,ROS2驱动完善,OpenCV、PCL、PyTorch3D都能直接对接。缺点是价格不便宜,单相机约2500元,而且体积偏大(90x25x25mm),装在小狗头上有点重。另外,室外强光环境下深度图质量会下降。
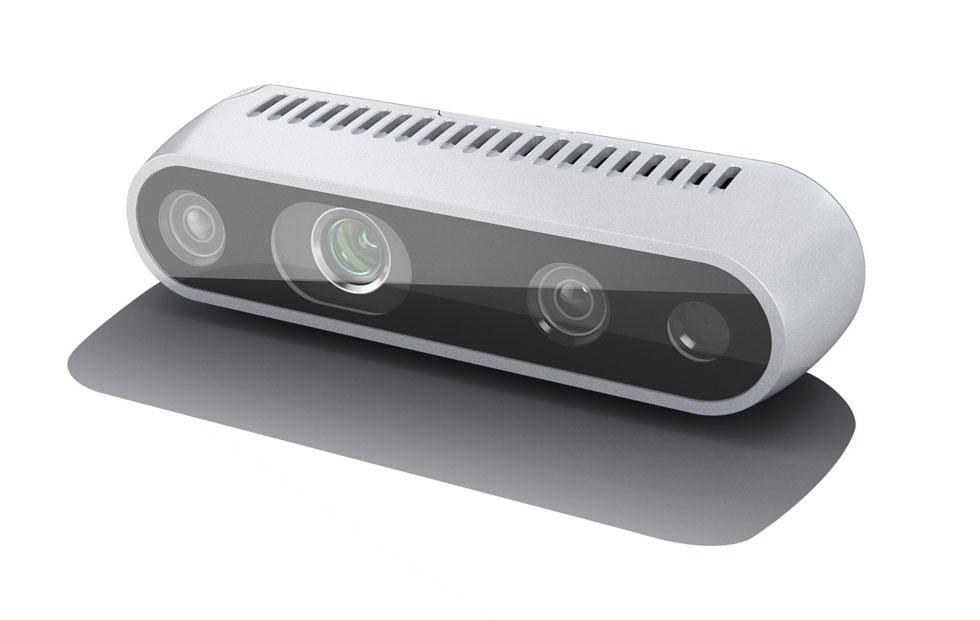
OAK-D Lite:性价比之选
Luxonis的OAK-D Lite是近两年在创客圈火起来的视觉模块。它集成了三个摄像头(一个RGB加两个单色),板载Myriad X芯片可以做实时AI推理,包括人脸检测、物体识别、姿态估计等,不需要外接计算单元。价格约800元,是D435i的三分之一。
OAK-D Lite的AI推理能力是它最大的卖点。比如你给机器狗装一个,可以直接在板子上跑YOLO目标检测,识别出特定的物体然后走过去捡起来,不需要依赖机载电脑或远程服务器。缺点是深度图精度不如D435i(尤其是远距离),而且社区生态还在建设中。
普通USB摄像头加AI:最低成本入门
如果预算实在有限,一个普通的USB广角摄像头(50-100元)加上机载电脑的GPU推理,也能实现基本的视觉功能。比如给机器狗装个几十块钱的USB摄像头,用OpenCV做颜色追踪、用MediaPipe做手势识别、用YOLOv8做物体检测,都能跑起来。
这种方案的优点是便宜、灵活,缺点是没有深度信息(单目摄像头无法直接测距),而且依赖机载电脑的算力。如果你用的是树莓派这种算力的板子,跑YOLO可能只有5-10fps,实时性不够。
怎么选
如果你用宇树Go2 EDU或者同等级别的机器狗做研究,D435i是最稳的选择,生态完善、文档丰富、踩坑少。如果你想做一台能自主识别和抓取的机器狗,预算有限但想玩AI,OAK-D Lite是性价比最高的方案。如果你只是入门学习,想体验一下「给机器人装眼睛」的过程,普通USB摄像头加一块Jetson Nano就够了。
不管选哪种,安装的时候注意两点:一是相机要装在机器狗头部或背部,视野开阔不被腿挡住;二是做好减震,机器狗走路时震动不小,相机松动会影响图像质量。用3D打印做一个专用支架,M3螺丝固定,是最稳的方案。

想问一下有没有人试过把深度相机和OAK-D一起用的?感觉可以互补
减震很重要,我之前机器狗跑步的时候相机松了,图像全糊了
USB摄像头那个方案我试过,用Jetson Nano跑YOLOv8大概能有15fps,做简单的目标追踪够了
OAK-D Lite的AI推理是亮点,直接在板子上跑YOLO不用依赖上位机,省了好多麻烦
D435i确实贵但生态好,我用在Go2上面效果很好,户外也能用就是强光下需要加遮光罩