
XGO-Duck 和 Microduck 看起来很像,实际上不是简单的国产版和进口版关系。前者沿用后者的鸭子外形、15 舵机布局与策略接口思路,主控、舵机、扩展板和感知配置却重新做了。选择之前,先决定自己要的是一台成品,还是一套愿意长期折腾的运动平台。

核心差别不在外壳
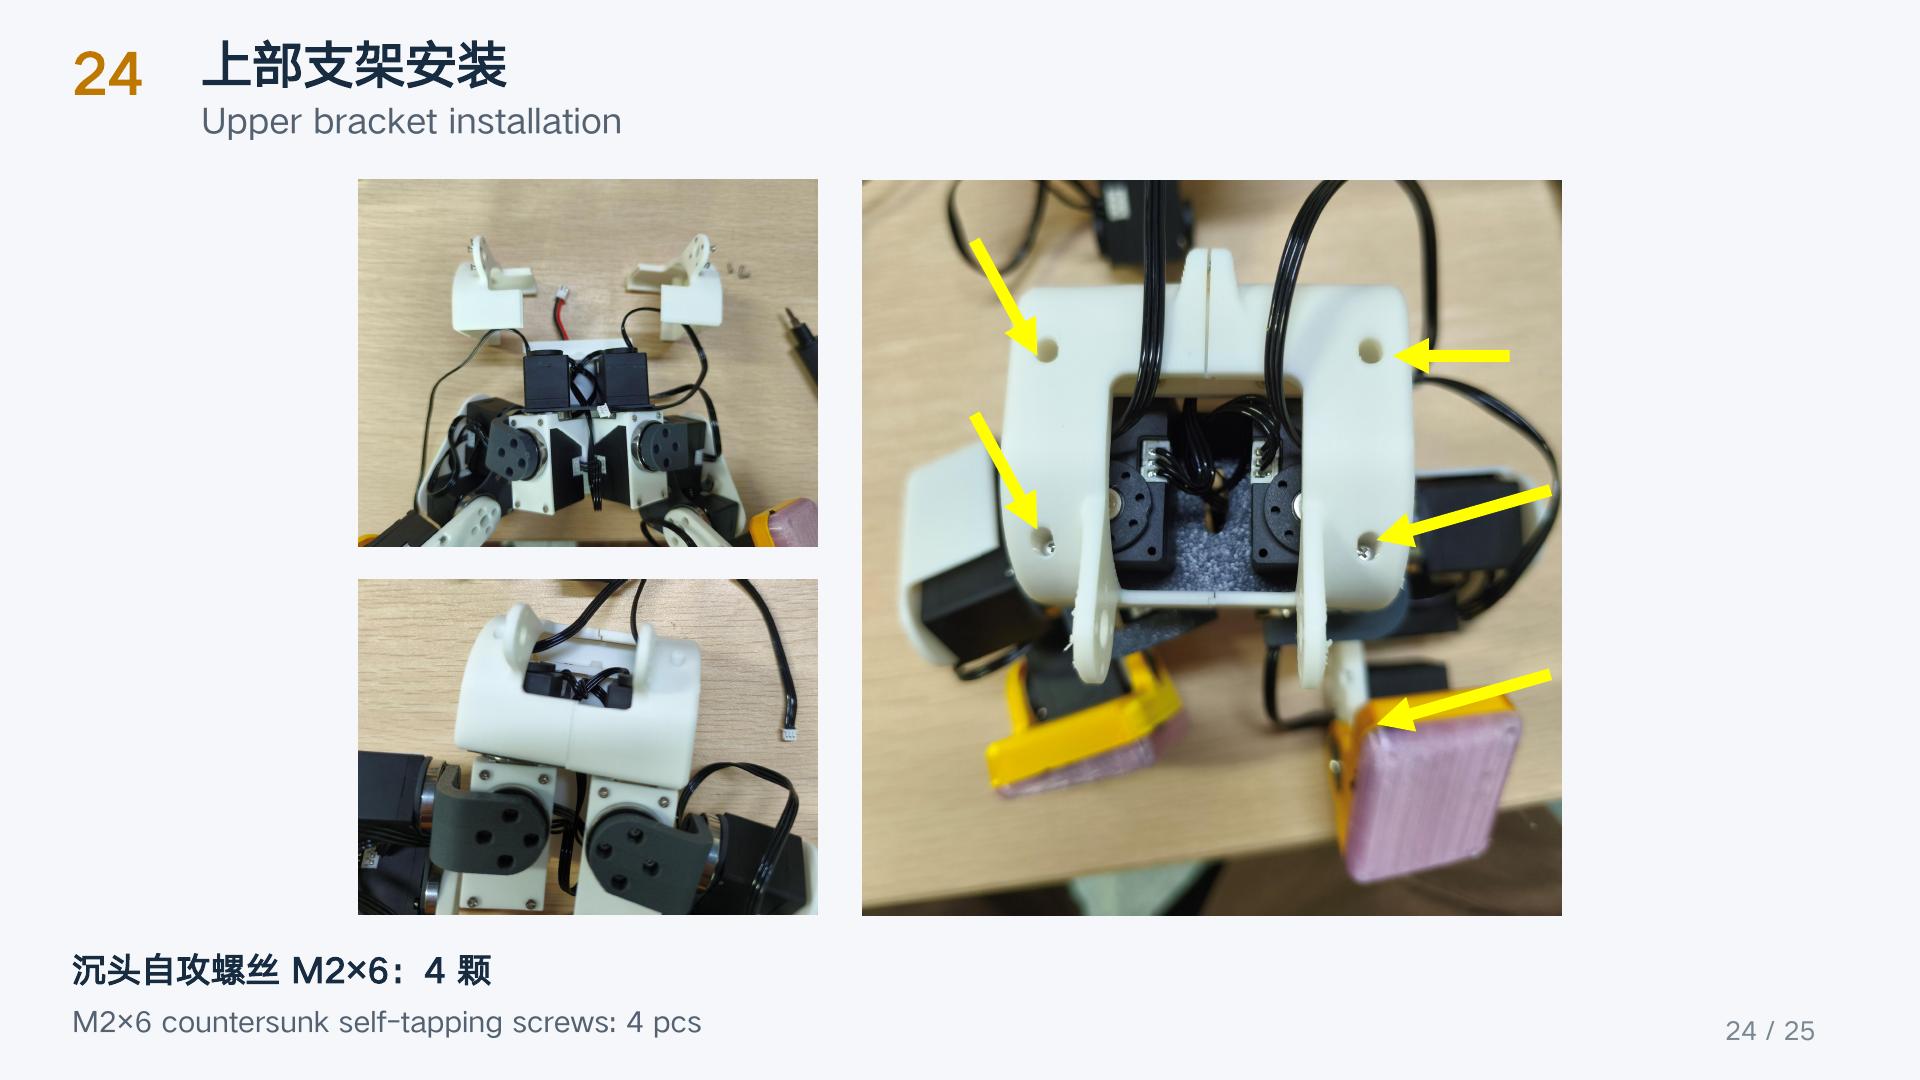
Microduck 的主线硬件是 Radxa Zero 3W、Dynamixel XL330 舵机,以及摄像头、ToF 等感知配置。XGO-Duck 使用 Arduino UNO Q、15 颗飞特 1910 和带 QMI8658A IMU 的自定义扩展板,官方硬件表没有列出摄像头和 ToF。
UNO Q 又把工作拆成两部分:高通 Linux 主机跑策略和网页界面,STM32 负责舵机与传感器通信。XGO 的机载运行时以 100 Hz 线程处理舵机和 IMU,策略仍以 61 维输入、14 维运动输出为接口,鸭嘴单独控制。
这意味着,XGO 不是“少花一点钱买同一只鸭”。它把重点放在开放制造、双足动作和训练实验;如果需求是视觉、完整交互和成品一致性,就不能只看外形相似。
动作和训练怎么比
两条路线都不是固定动作播放器,都有强化学习与 ONNX 部署链路。XGO 当前运行时提供行走、起身、坐站、拾取、翻滚、左右踢和轮滑等策略;官方训练仓覆盖相应任务,并针对 XGO 的结构与飞特执行器建模。
Microduck 的优势是原厂软硬件作为一个整体设计,官方策略、感知和运行时围绕同一套配置组织。XGO 的优势是制造资料和训练栈更容易拆开研究,打印件、PCB、BOM、运行时和训练任务都能逐项查看。
无论哪条路线,换执行器或机械参数都不是即换即用。质量、力矩、回差和摩擦变化会进入 Sim2Real 差距,原有策略可能需要重新标定甚至重训。把“接口相同”理解成“模型永远通用”,会低估工作量。
成本要按最终到手状态比
不要拿原厂整机售价直接对比一份缺少主控、打印件或电池的套件价格。真正需要放在一起的是:主控、15 颗舵机、扩展或转接板、传感器、电池与充电器、打印件、轴承螺丝,以及可能发生的打样和返工。
XGO 官方提供电子套件,但其页面说明不包含 Arduino UNO Q;打印结构和装配时间仍需另算。Microduck 成品路线则要把售价、运费、税费和交付周期放进同一笔账。价格随地区和时间变化,文章不替任何一个渠道承诺固定到手价。
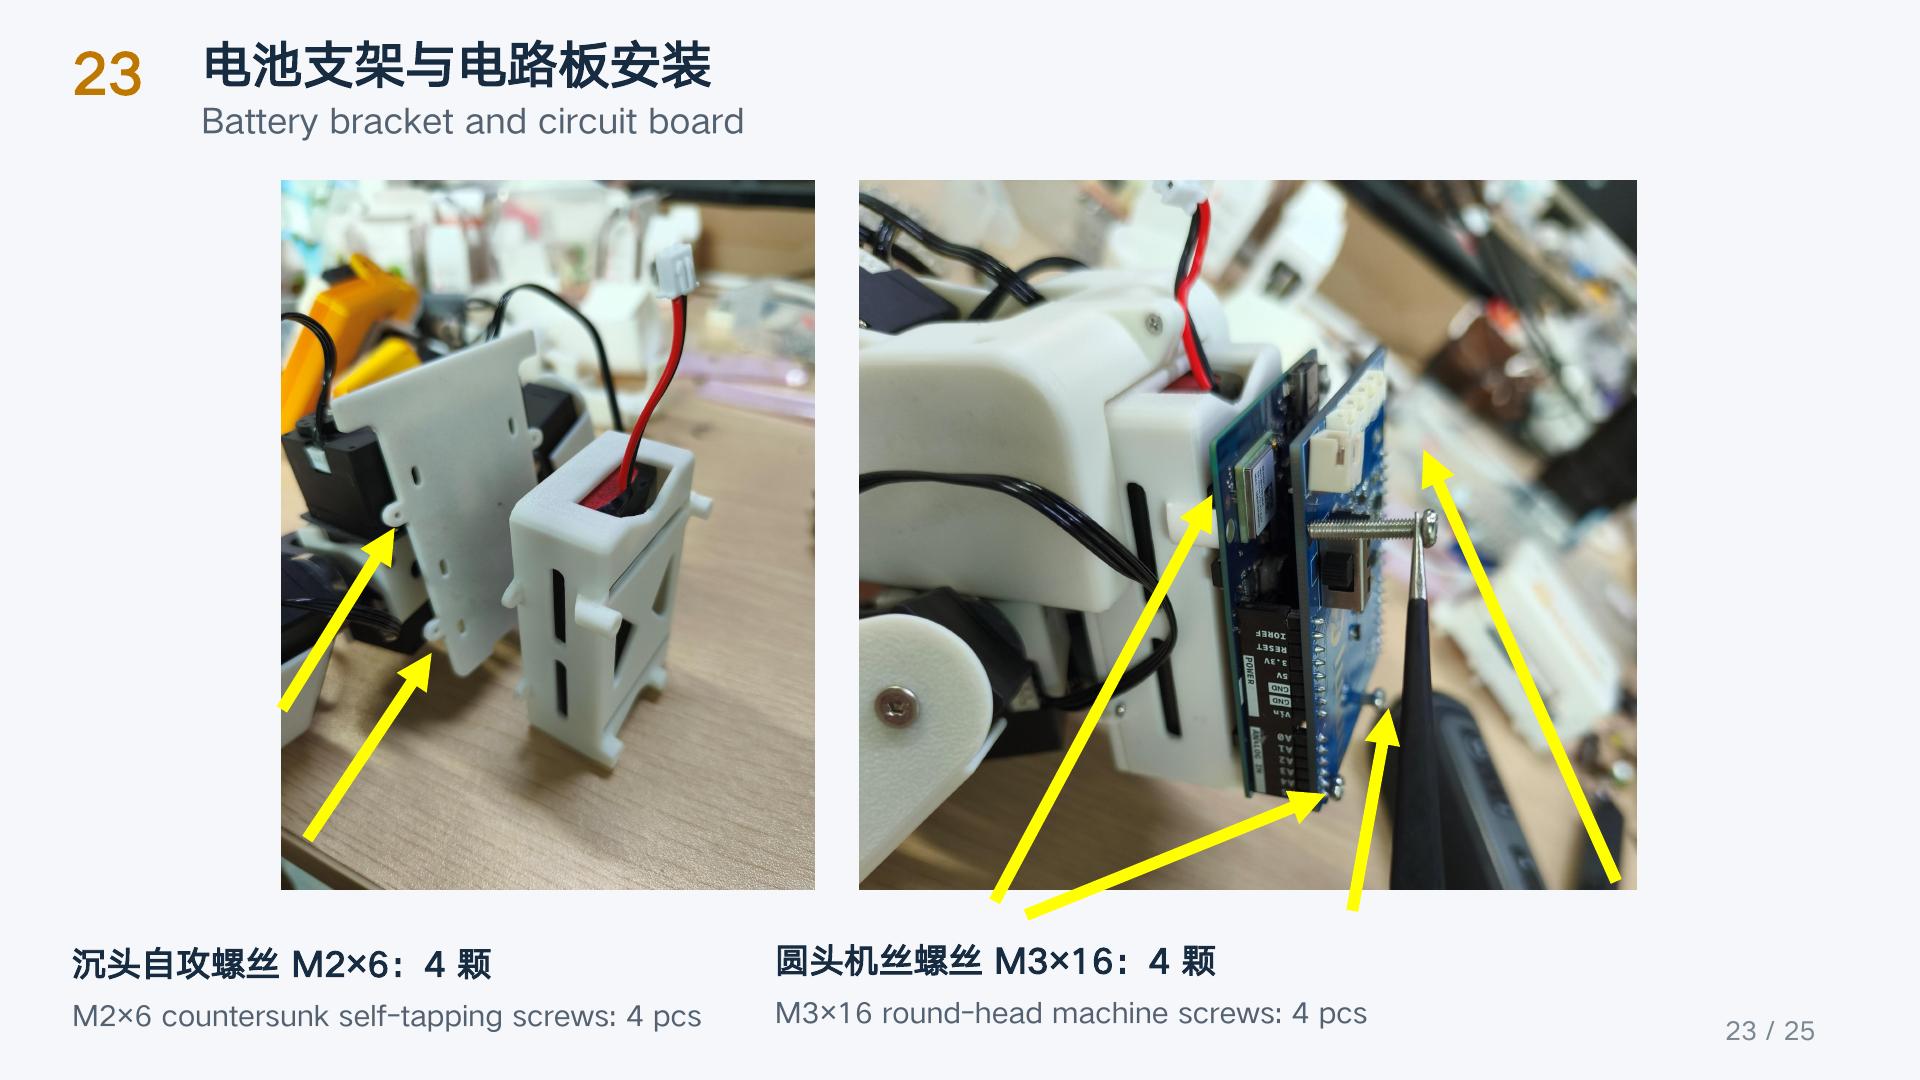
还要计算时间。自己复刻需要打印、采购、接线、逐颗写 ID、机械零位、在线检查和运动测试。愿意把这些当作项目内容,时间花得有价值;只想尽快玩起来,这些就是明确成本。
按玩法做选择
想研究 3D 打印结构、飞特总线舵机、UNO Q 双处理器协同和 PPO 训练,XGO-Duck 更对路。它适合把装配本身当作乐趣,也愿意接受版本管理和排障的人。
更在意原厂感知配置、整机一致性和较少装配工作,Microduck 更对路。前提是能够接受相应预算和交付条件,而不是把复刻当成必然更便宜的捷径。
最简单的判断方法
先回答三个问题:要不要摄像头和 ToF?愿不愿意完成 15 颗舵机的装配与校准?想直接运行已有动作,还是准备修改结构并训练自己的策略?三个答案比“哪只更便宜”更能决定选择。
想省心玩成品,选与需求匹配的整机路线;想拥有一套能拆开、能改、能训练的双足实验平台,再考虑 XGO-Duck。它们共享可爱的外形,却服务于不同的玩家期待。

按最终到手状态算成本才公平,套件缺主控和打印件确实不能只看标价。
想要视觉感知和想研究运动控制,选择方向真的不一样。
接口相同不等于策略通用,这句值得准备换舵机的人记住。