
做四足机器狗的门槛,2026年算是真降下来了。以前想玩,要么买现成的消费级机器狗,动辄大几千甚至上万;要么啃学术论文,自己从零算运动学。现在有了3D打印加开源代码这条路,500块左右的预算就能攒出一台能走、能转、能蓝牙遥控的四足小狗。
硬件清单:12个舵机是核心
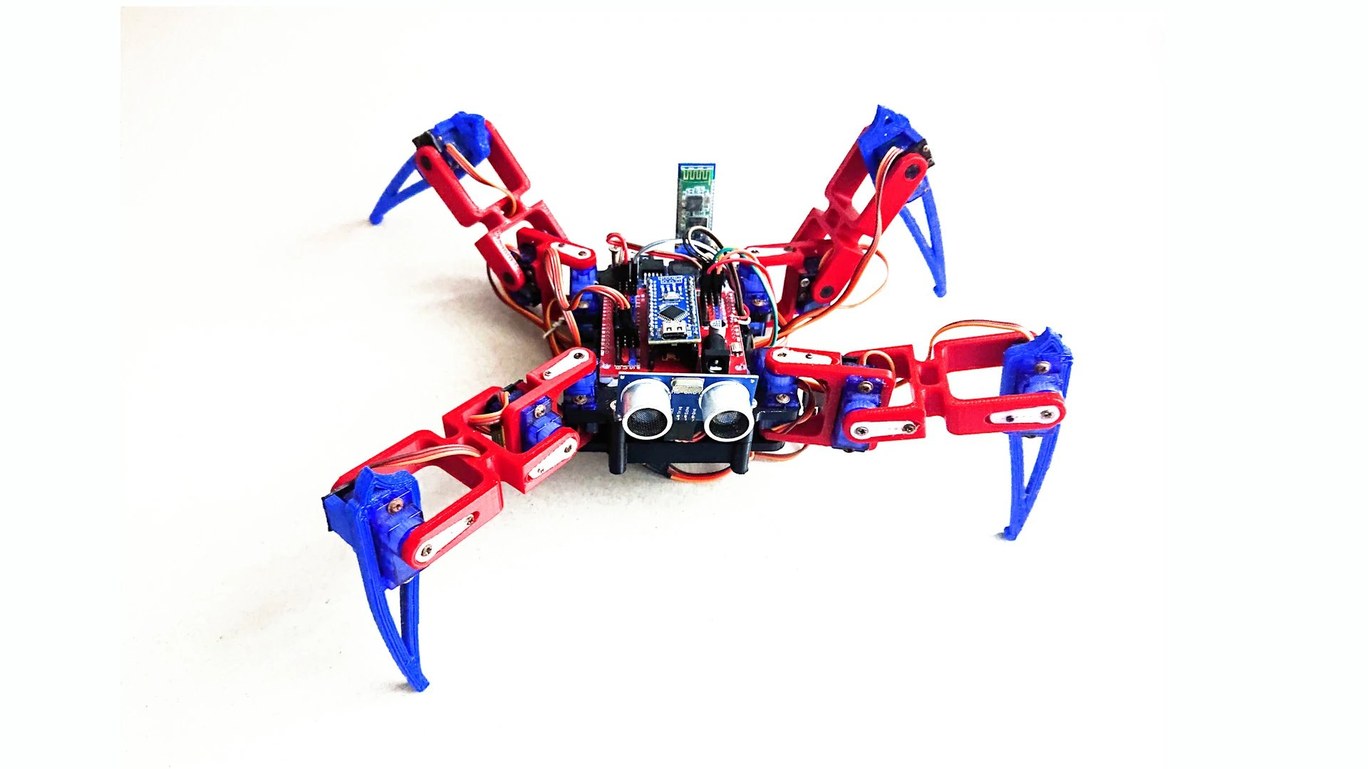
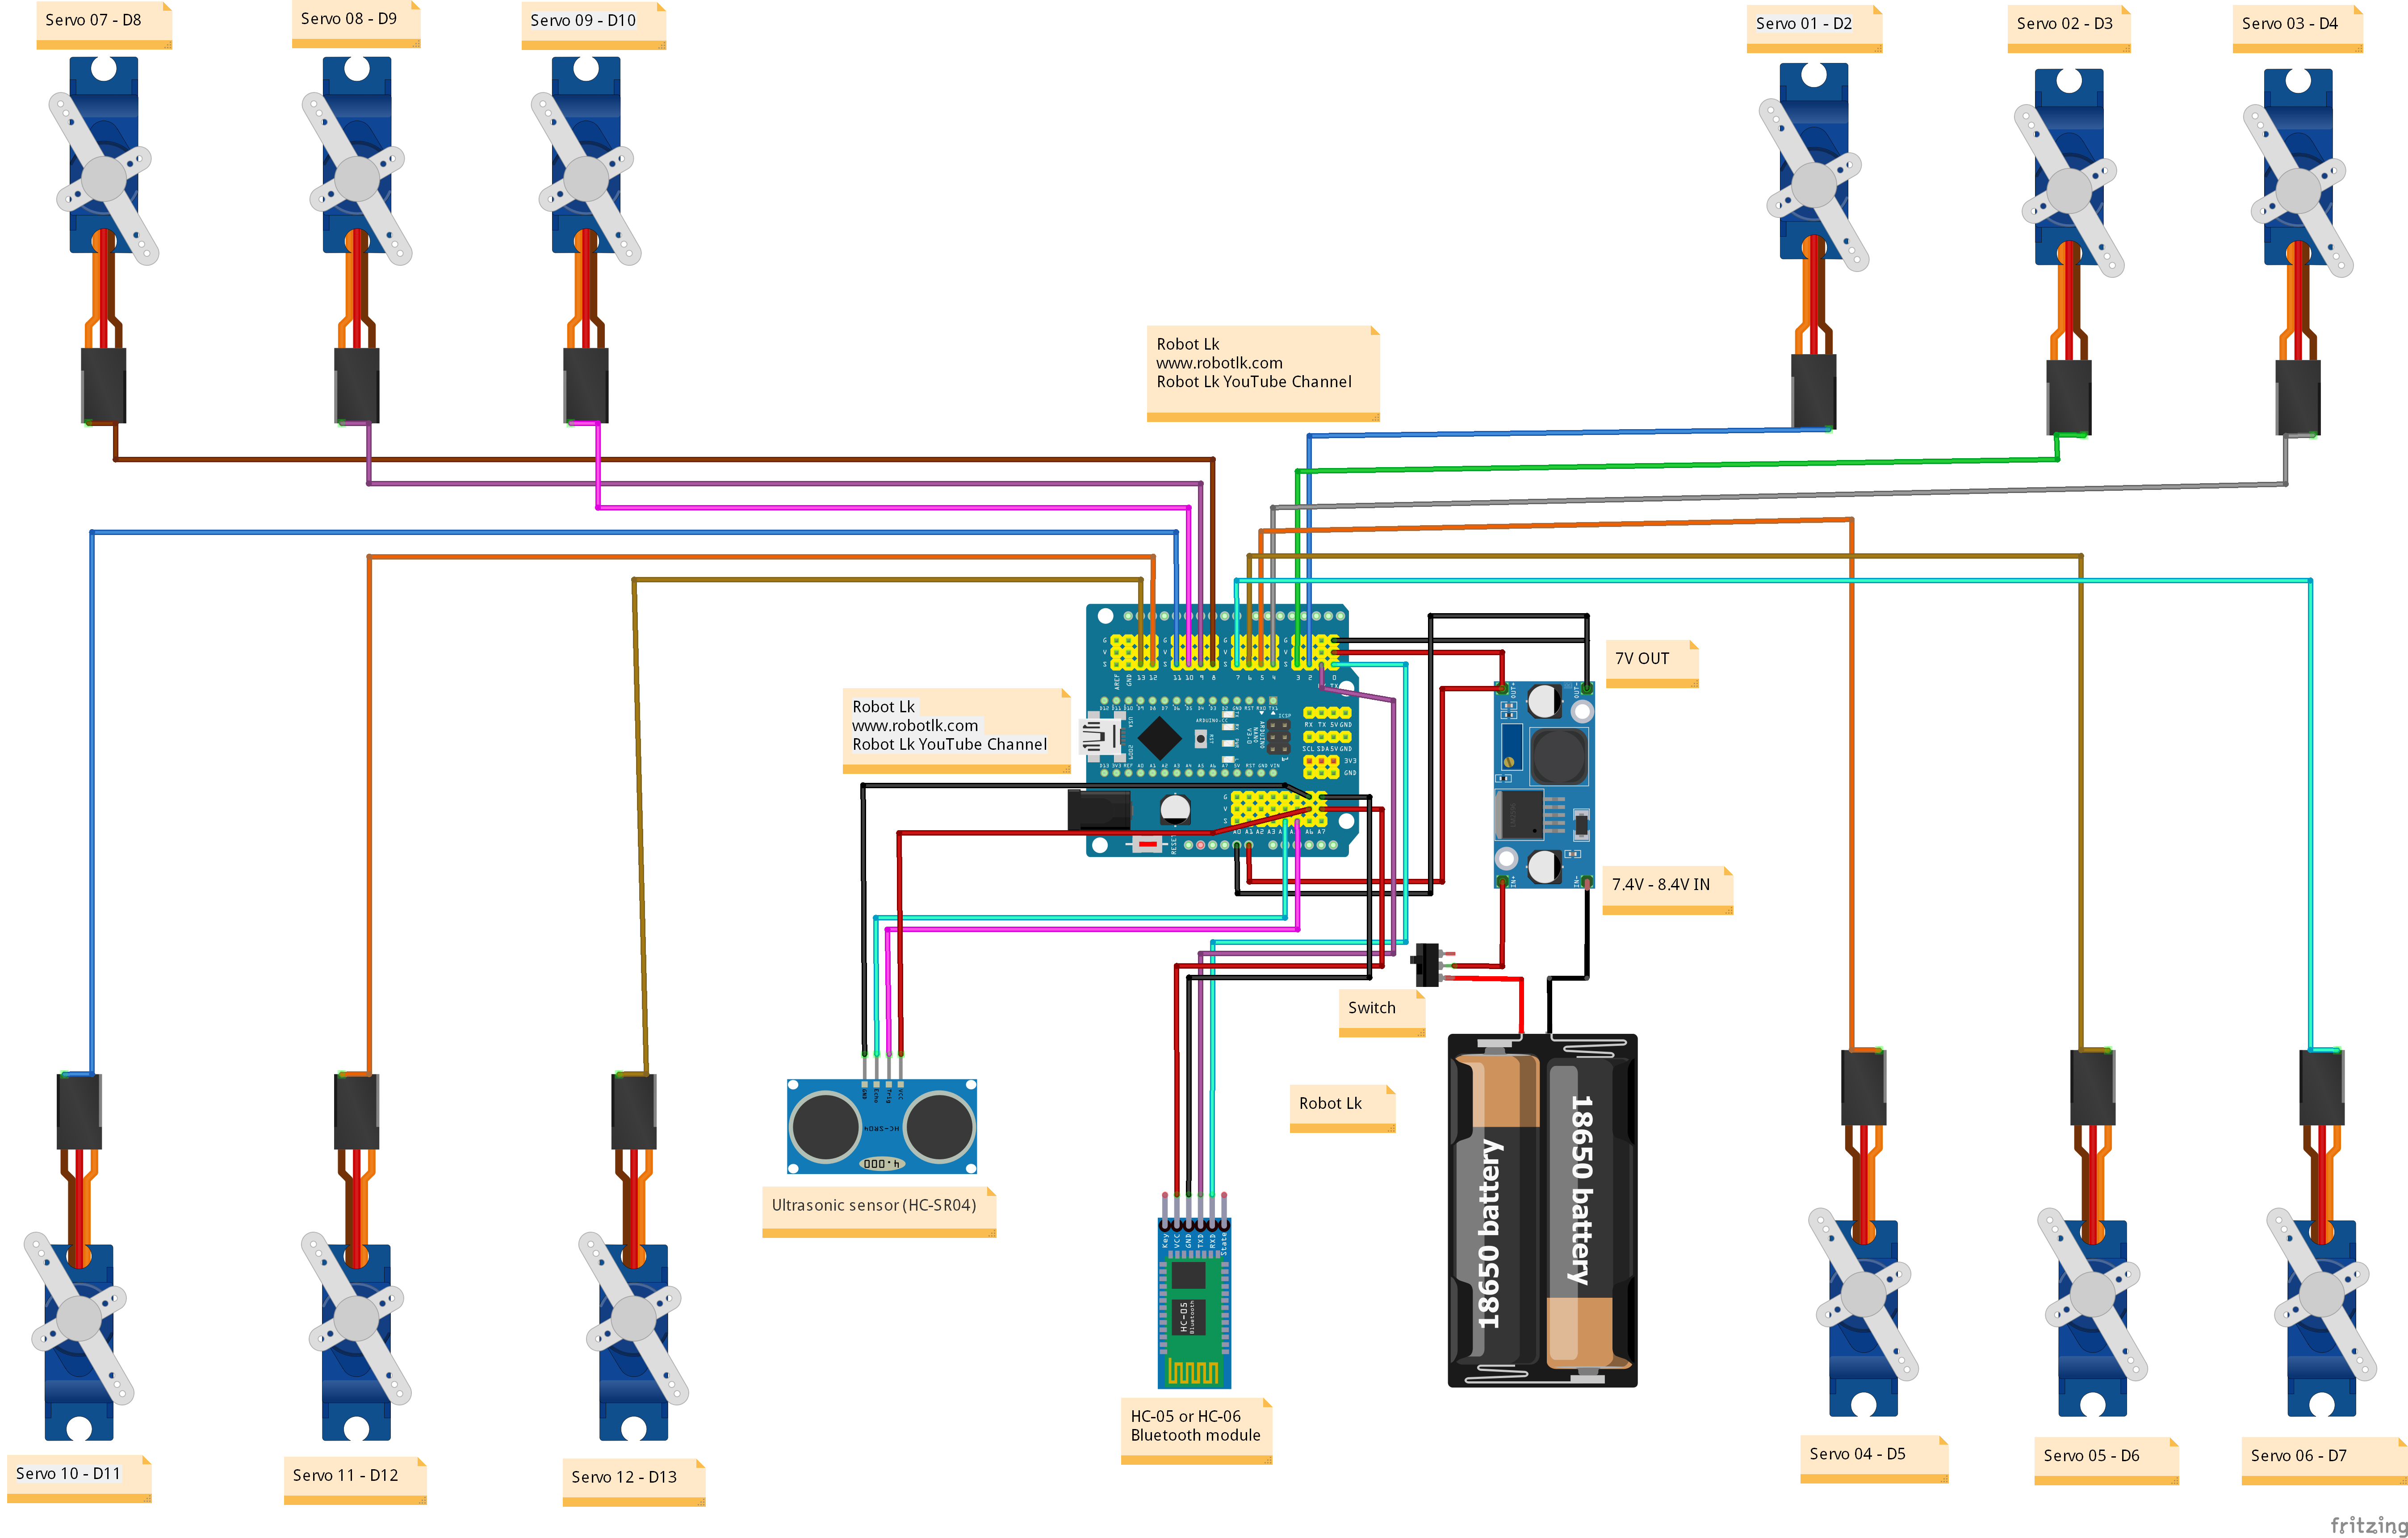
一台四足机器狗,每条腿3个自由度(髋关节、膝关节、踝关节),4条腿加起来12个舵机。这个方案用的是SG90微型舵机,单价不到10块钱。主控选Arduino Nano,扩展板用Nano IO Shield,接线省了不少事。供电方面,两节18650锂电池配LM2596降压模块,把7.4V稳压到6V给舵机供电。
机身结构全靠3D打印。STL文件在网上开源,用PLA材料、0.2mm层高、15%填充就行。一共需要打印16个零件:上下机身各1个、左右髋关节各2个、左右小腿各4个、舵机固定座8个。打印总耗时大概6-8小时,材料成本不到30块。
组装要点:舵机归零是关键
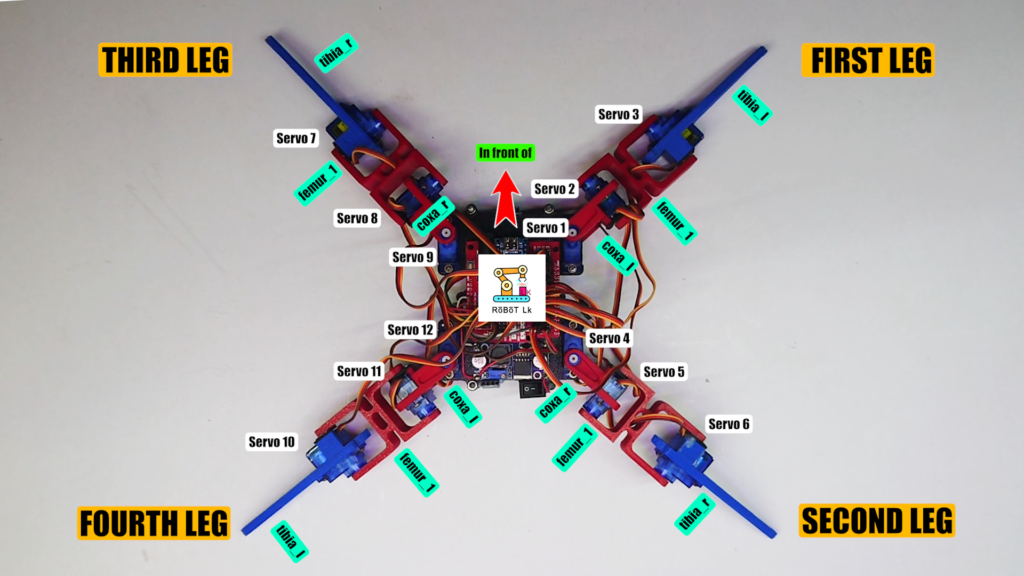
组装最容易翻车的地方是舵机归零。12个舵机在安装之前,必须先上传归零代码,让所有舵机转到90度中位,然后再装舵机盘和连杆。如果跳过这一步,后面步态全歪,狗腿子各走各的。具体操作是:先给控制板通电,上传归零代码,然后逐个把舵机装到对应位置,保持机身水平。
接线方面,Nano IO扩展板把12个舵机的PWM信号线分到了3、4、2、6、7、5、9、8、10、12、11、13这12个引脚。每组3个引脚对应一条腿的3个舵机。供电分两路:一路经降压模块给舵机供电(电流大),一路给Arduino和蓝牙模块供电(电流小),两路共地。
三种玩法:定步态、避障、蓝牙遥控
代码层面,这个项目提供了三种模式。第一种是固定步态循环:站起来、往前走5步、后退5步、左转、右转、招手、握手、跳舞、坐下,不断循环。这种模式用的是逆运动学解算,把每条腿的末端坐标算出来,再映射到3个舵机的角度。
第二种是超声波避障。加一个HC-SR04超声波传感器装在狗头前方,检测到前方距离小于15厘米就自动转弯。代码逻辑很简单,在loop里加一个距离判断就行。
第三种是蓝牙遥控。加一个HC-05或HC-06蓝牙模块,串口连接到Arduino。手机端用一个安卓APP发指令,'F'前进、'B'后退、'L'左转、'R'右转、'U'握手、'W'招手、'V'跳舞。延迟大概在100-200毫秒,玩起来还算跟手。
实际体验和改进建议
做完之后的整体感受是,这台小狗走路姿态还算自然,转弯灵活,蓝牙遥控响应也还行。但SG90舵机的扭矩确实有限(1.8kg·cm),做复杂动作时偶尔会抖动。如果预算允许,建议升级到MG90S金属齿轮舵机(300g·cm,贵3倍但耐用很多)。
另一个可以改进的点是供电。两节18650续航大概30-40分钟,如果想长时间玩,可以换成21700电池或者加大电池仓。另外,WiFi版本也已经出来了,用ESP32-C3替代蓝牙模块,可以直接用手机浏览器控制,不用额外装APP。
总成本:Arduino Nano约15元、IO扩展板10元、12个SG90舵机100元、电池+降压模块40元、蓝牙模块15元、3D打印材料30元。合计约210元,加上螺丝螺母和杜邦线,全套不到300元。这个价格入坑四足机器人,性价比相当可以。

想问一下这个能跑起来吗?四条腿协调 walking 的时候重心稳不稳
3D打印件的质量怎么样?我用的PLA材料打出来的容易裂,特别是舵机座那个位置
蓝牙遥控延迟大概多少?做步态控制的时候感觉延迟大的话体验会差很多
电路接线图很清楚,之前自己做总是搞混舵机的供电和控制线路,这个分开供电的思路学到了
这个教程太详细了!我按照步骤做了一个,SG90舵机确实够用但感觉扭矩不太够,准备换MG90S试试