
轮腿机器人这个赛道最近有点热闹。一边是宇树、波士顿动力这种大厂在做工业级大家伙,一边是桌面教育市场被一堆只会摇尾巴的"AI宠物"填满。陆吾智能这次在 Kickstarter 上推的 XGO-mini2SW 有点不一样——它把四个 FOC 轮毂电机直接塞到机器狗足端,能跑能走能滑冰,主控用树莓派 CM5,还带官方强化学习 Sim-to-Real 流水线,主打"给你一个真能折腾的具身智能实验台"。9 月 1 日到 10 月 1 日的众筹期,142 个 backer 凑了 HK$100 万,超目标 25 倍,最便宜的 XGO-Ranger 早鸟价 US$399,Pro 顶配 US$949。这价格能不能打,硬件够不够玩,我对着 wiki 和众筹页把它拆一遍。
先看形态:轮和腿怎么共存
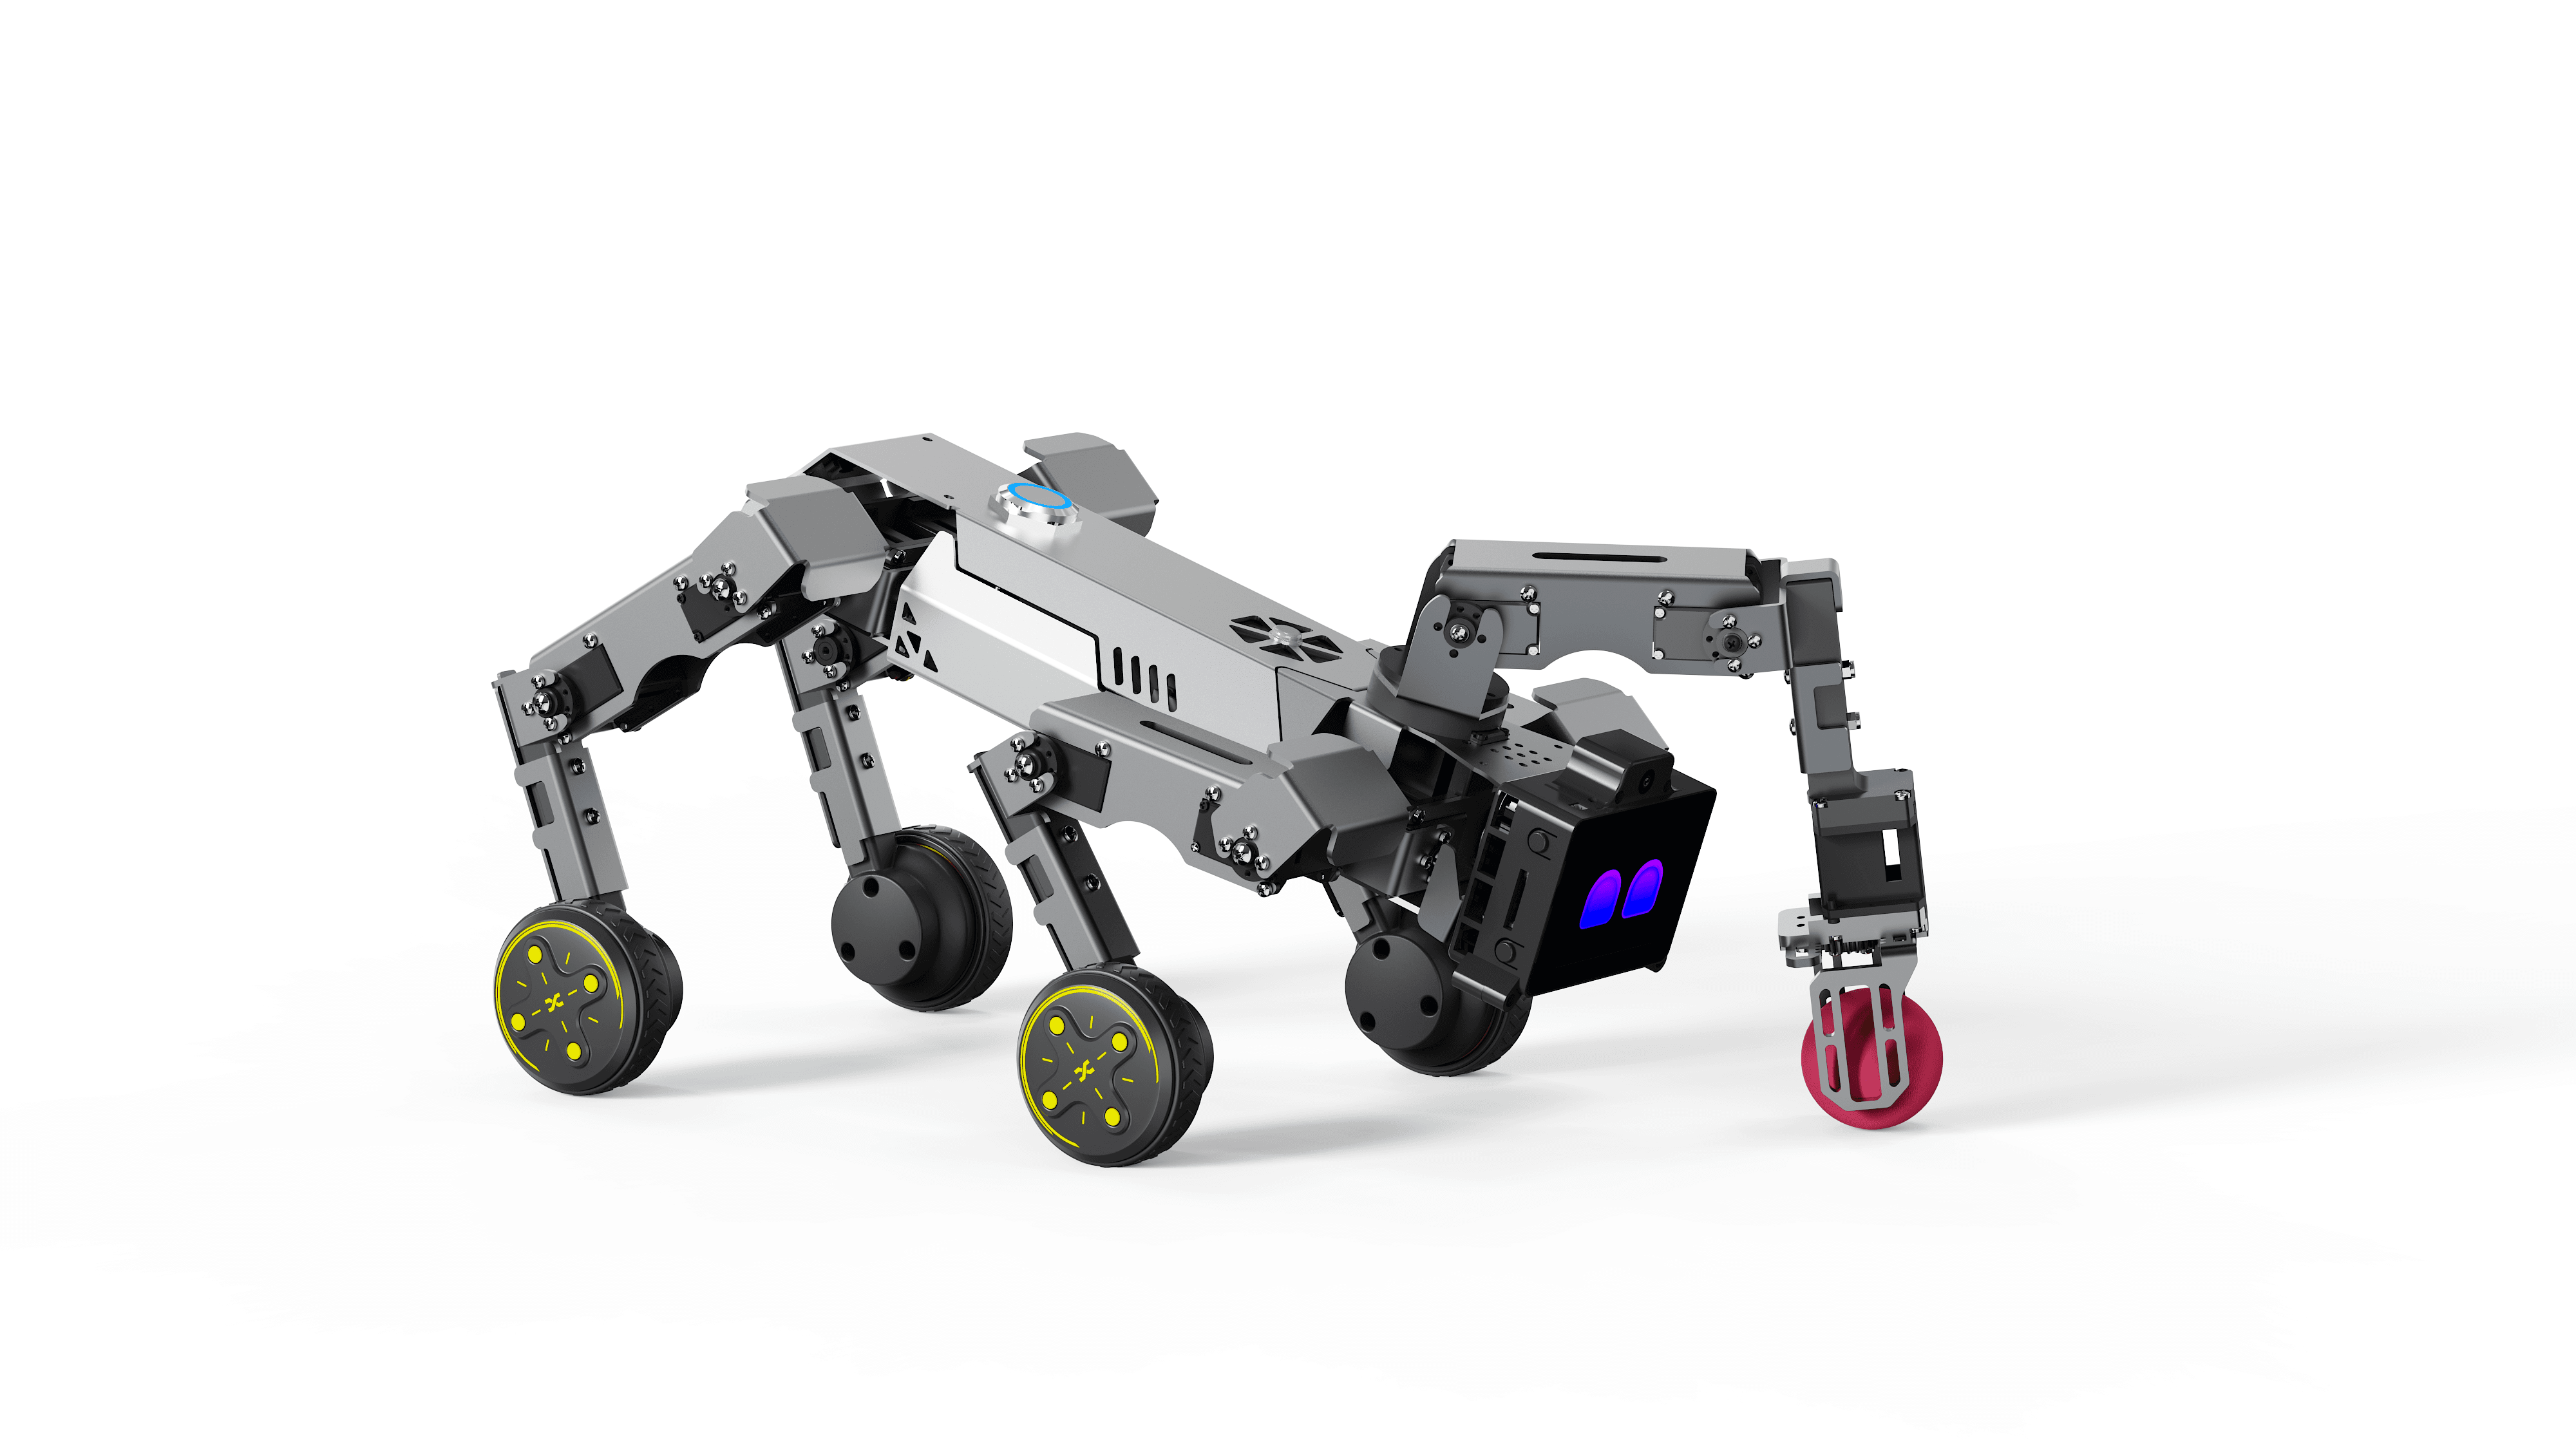
mini2SW 是 XGO 系列的第四代(前面有 mini、mini2、lite2 等型号),官方给它的定位是"桌面级四轮足高性能实验平台"。核心卖点就在这个"四轮足"上——每条腿末端不是硅胶脚垫,而是一个微型 BLDC 轮毂电机,8.4V FOC 直驱,没有齿轮箱,官方标称零虚位、毫秒级响应。
这意味着它有三种运动模式。第一种是纯轮式滚动,四个轮子着地,平地跑起来跟小车一样快、还安静;第二种是纯足式步态,轮子锁死,12 个腿部舵机驱动四足步态,能爬台阶、跨障碍;第三种叫"滑冰模式",是他们家比较有意思的混合玩法——轮子转着、腿同步做蹬地动作,能在地上做出类似漂移的效果。官方描述是"在滚动中实现类似冰上滑行",听着有点中二,但从工程角度讲这种轮腿协同控制比纯四足难一个量级,因为要同时解算轮速和腿相位。
整机尺寸 280×150×180mm(默认站姿),重量 1150g。对比一下:Petoi Bittle X 大约 200g 出头、手掌大小,Unitree Go2 EDU 是 12kg 的户外犬,mini2SW 正好卡在"桌面能放、带出门不夸张"这个尺寸段。结构件是 1.5mm 铝合金骨架,腿足端硅胶+ABS,比前一代 lite3 的 1mm 铝合金+塑料壳厚实不少。
硬件配置:CM5 上位机+ESP32 下位机
双芯片架构是现在桌面机器人比较主流的做法:高算力跑应用,实时核管运动。mini2SW 上位机是 Raspberry Pi Compute Module 5,4GB 内存版本,运行官方定制的 Luwu-OS(基于 Linux),Python/C++/ROS/ROS2 都能跑,还支持 Blockly 图形化编程给教育场景用。下位机是 ESP32,专管步态生成、舵机和轮毂电机控制、IMU 姿态解算,跟上位机走 UART 通信,波特率不低。
这套架构的好处是 CM5 上你可以随便折腾视觉、VLA 模型、语音、联网,跑挂了不影响下位机的运动安全;ESP32 实时性有保证,不会因为 Linux 卡顿让机器人抽风。对比一下同价位产品:Bittle X 用的是自定义主控板(ESP32 为主,没有 CM5 级别的算力),myCobot 280 Pi 也是 Raspberry Pi 但只是个机械臂。在这个价位给你 CM5 + ESP32 双芯,算厚道的。
执行器方面,腿部用的是 6V 4.5kg·cm 钢齿 360 度磁编码双轴 TTL 串口舵机,一共 12 个(每条腿 3 个自由度)。对比上一代 lite3 是 2.3kg·cm 塑料齿电位器舵机,mini2S/SW 这次升级到金属齿+磁编码,反馈精度和耐久性都高一档。磁编码比电位器好在不会磨损出触点漂移,长期玩下来校准不会飘。背部标配一个 4 自由度机械臂(带夹爪),这意味着整机总执行器是 12+4+4=20 个(12 腿舵机+4 臂舵机+4 轮毂电机),官方在 wiki 上直接标了"20 个执行器"。
感知侧:500 万像素高清摄像头(接 CM5 的 CSI)、2.0 寸 IPS 彩屏(320×240)、IMU(下位机采样)、电池是 18650 2S 3800mAh,DC 圆孔充电,续航标称约 2 小时。说实话 2 小时对实验平台够了,但真要拿来跑长任务或者长时间视觉推理可能得挂充电宝。
软件与开发生态:这是它真正的卖点
如果只是硬件堆料,它就是个遥控玩具。mini2SW 真正想打的牌是三个:开源、RL 强化学习、Vibe Coding。
首先开源度可以。wiki 上直接放出了整机 STEP 3D 模型、驱动板原理图、URDF/MJCF 仿真模型、Luwu-OS 镜像、下位机固件、xgolib Python 库,GitHub 上有官方仓库。这点比那些卖"黑盒 AI 宠物"的友商强——至少你拿到手真能二次开发。仿真模型支持 MuJoCo 和 Gazebo/ROS,RL 训练流程是官方给了 Sim-to-Real 流水线,用 MuJoCo 训完策略可以直接部署到实体机上,不用自己从零搭 sim2real 桥接。
其次是"Vibe Coding"这个概念——众筹页里专门用了一个章节讲,意思是 AI(LLM)能直接理解 mini2SW 的代码库,帮你生成、调试代码并部署到机器狗上,"把意图变成动作"。说白了就是给你做好了 Cursor/GPT 友好的代码结构,让你用自然语言描述动作就能生成 Python 控制脚本。这个功能目前看营销味比较浓(毕竟任何接了树莓派的机器人都能这么说),但官方文档里确实把"AI 编程"作为图形化编程之外的进阶入口在推,应该是做了一些 prompt 模板和 API 封装。
多模态 AI 能力方面,众筹页写的是"HD camera + vision-language models + LiDAR"可以目标识别、场景理解、实时跟踪,Pro 版应该带了 LiDAR(标准版没写),语音对话、视觉问答、长记忆这些都在宣传中。这些功能有多少是开箱即用、多少要自己配 API 或者换模型,得拿到手才知道,但硬件接口(麦克风阵列、喇叭、摄像头、屏幕)都是齐的。
产品线拆解:Ranger/Standard/Pro 怎么选
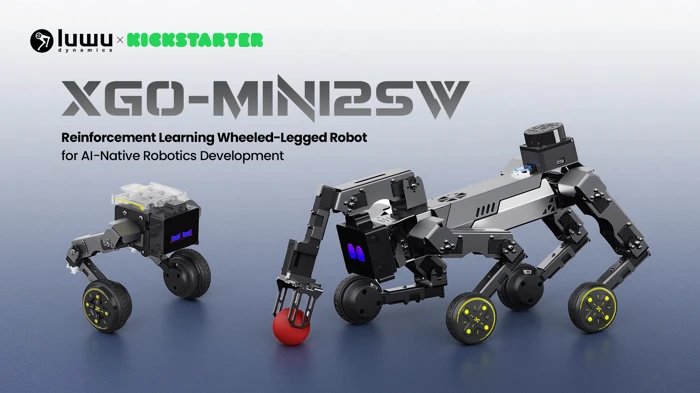
这次众筹其实是两个型号一起上的:XGO-Ranger 和 XGO-mini2SW,共用核心软硬件架构,但 Ranger 是简配版。
Ranger 早鸟 US$399(约 HK$3128),应该是削减了部分高级功能(具体众筹页没全列,但 wiki 上 Ranger 知识库是独立的 30 篇文档,定位是"紧凑型轮腿探索者")。mini2SW Standard 早鸟 US$739(约 HK$5794),Pro 早鸟 US$899(约 HK$7048)。Pro 比 Standard 贵 US$160,差在 LiDAR 和可能的机械臂/电池升级,具体以发货配置为准。
另外还有个 Ultimate Kit 把 Pro 和 Ranger 各一台打包卖 US$1358,这个比较迷,正常人应该不会买两台。
对比同价位竞品:Petoi Bittle X palm-sized 机器狗 US$300 左右(但没有 CM5、没有轮、自由度 9DOF)、Unitree Go2 EDU 教育版 US$1200+ 起步(但那是 12kg 户外级)、myCobot 280 Pi 机械臂 US$800 上下(但只是个臂)。US$399 能买到带 CM5 + 轮腿 + 机械臂 + 开源 RL 流程的桌面平台,这个价格在当前市场是有竞争力的。
几个要注意的问题
第一,舵机扭矩 4.5kg·cm 带 1150g 整机,做蹲伏起、跳跃、拉载荷这种动作可能有点紧张,别指望它能像工业四足那样做高动态动作。2 小时续航对长时间实验偏短。第二,Luwu-OS 和 xgolib 是官方维护的小团队项目(工商资料显示公司员工 3 人、2025 年刚拿天使轮),生态厚度肯定比不过宇树这种大厂,GitHub issue 响应速度、长期维护承诺要打个问号。第三,众筹产品都有延期风险,这次写的是 2026 年 11 月发货,10 月 14 日已经在发 PledgeBox 地址收集 survey,进度看起来还行但还是那句话,Kickstarter 不是电商。第四,Pro 版 US$900+ 这个价格已经摸到了"再加点钱买二手 Unitree Go1"的区间,如果是冲着真机 RL 研究去的得自己权衡算力和自由度。
适合谁买
三类人比较适合。一是想入门具身智能/强化学习的学生和 maker:US$400-$900 价位给你一台真能跑 sim2real 的轮腿+机械臂平台,仿真模型和代码都现成,不用自己从零搭硬件,门槛比自己 3D 打印组装低一个量级。二是做 VLA/视觉语言模型实体部署的开发者:CM5 4GB 可以跑轻量端侧模型,也能通过 Wi-Fi 调云端大模型,轮腿形态比普通小车和机械臂更有研究价值。三是 AI/机器人教育机构:有 Blockly 图形化、官方课程包、竞赛支持(wiki 上专门有竞赛指导专区),399 美元的入门价进课堂不算贵。
如果你只是想找个电子宠物逗逗乐、不想写代码,那这个价位有 Loona、Eilik、Aria 这种更成熟的陪伴机器人可以选,mini2SW 明显是给"想动手的人"准备的。
总体看,mini2SW 把"轮腿混合+CM5 算力+RL 开源+Vibe Coding"这几个点打包在 US$399 起的价位,算是把桌面 AI 机器人的门槛往下推了一档。众筹成绩也说明 maker 群体买账。等 11 月实机发货,我再找机会看看真机表现到底配不配得上宣传。

员工3人的小公司能做这么多产品,哈工大出来的团队确实硬核,就怕后续维护跟不上
滑冰模式听着就中二哈哈哈哈,等真机视频看看是不是真能漂移
399刀给CM5+轮腿+机械臂+RL流水线,看着比Petoi配置厚道啊
1150g比Bittle重不少,轮腿混合看着有点意思,不知道爬楼梯能力咋样