
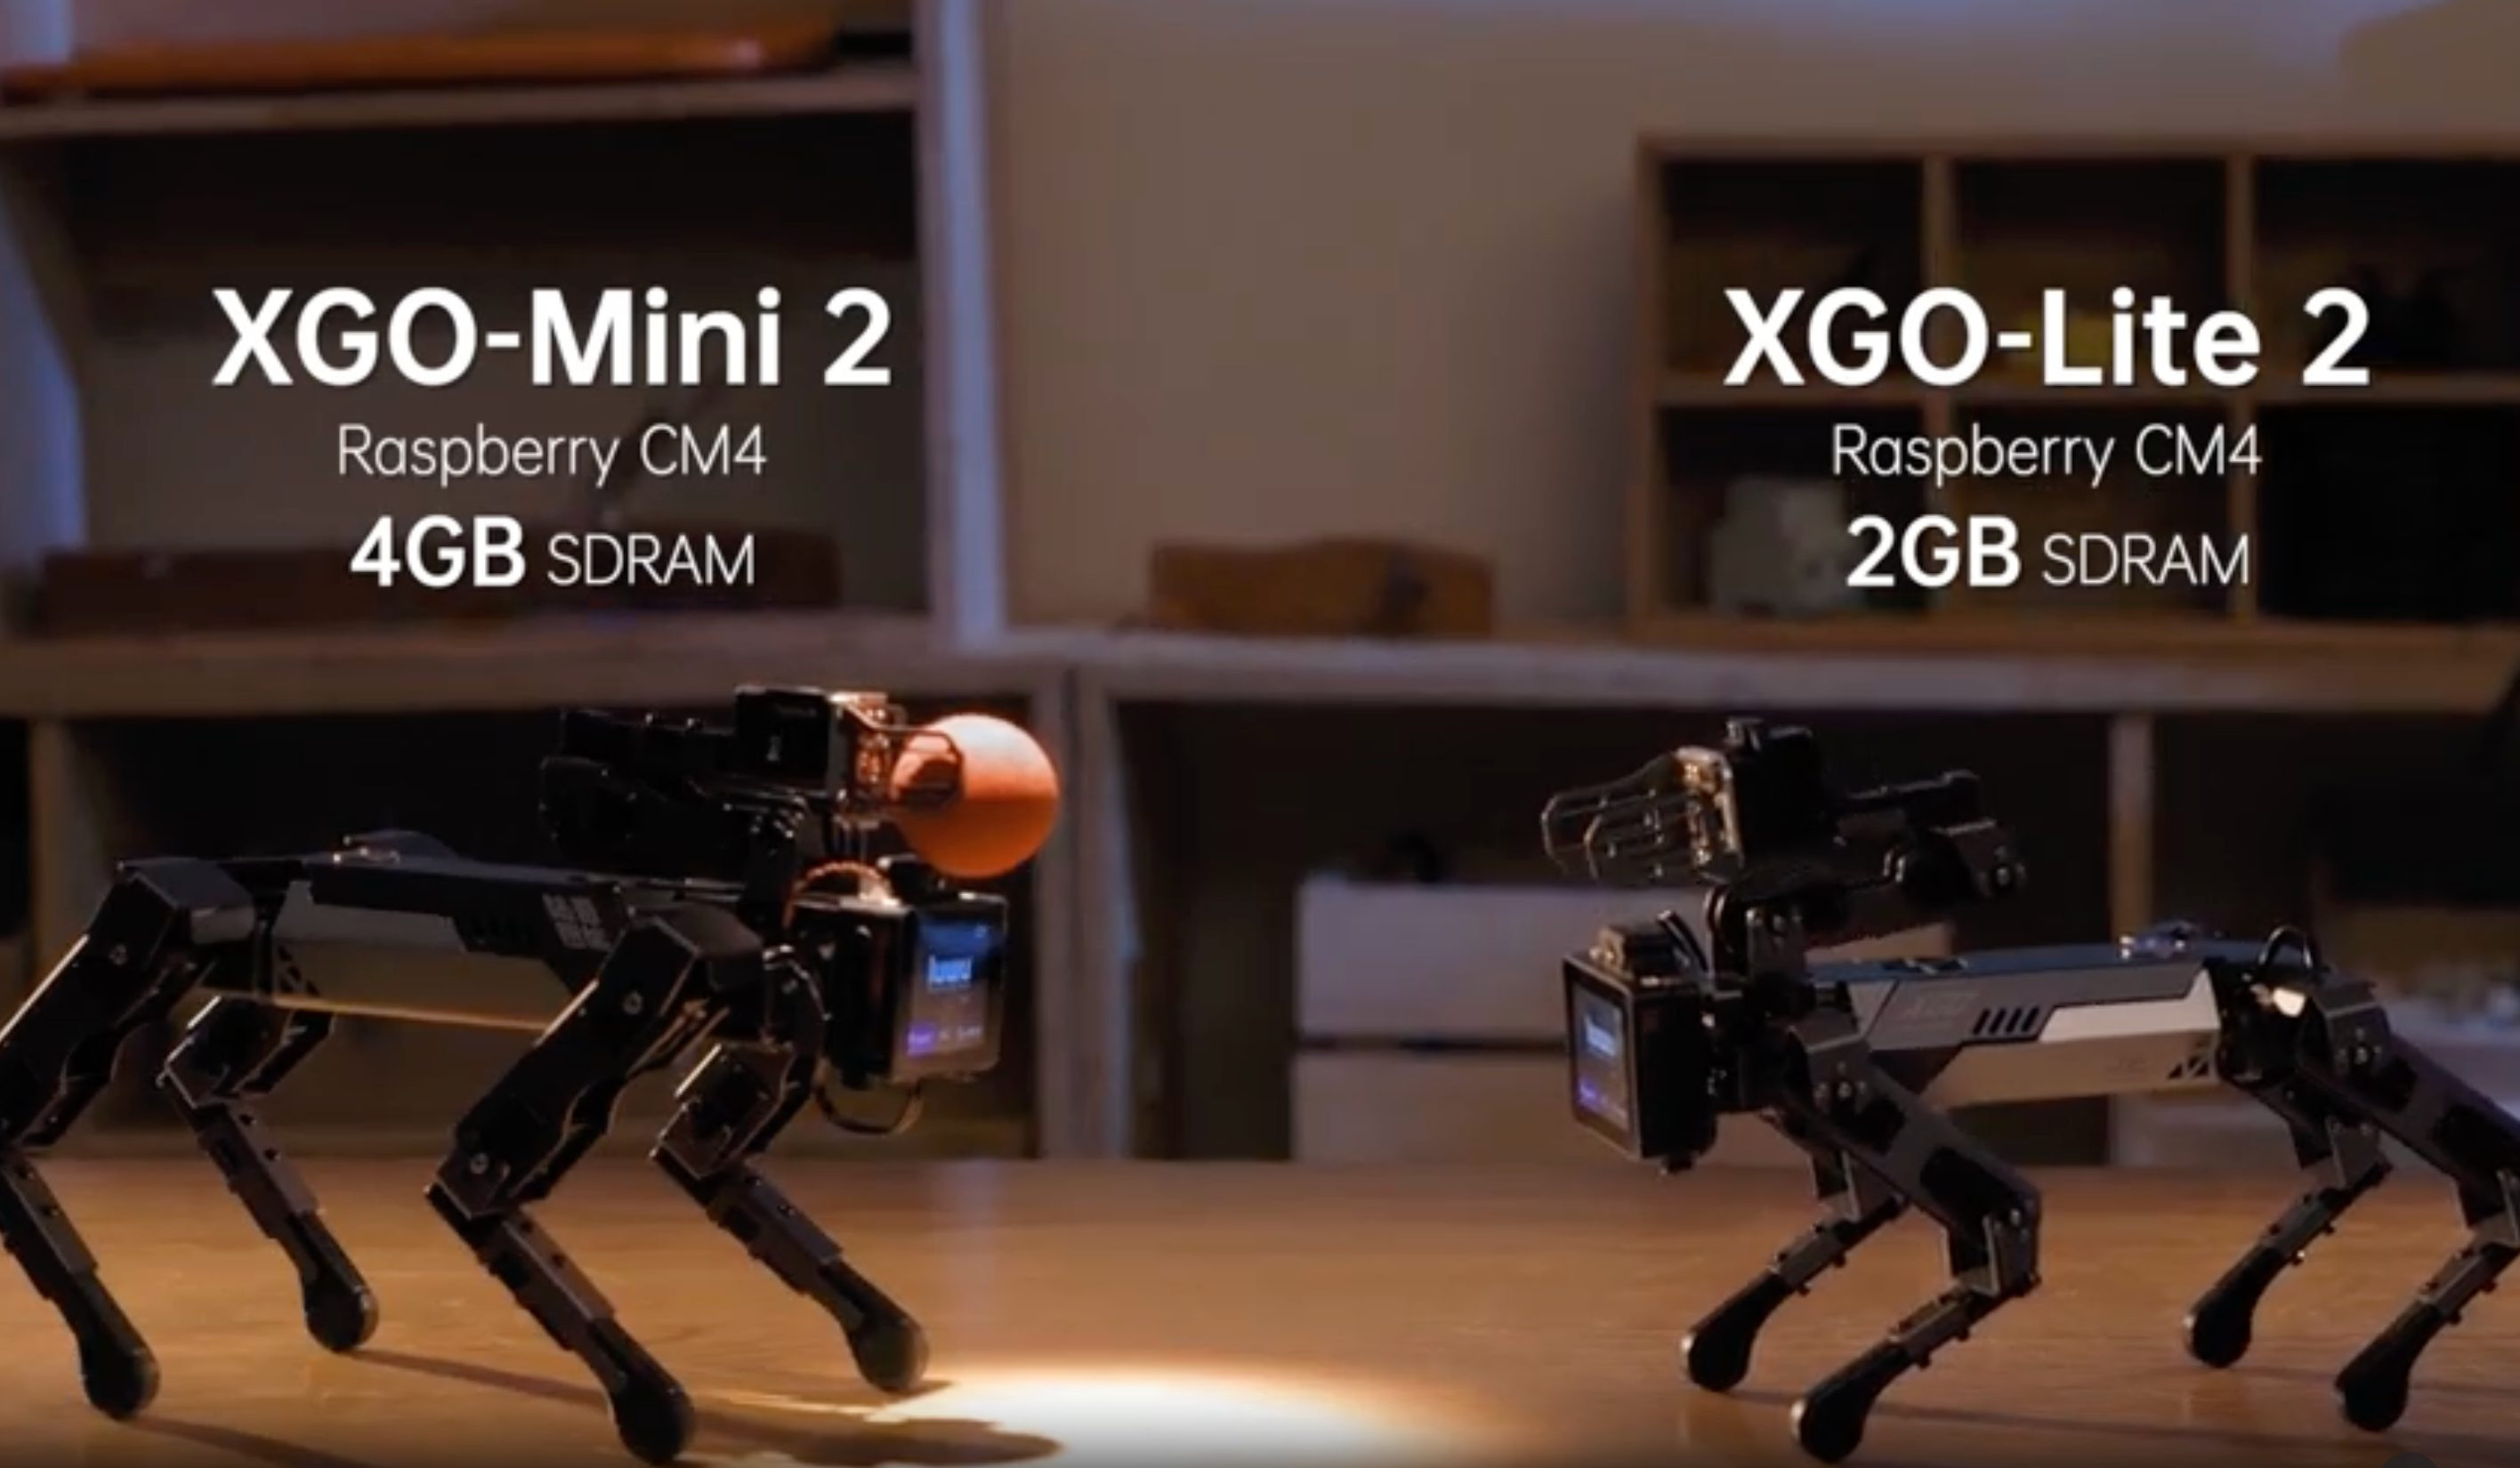
XGO-Mini 2:桌面级四足机器狗的代表作
XGO-Mini是陆吾科技做的一款桌面级十二自由度四足机器人,重量不到1kg,体长大约25cm。第二代XGO-Mini 2在硬件和软件上都有升级,舵机扭矩提升、续航改善、SDK也做了大幅优化。目前售价在3000-4000元之间,是消费级四足机器狗里比较有代表性的产品。
和宇树Go2(万元级、偏运动性能)相比,XGO-Mini更强调可编程性和教育属性。它自带WiFi连接、支持Python/C++ SDK、兼容ROS,可以跑步态控制、视觉跟随、语音交互等上层应用。对于想学四足机器人控制算法但不想花大几万买大狗的玩家来说,XGO-Mini是一个不错的入门选择。
硬件规格和结构特点
XGO-Mini 2每条腿3个自由度(髋部旋转、髋部俯仰、膝盖),全身12个自由度。舵机用的是定制的大扭矩串口舵机,单关节峰值扭矩约3kg·cm。整机重量约900g(含电池),续航约30-45分钟(取决于运动强度)。
结构设计上,XGO-Mini 2的腿部采用铝合金+3D打印件混合结构,既保证了强度又控制了重量。机身顶部有标准拓展接口,可以加装摄像头、激光雷达、机械臂等模块。主控是STM32系列MCU,跑底层步态控制;上层通过WiFi和PC或手机通讯。
Python编程入门:从站立到行走
XGO-Mini 2的Python SDK封装了大部分底层控制接口。连接机器狗WiFi后,通过UDP协议发送指令就能控制。最基础的几个操作:站立(stand)、趴下(lie down)、原地转身(rotate)、前后行走(walk)。
步态控制是四足机器人的核心。XGO-Mini 2默认支持trot步态(对角步态,最常用的行走方式),也支持crawl步态(爬行,更稳但更慢)。Python SDK里可以调节步长、速度、转弯角速度等参数。进阶玩家可以自己实现步态算法,SDK提供了每个关节角度的底层控制接口。
可扩展玩法:视觉跟随和AI交互
XGO-Mini 2顶部可以加装摄像头模块,配合OpenCV做视觉跟随。官方示例里有一个基于颜色追踪的跟随demo,识别特定颜色的球体然后朝它走过去。这个demo很适合用来学习视觉伺服控制的基本原理。
更高级的玩法包括加装激光雷达做SLAM建图、加装机械臂做抓取、甚至跑小型的强化学习模型做步态自适应。XGO-Mini 2的计算资源和接口虽然比不上大狗,但足够支撑大多数教学和实验场景。对于想入门四足机器人控制的玩家来说,这是一个性价比很高的平台。

想问下XGO-Mini和宇树Go2比怎么样?Go2运动能力强太多了但价格也贵三倍。
XGO-Mini 2的Python SDK写得还不错,文档也全。不过有个坑要注意:WiFi连接后UDP通讯延迟大概50-100ms,做实时步态控制会有明显滞后。建议做闭环控制的时候把延迟补偿加进去,不然步态会不稳。
三千多块钱买个12自由度四足狗,性价比确实可以。就是续航短了点,满电大概也就玩半小时。