
一颗芯片管运动,一颗管AI
2026年9月,Petoi在Kickstarter上发起了Quaddle——一台只用4个舵机就能走路的小型四足机器人。503位支持者凑了113921美元,远超5万美元的目标。这台机器最反直觉的设计在于:大多数入门级四足需要8个甚至12个舵机,而Quaddle每条腿只有一个主动舵机,靠一套叫MiniDoF的连杆机构让肩关节同时带动膝关节。电机少了,电流就小了,电池也可以更小,整台机器170到198克,一只手就能托住。
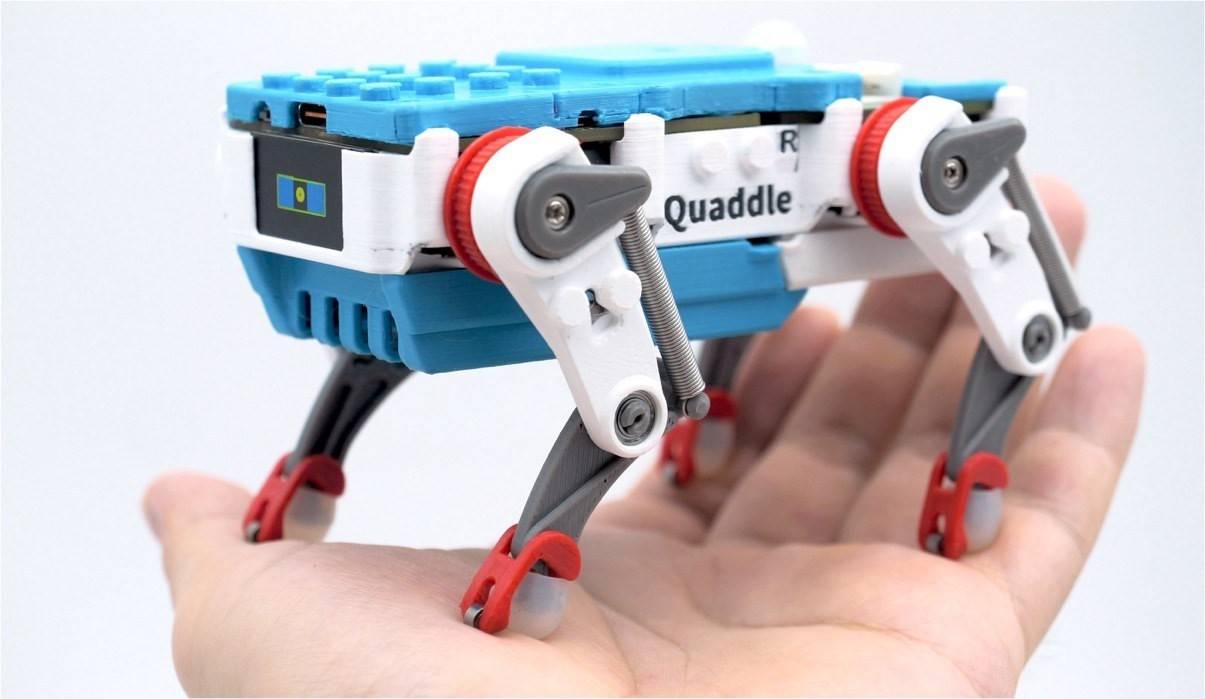
MiniDoF:4个舵机的力学逻辑
Quaddle的创始人李志荣博士从2016年就开始做OpenCat开源四足项目,从14自由度的Nybble一路迭代到Bittle X+Arm。Quaddle是这条线上最极端的简化——每条腿只用一个舵机驱动肩关节,膝关节通过连杆被动跟随。官方文档里的解释很直白:早期陆地行走的鱼类和弹涂鱼就用类似的简单肌腱机制。膝关节设计成"大腿前摆时自动抬起、后推时自动落下",中间的阻尼器控制时序,于是一个舵机就能完成一整条腿的运动。
这种设计带来的直接好处是成本下降和体积缩小。99美元的Builder版本就能买到基础款,包含完整的运动控制和90多种预设动作。但代价是运动自由度受限——没有独立的膝关节控制意味着无法做精细的足端轨迹调整,复杂地形的适应能力会比12舵机方案弱不少。
双芯片架构:运动和AI各干各的
Quaddle的硬件架构做了一个关键拆分:一颗ESP32-S3专责运动控制,另一颗ESP32-S3(Buddy及以上版本才有)负责AI交互。这种分离是有意的——把舵机控制回路和音频、网络负载隔开,避免"大模型一思考就卡顿"的问题。运动芯片跑实时步态控制,AI芯片跑语音识别和网络通信,两者通过内部总线通信。
传感器配置也很丰富:两个环境光传感器、两个红外测距、一个手势传感器、一个PIR人体存在检测、四个触摸板、一对麦克风,还有四个RGB LED、一块彩色TFT屏、一个扬声器和扩展Grove接口。对在意隐私的买家,机身有物理滑动开关可以彻底关闭AI功能。
三个档位怎么选
Quaddle在同一套硬件上分了三个版本。Builder是基础款,早鸟价99美元,已内置90多种动作,预留了树莓派Zero插座方便日后加Linux主脑。Buddy在Builder基础上加了第二颗ESP32-S3 AI核心和位置反馈舵机,最亮眼的功能是"手动示教"——用手带着机器人走完一个动作,固件直接存成可回放的宏,不需要逆运动学也不用写代码。Scout在Buddy基础上再加传感套件和一个带动红外测距的微型舵机,还可选配AI视觉模块。
99美元买到的是基础运动平台;真正把更高档位价格抬上去的是AI核心和位置反馈舵机。选哪一档取决于你想要一台编程玩具还是一个带传感的实验平台。
编程生态与扩展性
Quaddle构建于开源OpenCat系统,支持的编程语言从面向初学者的图形化积木编程,到MicroPython、Python、C++,再到ROS/ROS2全覆盖。也可以用树莓派Zero替代AI核心、接管作为主脑。外壳带有兼容乐高的凸点和可3D打印的安装位,可以随手加装传感器或支架。官方还提供了一个可选的后端大模型API。
不过要注意,电池续航大约1到1.5小时,长时间实验需要备电池或者走USB-C有线供电。另外,高级编程需要额外设备(如树莓派Zero),基础款本身不包含AI核心。
我的判断
Quaddle的价值在于证明了"少即是多"的工程思路——用4个舵机和一套巧妙的连杆就能实现稳定的四足步态,成本压到百元级别。对于想学四足机器人但不想花大价钱的学习者来说,这是一个很好的入门平台。但如果你需要精细的足端控制或者复杂地形适应能力,12舵机方案(比如自家的Bittle)仍然更合适。Petoi从2019年搬回中国后利用供应链优势把价格压下来,到目前为止已经出货超过3万台——这个量级说明市场确实在为"买得起的四足机器人"买单。
产品页(2026年10月25日查):petoi.com/pages/quaddle-educational-robot-kit