
为什么XGO-Mini值得入坑
玩四足机器狗不一定要花大几万买台大狗回来折腾。XGO-Mini是陆吾科技做的一款桌面级十二自由度四足机器人,重量不到1kg,自带机械臂和500万像素摄像头,官方售价在2000-3000元区间。对于想学Python控制硬件、做步态算法实验的玩家来说,这个门槛比Unitree Go1低太多了。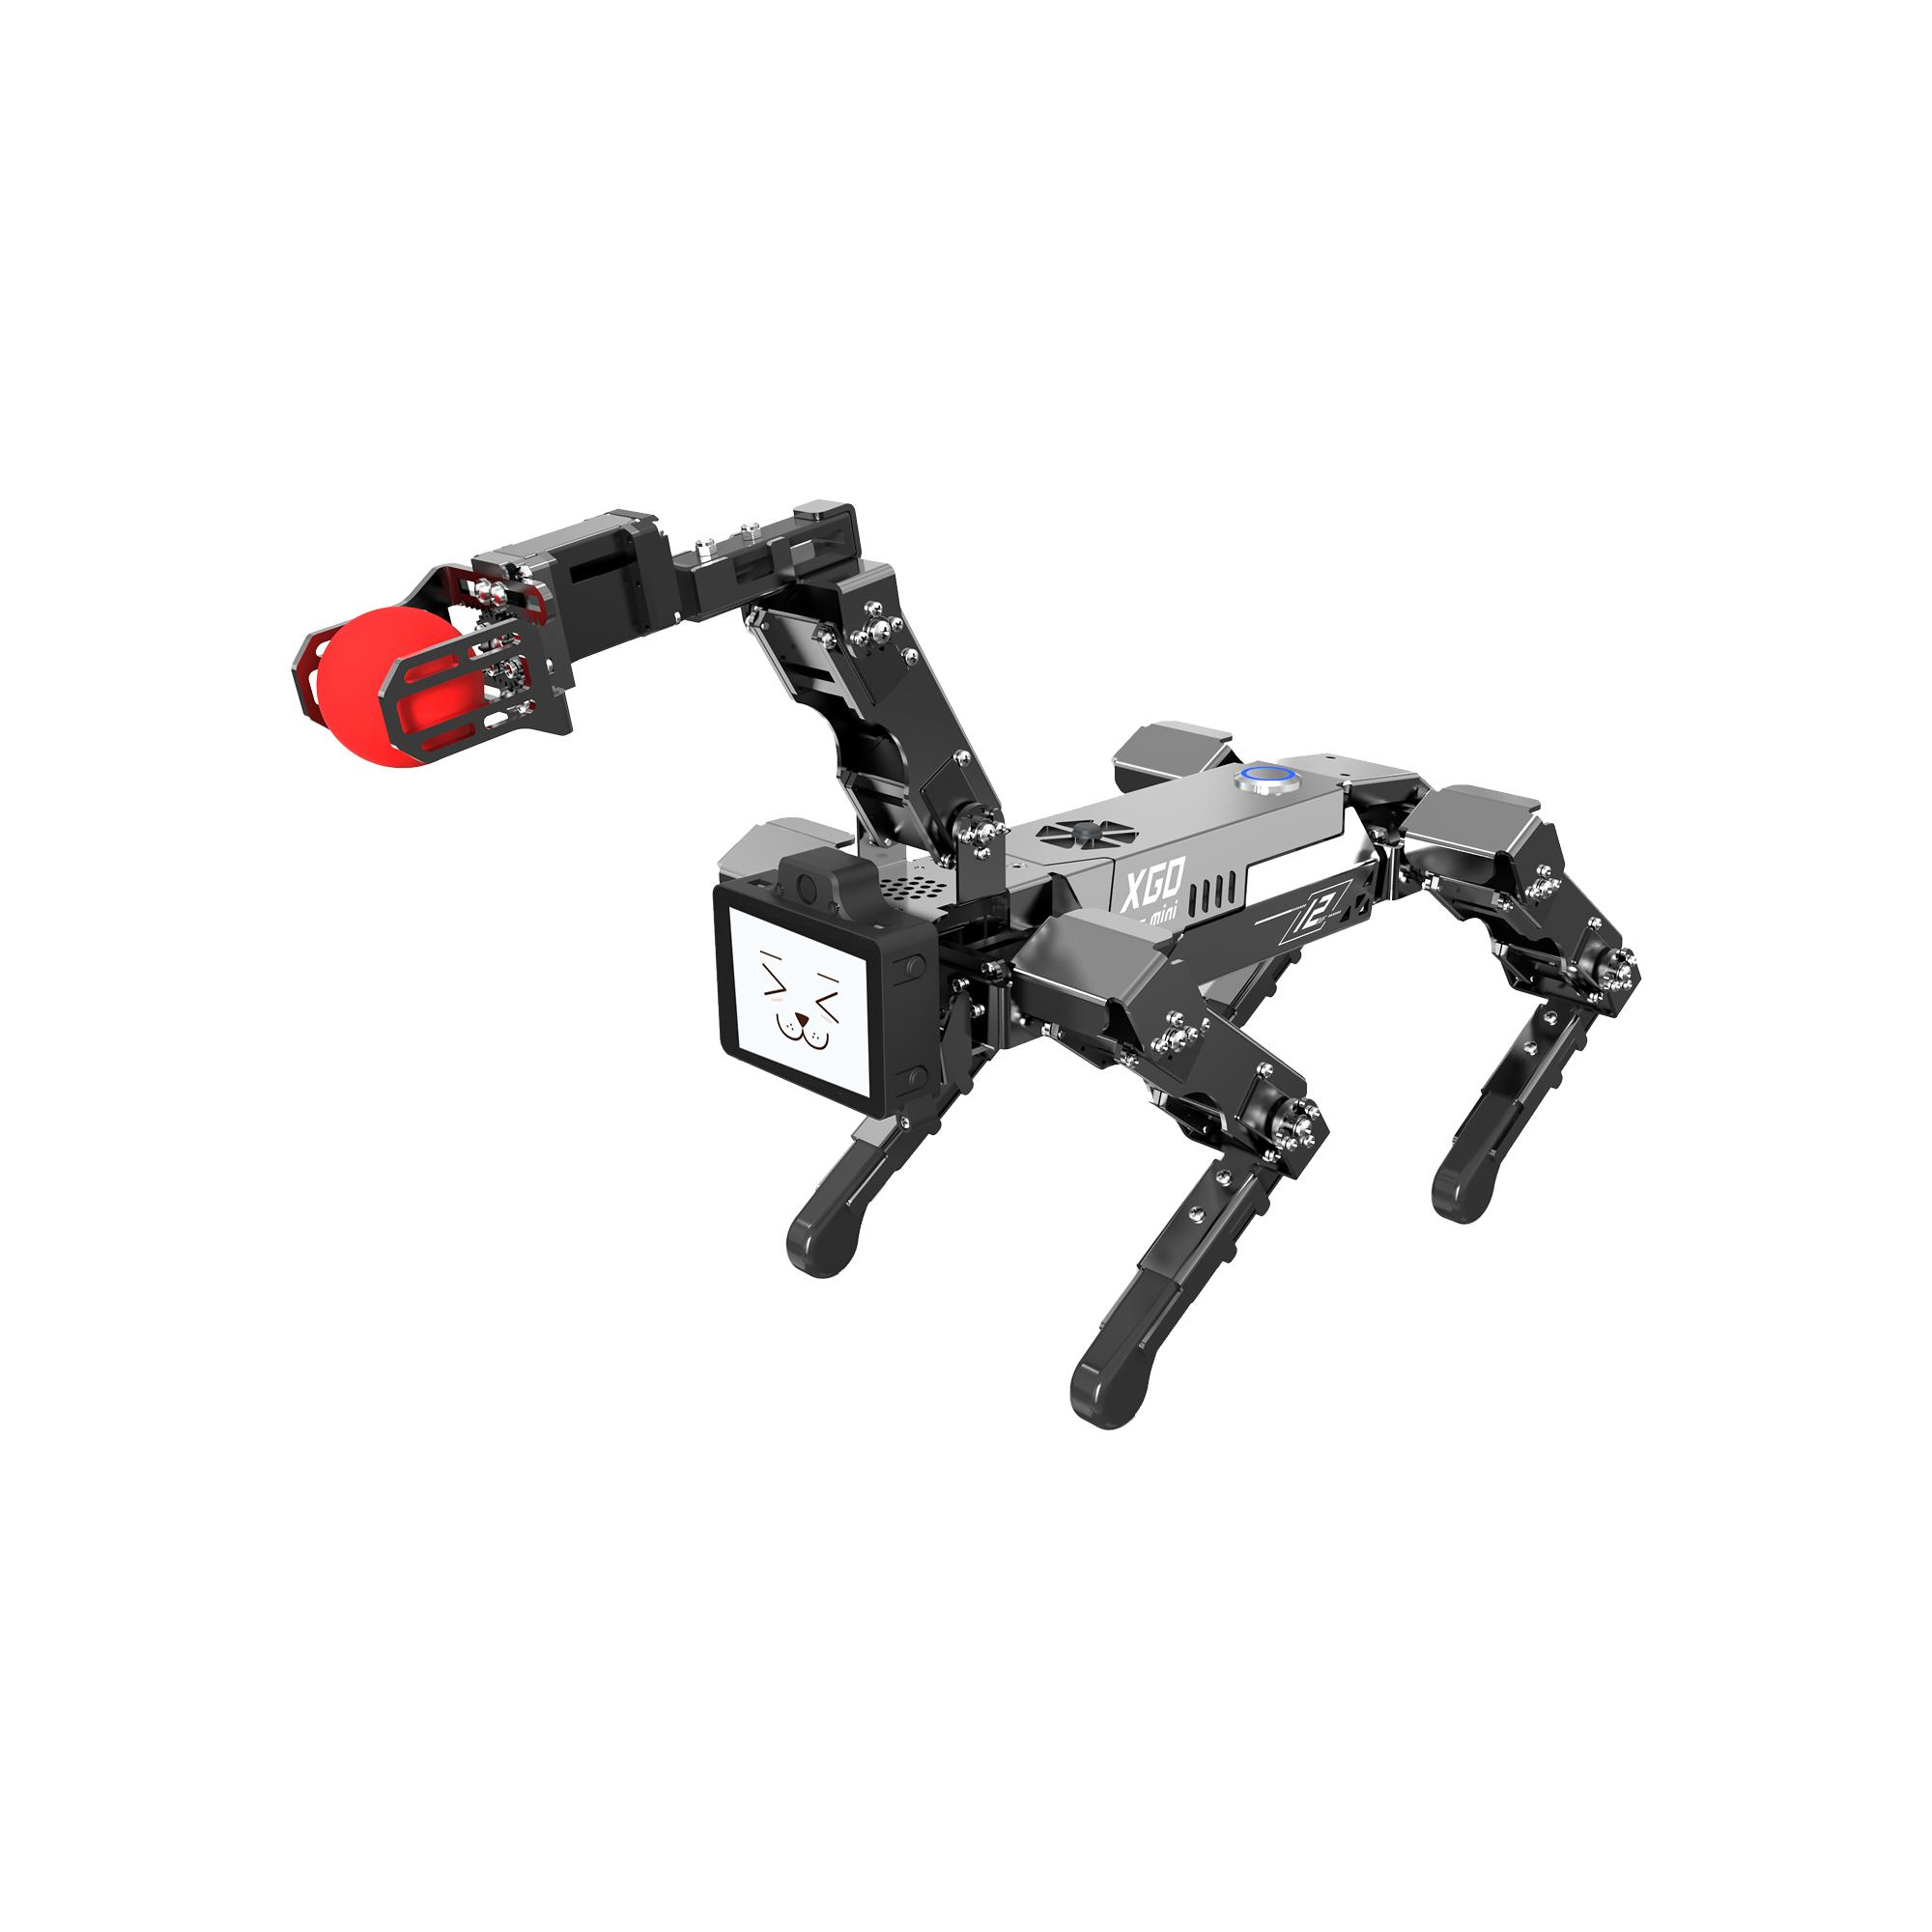
环境搭建:Python + xgolib
XGO系列提供了官方Python控制库xgolib,支持XGO-Mini、XGO-Lite、XGO-Rider等机型。安装很简单,pip install xgolib就行,依赖pyserial做串口通讯。底层走TTL串口,波特率115200,默认扫描/dev/ttyAMA5和/dev/ttyAMA0两个端口。如果你用的是树莓派,一般不需要手动指定端口;用PC的话需要通过USB转TTL连到控制板。
基础运动控制
xgolib的API设计很直观。初始化用dog = XGO("xgomini"),之后dog.move("x", 18)就是前进18mm,dog.turn(60)就是以60度每秒的速度左转。想变速可以用dog.pace("high")切高速步频,dog.mark_time(25)做25mm抬腿的原地踏步。停止统一用dog.stop()。这套API覆盖了前进、后退、左移、右移、旋转、蹲下、站起等基础动作,够做一个简单的遥控程序了。
舵机标定:走歪的第一步要检查这里
很多新手拿到XGO-Mini发现它走路走不直、站不稳,第一反应是代码有问题,其实大概率是舵机零位偏了。XGO的标定流程是这样的:通过App蓝牙连接机器人,进入开发者模式,然后进入标定页面点"进入标定模式",这时候舵机会卸力,你可以手动转动关节。关键是对齐姿态:每条腿肩部垂直于身体,大腿垂直于地面,小腿垂直于大腿。摆好后点"完成标定",10秒后机器人恢复站立,新零位就写入了。
注意标定不可逆,会覆盖出厂数据。如果你确定摆放正确但站姿还是歪的,可能是舵机故障需要换件。Python层面也可以通过串口协议写入地址0x04来进入/退出标定模式,适合做自动化标定流程。
步态类型切换
XGO-Mini支持三种步态:TROT(小跑,默认)、WALK(慢走)、HIGH WALK(高抬腿走)。通过xgolib的gait_type脚本可以切换,参数分别是trot、walk、high_walk、slow_trot。不同步态适用不同场景:TROT速度快但稳定性一般,适合平坦地面;WALK慢但稳,适合做平衡实验;HIGH WALK抬腿幅度大,适合跨越障碍。实际测试下来,在桌面上用WALK最稳,TROT在薄地毯上容易打滑。
进阶:IMU自平衡和周期运动
XGO-Mini内置了IMU模块,可以通过dog.imu(mode=1)开启自平衡。开启后机器人会实时读取机身姿态,用内部PID补偿腿部高度差,在不平地面上效果好很多。周期运动是另一个好玩的功能:dog.periodic_tran(axis="z", period=2)可以做周期升降,dog.periodic_rot(axis="r", period=1.5)可以做周期摇摆。组合起来能做出类似"呼吸灯"式的机身律动效果,拍视频很酷。
总的来说,XGO-Mini是入门四足机器人Python编程的好选择。API简单、文档齐全、社区活跃,遇到问题wiki上基本都能找到答案。如果你正在考虑从舵机小车升级到有挑战性的项目,四足机器狗是个不错的下一步。

步态切换那部分写得清楚,我之前看官方文档反而搞混了trot和walk的区别
这个价位能买到12DOF的机器狗真的很划算了,之前看unitree都要上万
XGO的Python库确实好用,我上个月也入了一台,步态标定那步真的搞了半小时才搞好
请问XGO-Mini和XGO-Rider哪个更适合做步态实验?